
റൊട്ടേഷൻ സെൻസർ#
ആമുഖം#
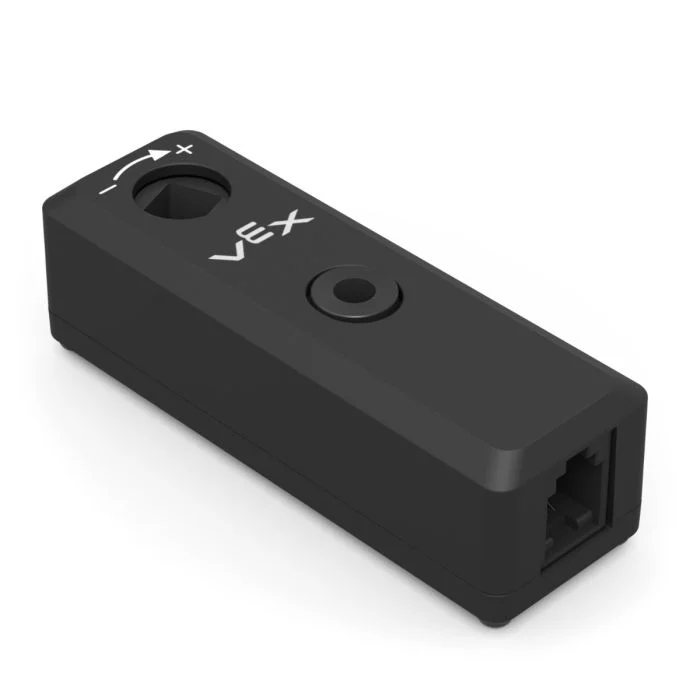
റൊട്ടേഷൻ സെൻസർ ഒരു ഷാഫ്റ്റിന്റെ ഭ്രമണം അളക്കുന്നു. ഒരു റോബോട്ടിൽ ഒരു ഷാഫ്റ്റ് കറങ്ങുന്നിടത്ത് എവിടെയും ഇത് ഉപയോഗിക്കാൻ കഴിയും, ആ ഷാഫ്റ്റ് ഒരു മോട്ടോറുമായി നേരിട്ട് ബന്ധിപ്പിച്ചിട്ടില്ലെങ്കിൽ പോലും.
ഒരു മോട്ടോറിന് സ്വന്തം ഭ്രമണം ട്രാക്ക് ചെയ്യാൻ കഴിയുന്ന ഒരു ബിൽറ്റ്-ഇൻ എൻകോഡർ ഉണ്ട്. റൊട്ടേഷൻ സെൻസർ ഒരു പ്രത്യേക ഷാഫ്റ്റിന്റെ ഭ്രമണം ട്രാക്ക് ചെയ്യാൻ കഴിയുന്ന ഒരു ബാഹ്യ എൻകോഡർ പോലെയാണ് പ്രവർത്തിക്കുന്നത്.
റൊട്ടേഷൻ സെൻസറിന് ഷാഫ്റ്റിന്റെ കോൺ, സ്ഥാനം, പ്രവേഗം എന്നിവ റിപ്പോർട്ട് ചെയ്യാൻ കഴിയും. 0 മുതൽ 359.99 ഡിഗ്രി വരെയുള്ള ഷാഫ്റ്റിന്റെ കേവല സ്ഥാനമാണ് ആംഗിൾ. ഒരു പ്രോജക്റ്റ് ആരംഭിക്കുമ്പോഴോ റോബോട്ട് ഓഫ് ചെയ്യുമ്പോഴോ ഇത് പുനഃസജ്ജമാക്കില്ല. ഒരു പ്രോജക്റ്റ് സമയത്ത് ഷാഫ്റ്റ് എത്ര ഡിഗ്രി മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നിലേക്ക് തിരിഞ്ഞുവെന്നോ തിരിഞ്ഞുവെന്നോ പൊസിഷൻ ട്രാക്ക് ചെയ്യുന്നു, ആവശ്യാനുസരണം ഇത് പുനഃസജ്ജമാക്കാനും കഴിയും.
റൊട്ടേഷൻ സെൻസർ 1/8 ഇഞ്ച്, 1/4 ഇഞ്ച് സ്റ്റാൻഡേർഡ് VEX ഷാഫ്റ്റുകളുമായി പൊരുത്തപ്പെടുന്നു.
ലഭ്യമായ ബ്ലോക്കുകളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
ഭ്രമണ സ്ഥാനം സജ്ജമാക്കുക — ഭ്രമണ സെൻസറിന്റെ നിലവിലെ സ്ഥാനം ഒരു പ്രത്യേക മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.
ഭ്രമണ ആംഗിൾ — ഷാഫ്റ്റിന്റെ നിലവിലെ കോൺ 0 മുതൽ 359.99 ഡിഗ്രി വരെ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഭ്രമണ സ്ഥാനം — ഷാഫ്റ്റ് ഡിഗ്രികളിലോ തിരിവുകളിലോ എത്ര ദൂരം കറങ്ങി എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഭ്രമണ പ്രവേഗം — ഷാഫ്റ്റ് എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഭ്രമണ സ്ഥാനം സജ്ജമാക്കുക#
സെറ്റ് റൊട്ടേഷൻ പൊസിഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് റൊട്ടേഷൻ സെൻസറിന്റെ നിലവിലെ പൊസിഷനെ ഡിഗ്രിയിൽ ഒരു മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.
ഒരു പ്രോജക്റ്റ് സമയത്ത് ഷാഫ്റ്റ് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് പൊസിഷൻ എന്ന് പറയുന്നത്. പൊസിഷൻ സജ്ജീകരിക്കുന്നത് ഷാഫ്റ്റ് നീക്കാതെ തന്നെ നിലവിലെ പൊസിഷൻ മൂല്യം മാറ്റുന്നു.
[Rotation1 v] സ്ഥാനം [0] ഡിഗ്രി ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഉപയോഗിക്കാനുള്ള റൊട്ടേഷൻ സെൻസർ. ഡിവൈസസ് വിൻഡോയിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന റൊട്ടേഷൻ സെൻസറുകളിൽ നിന്ന് തിരഞ്ഞെടുക്കുക. |
സ്ഥാനം |
റൊട്ടേഷൻ സെൻസറിന് നൽകേണ്ട സ്ഥാന മൂല്യം, ഡിഗ്രികളിൽ. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
ഭ്രമണ കോൺ#
ഭ്രമണ ആംഗിൾ റിപ്പോർട്ടർ ബ്ലോക്ക്, ഷാഫ്റ്റിന്റെ നിലവിലെ കോൺ 0 മുതൽ 359.99 ഡിഗ്രി വരെ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒരു ഭ്രമണത്തിനുള്ളിൽ ഷാഫ്റ്റിന്റെ കേവല സ്ഥാനം ആംഗിൾ റിപ്പോർട്ട് ചെയ്യുന്നു. ഒരു പ്രോജക്റ്റ് ആരംഭിക്കുമ്പോഴോ റോബോട്ട് ഓഫ് ചെയ്യുമ്പോഴോ ഇത് പുനഃസജ്ജമാക്കില്ല.
([Rotation1 v] കോൺ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഉപയോഗിക്കാനുള്ള റൊട്ടേഷൻ സെൻസർ. ഡിവൈസസ് വിൻഡോയിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന റൊട്ടേഷൻ സെൻസറുകളിൽ നിന്ന് തിരഞ്ഞെടുക്കുക. |
ഭ്രമണ സ്ഥാനം#
ഭ്രമണ സ്ഥാനം റിപ്പോർട്ടർ ബ്ലോക്ക് ഷാഫ്റ്റിന്റെ മൊത്തം ഭ്രമണ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യുന്നു.
ആംഗിളിൽ നിന്ന് വ്യത്യസ്തമായി, സ്ഥാനം 359.99 ഡിഗ്രിയിൽ കൂടുതൽ വർദ്ധിക്കുകയോ 0 ഡിഗ്രിയിൽ താഴെ കുറയുകയോ ചെയ്യാം. ഒരു പ്രോജക്റ്റ് സമയത്ത് ഷാഫ്റ്റ് എത്രത്തോളം മുന്നോട്ട് കറങ്ങുന്നു അല്ലെങ്കിൽ പിന്നോട്ട് തിരിയുന്നു എന്ന് പൊസിഷൻ ട്രാക്ക് ചെയ്യുന്നു, ആവശ്യാനുസരണം പുനഃസജ്ജമാക്കാനും കഴിയും.
([Rotation1 v] സ്ഥാനം [ഡിഗ്രി v]-ൽ :: custom-sensing)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഉപയോഗിക്കാനുള്ള റൊട്ടേഷൻ സെൻസർ. ഡിവൈസസ് വിൻഡോയിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന റൊട്ടേഷൻ സെൻസറുകളിൽ നിന്ന് തിരഞ്ഞെടുക്കുക. |
യൂണിറ്റുകൾ |
സ്ഥാന യൂണിറ്റ്: ഡിഗ്രികൾ അല്ലെങ്കിൽ തിരിവുകൾ. |
ഭ്രമണ പ്രവേഗം#
ഭ്രമണ പ്രവേഗം റിപ്പോർട്ടർ ബ്ലോക്ക് ഷാഫ്റ്റ് എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
([Rotation1 v] വേഗത [rpm v]-ൽ :: custom-sensing)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഉപയോഗിക്കാനുള്ള റൊട്ടേഷൻ സെൻസർ. ഡിവൈസസ് വിൻഡോയിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന റൊട്ടേഷൻ സെൻസറുകളിൽ നിന്ന് തിരഞ്ഞെടുക്കുക. |
യൂണിറ്റുകൾ |
പ്രവേഗ യൂണിറ്റ്: rpm (മിനിറ്റിൽ പരിക്രമണങ്ങൾ) അല്ലെങ്കിൽ dps (സെക്കൻഡിൽ ഡിഗ്രികൾ). |