
Rotatiesensor#
Invoering#
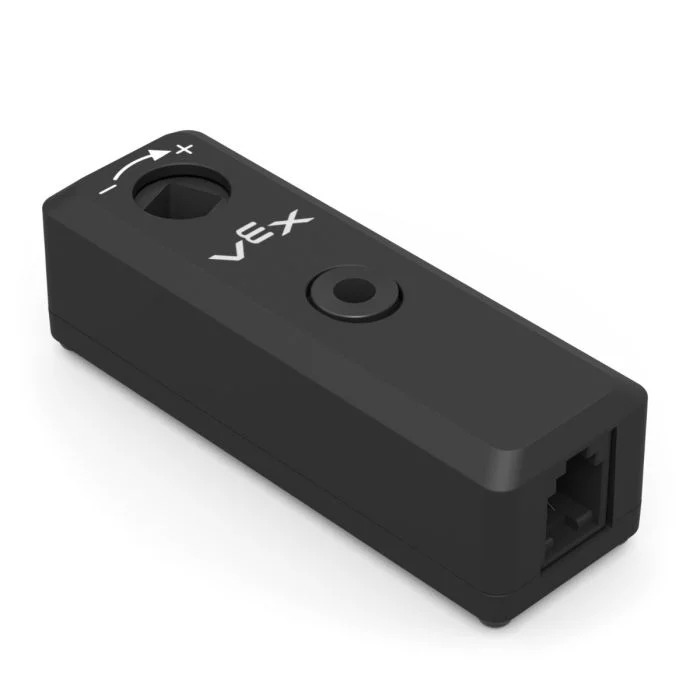
De rotatiesensor meet de rotatie van een as. Hij kan overal op een robot worden gebruikt waar een as roteert, zelfs als die as niet direct met een motor is verbonden.
Een motor heeft een ingebouwde encoder die zijn eigen rotatie kan meten. De rotatiesensor werkt als een externe encoder die de rotatie van een aparte as kan meten.
De rotatiesensor kan de hoek, positie en snelheid van de as meten. De hoek is de absolute positie van de as, van 0 tot 359,99 graden. Deze wordt niet gereset wanneer een project start of wanneer de robot wordt uitgeschakeld. De positie registreert hoeveel graden of omwentelingen de as tijdens een project voorwaarts of achterwaarts heeft gedraaid en kan indien nodig worden gereset.
De rotatiesensor is compatibel met standaard VEX-assen van 1/8 inch en 1/4 inch.
Hieronder vindt u een lijst met beschikbare blokken:
set Rotation position — Stelt de huidige positie van de rotatiesensor in op een specifieke waarde.
Rotatiehoek — Geeft de huidige hoek van de as weer, van 0 tot 359,99 graden.
Rotatiepositie — Geeft aan hoeveel de as in graden of omwentelingen is gedraaid.
Rotatiesnelheid — Geeft aan hoe snel de as roteert.
Stel de rotatiepositie in.#
Het stackblok set Rotation position stelt de huidige positie van de rotatiesensor in op een waarde in graden.
De positie geeft aan hoeveel de as tijdens een project is gedraaid. Door de positie in te stellen, wordt de huidige positiewaarde gewijzigd zonder de as te bewegen.
stel [Rotation1 v] positie in op [0] graden
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken rotatiesensor. Kies een rotatiesensor uit de configuratieopties in het venster Apparaten. |
positie |
De positiewaarde die aan de rotatiesensor moet worden toegewezen, in graden. Dit kan een geheel getal of een decimaal getal zijn. |
Rotatiehoek#
Het Rotatiehoek-rapportageblok geeft de huidige hoek van de as weer, van 0 tot 359,99 graden.
De hoekmeting geeft de absolute positie van de as binnen één rotatie weer. Deze waarde wordt niet gereset wanneer een project start of wanneer de robot wordt uitgeschakeld.
([Rotation1 v] hoek in graden)
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken rotatiesensor. Kies een rotatiesensor uit de configuratieopties in het venster Apparaten. |
Rotatiepositie#
Het Rotatiepositie-rapportblok geeft de totale rotatiepositie van de as weer.
In tegenstelling tot de hoek kan de positie groter worden dan 359,99 graden of kleiner dan 0 graden. De positie registreert hoe ver de as voorwaarts of achterwaarts draait tijdens een project en kan indien nodig worden gereset.
([Rotation1 v] positie in [graden v] :: custom-sensing)
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken rotatiesensor. Kies een rotatiesensor uit de configuratieopties in het venster Apparaten. |
eenheden |
De positie-eenheid: graden of omwentelingen. |
Rotatiesnelheid#
Het rotatiesnelheid-rapportblok geeft aan hoe snel de as roteert.
([Rotation1 v] snelheid in [rpm v] :: custom-sensing)
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken rotatiesensor. Kies een rotatiesensor uit de configuratieopties in het venster Apparaten. |
eenheden |
De snelheidseenheid: rpm (omwentelingen per minuut) of dps (graden per seconde). |