
回転センサー#
導入#
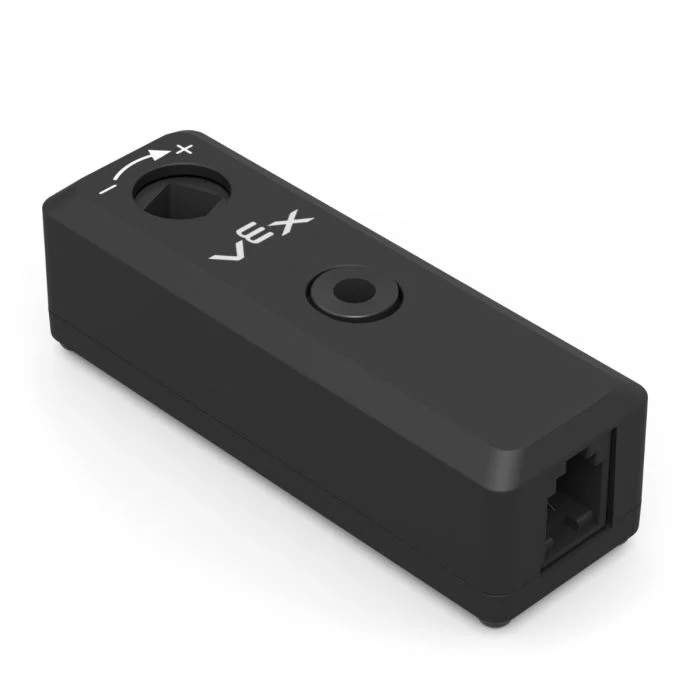
回転センサーは、シャフトの回転を測定します。シャフトが回転するロボット上のあらゆる場所で使用でき、そのシャフトがモーターに直接接続されていなくても構いません。
モーターには、自身の回転を追跡できるエンコーダーが内蔵されています。回転センサーは、別のシャフトの回転を追跡できる外部エンコーダーのように機能します。
回転センサーは、シャフトの角度、位置、速度を報告できます。角度は、0~359.99度のシャフトの絶対位置です。プロジェクトの開始時やロボットの電源がオフになってもリセットされません。位置は、プロジェクト中にシャフトが正転または逆転した角度(回転数)を追跡し、必要に応じてリセットできます。
回転センサーは、1/8インチおよび1/4インチの標準的なVEXシャフトに対応しています。
利用可能なブロックの一覧は以下のとおりです。
回転位置を設定する#
回転位置の設定スタックブロックは、回転センサーの現在の位置を度単位の値に設定します。
位置とは、プロジェクト中にシャフトが回転した距離のことです。位置を設定すると、シャフトを動かさずに現在の位置の値が変更されます。
[Rotation1 v] の位置を [0] 度に設定
パラメータ |
説明 |
|---|---|
デバイス |
使用する回転センサー。デバイスウィンドウで設定されている回転センサーから選択してください。 |
位置 |
回転センサーに割り当てる位置値(度単位)。整数または小数を指定できます。 |
回転角度#
回転角度レポーターブロックは、シャフトの現在の角度を0度から359.99度の範囲で報告します。
Angleは、シャフトの1回転以内の絶対位置を報告します。プロジェクトの開始時やロボットの電源オフ時にリセットされることはありません。
([Rotation1 v] の角度(度))
パラメータ |
説明 |
|---|---|
デバイス |
使用する回転センサー。デバイスウィンドウで設定されている回転センサーから選択してください。 |
回転位置#
回転位置レポーターブロックは、シャフトの全体の回転位置を報告します。
角度とは異なり、位置は359.99度を超えて増加したり、0度を下回ったりすることができます。位置は、プロジェクト中にシャフトがどれだけ前進または後退したかを追跡し、必要に応じてリセットできます。
([Rotation1 v] の位置([度 v]) :: custom-sensing)
パラメータ |
説明 |
|---|---|
デバイス |
使用する回転センサー。デバイスウィンドウで設定されている回転センサーから選択してください。 |
ユニット |
位置の単位:度または回転。 |
回転速度#
回転速度レポーターブロックは、シャフトがどれくらいの速さで回転しているかを報告します。
([Rotation1 v] の速度([rpm v]) :: custom-sensing)
パラメータ |
説明 |
|---|---|
デバイス |
使用する回転センサー。デバイスウィンドウで設定されている回転センサーから選択してください。 |
ユニット |
速度の単位:rpm(1分あたりの回転数)またはdps(1秒あたりの角度)。 |