
Датчик обертання#
Вступ#
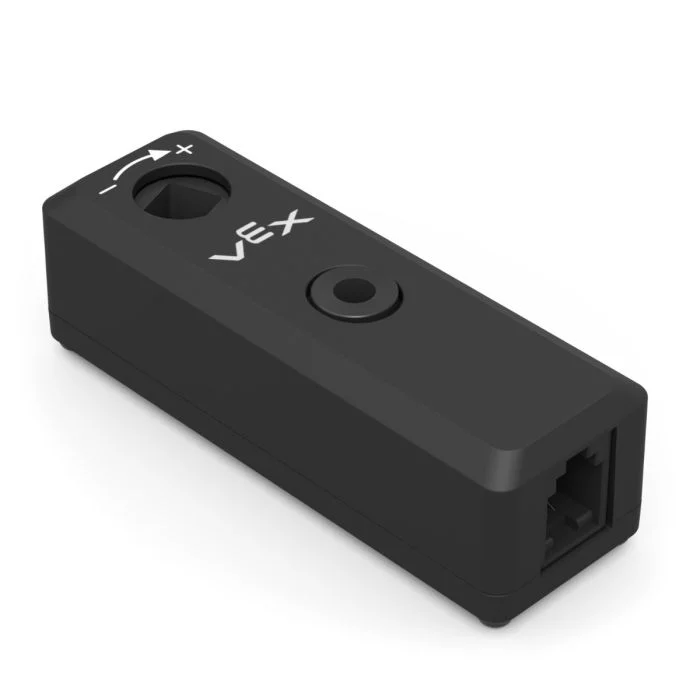
Датчик обертання вимірює обертання вала. Його можна використовувати будь-де на роботу, де обертається вал, навіть якщо цей вал не підключений безпосередньо до двигуна.
Двигун має вбудований енкодер, який може відстежувати власне обертання. Датчик обертання працює як зовнішній енкодер, який може відстежувати обертання окремого вала.
Датчик обертання може повідомляти про кут, положення та швидкість вала. Кут – це абсолютне положення вала від 0 до 359,99 градусів. Він не скидається на початку проекту або коли робот вимкнено. Положення відстежує, на скільки градусів або обертів вал повернувся вперед або назад під час проекту, і його можна скинути за потреби.
Датчик обертання сумісний зі стандартними валами VEX 1/8 дюйма та 1/4 дюйма.
Нижче наведено список доступних блоків:
встановити положення обертання — Встановлює поточне положення датчика обертання на певне значення.
Кут повороту — Повідомляє поточний кут вала від 0 до 359,99 градусів.
Положення обертання — Повідомляє, наскільки повернувся вал у градусах або обертах.
Швидкість обертання — Повідомляє про швидкість обертання вала.
встановити положення обертання#
Блок стеку set Rotation position встановлює поточне положення датчика обертання на значення в градусах.
Положення – це те, наскільки повернувся вал під час проекту. Встановлення положення змінює поточне значення положення без переміщення вала.
встановити позицію [Rotation1 v] [0] градусів
Параметри |
Опис |
|---|---|
пристрій |
Датчик обертання, який слід використовувати. Виберіть один із датчиків обертання, налаштованих у вікні «Пристрої». |
позиція |
Значення положення, яке потрібно призначити датчику обертання, у градусах. Це може бути ціле або десяткове число. |
Кут повороту#
Блок звіту Кут повороту повідомляє поточний кут вала від 0 до 359,99 градусів.
Кут показує абсолютне положення вала протягом одного оберту. Він не скидається на початку проекту або коли робота вимикається.
(кут [Rotation1 v] у градусах)
Параметри |
Опис |
|---|---|
пристрій |
Датчик обертання, який слід використовувати. Виберіть один із датчиків обертання, налаштованих у вікні «Пристрої». |
Положення обертання#
Блок звіту Положення обертання повідомляє про загальне положення обертання вала.
На відміну від кута, положення може збільшуватися понад 359,99 градусів або зменшуватися нижче 0 градусів. Положення відстежує, наскільки вал обертається вперед або назад під час проекту, і його можна скинути за потреби.
(позиція [Rotation1 v] у [градуси v] :: custom-sensing)
Параметри |
Опис |
|---|---|
пристрій |
Датчик обертання, який слід використовувати. Виберіть один із датчиків обертання, налаштованих у вікні «Пристрої». |
одиниці |
Одиниця вимірювання положення: градуси або оберти. |
Швидкість обертання#
Блок репортера Швидкість обертання повідомляє, з якою швидкістю обертається вал.
(швидкість [Rotation1 v] у [об/хв v] :: custom-sensing)
Параметри |
Опис |
|---|---|
пристрій |
Датчик обертання, який слід використовувати. Виберіть один із датчиків обертання, налаштованих у вікні «Пристрої». |
одиниці |
Одиниця швидкості: об/хв (оберти за хвилину) або дпс (градуси за секунду). |