
Cảm biến xoay#
Giới thiệu#
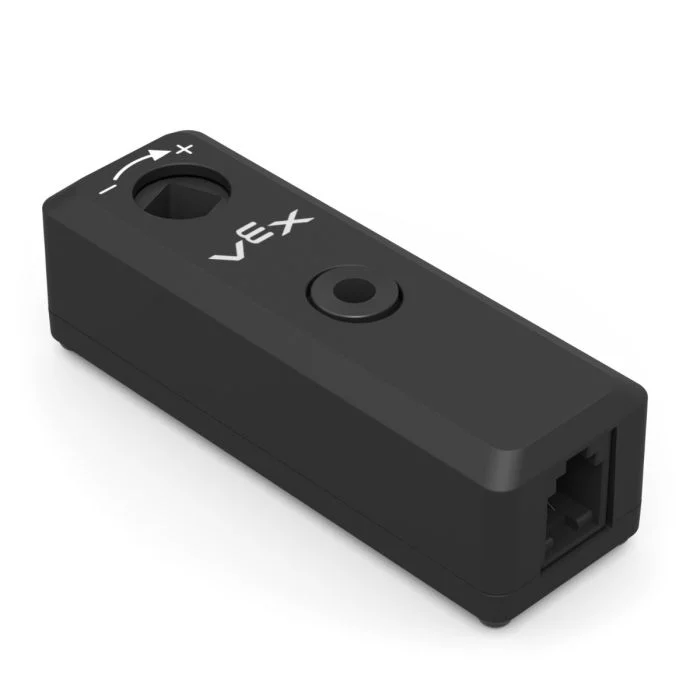
Cảm biến quay (Rotation Sensor) đo độ quay của trục. Nó có thể được sử dụng ở bất kỳ vị trí nào trên robot mà trục đang quay, ngay cả khi trục đó không được kết nối trực tiếp với động cơ.
Động cơ có bộ mã hóa tích hợp có thể theo dõi chuyển động quay của chính nó. Cảm biến quay hoạt động như một bộ mã hóa bên ngoài có thể theo dõi chuyển động quay của một trục riêng biệt.
Cảm biến quay có thể báo cáo góc quay, vị trí và vận tốc của trục. Góc quay là vị trí tuyệt đối của trục từ 0 đến 359,99 độ. Nó không được đặt lại khi bắt đầu một dự án hoặc khi robot tắt nguồn. Vị trí theo dõi số độ hoặc số vòng quay mà trục đã quay về phía trước hoặc phía sau trong suốt một dự án, và nó có thể được đặt lại khi cần thiết.
Cảm biến xoay tương thích với trục VEX tiêu chuẩn 1/8 inch và 1/4 inch.
Dưới đây là danh sách các khối có sẵn:
Đặt vị trí xoay — Đặt vị trí hiện tại của Cảm biến xoay thành một giá trị cụ thể.
Góc quay — Báo cáo góc hiện tại của trục từ 0 đến 359,99 độ.
Vị trí quay — Cho biết trục đã quay được bao nhiêu độ hoặc vòng.
Tốc độ quay — Cho biết tốc độ quay của trục.
Đặt vị trí xoay#
Khối lệnh set Rotation position thiết lập vị trí hiện tại của Cảm biến xoay thành một giá trị tính bằng độ.
Vị trí thể hiện mức độ quay của trục trong suốt quá trình thực hiện dự án. Việc thiết lập vị trí sẽ thay đổi giá trị vị trí hiện tại mà không cần di chuyển trục.
đặt vị trí [Rotation1 v] thành [0] độ
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến xoay cần sử dụng. Chọn cảm biến xoay từ danh sách các cảm biến đã được cấu hình trong cửa sổ Thiết bị. |
chức vụ |
Giá trị vị trí cần gán cho Cảm biến xoay, tính bằng độ. Giá trị này có thể là số nguyên hoặc số thập phân. |
Góc quay#
Khối báo cáo Góc quay hiển thị góc quay hiện tại của trục từ 0 đến 359,99 độ.
Biến Angle báo cáo vị trí tuyệt đối của trục trong một vòng quay. Nó không được đặt lại khi bắt đầu một dự án hoặc khi robot tắt nguồn.
(góc [Rotation1 v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến xoay cần sử dụng. Chọn cảm biến xoay từ danh sách các cảm biến đã được cấu hình trong cửa sổ Thiết bị. |
Vị trí xoay#
Khối báo cáo Vị trí quay hiển thị vị trí quay tổng thể của trục.
Khác với góc, vị trí có thể tăng quá 359,99 độ hoặc giảm xuống dưới 0 độ. Vị trí theo dõi mức độ quay của trục về phía trước hoặc phía sau trong suốt quá trình thực hiện dự án và có thể được thiết lập lại khi cần thiết.
(vị trí [Rotation1 v] tính bằng [độ v] :: custom-sensing)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến xoay cần sử dụng. Chọn cảm biến xoay từ danh sách các cảm biến đã được cấu hình trong cửa sổ Thiết bị. |
đơn vị |
Đơn vị vị trí: độ hoặc vòng quay. |
Vận tốc quay#
Khối báo cáo Vận tốc quay cho biết tốc độ quay của trục.
(vận tốc [Rotation1 v] tính bằng [rpm v] :: custom-sensing)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến xoay cần sử dụng. Chọn cảm biến xoay từ danh sách các cảm biến đã được cấu hình trong cửa sổ Thiết bị. |
đơn vị |
Đơn vị vận tốc: rpm (vòng/phút) hoặc dps (độ/giây). |