
Rotationssensor#
Introduktion#
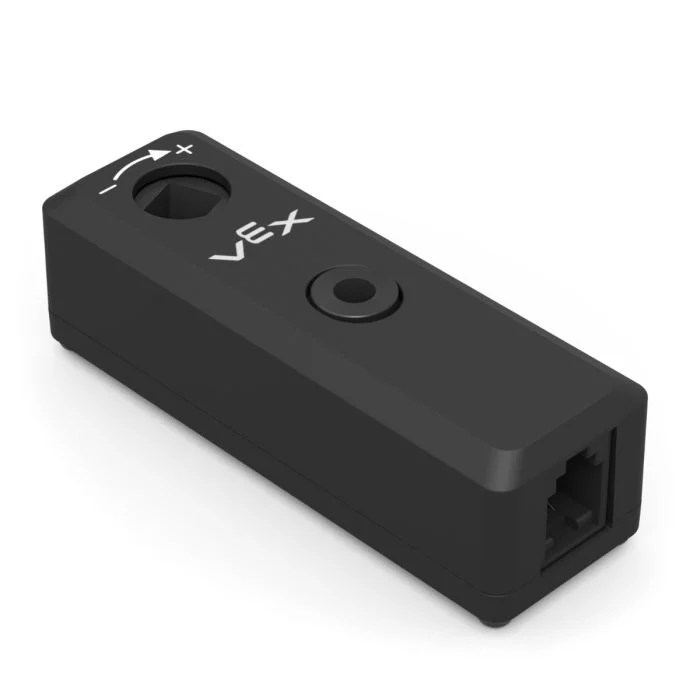
Rotationssensorn mäter rotationen av en axel. Den kan användas var som helst på en robot där en axel roterar, även om axeln inte är direkt ansluten till en motor.
En motor har en inbyggd kodare som kan spåra sin egen rotation. Rotationssensorn fungerar som en extern kodare som kan spåra rotationen hos en separat axel.
Rotationssensorn kan rapportera axelns vinkel, position och hastighet. Vinkel är axelns absoluta position från 0 till 359,99 grader. Den återställs inte när ett projekt startar eller när roboten stängs av. Positionen spårar hur många grader eller varv axeln har roterat framåt eller bakåt under ett projekt, och den kan återställas vid behov.
Rotationssensorn är kompatibel med 1/8-tums och 1/4-tums standard VEX-axlar.
Nedan följer en lista över tillgängliga block:
ställ in rotationsposition — Ställer in rotationssensorns aktuella position till ett specifikt värde.
Rotationsvinkel — Rapporterar axelns aktuella vinkel från 0 till 359,99 grader.
Rotationsposition — Rapporterar hur långt axeln har roterat i grader eller varv.
Rotationshastighet — Rapporterar hur snabbt axeln roterar.
ställ in rotationsposition#
Stackblocket ställ in rotationsposition ställer in rotationssensorns aktuella position till ett värde i grader.
Positionen visar hur långt axeln har roterat under ett projekt. Att ställa in positionen ändrar det aktuella positionsvärdet utan att axeln flyttas.
ställ in [Rotation1 v] position till [0] grader
Parametrar |
Beskrivning |
|---|---|
anordning |
Rotationssensorn som ska användas. Välj bland de rotationssensorer som konfigurerats i fönstret Enheter. |
placera |
Positionsvärdet som ska tilldelas rotationssensorn, i grader. Detta kan vara ett heltal eller ett decimaltal. |
Rotationsvinkel#
Blocket Rotationsvinkel rapporterar axelns aktuella vinkel från 0 till 359,99 grader.
Vinkeln rapporterar axelns absoluta position inom en rotation. Den återställs inte när ett projekt startar eller när roboten stängs av.
([Rotation1 v] vinkel i grader)
Parametrar |
Beskrivning |
|---|---|
anordning |
Rotationssensorn som ska användas. Välj bland de rotationssensorer som konfigurerats i fönstret Enheter. |
Rotationsposition#
Blocket Rotationsposition rapporterar axelns totala rotationsposition.
Till skillnad från vinkel kan positionen öka över 359,99 grader eller minska under 0 grader. Positionen spårar hur långt axeln roterar framåt eller bakåt under ett projekt och kan återställas vid behov.
([Rotation1 v] position i [grader v] :: custom-sensing)
Parametrar |
Beskrivning |
|---|---|
anordning |
Rotationssensorn som ska användas. Välj bland de rotationssensorer som konfigurerats i fönstret Enheter. |
enheter |
Positionsenheten: grader eller varv. |
Rotationshastighet#
Blocket Rotationshastighet rapporterar hur snabbt axeln roterar.
([Rotation1 v] hastighet i [rpm v] :: custom-sensing)
Parametrar |
Beskrivning |
|---|---|
anordning |
Rotationssensorn som ska användas. Välj bland de rotationssensorer som konfigurerats i fönstret Enheter. |
enheter |
Hastighetsenheten: rpm (varv per minut) eller dps (grader per sekund). |