
회전 센서#
소개#
회전 센서는 축의 회전을 측정합니다. 이 센서는 축이 회전하는 로봇의 어느 부분에든 사용할 수 있으며, 축이 모터에 직접 연결되어 있지 않은 경우에도 사용 가능합니다.
모터에는 자체 회전을 추적할 수 있는 내장형 엔코더가 있습니다. 회전 센서는 별도의 축의 회전을 추적할 수 있는 외부 엔코더처럼 작동합니다.
회전 센서는 샤프트의 각도, 위치 및 속도를 보고할 수 있습니다. 각도는 0도에서 359.99도까지의 샤프트의 절대 위치입니다. 프로젝트 시작 시 또는 로봇 전원이 꺼져도 초기화되지 않습니다. 위치는 프로젝트 진행 중 샤프트가 앞뒤로 회전한 각도 또는 회전 수를 추적하며, 필요에 따라 초기화할 수 있습니다.
회전 센서는 1/8인치 및 1/4인치 표준 VEX 샤프트와 호환됩니다.
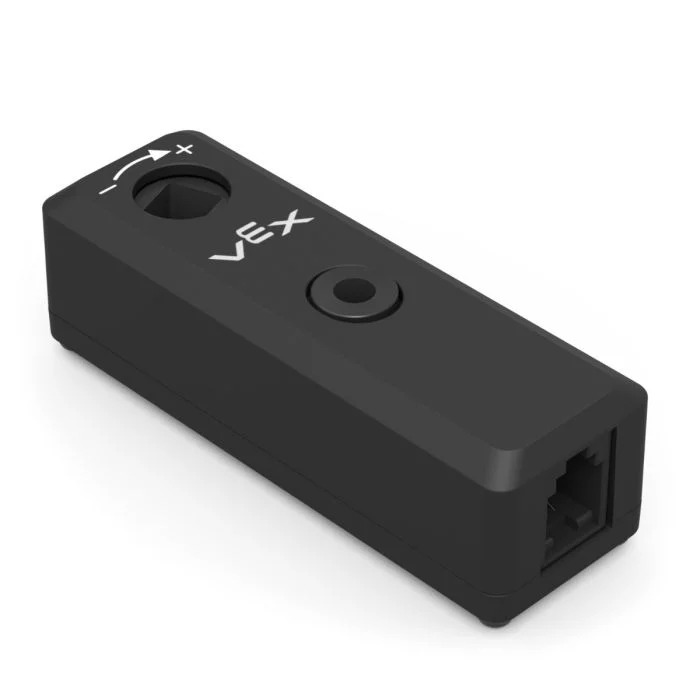
아래는 사용 가능한 블록 목록입니다.
회전 위치 설정#
회전 위치 설정 스택 블록은 회전 센서의 현재 위치를 도 단위 값으로 설정합니다.
위치는 작업 중 축이 회전한 거리를 나타냅니다. 위치를 설정하면 축을 움직이지 않고 현재 위치 값을 변경할 수 있습니다.
[Rotation1 v] 위치를 [0]도로 설정
매개변수 |
설명 |
|---|---|
장치 |
사용할 회전 센서를 선택하십시오. 장치 창에 구성된 회전 센서 중에서 선택하십시오. |
위치 |
회전 센서에 할당할 위치 값(도 단위). 정수 또는 소수일 수 있습니다. |
회전 각도#
회전 각도 리포터 블록은 샤프트의 현재 각도를 0도에서 359.99도까지 보고합니다.
각도는 샤프트의 절대 위치를 한 회전 범위 내에서 보고합니다. 프로젝트가 시작되거나 로봇 전원이 꺼져도 초기화되지 않습니다.
([Rotation1 v] 각도(도))
매개변수 |
설명 |
|---|---|
장치 |
사용할 회전 센서를 선택하십시오. 장치 창에 구성된 회전 센서 중에서 선택하십시오. |
회전 위치#
회전 위치 보고 블록은 축의 전체 회전 위치를 보고합니다.
각도와 달리 위치는 359.99도를 초과하거나 0도 미만으로 감소할 수 있습니다. 위치는 작업 중 축이 앞뒤로 회전하는 거리를 추적하며 필요에 따라 재설정할 수 있습니다.
([Rotation1 v] 위치([도 v]) :: custom-sensing)
매개변수 |
설명 |
|---|---|
장치 |
사용할 회전 센서를 선택하십시오. 장치 창에 구성된 회전 센서 중에서 선택하십시오. |
단위 |
위치 단위: 도 또는 회전. |
회전 속도#
회전 속도 리포터 블록은 축이 얼마나 빠르게 회전하는지를 보고합니다.
([Rotation1 v] 속도([rpm v]) :: custom-sensing)
매개변수 |
설명 |
|---|---|
장치 |
사용할 회전 센서를 선택하십시오. 장치 창에 구성된 회전 센서 중에서 선택하십시오. |
단위 |
속도 단위: rpm(분당 회전수) 또는 dps(초당 각도). |