
Motorstyrenhet 55#
Introduktion#
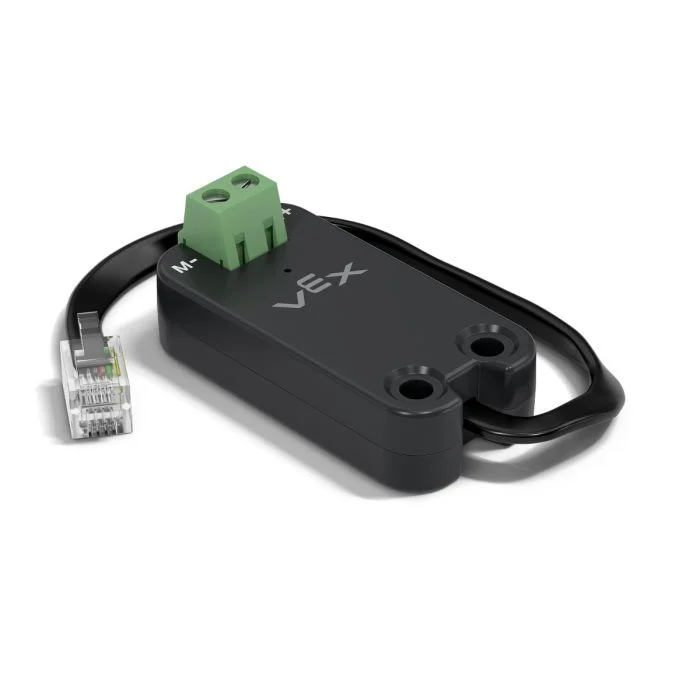
The motor55 class is used to control a VEX Motor Controller 55 connected to the V5 Brain. The Motor Controller 55 is a legacy motor controller designed to operate 2-wire DC motors.
Klasskonstruktörer#
1 — Skapar ett
motor55objekt på den angivna Smart Port.motor55( int32_t index );
2 — Skapar ett
motor55objekt på den angivna Smart Port och ändrar den positiva vridriktningen.motor55( int32_t index, bool reverse );
3 — Skapar ett
motor55objekt på den angivna Smart Port, ställer in maximal drivspänning och ändrar den positiva rotationsriktningen.motor55( int32_t index, double maxv, bool reverse );
Klassförstörare#
Förstör motor55 objektet och frigör tillhörande resurser.
~motor55();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den smarta port som motorstyrenheten 55 är ansluten till, skriven som |
|
|
Avgör om motorns riktning är omvänd:
|
|
|
Den maximala spänning som motorstyrenheten 55 kan mata motorn med. |
Exempel#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Medlemsfunktioner#
Klassen motor55 inkluderar följande medlemsfunktioner:
spin— Snurrar motorn i en specificerad riktning.stop— Stoppar motorn.setVelocity— Anger hur snabbt likströmsmotorn ska rotera.setStopping— Ställer in stoppbeteendet (utrullning eller bromsning).setReversed— Ställer in om motorns riktning är omvänd.current— Returnerar motorns elektriska ström.voltage— Returnerar motorns elektriska spänning.temperature— Returnerar motortemperaturen.getMotorType— Returnerar den detekterade motor-/styrenhetstypen.installed— Returnerar om motorstyrenheten 55 har upptäckts på den angivna Smart Port.
Innan några motor55 medlemsfunktioner anropas måste en instans skapas, enligt nedan:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Snurrar motorn i den angivna riktningen på obestämd tid.
Tillgängliga funktioner
1 — Snurrar med nuvarande konfigurerad hastighet.
void spin(
  directionType dir );
2 — Snurrar vid den angivna spänningen.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Motorns rotationsriktning: |
|
|
Spänningsvärdet som appliceras på motorn. Ett negativt värde roterar motsatt den givna |
|
|
Enheten som används för att representera spänning:
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Denna funktion är icke-väntande och programmet fortsätter omedelbart efter samtalet.
Motorn fortsätter att snurra tills
stopanropas eller en annanspinanvänds.
stop#
Stoppar motorn från att snurra med hjälp av nuvarande konfigurerat bromsläge.
Tillgängliga funktioner
void stop();
Parametrar
Den här funktionen tar inga parametrar.
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Stoppar motorn med det aktuellt konfigurerade stoppläget som ställts in med
setStopping.
setVelocity#
Anger hur snabbt en likströmsmotor ska snurra. En högre procentandel gör att likströmsmotorn snurrar snabbare och en lägre procentandel gör att likströmsmotorn snurrar långsammare.
Varje projekt börjar med att varje ansluten likströmsmotor roterar med 50 % hastighet som standard.
Tillgängliga funktioner
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Hastigheten att rotera med från 0% till 100% när |
|
|
Hastighetsenheten:
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Alla efterföljande anrop till
spinutan en specificerad spänning kommer att använda detta värde.
setStopping#
Anger hur en motor beter sig när den stannar.
Tillgängliga funktioner
void setStopping(
    brakeType mode );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Stoppläget som tillämpas när
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Alla efterföljande anrop till
stopkommer att använda detta stoppläge.Motorstyrenheten 55 stöder endast
coastochbrakeholdstöds inte.
setReversed#
Ställer in om motorns rotationsriktning är omvänd.
Tillgängliga funktioner
void setReversed(
    bool value );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Om motorns riktning är omvänd:
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Att anropa
setReversedär samma sak som att ändra parameternreversei konstruktorn.
current#
current returnerar hur mycket elektrisk ström likströmsmotorn använder. Ström är mängden elektricitet som flyter genom likströmsmotorn. När strömmen returneras i ampere rapporteras den från 0,0 till 1,2 A.
Ett högre strömvärde innebär att likströmsmotorn använder mer elektrisk ström. Detta kan hända när likströmsmotorn lyfter något tungt, trycker mot ett föremål eller försöker röra sig när den har fastnat.
Detta kan användas för att kontrollera om likströmsmotorn har problem under en rörelse. Om strömmen förblir hög kan motorn bli varmare eller använda strömmen mindre effektivt.
Available Functions1 — Returnerar likströmsmotorns elektriska ström i ampere.
double current(
  currentUnits units = amp );
Parameters2 — Returnerar likströmsmotorns elektriska ström som en procentandel av maximal märkström.
double current(
  percentUnits units );
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som används för att representera ström: |
|
|
Representerar ström som en procentandel av motorns maximala märkström: |
Returnerar double som representerar hur mycket elektrisk ström likströmsmotorn använder i de angivna enheterna.
voltage#
Återför den elektriska spänningen som tillförs motorn.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som representerar spänningen:
|
Returvärden
Returnerar double som representerar motorns elektriska spänning i de angivna enheterna.
temperature#
temperature returnerar temperaturen på likströmsmotorn.
Motortemperaturen visar hur varm likströmsmotorn är. En högre temperatur innebär att likströmsmotorn blir varmare medan den arbetar. Motorn bör hålla sig under 55 °C för att fortsätta arbeta med full prestanda.
Om likströmsmotorn blir för varm sänker den sin maximala ström för att skydda sig själv. Vid 70 °C slutar motorn att gå tills den har svalnat.
Detta kan användas för att kontrollera om likströmsmotorn blir för varm under upprepade rörelser, långa körningar eller när den trycker mot ett föremål.
Available Functions1 — Returnerar likströmsmotortemperaturen som en procentandel av maximal driftstemperatur.
double temperature(
  percentUnits units = percent );
2 — Returnerar likströmsmotortemperaturen i enheter för fysisk temperatur.
double temperature(
  temperatureUnits units );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som används för att representera likströmsmotortemperaturen som en procentandel:
|
|
|
Enheten som används för att representera likströmsmotorns temperatur i grader:
|
Returvärden
Returnerar double som representerar likströmsmotorns temperatur i de angivna enheterna.
Anteckningar
Motorns driftstemperaturintervall är ungefär
20°C(68°F) till70°C(158°F).
getMotorType#
Returnerar den detekterade motor-/styrenhetstypen.
Tillgängliga funktioner
int32_t getMotorType();
Parametrar
Den här funktionen tar inga parametrar.
Returvärden
Returnerar int32_t som anger den detekterade motor-/styrenhetstypen:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Returnerar om motorstyrenheten 55 är ansluten till V5-hjärnan.
Available Functionsbool installed();
Parametrar
Den här funktionen tar inga parametrar.
Returvärden
Returnerar värdet bool som anger om motorstyrenheten 55 är ansluten.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.