
Servomotor#
Introduktion#
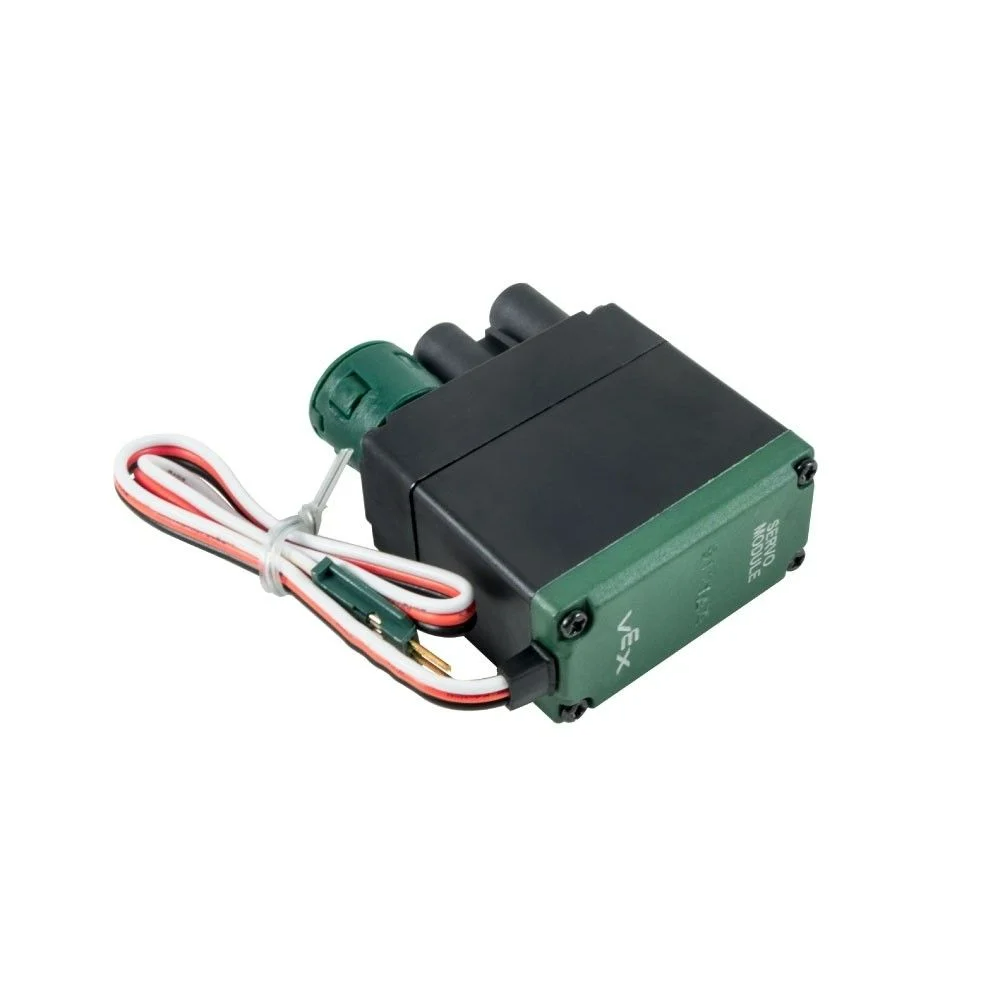
Servoklassen servo används för att styra och konfigurera en V5 3-tråds servomotor. V5 3-tråds servomotorn ger positionsbaserad styrning inom ett fast rörelseområde.
Klasskonstruktörer#
servo( triport::port& port );
Klassförstörare#
Förstör servo objektet och frigör tillhörande resurser.
~servo();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den 3-trådsport som servomotorn är ansluten till, skriven som |
Anteckningar#
En Brain eller 3-Wire Expander måste skapas innan de kan användas för att skapa ett objekt med
servoklasskonstruktorn.
Exempel#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Medlemsfunktioner#
servo klassen inkluderar följande medlemsfunktioner:
setPosition— Flyttar servomotorn till en angiven position.
Innan några servo medlemsfunktioner anropas måste en servo instans skapas, som visas nedan:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Flyttar servomotorn till en specificerad position.
1 — Ställer in servopositionen med ett procentvärde.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Ställer in servopositionen med hjälp av rotationsenheter.
void setPosition(
 double value,
 rotationUnits units );
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Servopositionens värde vid användning av procentenheter. |
|
|
Servopositionens värde vid användning av rotationsenheter. |
|
|
Positionsenheten: |
|
|
Positionsenhet:
|
Den här funktionen returnerar inget värde.
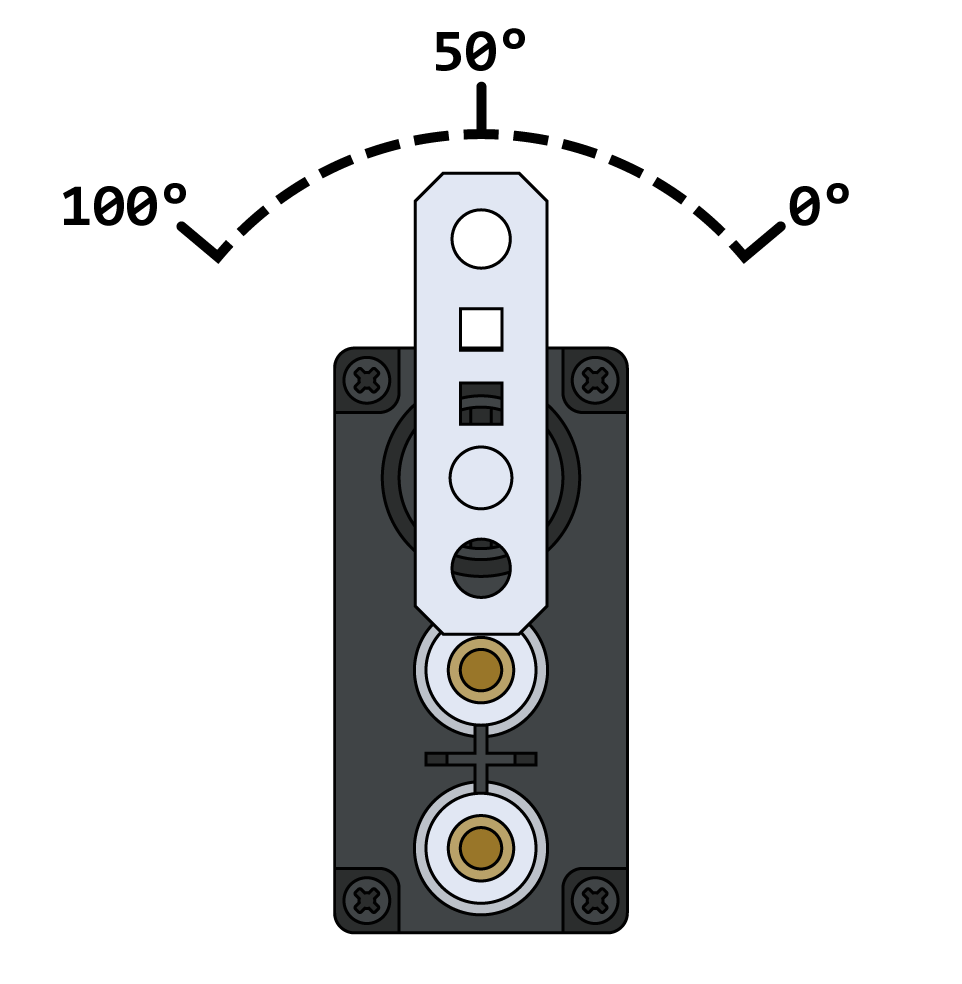
NotesNär procentenheter används är det giltiga intervallet 0–100 %.
Ett servo börjar varje projekt genom att automatiskt centrera sig vid 50 grader innan några rörelser slutförs.
När rotationsenheter används kommer servot att röra sig till den angivna absoluta positionen.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);