
Linjespårare#
Introduktion#
Linjespåraren är en analog sensor som använder en infraröd LED-lampa och ljussensor för att detektera reflektiviteten hos ytan framför sig. Den är utformad för att monteras under en robots chassi så att roboten kan följa en förmarkerad bana.
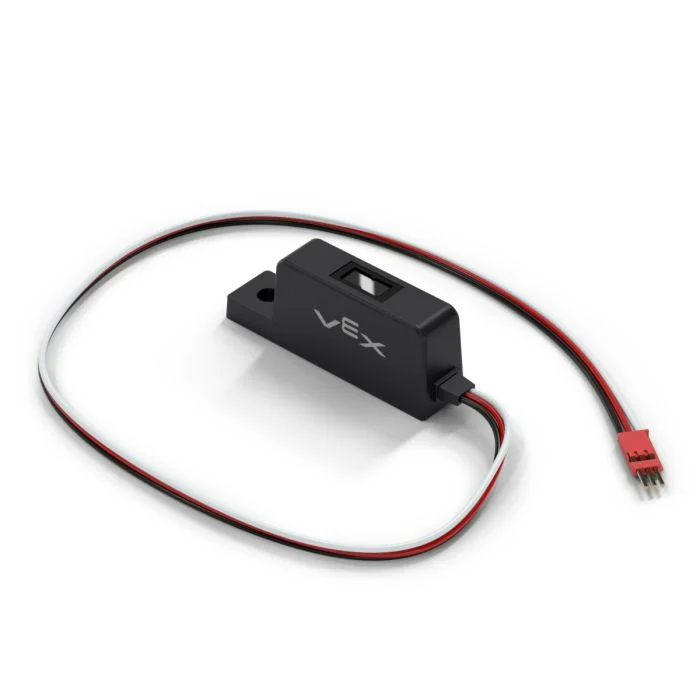
Den här sidan använder line_tracker som exempelnamn för Line Tracker. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
reflectivity– Returnerar ettintegersom representerar mängden ljus som reflekteras från ytan i procent.
Konstruktor – Initiera en linjespårare manuellt.
Line– Skapa en linjespårare.
reflektivitet#
reflectivity returnerar ett integer som representerar mängden ljus som reflekteras från ytan i procent. Detta kan användas för att hjälpa en robot att följa en förmarkerad bana.
Notera:
0 % reflektivitet betyder att objektet är mycket mörkt.
100 % reflektivitet innebär att objektet är mycket ljusstarkt.
Usage:
line_tracker.reflectivity(units)
Parameter |
Beskrivning |
|---|---|
|
Valfritt. Enheten som reflektiviteten ska returneras med: |
Konstruktör#
Konstruktorer används för att manuellt skapa Line -objekt, vilka är nödvändiga för att konfigurera en Radspårare utanför VEXcode.
Line#
Line skapar en linjespårare.
Usage:
Line(port)
Parameter |
Beskrivning |
|---|---|
|
Den 3-trådsport som linjespåraren är ansluten till:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)