
Motor 393 (Motor Kontrol Cihazı 29)#
giriiş#
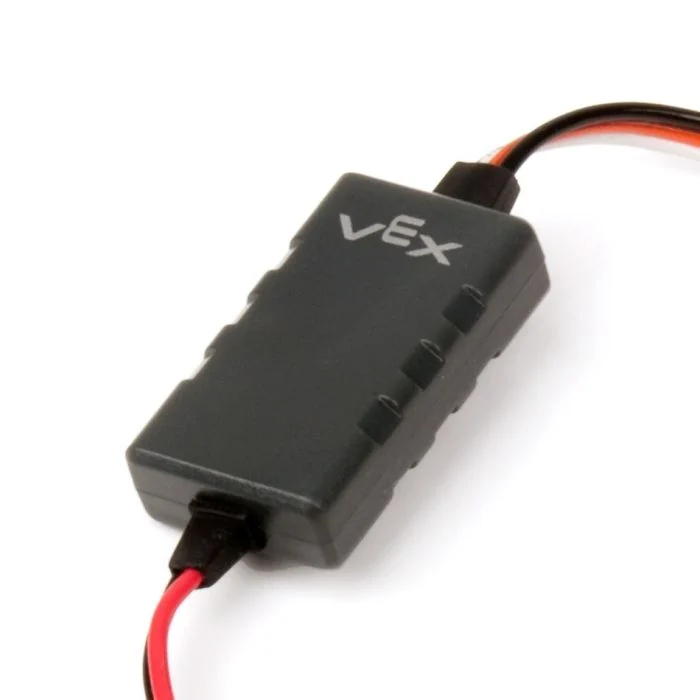
motor29 sınıfı, 3-Kablolu Bağlantı Noktası’ye bağlı bir Motor Kontrol Cihazı 29’u kontrol etmek için kullanılır. Motor Kontrol Cihazı 29, VEX Motor 393’ü çalıştırmak için EXP Beyninden bir PWM sinyali gönderir.
Sınıf Oluşturucuları#
1 — Belirtilen 3 Kablolu Bağlantı Noktasında
motor29nesnesi oluşturur.motor29( triport::port &port );
2 — Belirtilen 3 Kablolu Bağlantı Noktasında
motor29nesnesi oluşturur ve pozitif dönüş yönünü değiştirir.motor29( triport::port &port, bool reverse );
Sınıf Yıkıcısı#
motor29 nesnesini yok eder ve ilgili kaynakları serbest bırakır.
~motor29();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motor Kontrol Ünitesi 29’un bağlı olduğu 3 Kablolu Bağlantı Noktası, |
|
|
Motorun dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar:
|
Örnek#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Üye Fonksiyonları#
motor29 sınıfı aşağıdaki üye fonksiyonlarını içerir:
spin — Motoru belirtilen yönde döndürür.
durdur — Motoru durdurur.
setVelocity — Motor 393’e ne kadar hızlı döneceğini söyler.
setReversed — Motorun dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar.
Herhangi bir motor29 üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi bir örnek oluşturulmalıdır:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
393 numaralı motoru belirtilen yönde sonsuza dek döndürür.
Kullanılabilir Fonksiyon
1 — şu anda yapılandırılmış hız kullanılarak döner.
void spin(
 directionType dir );
2 — Belirtilen hızda döner.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motorun dönüş yönü: |
|
|
The velocity to spin with from 0% to 100% when using |
|
|
Hız birimi:
|
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
Bu fonksiyon bekleme gerektirmez ve çağrıdan hemen sonra proje çalışmaya devam eder.
Motor 393,
stopçağrılana veya başka birspinkullanılana kadar dönmeye devam edecektir.
stop#
Motoru durdurur.
Kullanılabilir Fonksiyon
void stop();
Parametre
Bu fonksiyon herhangi bir parametre almaz.
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
setVelocity#
Motor 393’e ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde, Motor 393’ün daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, her bir Motor 393’ün varsayılan olarak %50 hızda dönmesiyle başlar.
Kullanılabilir Fonksiyon
void setVelocity(
    double velocity,
    percentUnits units );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
The velocity to spin with from 0% to 100% when using |
|
|
Hız birimi: % |
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
setReversed#
Motorun dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar.
Kullanılabilir Fonksiyon
void setReversed(
    bool value );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motor 393’ün yönünün tersine çevrilip çevrilmediği:
|
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
setReversedçağırmak, yapıcı içindekireverseparametresini değiştirmekle aynıdır.