
Động cơ 393 (Bộ điều khiển động cơ 29)#
Giới thiệu#
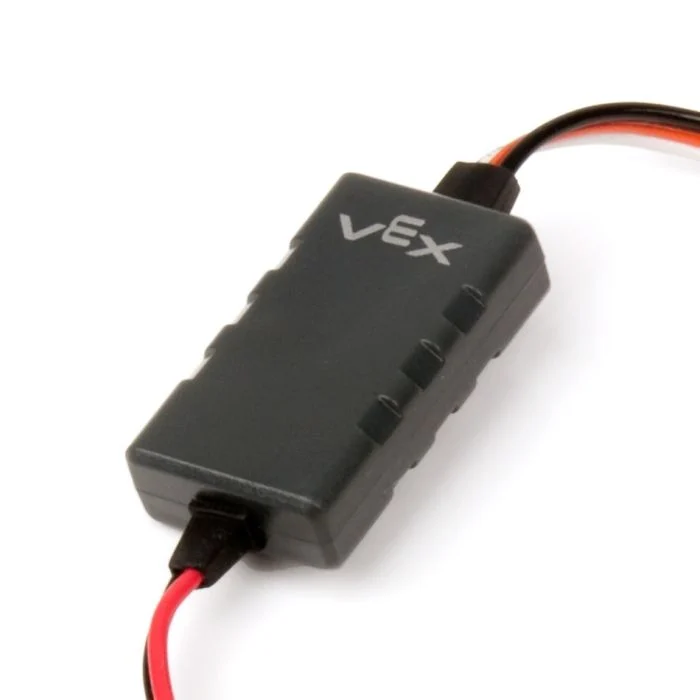
Lớp motor29 được sử dụng để điều khiển Bộ điều khiển động cơ 29 được kết nối với Cổng 3 dây. Bộ điều khiển động cơ 29 gửi tín hiệu PWM từ EXP Brain để vận hành động cơ VEX 393.
Hàm tạo lớp#
1 — Tạo một đối tượng
motor29trên Cổng 3 dây được chỉ định.motor29( triport::port &port );
2 — Tạo một đối tượng
motor29trên Cổng 3 dây được chỉ định và thay đổi hướng quay dương.motor29( triport::port &port, bool reverse );
Lớp Destructor#
Hủy đối tượng motor29 và giải phóng các tài nguyên liên quan.
~motor29();
Thông số#
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Cổng 3 dây mà Bộ điều khiển động cơ 29 được kết nối, được viết là |
|
|
Thiết lập xem hướng quay của động cơ có bị đảo ngược hay không:
|
Ví dụ#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Chức năng thành viên#
Lớp motor29 bao gồm các hàm thành viên sau:
quay — Quay động cơ theo hướng đã chỉ định.
dừng — Dừng động cơ.
setVelocity — Cho động cơ 393 biết tốc độ quay.
setReversed — Thiết lập xem hướng quay của động cơ có bị đảo ngược hay không.
Trước khi gọi bất kỳ hàm thành viên nào của motor29 , cần phải tạo một thể hiện, như được hiển thị bên dưới:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Làm cho động cơ 393 quay theo hướng đã chỉ định mãi mãi.
Chức năng khả dụng
1 — Quay bằng vận tốc hiện được cấu hình.
void spin(
 directionType dir );
2 — Quay với vận tốc đã chỉ định.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Tham số
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Hướng quay của động cơ: |
|
|
Tốc độ quay từ 0% đến 100% khi sử dụng |
|
|
Đơn vị vận tốc:
|
Giá trị trả về
Hàm này không trả về giá trị nào.
Ghi chú
Chức năng này không cần chờ đợi và dự án sẽ tiếp tục thực thi ngay lập tức sau khi được gọi.
Động cơ 393 sẽ tiếp tục quay cho đến khi
stopđược gọi hoặcspinkhác được sử dụng.
stop#
Dừng động cơ.
Chức năng khả dụng
void stop();
Tham số
Hàm này không nhận tham số nào.
Giá trị trả về
Hàm này không trả về giá trị nào.
setVelocity#
Thông số này cho biết tốc độ quay của động cơ 393. Tỷ lệ phần trăm càng cao thì động cơ 393 càng quay nhanh, và tỷ lệ phần trăm càng thấp thì động cơ 393 càng quay chậm.
Mỗi dự án đều bắt đầu với việc mỗi động cơ Motor 393 quay ở tốc độ 50% theo mặc định.
Chức năng khả dụng
void setVelocity(
    double velocity,
    percentUnits units );
Tham số
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Tốc độ quay từ 0% đến 100% khi sử dụng |
|
|
Đơn vị vận tốc: |
Giá trị trả về
Hàm này không trả về giá trị nào.
setReversed#
Thiết lập xem hướng quay của động cơ có bị đảo ngược hay không.
Chức năng khả dụng
void setReversed(
    bool value );
Tham số
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Liệu hướng quay của động cơ 393 có bị đảo ngược hay không:
|
Giá trị trả về
Hàm này không trả về giá trị nào.
Ghi chú
Gọi
setReversedcũng giống như thay đổi tham sốreversetrong constructor.