
Sterownik silnika 55#
Wstęp#
Klasa motor55 służy do sterowania sterownikiem silnika VEX 55 podłączonym do modułu V5 Brain. Sterownik silnika 55 to starszy sterownik silnika przeznaczony do obsługi 2-przewodowych silników prądu stałego.
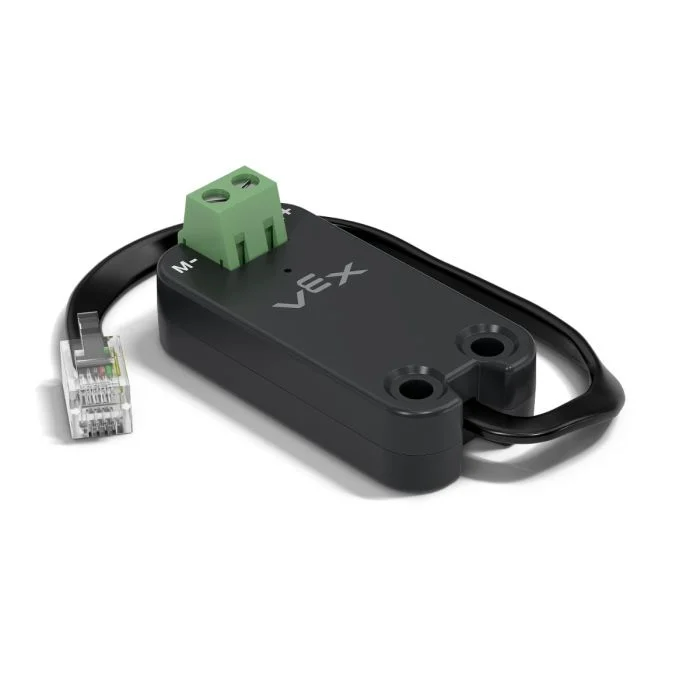
Konstruktory klas#
1 — Tworzy obiekt
motor55na określonym porcie inteligentnym.motor55( int32_t index );
2 — Tworzy obiekt
motor55na określonym porcie inteligentnym i zmienia dodatni kierunek obrotu.motor55( int32_t index, bool reverse );
3 — Tworzy obiekt
motor55na określonym porcie Smart Port, ustawia maksymalne napięcie napędu i zmienia dodatni kierunek obrotu.motor55( int32_t index, double maxv, bool reverse );
Destruktor klasy#
Niszczy obiekt motor55 i uwalnia powiązane zasoby.
~motor55();
Parametry#
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Inteligentny port, do którego podłączony jest sterownik silnika 55, zapisany jako |
|
|
Określa, czy kierunek obrotów silnika jest odwrócony:
|
|
|
Maksymalne napięcie, jakie sterownik silnika 55 może przyłożyć do silnika. |
Przykład#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Funkcje członkowskie#
Klasa motor55 zawiera następujące funkcje członkowskie:
spin— Obraca silnik w określonym kierunku.stop— Zatrzymuje silnik.setVelocity— Informuje silnik prądu stałego, jak szybko ma się kręcić.setStopping— Ustawia zachowanie zatrzymywania (jazda na luzie lub hamowanie).setReversed— Ustawia, czy kierunek obrotów silnika jest odwrócony.current— Zwraca prąd elektryczny silnika.voltage— Zwraca napięcie elektryczne silnika.temperature— Zwraca temperaturę silnika.getMotorType— Zwraca wykryty typ silnika/kontrolera.zainstalowano
installed— Zwraca informację, czy sterownik silnika 55 został wykryty na określonym porcie inteligentnym.
Przed wywołaniem jakiejkolwiek funkcji członkowskiej motor55 należy utworzyć instancję, jak pokazano poniżej:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Obraca silnik w określonym kierunku w nieskończoność.
Dostępne funkcje
1 — Obrót odbywa się z bieżąco skonfigurowaną prędkością.
void spin(
  directionType dir );
2 — Obrót przy określonym napięciu.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Kierunek, w którym kręci się silnik: |
|
|
Wartość napięcia przyłożonego do silnika. Wartość ujemna powoduje obrót w kierunku przeciwnym do podanego |
|
|
Jednostka używana do reprezentowania napięcia:
|
wartości zwracanych
Ta funkcja nie zwraca wartości.
Notatki
Funkcja ta nie wymaga oczekiwania, a program kontynuuje działanie natychmiast po wywołaniu.
Silnik będzie się obracał, aż do momentu wywołania
stoplub użycia innegospin.
stop#
Zatrzymuje silnik przed wirowaniem za pomocą aktualnie skonfigurowanego trybu hamowania.
Dostępne funkcje
void stop();
Parametry
Funkcja ta nie przyjmuje żadnych parametrów.
wartości zwracanych
Ta funkcja nie zwraca wartości.
Notatki
Zatrzymuje silnik, używając aktualnie skonfigurowanego trybu zatrzymywania ustawionego za pomocą
setStopping.
setVelocity#
Informuje silnik prądu stałego o tym, jak szybko ma się kręcić. Wyższy procent powoduje, że silnik prądu stałego obraca się szybciej, a niższy procent powoduje, że obraca się wolniej.
Każdy projekt rozpoczyna się od podłączenia każdego silnika prądu stałego, który domyślnie obraca się z prędkością równą 50%.
Dostępne funkcje
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Prędkość wirowania od 0% do 100% przy użyciu |
|
|
Jednostka prędkości:
|
wartości zwracanych
Ta funkcja nie zwraca wartości.
Notatki
Każde kolejne wywołanie
spinbez określonego napięcia będzie używać tej wartości.
setStopping#
Ustawia zachowanie silnika po zatrzymaniu.
Dostępne funkcje
void setStopping(
    brakeType mode );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Tryb zatrzymywania stosowany, gdy wywołany jest
|
wartości zwracanych
Ta funkcja nie zwraca wartości.
Notatki
Każde kolejne wywołanie
stopbędzie używać tego trybu zatrzymywania.Sterownik silnika 55 obsługuje tylko
coastibrakeOpcjaholdnie jest obsługiwana.
setReversed#
Ustawia, czy kierunek obrotu silnika jest odwrotny.
Dostępne funkcje
void setReversed(
    bool value );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Czy kierunek obrotów silnika jest odwrócony:
|
wartości zwracanych
Ta funkcja nie zwraca wartości.
Notatki
Wywołanie
setReversedjest tym samym, co zmiana parametrureversew konstruktorze.
current#
current zwraca natężenie prądu pobieranego przez silnik prądu stałego. Prąd to ilość prądu przepływającego przez silnik prądu stałego. W amperach, natężenie prądu jest podawane w zakresie od 0,0 do 1,2 A.
Wyższa wartość prądu oznacza, że silnik prądu stałego zużywa więcej prądu. Może się to zdarzyć, gdy silnik prądu stałego podnosi ciężki przedmiot, naciska na niego lub próbuje się poruszyć, gdy jest zablokowany.
Można tego użyć, aby sprawdzić, czy silnik prądu stałego ma trudności z ruchem. Jeśli prąd pozostaje wysoki, silnik może się nagrzewać lub zużywać energię mniej efektywnie.
Available Functions1 — Zwraca natężenie prądu elektrycznego silnika prądu stałego w amperach.
double current(
  currentUnits units = amp );
Parameters2 — Zwraca prąd elektryczny silnika prądu stałego jako procent maksymalnego prądu znamionowego.
double current(
  percentUnits units );
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Jednostka używana do reprezentowania prądu: |
|
|
Reprezentuje prąd jako procent maksymalnego prądu znamionowego silnika: |
Zwraca wartość double oznaczającą, ile prądu elektrycznego zużywa silnik prądu stałego w określonych jednostkach.
voltage#
Zwraca napięcie elektryczne dostarczone do silnika.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Jednostka reprezentująca napięcie:
|
wartości zwracanych
Zwraca wartość double oznaczającą napięcie elektryczne silnika w określonych jednostkach.
temperature#
temperature zwraca temperaturę silnika prądu stałego.
Temperatura silnika wskazuje, jak ciepły jest silnik prądu stałego. Wyższa temperatura oznacza, że silnik prądu stałego nagrzewa się podczas pracy. Aby silnik mógł pracować z pełną wydajnością, temperatura powinna utrzymywać się poniżej 55°C.
Jeśli silnik prądu stałego przegrzeje się, obniży maksymalny prąd, aby się zabezpieczyć. Przy temperaturze 70°C silnik przestanie pracować do momentu ostygnięcia.
Można tego użyć, aby sprawdzić, czy silnik prądu stałego nie nagrzewa się zbytnio podczas powtarzalnych ruchów, długich przebiegów lub gdy naciska na obiekt.
Available Functions1 — Zwraca temperaturę silnika prądu stałego jako procent maksymalnej temperatury roboczej.
double temperature(
  percentUnits units = percent );
2 — Zwraca temperaturę silnika prądu stałego w fizycznych jednostkach temperatury.
double temperature(
  temperatureUnits units );
Parametry
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Jednostka używana do przedstawienia temperatury silnika prądu stałego jako procent:
|
|
|
Jednostka używana do przedstawiania temperatury silnika prądu stałego w stopniach:
|
wartości zwracanych
Zwraca wartość double , co oznacza temperaturę silnika prądu stałego w określonych jednostkach.
Notatki
Zakres temperatur roboczych silnika wynosi w przybliżeniu od
20°C(68°F) do70°C(158°F).
getMotorType#
Zwraca wykryty typ silnika/kontrolera.
Dostępne funkcje
int32_t getMotorType();
Parametry
Funkcja ta nie przyjmuje żadnych parametrów.
wartości zwracanych
Zwraca wartość int32_t wskazującą wykryty typ silnika/kontrolera:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Zwraca informację, czy sterownik silnika 55 jest podłączony do modułu V5 Brain.
Available Functionsbool installed();
Parametry
Funkcja ta nie przyjmuje żadnych parametrów.
wartości zwracanych
Zwraca wartość bool bool wskazującą, czy sterownik silnika 55 jest podłączony.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.