
Motora kontrolieris 55#
Ievads#
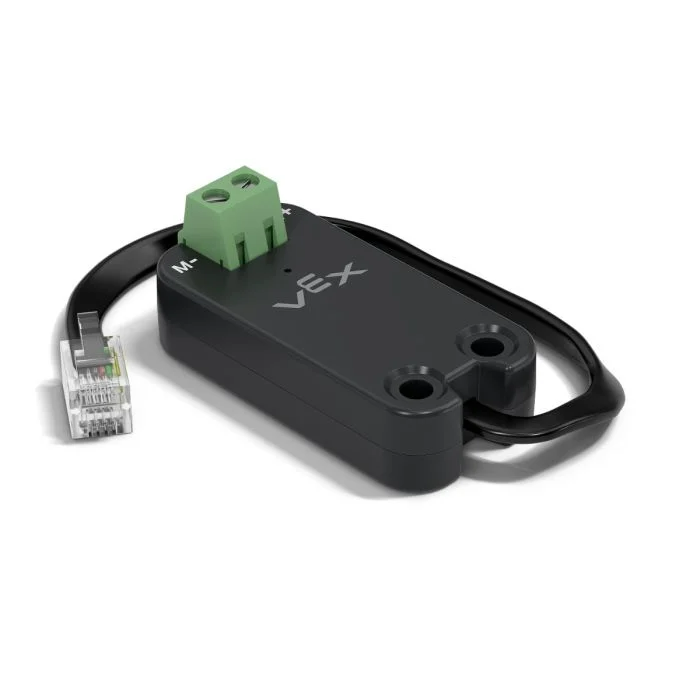
motor55 klase tiek izmantota, lai vadītu VEX motora kontrolieri 55, kas pievienots V5 Brain. Motora kontrolieris 55 ir mantota tipa motora kontrolieris, kas paredzēts divu vadu līdzstrāvas motoru darbināšanai.
Klases konstruktori#
1 — Izveido
motor55objektu norādītajā viedajā portā.motor55( int32_t index );
2 — Izveido
motor55objektu norādītajā viedajā portā un maina pozitīvo griešanās virzienu.motor55( int32_t index, bool reverse );
3 — Izveido
motor55objektu norādītajā viedajā portā, iestata maksimālo piedziņas spriegumu un maina pozitīvo griešanās virzienu.motor55( int32_t index, double maxv, bool reverse );
Klases iznīcinātājs#
Iznīcina objektu motor55 un atbrīvo ar to saistītos resursus.
~motor55();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Viedports, kuram ir pievienots motora kontrolieris 55, tiek rakstīts kā |
|
|
Nosaka, vai motora virziens ir apgriezts:
|
|
|
Maksimālais spriegums, ko motora kontrolleris 55 var pielietot motoram. |
Piemērs#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Dalībnieku funkcijas#
Klase motor55 ietver šādas dalībfunkcijas:
spin— Griež motoru norādītajā virzienā.stop— Aptur motoru.setVelocity— Norāda līdzstrāvas motoram, cik ātri griezties.setStopping— Iestata apstāšanās darbību (indīgums vai bremzēšana).setReversed— Nosaka, vai motora griešanās virziens ir apgriezts.current— Atgriež motora elektrisko strāvu.voltage— Atgriež motora elektrisko spriegumu.temperature— Atgriež motora temperatūru.getMotorType— Atgriež noteikto motora/kontroliera tipu.installed— Atgriež, vai norādītajā viedportā ir atrasts motora kontrolieris 55.
Pirms jebkuru motor55 dalībfunkciju izsaukšanas ir jāizveido instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Neierobežoti griež motoru norādītajā virzienā.
Pieejamās funkcijas
1 — Griežas, izmantojot pašreiz konfigurēto ātrumu.
void spin(
  directionType dir );
2 — Griežas pie norādītā sprieguma.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Motora griešanās virziens: |
|
|
Motoram pieliktā sprieguma vērtība. Negatīva vērtība griežas pretēji dotajai |
|
|
Sprieguma attēlošanai izmantotā mērvienība:
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Šī funkcija ir bez gaidīšanas, un programma turpina darbu tūlīt pēc izsaukuma.
Motors turpinās griezties, līdz tiks izsaukta komanda
stopvai tiks izmantota cita komandaspin.
stop#
Aptur motora griešanos, izmantojot pašreiz konfigurēto bremzēšanas režīmu.
Pieejamās funkcijas
void stop();
Parametri
Šī funkcija nepieņem nekādus parametrus.
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Aptur motoru, izmantojot pašlaik konfigurēto apturēšanas režīmu, kas iestatīts ar
setStopping.
setVelocity#
Norāda līdzstrāvas motoram, cik ātri tam jāgriežas. Augstāka procentuālā vērtība liek līdzstrāvas motoram griezties ātrāk, bet zemāka procentuālā vērtība liek līdzstrāvas motoram griezties lēnāk.
Katrs projekts sākas ar to, ka katrs pievienotais līdzstrāvas motors pēc noklusējuma griežas ar 50% ātrumu.
Pieejamās funkcijas
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Griešanās ātrums no 0% līdz 100%, izmantojot |
|
|
Ātruma mērvienība:
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Jebkurš turpmākais
spinizsaukums bez norādīta sprieguma izmantos šo vērtību.
setStopping#
Nosaka, kā motors uzvedas, kad tas apstājas.
Pieejamās funkcijas
void setStopping(
    brakeType mode );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Apstāšanās režīms, kas tiek piemērots, kad tiek izsaukta
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Jebkurš turpmākais
stopizsaukums izmantos šo apturēšanas režīmu.Motora kontrolleris 55 atbalsta tikai
coastunbrakeholdneatbalsta.
setReversed#
Nosaka, vai motora griešanās virziens ir apgriezts.
Pieejamās funkcijas
void setReversed(
    bool value );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Vai motora virziens ir apgriezts:
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Calling
setReversedis the same as changing thereverseparameter in the constructor.
current#
current atgriež, cik daudz elektriskās strāvas patērē līdzstrāvas motors. Strāva ir elektroenerģijas daudzums, kas plūst caur līdzstrāvas motoru. Atgriežot ampēros, strāva tiek norādīta no 0,0 līdz 1,2 A.
Augstāka strāvas vērtība nozīmē, ka līdzstrāvas motors patērē lielāku elektrisko strāvu. Tas var notikt, ja līdzstrāvas motors ceļ kaut ko smagu, spiež pret priekšmetu vai mēģina kustēties, kad ir iestrēdzis.
To var izmantot, lai pārbaudītu, vai līdzstrāvas motoram ir grūtības kustības laikā. Ja strāva saglabājas augsta, motors var sakarst vai mazāk efektīvi izmantot enerģiju.
Available Functions1 — Atgriež līdzstrāvas motora elektriskās strāvas stiprumu ampēros.
double current(
  currentUnits units = amp );
Parameters2 — Atgriež līdzstrāvas motora elektrisko strāvu procentos no maksimālās nominālās strāvas.
double current(
  percentUnits units );
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Strāvas attēlošanai izmantotā mērvienība: |
|
|
Norāda strāvu procentos no motora maksimālās nominālās strāvas: |
Atgriež skaitli double kas apzīmē līdzstrāvas motora patērētās elektriskās strāvas daudzumu norādītajās mērvienībās.
voltage#
Atgriež motoram piegādāto elektrisko spriegumu.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Sprieguma attēlošanas mērvienība:
|
Atgriešanas vērtības
Atgriež skaitli double , kas apzīmē motora elektrisko spriegumu norādītajās mērvienībās.
temperature#
temperature atgriež līdzstrāvas motora temperatūru.
Motora temperatūra parāda, cik silts ir līdzstrāvas motors. Augstāka temperatūra nozīmē, ka līdzstrāvas motors darbības laikā kļūst siltāks. Lai motors darbotos ar pilnu jaudu, tā temperatūrai jābūt zem 55 °C.
Ja līdzstrāvas motors kļūst pārāk karsts, tas samazina maksimālo strāvu, lai sevi pasargātu. Sasniedzot 70 °C temperatūru, motors pārstāj darboties, līdz tas atdziest.
To var izmantot, lai pārbaudītu, vai līdzstrāvas motors kļūst pārāk karsts atkārtotu kustību, ilgstošu skrējienu laikā vai spiežot pret kādu objektu.
Available Functions1 — Atgriež līdzstrāvas motora temperatūru procentos no maksimālās darba temperatūras.
double temperature(
  percentUnits units = percent );
2 — Atgriež līdzstrāvas motora temperatūru fiziskās temperatūras mērvienībās.
double temperature(
  temperatureUnits units );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
The unit used to represent DC motor temperature as a percentage:
|
|
|
Līdzstrāvas motora temperatūras attēlošanai izmantotā mērvienība grādos:
|
Atgriešanas vērtības
Atgriež skaitli double kas apzīmē līdzstrāvas motora temperatūru norādītajās mērvienībās.
Piezīmes
Motora darba temperatūras diapazons ir aptuveni
20°C(68°Flīdz70°C(158°F.
getMotorType#
Atgriež noteikto motora/kontroliera tipu.
Pieejamās funkcijas
int32_t getMotorType();
Parametri
Šī funkcija nepieņem nekādus parametrus.
Atgriešanas vērtības
Atgriež int32_t , kas norāda noteikto motora/regulatora tipu:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Atgriež, vai motora kontrolieris 55 ir savienots ar V5 Brain.
Available Functionsbool installed();
Parametri
Šī funkcija nepieņem nekādus parametrus.
Atgriešanas vērtības
Atgriež bool kas norāda, vai ir pievienots motora kontrolieris 55.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.