
Řídicí jednotka motoru 55#
Zavedení#
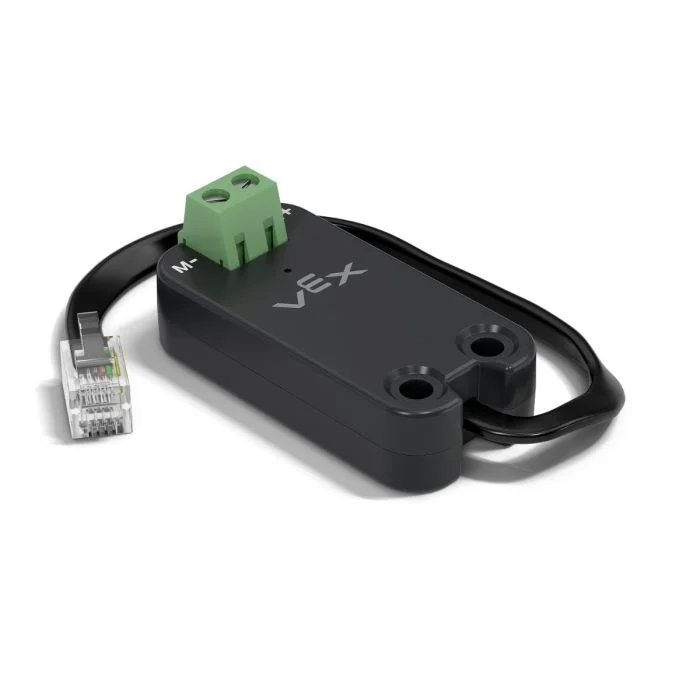
Třída motor55 se používá k řízení regulátoru motoru VEX 55 připojeného k řídicí jednotce V5 Brain. Regulátor motoru 55 je starší regulátor motoru určený pro ovládání 2vodičových stejnosměrných motorů.
Konstruktory tříd#
1 — Vytvoří objekt
motor55na zadaném inteligentním portu.motor55( int32_t index );
2 — Vytvoří objekt
motor55na zadaném inteligentním portu a změní kladný směr otáčení.motor55( int32_t index, bool reverse );
3 — Vytvoří objekt
motor55na zadaném inteligentním portu, nastaví maximální měnicí napětí a změní kladný směr otáčení.motor55( int32_t index, double maxv, bool reverse );
Destruktor tříd#
Zničí objekt motor55 a uvolní související zdroje.
~motor55();
Parametry#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Inteligentní port, ke kterému je připojen regulátor motoru 55, zapsaný jako |
|
|
Určuje, zda je směr otáčení motoru obrácen:
|
|
|
Maximální napětí, které může regulátor motoru 55 přivést k motoru. |
Příklad#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Členské funkce#
Třída motor55 obsahuje následující členské funkce:
spin— Roztočí motor v zadaném směru.stop— Zastaví motor.setVelocity— Říká stejnosměrnému motoru, jak rychle se má otáčet.setStopping— Nastaví chování při zastavení (doběh nebo brzdění).setReversed— Nastavuje, zda se směr otáčení motoru obrací.current— Vrátí elektrický proud motoru.voltage— Vrátí elektrické napětí motoru.temperature— Vrátí teplotu motoru.getMotorType— Vrátí detekovaný typ motoru/ovladače.installed— Vrátí, zda je na zadaném inteligentním portu detekován ovladač motoru 55.
Před voláním jakékoli členské funkce motor55 je nutné vytvořit instanci, jak je znázorněno níže:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Otáčí motor v daném směru na dobu neurčitou.
Dostupné funkce
1 — Otáčí se s využitím aktuálně nakonfigurované rychlosti.
void spin(
  directionType dir );
2 — Roztočí se při zadaném napětí.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Směr otáčení motoru: |
|
|
Hodnota napětí přivedená na motor. Záporná hodnota se otáčí proti dané |
|
|
Jednotka použitá k vyjádření napětí:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Tato funkce nečeká a program pokračuje ihned po volání.
Motor se bude otáčet, dokud nebude zavolána funkce
stopnebo dokud nebude použita další funkcespin.
stop#
Zastaví otáčení motoru pomocí aktuálně nakonfigurovaného režimu brzdění.
Dostupné funkce
void stop();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Zastaví motor pomocí aktuálně nakonfigurovaného režimu zastavení nastaveného parametrem
setStopping.
setVelocity#
Říká stejnosměrnému motoru, jak rychle se má otáčet. Vyšší procento způsobí, že se stejnosměrný motor bude otáčet rychleji, a nižší procento způsobí, že se stejnosměrný motor bude otáčet pomaleji.
Každý projekt začíná s každým připojeným stejnosměrným motorem, který se standardně otáčí rychlostí 50 %.
Dostupné funkce
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka rychlosti:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Jakékoli následné volání
spinbez zadaného napětí použije tuto hodnotu.
setStopping#
Nastavuje chování motoru při zastavení.
Dostupné funkce
void setStopping(
    brakeType mode );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Režim zastavení použitý při volání
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Jakékoli následné volání
stoppoužije tento režim zastavení.Řídicí jednotka motoru 55 podporuje pouze
coastabrakeholdnení podporováno.
setReversed#
Nastavuje, zda se směr otáčení motoru obrací.
Dostupné funkce
void setReversed(
    bool value );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Zda je směr otáčení motoru obrácen:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Volání
setReversedje stejné jako změna parametrureversev konstruktoru.
current#
current vrací množství elektrického proudu spotřebovaného stejnosměrným motorem. Proud je množství elektřiny protékající stejnosměrným motorem. Pokud je vrácena hodnota v ampérech, proud se uvádí v rozsahu od 0,0 do 1,2 A.
Vyšší hodnota proudu znamená, že stejnosměrný motor spotřebovává více elektrického proudu. K tomu může dojít, když stejnosměrný motor zvedá něco těžkého, tlačí na nějaký předmět nebo se snaží pohnout, když je zaseknutý.
Toto lze použít ke kontrole, zda stejnosměrný motor během pohybu nemá problémy. Pokud proud zůstává vysoký, motor se může zahřívat nebo méně efektivně využívat energii.
Available Functions1 — Vrátí elektrický proud stejnosměrného motoru v ampérech.
double current(
  currentUnits units = amp );
Parameters2 — Vrátí elektrický proud stejnosměrného motoru v procentech maximálního jmenovitého proudu.
double current(
  percentUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření proudu: |
|
|
Představuje proud v procentech z maximálního jmenovitého proudu motoru: |
Vrací hodnotu double která představuje množství elektrického proudu spotřebovaného stejnosměrným motorem v zadaných jednotkách.
voltage#
Vrací elektrické napětí dodávané do motoru.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka pro vyjádření napětí:
|
Návratové hodnoty
Vrátí hodnotu double , která představuje elektrické napětí motoru v zadaných jednotkách.
temperature#
temperature vrací teplotu stejnosměrného motoru.
Teplota motoru ukazuje, jak je stejnosměrný motor zahřátý. Vyšší teplota znamená, že se stejnosměrný motor během provozu zahřívá. Aby motor fungoval na plný výkon, měl by se teplota motoru udržovat pod 55 °C.
Pokud se stejnosměrný motor příliš zahřeje, sníží svůj maximální proud, aby se chránil. Při 70 °C se motor zastaví, dokud se neochladí.
Toto lze použít ke kontrole, zda se stejnosměrný motor příliš nezahřívá během opakovaných pohybů, dlouhých jízd nebo když tlačí na nějaký předmět.
Available Functions1 — Vrací teplotu stejnosměrného motoru v procentech z maximální provozní teploty.
double temperature(
  percentUnits units = percent );
2 — Vrací teplotu stejnosměrného motoru ve fyzikálních teplotních jednotkách.
double temperature(
  temperatureUnits units );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření teploty stejnosměrného motoru v procentech:
|
|
|
Jednotka použitá k vyjádření teploty stejnosměrného motoru ve stupních:
|
Návratové hodnoty
Vrací hodnotu double , která představuje teplotu stejnosměrného motoru v zadaných jednotkách.
poznámek
Provozní teplotní rozsah motoru je přibližně
20°C(68°Faž70°C(158°F.
getMotorType#
Vrátí detekovaný typ motoru/regulátoru.
Dostupné funkce
int32_t getMotorType();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Vrací int32_t označující detekovaný typ motoru/regulátoru:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Vrací, zda je řídicí jednotka motoru 55 připojena k řídicí jednotce V5.
Available Functionsbool installed();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Vrací bool hodnotu bool která indikuje, zda je připojen regulátor motoru 55.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.