
Motorcontroller 55#
Invoering#
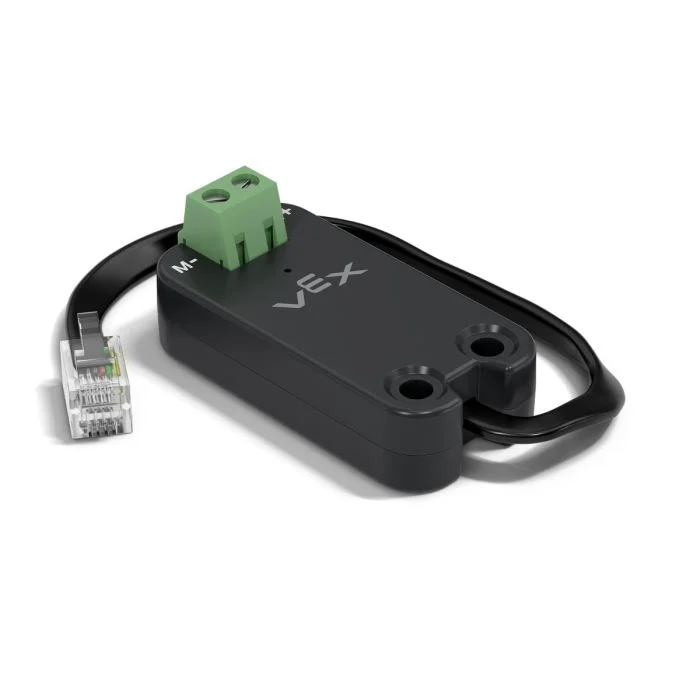
De klasse motor55 wordt gebruikt om een VEX Motor Controller 55 aan te sturen die is verbonden met de V5 Brain. De Motor Controller 55 is een oudere motorcontroller die is ontworpen voor het aansturen van 2-draads DC-motoren.
Klasseconstructors#
1 — Maakt een
motor55object aan op de opgegeven Smart Port.motor55( int32_t index );
2 — Maakt een
motor55object aan op de opgegeven Smart Port en verandert de positieve draairichting.motor55( int32_t index, bool reverse );
3 — Maakt een
motor55object aan op de opgegeven Smart Port, stelt de maximale aandrijfspanning in en wijzigt de positieve draairichting.motor55( int32_t index, double maxv, bool reverse );
Klasse-destructor#
Vernietigt het motor55 object en geeft de bijbehorende resources vrij.
~motor55();
Parameters#
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De slimme poort waarop de motorcontroller 55 is aangesloten, wordt weergegeven als |
|
|
Bepaalt of de draairichting van de motor is omgekeerd:
|
|
|
De maximale spanning die de motorcontroller 55 op de motor kan toepassen. |
Voorbeeld#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Lidfuncties#
De klasse motor55 omvat de volgende lidfuncties:
spin— Laat de motor in een bepaalde richting draaien.stop— Stopt de motor.setVelocity— Vertelt de DC-motor hoe snel hij moet draaien.setStopping— Stelt het stopgedrag in (uitrollen of remmen).setReversed— Hiermee wordt ingesteld of de draairichting van de motor wordt omgekeerd.current— Geeft de elektrische stroom van de motor terug.voltage— Geeft de elektrische spanning van de motor terug.temperature— Geeft de motortemperatuur terug.getMotorType— Retourneert het gedetecteerde motor-/controllertype.installed— Geeft aan of de motorcontroller 55 is gedetecteerd op de opgegeven Smart Port.
Voordat u een van de lidfuncties van motor55 kunt aanroepen, moet er een instantie worden aangemaakt, zoals hieronder wordt weergegeven:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Laat de motor oneindig lang in de aangegeven richting draaien.
Beschikbare functies
1 — Draait met behulp van de momenteel geconfigureerde snelheid.
void spin(
  directionType dir );
2 — Draait op de opgegeven spanning.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De draairichting van de motor: |
|
|
De spanning die op de motor wordt aangelegd. Een negatieve waarde zorgt ervoor dat de motor in tegengestelde richting draait |
|
|
De eenheid die wordt gebruikt om spanning weer te geven:
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Deze functie heeft geen wachttijd en het programma wordt direct na de aanroep voortgezet.
De motor blijft draaien totdat
stopwordt aangeroepen of een anderespinwordt gebruikt.
stop#
Stopt het draaien van de motor met behulp van de momenteel geconfigureerde remmodus.
Beschikbare functies
void stop();
Parameters
Deze functie accepteert geen parameters.
retourwaarden
Deze functie retourneert geen waarde.
Notities
Stopt de motor met behulp van de momenteel geconfigureerde stopmodus ingesteld door
setStopping.
setVelocity#
Geeft een gelijkstroommotor de gewenste draaisnelheid. Een hoger percentage zorgt ervoor dat de motor sneller draait, een lager percentage zorgt ervoor dat de motor langzamer draait.
Elk project begint met elke aangesloten DC-motor die standaard op 50% snelheid draait.
Beschikbare functies
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De snelheid waarmee je kunt draaien van 0% tot 100% bij gebruik |
|
|
De snelheidseenheid:
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Elke volgende aanroep van
spinzonder een gespecificeerde spanning zal deze waarde gebruiken.
setStopping#
Hiermee wordt bepaald hoe een motor zich gedraagt wanneer deze stopt.
Beschikbare functies
void setStopping(
    brakeType mode );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De stopmodus die wordt toegepast wanneer
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Elke volgende aanroep van
stopzal deze stopmodus gebruiken.De motorcontroller 55 ondersteunt alleen de volgende commando’s:
coast,brakeholdwordt niet ondersteund.
setReversed#
Hiermee wordt bepaald of de draairichting van de motor wordt omgekeerd.
Beschikbare functies
void setReversed(
    bool value );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
Of de draairichting van de motor wordt omgekeerd:
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Het aanroepen van
setReversedis hetzelfde als het wijzigen van dereverseparameter in de constructor.
current#
current geeft aan hoeveel elektrische stroom de gelijkstroommotor verbruikt. Stroomsterkte is de hoeveelheid elektriciteit die door de gelijkstroommotor vloeit. Wanneer de waarde in ampère wordt weergegeven, ligt de stroomsterkte tussen 0,0 en 1,2 A.
Een hogere stroomwaarde betekent dat de gelijkstroommotor meer elektrische stroom verbruikt. Dit kan gebeuren wanneer de gelijkstroommotor iets zwaars optilt, tegen een object duwt of probeert te bewegen terwijl hij vastzit.
Hiermee kunt u controleren of de gelijkstroommotor moeite heeft tijdens een beweging. Als de stroomsterkte hoog blijft, kan de motor warmer worden of minder efficiënt met energie omgaan.
Available Functions1 — Geeft de elektrische stroom van de DC-motor in ampère weer.
double current(
  currentUnits units = amp );
Parameters2 — Geeft de elektrische stroom van de DC-motor weer als een percentage van de maximaal nominale stroom.
double current(
  percentUnits units );
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De eenheid die wordt gebruikt om stroomsterkte weer te geven: |
|
|
Represents current as a percentage of the motor’s maximum rated current: |
Geeft een waarde van double terug die aangeeft hoeveel elektrische stroom de gelijkstroommotor verbruikt in de opgegeven eenheden.
voltage#
Geeft de elektrische spanning die aan de motor werd geleverd terug.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De eenheid die de spanning weergeeft:
|
retourwaarden
Retourneert een double die de elektrische spanning van de motor in de opgegeven eenheden weergeeft.
temperature#
temperature geeft de temperatuur van de DC-motor terug.
De motortemperatuur geeft aan hoe warm de gelijkstroommotor is. Een hogere temperatuur betekent dat de gelijkstroommotor warmer wordt tijdens het gebruik. De motortemperatuur moet onder de 55 °C blijven om optimaal te blijven presteren.
Als de gelijkstroommotor te heet wordt, verlaagt hij zijn maximale stroomsterkte ter bescherming. Bij 70 °C stopt de motor met draaien totdat hij is afgekoeld.
Hiermee kan worden gecontroleerd of de gelijkstroommotor te heet wordt tijdens herhaalde bewegingen, langdurig gebruik of wanneer deze tegen een object duwt.
Available Functions1 — Geeft de temperatuur van de DC-motor weer als een percentage van de maximale bedrijfstemperatuur.
double temperature(
  percentUnits units = percent );
2 — Geeft de temperatuur van de DC-motor weer in fysieke temperatuureenheden.
double temperature(
  temperatureUnits units );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De eenheid die wordt gebruikt om de temperatuur van een DC-motor als percentage weer te geven:
|
|
|
De eenheid die wordt gebruikt om de temperatuur van een DC-motor in graden weer te geven:
|
retourwaarden
Retourneert een double die de temperatuur van de DC-motor in de opgegeven eenheden weergeeft.
Notities
Het bedrijfstemperatuurbereik voor de motor is ongeveer
20°C(68°F) tot70°C(158°F).
getMotorType#
Geeft het gedetecteerde motor-/controllertype terug.
Beschikbare functies
int32_t getMotorType();
Parameters
Deze functie accepteert geen parameters.
retourwaarden
Retourneert een int32_t die het gedetecteerde motor-/controllertype aangeeft:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Geeft aan of de motorcontroller 55 is aangesloten op de V5-module.
Available Functionsbool installed();
Parameters
Deze functie accepteert geen parameters.
retourwaarden
Geeft een booleanwaarde van bool terug die aangeeft of de motorcontroller 55 is aangesloten.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.