
Controlador de motor 55#
Introdução#
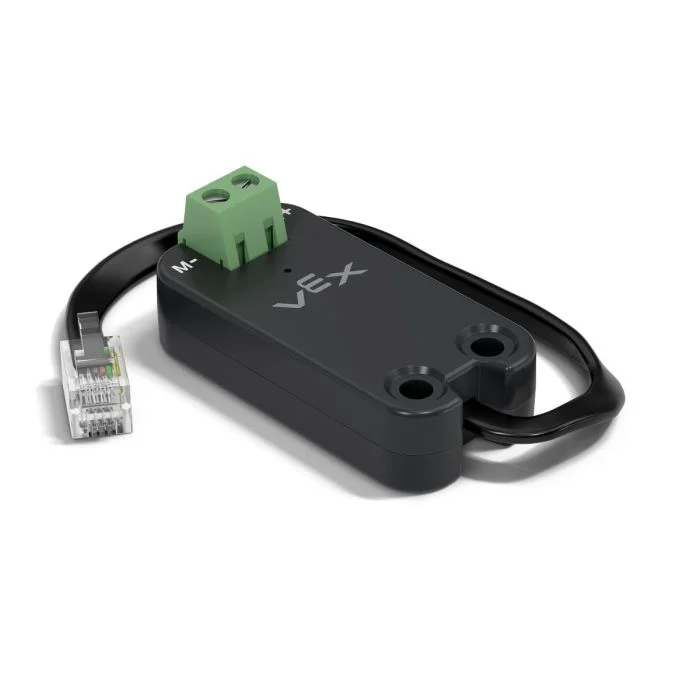
A classe motor55 é utilizada para controlar um Controlador de Motor VEX 55 ligado ao V5 Brain. O Controlador de Motor 55 é um controlador de motor legado, concebido para operar motores CC de 2 fios.
Construtores de Classes#
1 — Cria um objeto
motor55na Smart Port especificada.motor55( int32_t index );
2 — Cria um objeto
motor55na Smart Port especificada e altera o sentido de rotação positivo.motor55( int32_t index, bool reverse );
3 — Cria um objeto
motor55na Smart Port especificada, define a tensão máxima de acionamento e altera o sentido de rotação positivo.motor55( int32_t index, double maxv, bool reverse );
Destrutor de classes#
Destrói o objeto motor55 e liberta os recursos associados.
~motor55();
Parâmetros#
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A porta inteligente à qual o Controlador de Motor 55 está ligado, escrita como |
|
|
Determina se o sentido de rotação do motor está invertido:
|
|
|
A tensão máxima que o Controlador de Motor 55 pode aplicar ao motor. |
Exemplo#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Funções de membro#
A classe motor55 inclui as seguintes funções membro:
spin— Roda o motor numa direcção especificada.stop— Para o motor.setVelocity— Indica ao motor de corrente contínua a velocidade de rotação.setStopping— Define o comportamento de paragem (inércia ou travagem).setReversed— Define se o sentido do motor está invertido.current— Devolve a corrente elétrica do motor.voltage— Devolve a tensão eléctrica do motor.temperature— Devolve a temperatura do motor.getMotorType— Retorna o tipo de motor/controlador detectado.installed— Retorna se o Controlador de Motor 55 foi detectado na Porta Inteligente especificada.
Antes de chamar qualquer função membro de motor55 , deve ser criada uma instância, como se mostra abaixo:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Roda o motor na direção especificada indefinidamente.
Funções disponíveis
1 — Gira utilizando a velocidade actualmente configurada.
void spin(
  directionType dir );
2 — Gira à voltagem especificada.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
O sentido de rotação do motor: |
|
|
O valor da tensão aplicada ao motor. Um valor negativo roda no sentido oposto ao dado |
|
|
Unidade utilizada para representar a voltagem:
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Esta função não requer espera e o programa continua imediatamente após a chamada.
O motor continuará a rodar até que
stopseja chamado ou seja utilizado outrospin.
stop#
Impede a rotação do motor utilizando o modo de travagem atualmente configurado.
Funções disponíveis
void stop();
Parâmetros
Esta função não recebe qualquer parâmetro.
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Para o motor que utiliza o modo de paragem actualmente configurado definido por
setStopping.
setVelocity#
Indica a velocidade de rotação de um motor de corrente contínua. Uma percentagem mais elevada faz com que o motor gire mais depressa, enquanto uma percentagem mais baixa faz com que o motor gire mais devagar.
Cada projeto começa com cada motor CC ligado a rodar a 50% da velocidade por defeito.
Funções disponíveis
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A velocidade de rotação de 0% a 100% quando se utiliza |
|
|
Unidade de velocidade:
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Qualquer chamada subsequente a
spinsem uma tensão especificada utilizará este valor.
setStopping#
Define o comportamento do motor quando este pára.
Funções disponíveis
void setStopping(
    brakeType mode );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
O modo de paragem aplicado quando
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Qualquer chamada subsequente a
stoputilizará este modo de paragem.O Controlador de Motor 55 suporta apenas as posições
coasttravagem) ebrake. A posiçãoholdsuspensão) não são suportadas.
setReversed#
Define se o sentido de rotação do motor será invertido.
Funções disponíveis
void setReversed(
    bool value );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
Se o sentido de rotação do motor estiver invertido:
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Chamar
setReversedé o mesmo que alterar o parâmetroreverseno construtor.
current#
A corrente current indica a quantidade de corrente elétrica que o motor de corrente contínua está a consumir. A corrente é a quantidade de eletricidade que flui através do motor de corrente contínua. Quando é devolvida em amperes, a corrente é reportada de 0,0 a 1,2 A.
Um valor de corrente mais elevado significa que o motor de corrente contínua está a consumir mais corrente elétrica. Isto pode acontecer quando o motor CC está a levantar algo pesado, a empurrar um objeto ou a tentar mover-se quando está bloqueado.
Isto pode ser utilizado para verificar se o motor CC está a apresentar dificuldades durante o movimento. Se a corrente permanecer elevada, o motor pode sobreaquecer ou utilizar a energia de forma menos eficiente.
Available Functions1 — Devolve a corrente elétrica do motor de corrente contínua em amperes.
double current(
  currentUnits units = amp );
Parameters2 — Devolve a corrente elétrica do motor de corrente contínua como uma percentagem da corrente nominal máxima.
double current(
  percentUnits units );
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A unidade utilizada para representar a corrente: |
|
|
Representa a corrente em percentagem da corrente nominal máxima do motor: |
Devolve um valor double que representa a quantidade de corrente elétrica que o motor de corrente contínua está a utilizar nas unidades especificadas.
voltage#
Devolve a tensão elétrica fornecida ao motor.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
Unidade para representar a voltagem:
|
Valores de retorno
Devolve um valor double que representa a tensão elétrica do motor nas unidades especificadas.
temperature#
temperature returns the temperature of the DC motor.
A temperatura do motor indica o quão aquecido está o motor de corrente contínua. Uma temperatura mais elevada significa que o motor CC está a aquecer enquanto funciona. O motor deve permanecer abaixo dos 55°C para continuar a funcionar com o máximo desempenho.
Se o motor CC aquecer demasiado, reduzirá a sua corrente máxima para se proteger. A 70°C, o motor deixará de funcionar até arrefecer.
Isto pode ser utilizado para verificar se o motor de corrente contínua está a sobreaquecer durante movimentos repetidos, longos períodos de funcionamento ou quando está a empurrar um objeto.
Available Functions1 — Retorna a temperatura do motor de corrente contínua como uma percentagem da temperatura máxima de funcionamento.
double temperature(
  percentUnits units = percent );
2 — Devolve a temperatura do motor de corrente contínua em unidades de temperatura física.
double temperature(
  temperatureUnits units );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
The unit used to represent DC motor temperature as a percentage:
|
|
|
A unidade utilizada para representar a temperatura do motor de corrente contínua em graus:
|
Valores de retorno
Retorna um valor double que representa a temperatura do motor CC nas unidades especificadas.
Notas
A gama de temperaturas de funcionamento do motor é de aproximadamente
20°C(68°F) a70°C(158°F).
getMotorType#
Retorna o tipo de motor/controlador detectado.
Funções disponíveis
int32_t getMotorType();
Parâmetros
Esta função não recebe qualquer parâmetro.
Valores de retorno
Retorna um valor int32_t indicando o tipo de motor/controlador detectado:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Retorna se o Controlador de Motor 55 está ligado ao Módulo V5.
Available Functionsbool installed();
Parâmetros
Esta função não recebe qualquer parâmetro.
Valores de retorno
Retorna um valor booleano bool indicando se o Controlador de Motor 55 está ligado.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.