
Moottorinohjain 55#
Johdanto#
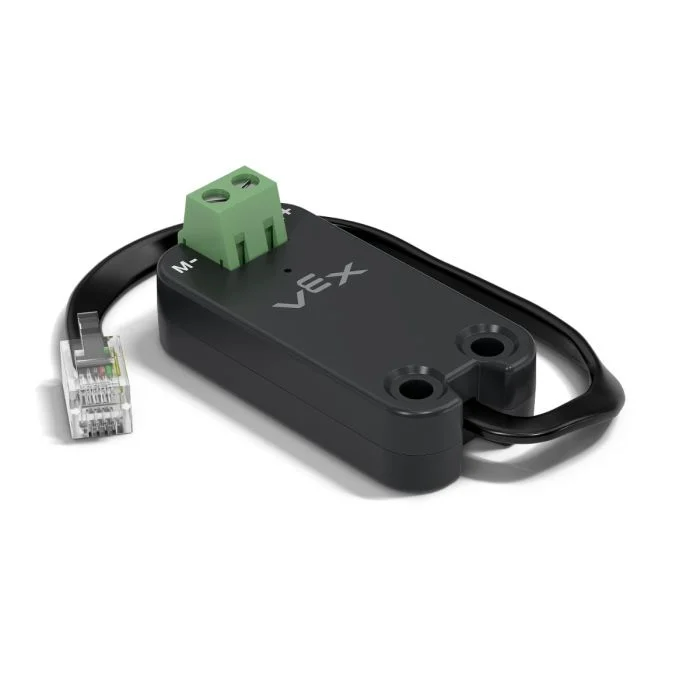
motor55 -luokkaa käytetään V5 Brainiin kytketyn VEX-moottorinohjaimen 55 ohjaamiseen. Moottorinohjain 55 on perinteinen moottorinohjain, joka on suunniteltu käyttämään 2-johtimisia tasavirtamoottoreita.
Luokanrakentajat#
1 — Luo
motor55-objektin määritettyyn Smart Port -porttiin.motor55( int32_t index );
2 — Luo
motor55-objektin määritettyyn Smart Port -porttiin ja muuttaa positiivisen pyörimissuunnan.motor55( int32_t index, bool reverse );
3 — Luo
motor55-objektin määritettyyn Smart Port -porttiin, asettaa suurimman käyttöjännitteen ja muuttaa positiivisen pyörimissuunnan.motor55( int32_t index, double maxv, bool reverse );
Luokan tuhoaja#
Tuhoaa motor55 -objektin ja vapauttaa siihen liittyvät resurssit.
~motor55();
Parametrit#
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Älyportti, johon moottorinohjain 55 on kytketty, kirjoitetaan muodossa |
|
|
Määrittää, onko moottorin suunta päinvastainen:
|
|
|
Suurin jännite, jonka moottorinohjain 55 voi kohdistaa moottoriin. |
Esimerkki#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Jäsenten toiminnot#
motor55 -luokka sisältää seuraavat jäsenfunktiot:
spin— Pyörittää moottoria määritettyyn suuntaan.stop— Pysäyttää moottorin.setVelocity— Kertoo tasavirtamoottorille, kuinka nopeasti sen tulisi pyöriä.setStopping— Asettaa pysäytyskäyttäytymisen (rullaus tai jarrutus).setReversed— Määrittää, käännetäänkö moottorin pyörimissuunta.current— Palauttaa moottorin sähkövirran.voltage— Palauttaa moottorin sähköjännitteen.temperature— Palauttaa moottorin lämpötilan.getMotorType— Palauttaa havaitun moottorin/ohjaimen tyypin.installed— Palauttaa, onko moottorinohjain 55 havaittu määritetyssä Smart Portissa.
Ennen minkään motor55 -jäsenfunktion kutsumista on luotava instanssi alla olevan mukaisesti:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Pyörittää moottoria määrättyyn suuntaan loputtomiin.
Käytettävissä olevat toiminnot
1 — Pyörii käyttäen nykyistä määritettyä nopeutta.
void spin(
  directionType dir );
2 — Pyörii määritetyllä jännitteellä.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Moottorin pyörimissuunta: |
|
|
Moottoriin syötetty jännitearvo. Negatiivinen arvo pyörii annetun |
|
|
Jännitteen esittämiseen käytetty yksikkö:
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Tämä funktio ei odota, ja ohjelma jatkuu heti kutsun jälkeen.
Moottori jatkaa pyörimistä, kunnes kutsutaan komentoa
stoptai käytetään toista komentoaspin.
stop#
Estää moottorin pyörimisen käyttämällä nykyistä konfiguroitua jarrutustapaa.
Käytettävissä olevat toiminnot
void stop();
Parametrit
Tämä funktio ei ota vastaan parametreja.
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Pysäyttää moottorin käyttämällä
setStopping-parametrilla asetettua nykyistä pysäytystilaa.
setVelocity#
Kertoo tasavirtamoottorille, kuinka nopeasti sen tulisi pyöriä. Suurempi prosenttiosuus saa tasavirtamoottorin pyörimään nopeammin ja pienempi prosenttiosuus hitaammin.
Jokainen projekti alkaa siten, että jokainen kytketty tasavirtamoottori pyörii oletusarvoisesti 50 %:n nopeudella.
Käytettävissä olevat toiminnot
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Pyörimisnopeus 0 %:sta 100 %:iin, kun käytetään |
|
|
Nopeuden yksikkö:
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Kaikki myöhemmät funktion
spinkutsut ilman määritettyä jännitettä käyttävät tätä arvoa.
setStopping#
Määrittää, miten moottori käyttäytyy pysähtyessään.
Käytettävissä olevat toiminnot
void setStopping(
    brakeType mode );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Käytettävä pysäytystapa, kun funktiota
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Kaikki myöhemmät funktion
stopkutsut käyttävät tätä pysäytystilaa.Moottorinohjain 55 tukee vain
coastjabrakeholdei ole tuettu.
setReversed#
Määrittää, käännetäänkö moottorin pyörimissuunta päinvastaiseksi.
Käytettävissä olevat toiminnot
void setReversed(
    bool value );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Onko moottorin pyörimissuunta päinvastainen:
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Funktion
setReversedkutsuminen on sama kuin parametrinreversemuuttaminen constructor-luokassa.
current#
current palauttaa tasavirtamoottorin käyttämän sähkövirran määrän. Virta on tasavirtamoottorin läpi virtaavan sähkön määrä. Ampeerina palautettuna virta raportoidaan välillä 0,0 - 1,2 A.
Suurempi virta-arvo tarkoittaa, että tasavirtamoottori käyttää enemmän sähkövirtaa. Näin voi käydä, kun tasavirtamoottori nostaa jotain raskasta, työntää jotakin esinettä vasten tai yrittää liikkua jumissa ollessaan.
Tätä voidaan käyttää tarkistamaan, onko tasavirtamoottorissa vaikeuksia liikkeen aikana. Jos virta pysyy korkeana, moottori saattaa lämmetä tai käyttää tehoa tehottomammin.
Available Functions1 — Palauttaa tasavirtamoottorin sähkövirran ampeereina.
double current(
  currentUnits units = amp );
Parameters2 — Palauttaa tasavirtamoottorin sähkövirran prosentteina suurimmasta nimellisvirrasta.
double current(
  percentUnits units );
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Virran esittämiseen käytetty yksikkö: |
|
|
Edustaa virtaa prosentteina moottorin suurimmasta nimellisvirrasta: |
Palauttaa luvun double joka edustaa tasavirtamoottorin käyttämää sähkövirtaa määritetyissä yksiköissä.
voltage#
Palauttaa moottoriin syötetyn sähköjännitteen.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Jännitteen yksikkö:
|
Paluuarvot
Palauttaa arvon double joka edustaa moottorin sähköjännitettä määritetyissä yksiköissä.
temperature#
temperature palauttaa tasavirtamoottorin lämpötilan.
Moottorin lämpötila osoittaa, kuinka lämmin tasavirtamoottori on. Korkeampi lämpötila tarkoittaa, että tasavirtamoottori lämpenee käytön aikana. Moottorin lämpötilan tulisi pysyä alle 55 °C:ssa, jotta se toimii täydellä teholla.
Jos tasavirtamoottori kuumenee liikaa, se laskee maksimivirtaansa suojatakseen itseään. 70 °C:ssa moottori pysähtyy, kunnes se jäähtyy.
Tätä voidaan käyttää tarkistamaan, kuumeneeko tasavirtamoottori liikaa toistuvien liikkeiden, pitkien ajojen tai esinettä vasten työntymisen aikana.
Available Functions1 — Palauttaa tasavirtamoottorin lämpötilan prosentteina suurimmasta käyttölämpötilasta.
double temperature(
  percentUnits units = percent );
2 — Palauttaa tasavirtamoottorin lämpötilan fyysisissä lämpötilayksiköissä.
double temperature(
  temperatureUnits units );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Tasavirtamoottorin lämpötilan prosentuaalinen yksikkö:
|
|
|
Tasavirtamoottorin lämpötilan yksikkö asteina:
|
Paluuarvot
Palauttaa luvun double joka edustaa tasavirtamoottorin lämpötilaa määritetyissä yksiköissä.
Muistiinpanoa
The operating temperature range for the motor is approximately
20°C(68°F) to70°C(158°F).
getMotorType#
Palauttaa havaitun moottorin/ohjaimen tyypin.
Käytettävissä olevat toiminnot
int32_t getMotorType();
Parametrit
Tämä funktio ei ota vastaan parametreja.
Paluuarvot
Palauttaa arvon int32_t joka ilmaisee havaitun moottorin/ohjaimen tyypin:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Palauttaa, onko moottorinohjain 55 kytketty V5 Brainiin.
Available Functionsbool installed();
Parametrit
Tämä funktio ei ota vastaan parametreja.
Paluuarvot
Palauttaa arvon bool , joka ilmaisee, onko moottorinohjain 55 kytketty.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.