
Motor 393 (Motorsteuerung 29)#
Einführung#
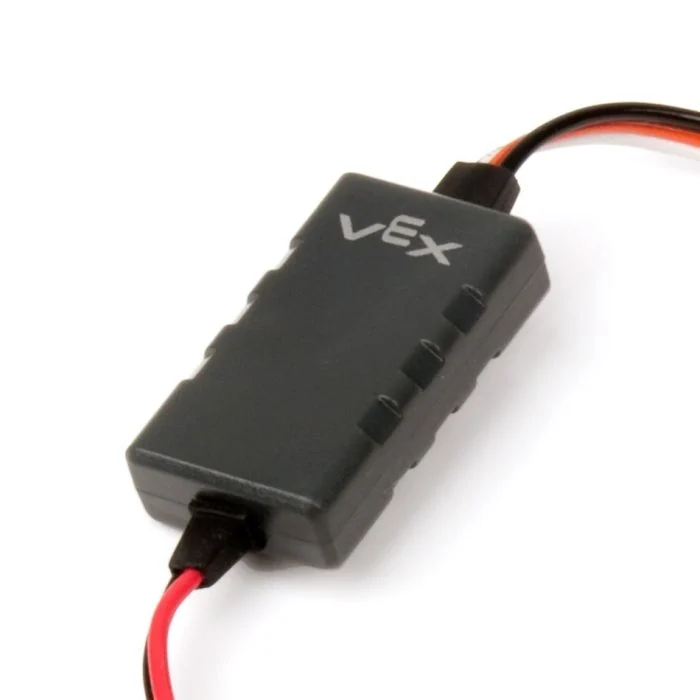
Die Klasse motor29 dient zur Steuerung eines Motorcontrollers 29, der an einen 3-Draht-Anschluss angeschlossen ist. Der Motorcontroller 29 sendet ein PWM-Signal vom EXP Brain, um einen VEX-Motor 393 anzusteuern.
Klassenkonstruktoren#
1 — Erzeugt ein
motor29Objekt am angegebenen 3-Draht-Port.motor29( triport::port &port );
2 — Erzeugt ein
motor29Objekt am angegebenen 3-Draht-Anschluss und ändert die positive Drehrichtung.motor29( triport::port &port, bool reverse );
Klassendestruktor#
Zerstört das Objekt motor29 und gibt zugehörige Ressourcen frei.
~motor29();
Parameter#
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der 3-Draht-Anschluss, an den der Motorcontroller 29 angeschlossen ist, wird als |
|
|
Legt fest, ob die Drehrichtung des Motors umgekehrt wird:
|
Beispiel#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Mitgliedsfunktionen#
Die Klasse motor29 umfasst die folgenden Memberfunktionen:
Spin — Dreht den Motor in eine bestimmte Richtung.
stop — Stoppt den Motor.
setVelocity — Gibt dem Motor 393 die Drehzahl vor.
setReversed — Legt fest, ob die Drehrichtung des Motors umgekehrt wird.
Bevor Sie eine der Memberfunktionen von motor29 aufrufen, muss eine Instanz erstellt werden, wie unten gezeigt:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Dreht den Motor 393 unendlich lange in die angegebene Richtung.
Verfügbare Funktionen
1 — Dreht sich mit der aktuell konfigurierten Geschwindigkeit.
void spin(
 directionType dir );
2 — Dreht sich mit der angegebenen Geschwindigkeit.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Drehrichtung des Motors: |
|
|
Die Drehzahl, mit der von 0 % auf 100 % erhöht werden soll, wenn |
|
|
Die Geschwindigkeitseinheit:
|
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Diese Funktion wartet nicht, und das Projekt wird unmittelbar nach dem Aufruf weiter ausgeführt.
Der Motor 393 dreht sich so lange weiter, bis
stopaufgerufen wird oder ein weitererspinverwendet wird.
stop#
Stoppt den Motor.
Verfügbare Funktionen
void stop();
Parameter
Diese Funktion benötigt keine Parameter.
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
setVelocity#
Legt die Drehzahl des Motors 393 fest. Ein höherer Prozentwert bewirkt eine höhere Drehzahl, ein niedrigerer Prozentwert eine niedrigere.
Bei jedem Projekt läuft jeder Motor 393 standardmäßig mit 50 % Drehzahl.
Verfügbare Funktionen
void setVelocity(
    double velocity,
    percentUnits units );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Drehzahl, mit der von 0 % auf 100 % erhöht werden soll, wenn |
|
|
Die Geschwindigkeitseinheit: |
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
setReversed#
Legt fest, ob die Drehrichtung des Motors umgekehrt wird.
Verfügbare Funktionen
void setReversed(
    bool value );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Gibt an, ob die Drehrichtung des Motors 393 umgekehrt werden soll:
|
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Der Aufruf von
setReversedentspricht der Änderung des Parametersreverseim Konstruktor.