
Κίνηση#
Εισαγωγή#
Το ρομπότ κωδικοποίησης VEX AIM χρησιμοποιεί ένα ολονομικό σύστημα μετάδοσης κίνησης για να κινείται προς τα εμπρός, προς τα πίσω, αριστερά, δεξιά ή υπό γωνία, ενώ παράλληλα μπορεί να στρίβει ανεξάρτητα. Οι μέθοδοι κίνησης ελέγχουν τον τρόπο με τον οποίο το ρομπότ κινείται και στρίβει, την ταχύτητα με την οποία κινείται και τον τρόπο με τον οποίο παρακολουθείται η θέση x και y του.
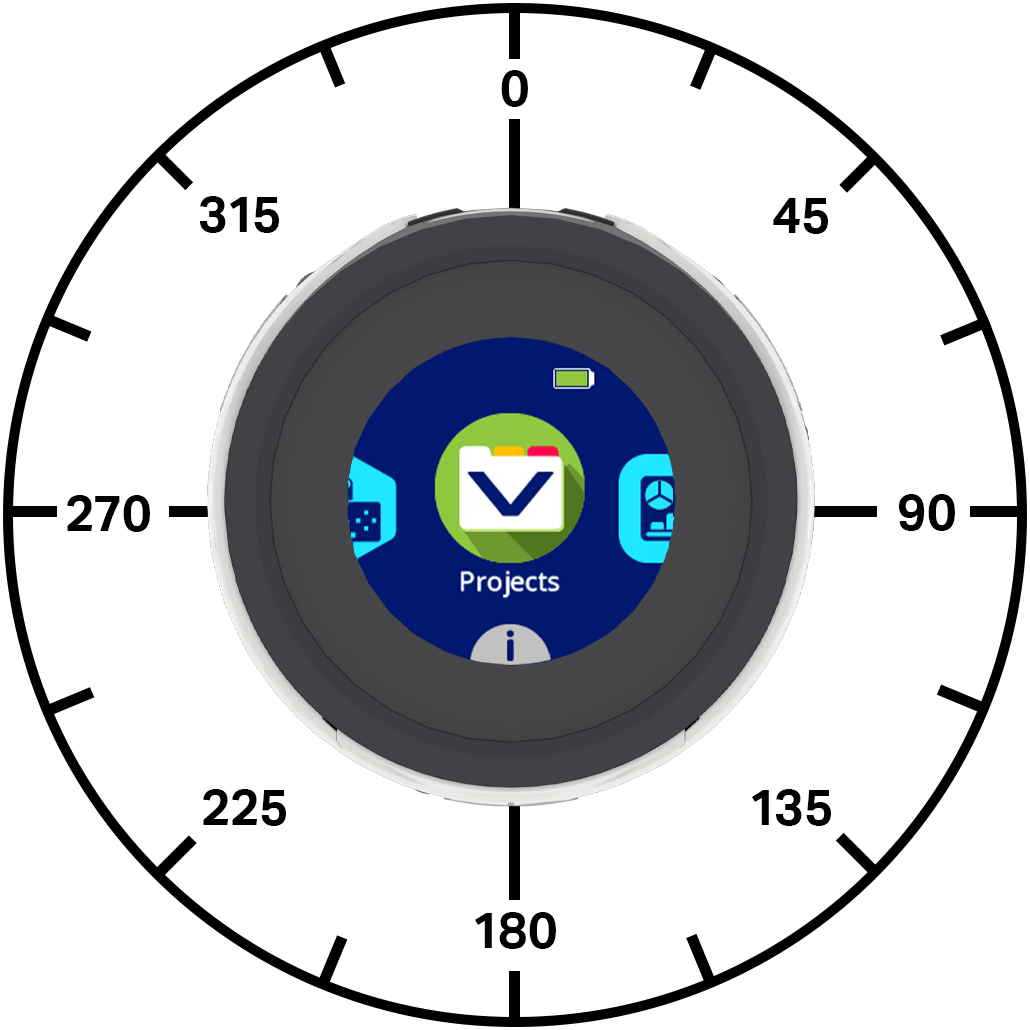
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
Ενέργειες — Μετακίνηση και περιστροφή του ρομπότ.
move_at— Μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για πάντα.move_for— Μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για συγκεκριμένη απόσταση.move_with_vectors— Μετακινεί το ρομπότ χρησιμοποιώντας τιμές x, y και περιστροφής που βασίζονται σε διανύσματα.turn— Στρέφει το ρομπότ αριστερά ή δεξιά για πάντα.turn_for— Στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών.turn_to— Στρέφει το ρομπότ προς μια συγκεκριμένη κατεύθυνση.stop_all_movement— Διακόπτει κάθε κίνηση του ρομπότ.
Μεταλλαγμένοι — Ορίστε τιμές κίνησης ρομπότ.
set_move_velocity— Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να κινηθεί.set_turn_velocity— Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να στρίψει.set_xy_position— Αλλάζει την τρέχουσα θέση x και y του ρομπότ σε νέες τιμές.
Getters — Επιστρέφει την κατάσταση και τη θέση του ρομπότ.
get_x_position— Επιστρέφει την τρέχουσα συντεταγμένη x του ρομπότ.get_y_position— Επιστρέφει την τρέχουσα συντεταγμένη y του ρομπότ.is_move_active— Επιστρέφει εάν το ρομπότ κινείται.is_turn_active— Επιστρέφει εάν το ρομπότ γυρίζει.is_stopped— Επιστρέφει εάν το ρομπότ δεν κινείται ούτε γυρίζει.
Ενέργειες#
move_at#
Η συνάρτηση move_at μετακινεί το ρομπότ για πάντα υπό μια συγκεκριμένη γωνία. Η γωνία είναι σχετική με την τρέχουσα θέση του ρομπότ. Το ρομπότ θα συνεχίσει να κινείται μέχρι να του δοθεί μια άλλη ενέργεια, όπως να κινηθεί υπό διαφορετική γωνία, να στρίψει ή να σταματήσει.
Χρήση:
robot.move_at(angle, velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η γωνία, σε μοίρες, κατά την οποία κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός από -360 έως 360. |
|
Προαιρετικό. Η ταχύτητα κίνησης κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
# Move right, then move forward and stop.
robot.move_at(90)
wait(1,SECONDS)
robot.move_at(0)
wait(1,SECONDS)
robot.stop_all_movement()
# Move right slowly, move in reverse quickly and stop.
robot.move_at(90, 25)
wait(2, SECONDS)
robot.move_at(180, 100, PERCENT)
wait(1, SECONDS)
robot.stop_all_movement()
# Move diagonally to the right and stop.
robot.move_at(45.33)
wait(1,SECONDS)
robot.stop_all_movement()
move_for#
Η συνάρτηση move_for μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για συγκεκριμένη απόσταση. Η γωνία είναι σχετική με την τρέχουσα θέση του ρομπότ. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η κίνηση του ρομπότ πριν εκτελεστεί η επόμενη γραμμή κώδικα.
Χρήση:
robot.move_for(distance, angle, velocity, units, wait)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η απόσταση που κινείται το ρομπότ, σε χιλιοστά (mm). Αυτή μπορεί να είναι ακέραια ή δεκαδική (float). |
|
Η γωνία, σε μοίρες, κατά την οποία κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός από -360 έως 360. |
|
Προαιρετικό. Η ταχύτητα κίνησης κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
|
Προαιρετικό. |
# Move right, then move forward.
robot.move_for(50, 90)
robot.move_for(100, 0)
# Move in reverse slowly, then move forward quickly.
robot.move_for(100, 180, 25)
robot.move_for(100, 0, 100, PERCENT)
# Drive forward and blink all LEDs red.
robot.move_for(100, 0, wait=False)
robot.led.on(ALL_LEDS, RED)
wait(0.5, SECONDS)
robot.led.on(ALL_LEDS, BLACK)
wait(0.5, SECONDS)
robot.led.on(ALL_LEDS, RED)
wait(0.5, SECONDS)
robot.led.on(ALL_LEDS, BLACK)
move_with_vectors#
Ένα διάνυσμα είναι ένας τρόπος για να περιγράψουμε πόσο γρήγορα κινείται κάτι και προς ποια κατεύθυνση κινείται. move_with_vectors κινεί το ρομπότ χρησιμοποιώντας κίνηση που βασίζεται σε διανυσματικά. Το ρομπότ συνδυάζει τιμές ταχύτητας προς τα εμπρός, προς τα δεξιά και περιστροφής για να δημιουργήσει ομαλή κίνηση. Το ρομπότ θα συνεχίσει να κινείται χρησιμοποιώντας αυτό το διάνυσμα μέχρι να του δοθεί μια άλλη ενέργεια, όπως κίνηση σε διαφορετική γωνία, στροφή ή στάση.
Σημείωση: Αυτή η μέθοδος ορίζει απευθείας τις τιμές κίνησης και ταχύτητας στροφής, επομένως δεν χρησιμοποιεί set_move_velocity ή set_turn_velocity.
Χρήση:
robot.move_with_vectors(forward, rightward, rotation)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η ταχύτητα του ρομπότ κατά μήκος του άξονα y, από -100% έως 100%. Αρνητικές τιμές μετακινούν το ρομπότ προς τα πίσω και θετικές τιμές το μετακινούν προς τα εμπρός. |
|
Η ταχύτητα του ρομπότ κατά μήκος του άξονα x, από -100% έως 100%. Αρνητικές τιμές μετακινούν το ρομπότ προς τα αριστερά και θετικές τιμές το μετακινούν δεξιά. |
|
Η ταχύτητα περιστροφής του ρομπότ, από -100% έως 100%. Αρνητικές τιμές περιστρέφουν το ρομπότ αριστερόστροφα και θετικές τιμές το περιστρέφουν δεξιόστροφα. |
# Move at 15°
robot.move_with_vectors(48.3, 12.95, 0)
wait(2, SECONDS)
robot.stop_all_movement()
# Move at 45° while turning counterclockwise.
robot.move_with_vectors(50, 50, -30)
wait(2, SECONDS)
robot.stop_all_movement()
# Scaling movement using the controller joystick
while True:
    # Move forward (and backwards) slower than axis1 input
    forward   = controller.axis1.position() * 0.7

    # Move right (and left) faster than axis2 input
    rightward = controller.axis2.position() * 1.5

    robot.move_with_vectors(forward, rightward, 0)

    wait(5, MSEC)
turn#
turn γυρίζει το ρομπότ αριστερά ή δεξιά για πάντα. Το ρομπότ θα συνεχίσει να γυρίζει μέχρι να του δοθεί μια άλλη ενέργεια, όπως να κινηθεί ή να σταματήσει.
Χρήση:
robot.turn(direction, velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η κατεύθυνση που γυρίζει το ρομπότ: |
|
Προαιρετικά. Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
# Turn left, then stop.
robot.turn(LEFT)
wait(1, SECONDS)
robot.stop_all_movement()
# Turn left quickly, turn right slowly, then stop.
robot.turn(LEFT, 80)
wait(2, SECONDS)
robot.turn(RIGHT, 20, PERCENT)
wait(3, SECONDS)
robot.stop_all_movement()
turn_for#
Η συνάρτηση turn_for στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών. Η στροφή είναι σχετική με την τρέχουσα κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ. Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την στροφή του πριν εκτελεστεί η επόμενη γραμμή κώδικα.
Χρήση:
robot.turn_for(direction, angle, velocity, units, wait)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η κατεύθυνση που γυρίζει το ρομπότ: |
|
Ο αριθμός των μοιρών που περιστρέφεται το ρομπότ, που κυμαίνεται από -360 έως 360 μοίρες. Αυτός μπορεί να είναι ακέραιος ή δεκαδικός αριθμός (float). |
|
Προαιρετικά. Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
|
Προαιρετικό. |
# Turn left, then turn around to the right.
robot.turn_for(LEFT, 90)
robot.turn_for(RIGHT, 180)
# Turn left quickly, then turn right slowly.
robot.turn_for(LEFT, 90, 100)
robot.turn_for(RIGHT, 180, 15, PERCENT)
# Turn right and blink all LEDs blue.
robot.turn_for(RIGHT, 180, wait=False)
robot.led.on(ALL_LEDS, BLUE)
wait(0.5, SECONDS)
robot.led.off(ALL_LEDS)
wait(0.5, SECONDS)
robot.led.on(ALL_LEDS, BLUE)
wait(0.5, SECONDS)
robot.led.off(ALL_LEDS)
turn_to#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, μετρούμενη σε μοίρες. turn_to γυρίζει το ρομπότ ώστε να στραφεί προς μια συγκεκριμένη κατεύθυνση. Το ρομπότ θα στρίψει προς τη συντομότερη κατεύθυνση για να φτάσει στην κατεύθυνση-στόχο.
Η αρχική κατεύθυνση του ρομπότ είναι 0 μοίρες.
Το έργο θα περιμένει μέχρι να ολοκληρώσει την περιστροφή του ρομπότ προτού εκτελεστεί η επόμενη γραμμή κώδικα.
Χρήση:
robot.turn_to(heading, velocity, units, wait)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η κατεύθυνση προς την οποία πρέπει να είναι στραμμένη το ρομπότ, από -360 έως 360 μοίρες. |
|
Προαιρετικά. Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
|
Προαιρετικό. |
# Turn to face each cardinal directions.
robot.turn_to(90)
wait(2, SECONDS)
robot.turn_to(180)
wait(2, SECONDS)
robot.turn_to(270)
wait(2, SECONDS)
robot.turn_to(0)
# Turn to face backward slowly, then face forward quickly.
robot.turn_to(180, 25)
wait(1, SECONDS)
robot.turn_to(0, 90, PERCENT)
# Turn around quickly and blink all LEDs green.
robot.turn_to(180, 100, wait=False)
robot.led.on(ALL_LEDS, GREEN)
wait(0.5, SECONDS)
robot.led.off(ALL_LEDS)
wait(0.5, SECONDS)
robot.led.on(ALL_LEDS, GREEN)
wait(0.5, SECONDS)
robot.led.off(ALL_LEDS)
stop_all_movement#
stop_all_movement σταματά κάθε κίνηση του ρομπότ.
Χρήση:
robot.stop_all_movement()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Turn right, then stop moving
robot.turn(RIGHT)
wait(1, SECONDS)
robot.stop_all_movement()
Μεταλλάκτες#
set_move_velocity#
set_move_velocity λέει στο ρομπότ πόσο γρήγορα πρέπει να κινηθεί. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να κινείται πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να κινείται πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να κινείται με ταχύτητα 50% από προεπιλογή.
Μια ταχύτητα κίνησης 100% ισοδυναμεί με 200 χιλιοστά ανά δευτερόλεπτο.
Χρήση:
robot.set_move_velocity(velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η ταχύτητα με την οποία θα κινείται το αντικείμενο κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
# Move forward at the default velocity,
robot.set_move_velocity(50)
robot.move_for(100, 0)
wait(1, SECONDS)
# Move slower than the default velocity
robot.set_move_velocity(20)
robot.move_for(100, 0)
wait(1, SECONDS)
# Move faster than the default velocity
robot.set_move_velocity(100)
robot.move_for(100, 0)
set_turn_velocity#
set_turn_velocity λέει στο ρομπότ πόσο γρήγορα να στρίψει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να στρίψει πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να στρίψει πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να περιστρέφεται με ταχύτητα 50% (75 μοίρες ανά δευτερόλεπτο) από προεπιλογή.
Χρήση:
robot.set_turn_velocity(velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας: |
# Turn around at default velocity
robot.set_turn_velocity(50)
robot.turn_for(RIGHT, 180)
wait(1, SECONDS)
# Turn around slower than the default velocity
robot.set_turn_velocity(20)
robot.turn_for(RIGHT, 180)
wait(1, SECONDS)
# Turn around faster than the default velocity
robot.set_turn_velocity(100)
robot.turn_for(RIGHT, 180)
set_xy_position#
set_xy_position αλλάζει την τρέχουσα θέση x και y του ρομπότ σε νέες τιμές.
Για παράδειγμα, εάν το ρομπότ έχει απομακρυνθεί από το σημείο εκκίνησής του, ορίζοντας το x σε 0 και το y σε 0, η τρέχουσα θέση του ρομπότ γίνεται η νέα θέση 0, 0. Στη συνέχεια, το ρομπότ μπορεί να παρακολουθήσει μελλοντικές θέσεις με βάση αυτήν τη νέα τιμή.
Χρήση:
robot.set_xy_position(x, y)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η τιμή θέσης x που θα οριστεί για το ρομπότ, σε mm. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός (float). |
|
Η τιμή θέσης y που θα οριστεί για το ρομπότ, σε mm. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός (float). |
# Set the robot's current position
# Move forward and print the new coordinate
robot.set_xy_position(100, 50)
robot.move_for(150, 0)
robot.screen.print("X:", robot.get_x_position())
robot.screen.next_row()
robot.screen.print("Y:", robot.get_y_position())
Αποκτητές#
get_x_position#
get_x_position επιστρέφει την τρέχουσα συντεταγμένη x του ρομπότ σε χιλιοστά.
Στην αρχή ενός έργου, η θέση x του ρομπότ ορίζεται σε 0. Η θέση x αλλάζει καθώς το ρομπότ κινείται αριστερά ή δεξιά και μπορεί να οριστεί χρησιμοποιώντας τη μέθοδο set_xy_position.
Χρήση:
robot.get_x_position()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Print the start and end x-value
# of the robot's position after moving
robot.screen.print("Start X:", robot.get_x_position())
robot.move_for(200, 90)
robot.screen.next_row()
robot.screen.print("End X:", robot.get_x_position())
get_y_position#
get_y_position επιστρέφει την τρέχουσα συντεταγμένη y του ρομπότ σε χιλιοστά.
Στην αρχή ενός έργου, η θέση y του ρομπότ ορίζεται σε 0. Η θέση y αλλάζει καθώς το ρομπότ κινείται προς τα εμπρός ή προς τα πίσω και μπορεί να οριστεί χρησιμοποιώντας τη μέθοδο set_xy_position.
Χρήση:
robot.get_y_position()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Print the start and end y-value
# of the robot's position after moving
robot.screen.print("Start Y:", robot.get_y_position())
robot.move_for(200, 0)
robot.screen.next_row()
robot.screen.print("End Y:", robot.get_y_position())
is_move_active#
is_move_active επιστρέφει εάν το ρομπότ κινείται, ως λογική τιμή. Αυτή μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
True— Το ρομπότ κινείται.False— Το ρομπότ δεν κινείται.
Αυτή η μέθοδος λειτουργεί σε συνδυασμό με μεθόδους κίνησης που έχουν την παράμετρο wait , όπως move_for.
Χρήση:
robot.is_move_active()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Blink all the LEDs when the robot is moving.
robot.move_for(200, 0, wait=False)

while robot.is_move_active():
    robot.led.on(ALL_LEDS, ORANGE)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, CYAN)
    wait(0.5, SECONDS)

robot.led.off(ALL_LEDS)
is_turn_active#
is_turn_active επιστρέφει εάν το ρομπότ γυρίζει, ως λογική τιμή. Αυτή μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
True— Το ρομπότ γυρίζει.False— Το ρομπότ δεν γυρίζει.
Αυτή η μέθοδος λειτουργεί σε συνδυασμό με μεθόδους κίνησης που έχουν την παράμετρο wait , όπως turn_for και turn_to.
Χρήση:
robot.is_turn_active()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Blink all the LEDs while the robot is turning
robot.turn_for(RIGHT, 180, wait=False)

while robot.is_turn_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, CYAN)
    wait(0.5, SECONDS)

robot.led.off(ALL_LEDS)
is_stopped#
Η συνάρτηση is_stopped επιστρέφει ως λογική τιμή εάν το ρομπότ δεν κινείται ούτε γυρίζει. Αυτή μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
True— Το ρομπότ δεν κινείται ούτε γυρίζει.False— Το ρομπότ κινείται ή γυρίζει.
Χρήση:
robot.is_stopped()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Blink all the LEDs while the robot is moving or turning

def light_show():
    # Flash LEDs while the robot is moving or turning
    while not robot.is_stopped():
        robot.led.on(ALL_LEDS, GREEN)
        wait(.5, SECONDS)
        robot.led.on(ALL_LEDS, PURPLE)
        wait(.5, SECONDS)

    robot.led.off(ALL_LEDS)

robot.move_for(200, 0, wait=False)
light_show()

robot.turn_for(RIGHT, 180, wait=False)
light_show()