
Αισθητήρας GPS#
Εισαγωγή#
Ο αισθητήρας GPS (Game Positioning System™) παρέχει ακριβή παρακολούθηση θέσης και προσανατολισμού για ένα ρομπότ στο Πεδίο VEX. Χρησιμοποιεί τον Κώδικα Πεδίου GPS γύρω από την περίμετρο του Πεδίου για να υπολογίσει τις συντεταγμένες X και Y και την κατεύθυνση του ρομπότ σε πραγματικό χρόνο.
Ο αισθητήρας GPS επιστρέφει τη θέση του ρομπότ χρησιμοποιώντας ένα σημείο αναφοράς που υπολογίζεται αυτόματα από τις μετατοπίσεις που εισάγονται κατά τη διαμόρφωση του αισθητήρα GPS στο παράθυρο Συσκευές.
Για περισσότερες πληροφορίες σχετικά με τον αισθητήρα GPS, διαβάστε την ενότητα Χρήση του αισθητήρα GPS με το VEX V5 στη βιβλιοθήκη VEX.
Το σημείο αναφοράς λειτουργεί ως η θέση (0, 0) του αισθητήρα GPS, όπου όλες οι συντεταγμένες, οι κατευθύνσεις και οι κινήσεις που επιστρέφονται από τις μεθόδους GPS είναι σχετικές με αυτό το διαμορφωμένο σημείο.
Αυτή η σελίδα χρησιμοποιεί gps_sensor ως παράδειγμα ονόματος αισθητήρα GPS. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
calibrate– Βαθμονομεί τον αισθητήρα GPS για να ορίσει την κατεύθυνσή του ως την τρέχουσα κατεύθυνση του συστήματος μετάδοσης κίνησης.set_origin– Ορίζει τη θέση του σημείου αναφοράς στο ρομπότ.set_location– Ορίζει τόσο τη θέση όσο και την κατεύθυνση του σημείου αναφοράς στο Πεδίο.x_position– Επιστρέφει τη συντεταγμένη x του σημείου αναφοράς στο Πεδίο.y_position– Επιστρέφει τη συντεταγμένη y του σημείου αναφοράς στο Πεδίο.heading– Επιστρέφει την επικεφαλίδα του σημείου αναφοράς με βάση τον προσανατολισμό του πεδίου.acceleration– Επιστρέφει την επιτάχυνση του ρομπότ σε έναν επιλεγμένο άξονα.gyro_rate– Επιστρέφει την ταχύτητα περιστροφής του ρομπότ σε έναν επιλεγμένο άξονα.orientation– Επιστρέφει τον προσανατολισμό κύλισης, κλίσης ή εκτροπής του ρομπότ σε μοίρες.quality– Επιστρέφει την ισχύ σήματος του αισθητήρα GPS.changed– Καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που ο αισθητήρας GPS ανιχνεύει μια αλλαγή στην κατεύθυνση.
Constructor – Χειροκίνητη αρχικοποίηση ενός αισθητήρα GPS.
Gps– Δημιουργεί έναν αισθητήρα GPS.
μετρώ την διάμετρο#
calibrate βαθμονομεί το σημείο αναφοράς, ορίζοντας την διαμορφωμένη κατεύθυνσή του ως την τρέχουσα κατεύθυνση του συστήματος μετάδοσης κίνησης. Κατά τη διάρκεια αυτού του χρόνου, το ρομπότ πρέπει να παραμείνει εντελώς ακίνητο, καθώς η κίνηση κατά τη βαθμονόμηση θα παράγει ανακριβή αποτελέσματα.
Usage:
gps_sensor.calibrate()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
set_origin#
set_origin ορίζει τη θέση του σημείου αναφοράς στο ρομπότ χειροκίνητα. Αυτό μπορεί να γίνει για να ορίσετε χειροκίνητα την τοποθεσία ενός αισθητήρα GPS σε ένα ρομπότ αντί να το κάνετε στις ρυθμίσεις διαμόρφωσης.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Παράμετροι |
Περιγραφή |
|---|---|
χ |
Η συντεταγμένη x του σημείου αναφοράς στο ρομπότ. |
y |
Η συντεταγμένη y του σημείου αναφοράς στο ρομπότ. |
μονάδες_απόστασης |
Η μονάδα μέτρησης για τις συντεταγμένες x και y:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
ορισμός_τοποθεσίας#
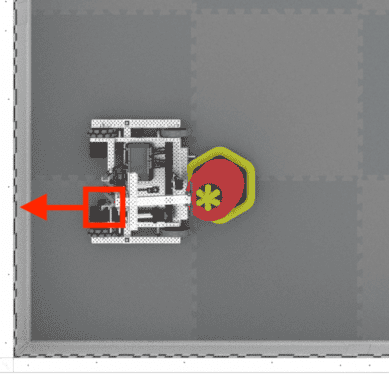
set_location ορίζει τη θέση και την κατεύθυνση του σημείου αναφοράς στο Πεδίο χειροκίνητα. Αυτό μπορεί να γίνει για να μειωθούν οι ανακρίβειες εάν ο αισθητήρας GPS βρίσκεται πολύ κοντά στα τοιχώματα του Πεδίου κατά την εκκίνηση για να λάβει επαρκή ποσότητα του Κώδικα Πεδίου GPS στην προβολή του.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Παράμετροι |
Περιγραφή |
|---|---|
χ |
Η συντεταγμένη x του σημείου αναφοράς στο Πεδίο. |
y |
Η συντεταγμένη y του σημείου αναφοράς στο Πεδίο. |
μονάδες_απόστασης |
Η μονάδα μέτρησης για τις συντεταγμένες x και y:
|
επικεφαλίδα |
Η κατεύθυνση προς την οποία είναι στραμμένο το σημείο αναφοράς σε σχέση με την απόλυτη κατεύθυνση πεδίου από 0 έως 359,9 μοίρες. |
μονάδες_επικεφαλίδας |
Η μονάδα μέτρησης για την επικεφαλίδα: |
x_θέση#
x_position επιστρέφει τη συντεταγμένη x του σημείου αναφοράς στο Πεδίο.
Usage:
gps_sensor.x_position(units)
Παράμετροι |
Περιγραφή |
|---|---|
μονάδα |
Η μονάδα μέτρησης:
|
y_θέση#
y_position επιστρέφει τη συντεταγμένη y του σημείου αναφοράς στο Πεδίο.
Usage:
gps_sensor.y_position(units)
Παράμετροι |
Περιγραφή |
|---|---|
μονάδα |
Η μονάδα μέτρησης:
|
επικεφαλίδα#
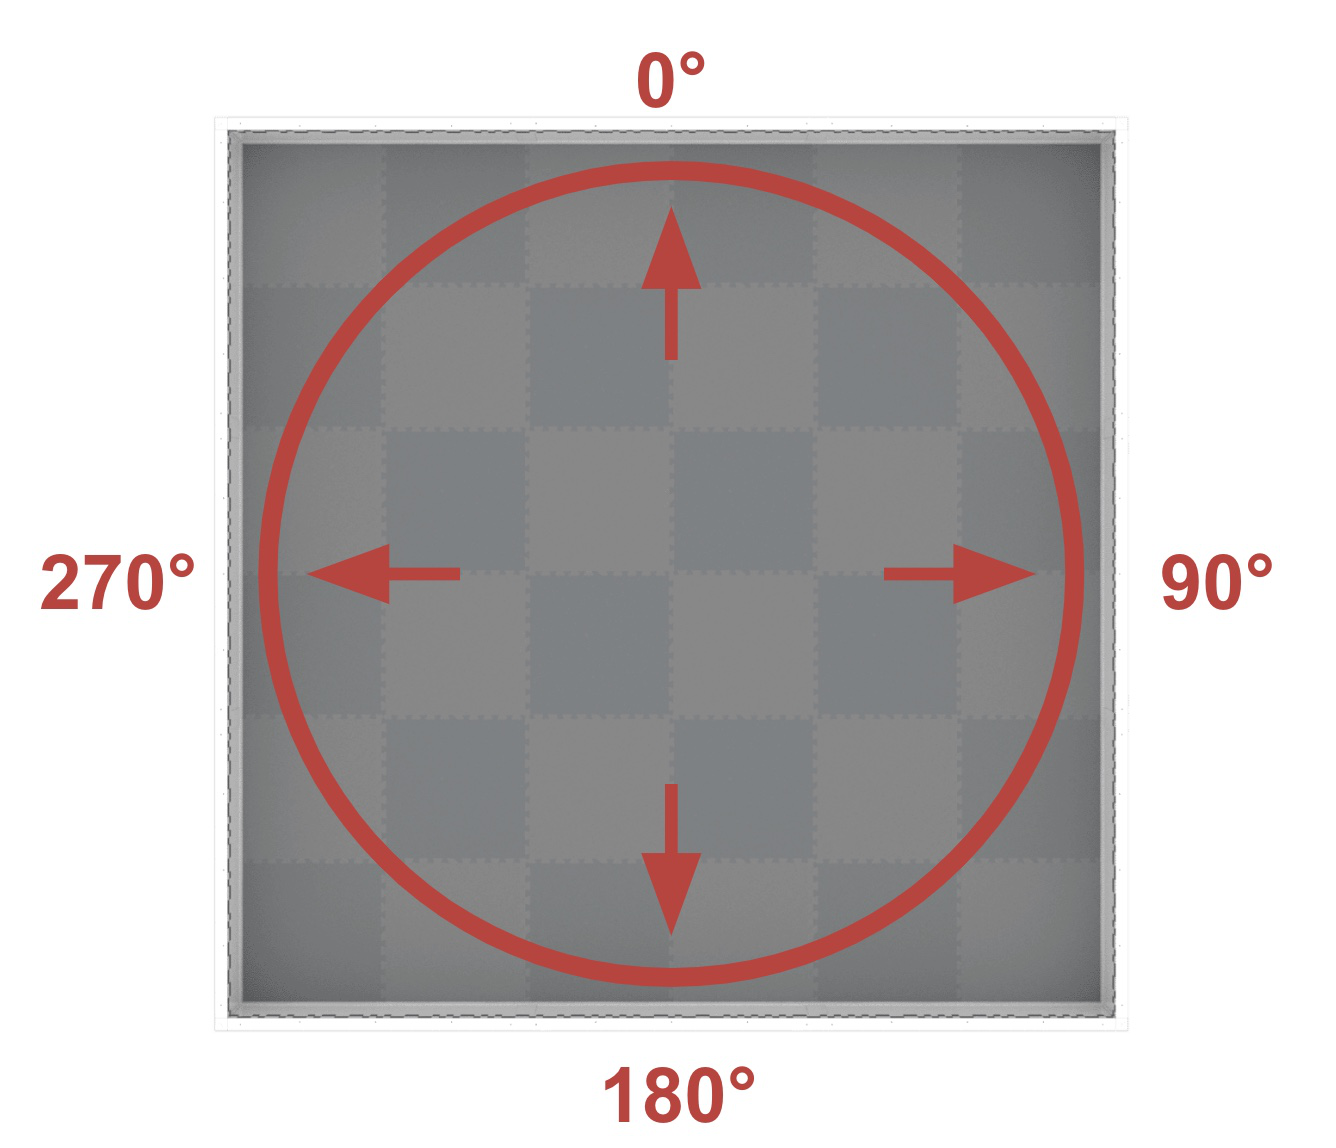
Η κεφαλίδα heading επιστρέφει την κατεύθυνση του σημείου αναφοράς με βάση τον προσανατολισμό του πεδίου από 0 έως 359,9 μοίρες.
Η κατεύθυνση αντιστοιχεί στην απόλυτη κατεύθυνση πεδίου, η οποία είναι ένα εύρος από 0º έως 359,9º δεξιόστροφα. Η 0º βρίσκεται στη θέση 12 η ώρα.
Usage:
gps_sensor.heading()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
επιτάχυνση#
acceleration επιστρέφει την επιτάχυνση του ρομπότ σε έναν καθορισμένο άξονα από -4,0 έως 4,0 Gs.
Usage:
gps_sensor.acceleration(axis)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ποιος άξονας να χρησιμοποιηθεί:
|
gyro_rate#
gyro_rate επιστρέφει την ταχύτητα περιστροφής του ρομπότ σε έναν επιλεγμένο άξονα.
Usage:
gps_sensor.gyro_rate(axis, units)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ποιος άξονας να χρησιμοποιηθεί:
|
μονάδες |
Μονάδα μέτρησης:
|
προσανατολισμός#
orientation επιστρέφει τον προσανατολισμό κύλισης, κλίσης ή εκτροπής του ρομπότ σε μοίρες.
Usage:
gps_sensor.orientation(axis, units)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ποιον προσανατολισμό να χρησιμοποιήσετε:
|
μονάδες |
Η μονάδα μέτρησης: |
ποιότητα#
Η τιμή quality επιστρέφει την ισχύ του σήματος του αισθητήρα GPS ως ποσοστό.
Πιθανές τιμές |
Περιγραφή |
|---|---|
100 |
Όλα τα αναφερόμενα δεδομένα θέσης και κατεύθυνσης από τον αισθητήρα GPS είναι έγκυρα. |
~90 |
Οποιαδήποτε δεδομένα θέσης δεν υπολογίζονται πλέον με τη συλλογή πληροφοριών από τον Κώδικα Πεδίου GPS, αλλά μέσω εναλλακτικών μέσων. |
0 - 80 |
Μόνο οι τιμές κατεύθυνσης του αισθητήρα GPS είναι έγκυρες, αλλά καθώς περνάει ο χρόνος και ένας αισθητήρας GPS δεν σαρώνει επαρκώς τον Κώδικα Πεδίου GPS για να προσδιορίσει με ακρίβεια τις πληροφορίες θέσης και κατεύθυνσης, η αναφερόμενη ποιότητα σήματος θα συνεχίσει να μειώνεται μέχρι το 0, όπου τυχόν δεδομένα του αισθητήρα GPS ουσιαστικά παγώνουν και δεν ισχύουν πλέον. |
Usage:
gps_sensor.quality()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
άλλαξε#
Η τιμή changed καταχωρεί μια συνάρτηση που θα καλείται κάθε φορά που ο αισθητήρας GPS ανιχνεύει μια αλλαγή στην κατεύθυνση.
Usage:
gps_sensor.changed(callback, arg)
Παράμετροι |
Περιγραφή |
|---|---|
|
Μια προηγουμένως καθορισμένη συνάρτηση που εκτελείται όταν αλλάζει η κατεύθυνση του αισθητήρα GPS. |
|
Προαιρετικό. Μια πλειάδα που περιέχει ορίσματα για να μεταβιβαστούν στη συνάρτηση επανάκλησης. Δείτε Χρήση Συναρτήσεων με Παραμέτρους για περισσότερες πληροφορίες. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Κατασκευαστής#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων Gps , τα οποία είναι απαραίτητα για τη διαμόρφωση ενός αισθητήρα GPS εκτός του VEXcode.
Gps#
Gps δημιουργεί έναν αισθητήρα GPS.
Usage:
Gps(smartport)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η Έξυπνη Θύρα στην οποία είναι συνδεδεμένος ο Αισθητήρας GPS, γράφεται ως |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)