
Motor 393 (controlador del motor 29)#
Introducción#
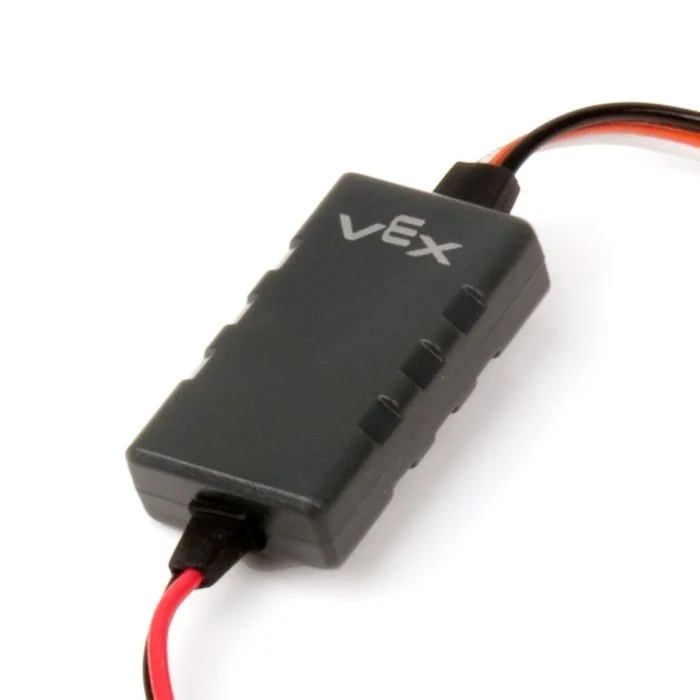
La motor29 clase motor29 se utiliza para controlar un controlador de motor 29 conectado a un puerto de 3 hilos. El controlador del motor 29 envía una señal PWM desde el cerebro EXP para operar un motor VEX 393.
Constructores de clase#
1 — Crea un objeto
motor29en el puerto de 3 cables especificado.motor29( triport::port &port );
2 — Crea un objeto
motor29en el puerto de 3 hilos especificado y cambia la dirección de giro positivo.motor29( triport::port &port, bool reverse );
Destructor de clase#
Destruye el motor29 objeto motor29 y libera los recursos asociados.
~motor29();
Parámetros#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El puerto de 3 cables al que está conectado el controlador del motor 29, escrito |
|
|
Establece si la dirección de giro del motor está invertida:
|
Ejemplo#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Funciones de los miembros#
La motor29 clase motor29 incluye las siguientes funciones de miembro:
girar : hace girar el motor en una dirección específica.
parada — Detiene el motor.
setVelocity : le dice al motor 393 qué tan rápido debe girar.
setReversed — Establece si la dirección de rotación del motor está invertida.
Antes de llamar a motor29 miembro de motor29, se debe crear una instancia, como se muestra a continuación:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Hace girar el motor 393 en la dirección especificada para siempre.
Funciones disponibles
1 — Giros con la velocidad configurada actualmente.
void spin(
 directionType dir );
2 — Gira a la velocidad especificada.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La dirección en la que gira el motor: |
|
|
La velocidad para girar del 0% al 100% cuando se usa |
|
|
La unidad de velocidad:
|
Valores de devolución
Esta función no devuelve un valor.
Observaciones
Esta función no está en espera y el proyecto continuará ejecutándose inmediatamente después de la llamada.
El motor 393 seguirá girando hasta que se llame a
stopo se utilice otrospin.
stop#
Detiene el motor.
Funciones disponibles
void stop();
Parámetros
Esta función no toma ningún parámetro.
Valores de devolución
Esta función no devuelve un valor.
setVelocity#
Le dice a un motor 393 qué tan rápido debe girar. Un porcentaje más alto hace que el motor 393 gire más rápido y un porcentaje más bajo hace que el motor 393 gire más lento.
Cada proyecto comienza con cada Motor 393 girando al 50% de velocidad por defecto.
Funciones disponibles
void setVelocity(
    double velocity,
    percentUnits units );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La velocidad para girar del 0% al 100% cuando se usa |
|
|
La unidad de velocidad: |
Valores de devolución
Esta función no devuelve un valor.
setReversed#
Establece si la dirección de rotación del motor está invertida.
Funciones disponibles
void setReversed(
    bool value );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Si la dirección del motor 393 se invierte:
|
Valores de devolución
Esta función no devuelve un valor.
Observaciones
Llamar
setReversedes lo mismo que cambiar el parámetroreverseen el constructor.