
Sensor GPS#
Introducción#
El sensor V5 GPS (Game Positioning System™) proporciona un seguimiento preciso de la posición y la orientación de un robot en el campo VEX. Utiliza el código de campo GPS alrededor del perímetro del campo para calcular las coordenadas X e Y del robot y el rumbo en tiempo real.
El sensor GPS devuelve la posición del robot utilizando un punto de referencia calculado automáticamente a partir de los desplazamientos introducidos al configurar el sensor GPS en la ventana Dispositivos.
Para obtener más información sobre el sensor GPS, lea Uso del sensor GPS con VEX V5 en la biblioteca de VEX.
El punto de referencia actúa como la posición propia (0, 0) del sensor GPS donde todas las coordenadas, encabezamientos y movimientos devueltos por los métodos GPS son relativos a este punto configurado.
Esta página utiliza gps_sensor como ejemplo del nombre del sensor GPS. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
calibrate– Calibra el sensor GPS para establecer su rumbo como el rumbo actual del tren motriz.set_origin– Establece la posición del punto de referencia en el robot.set_location– Establece tanto la posición del punto de referencia como el encabezado en el campo.x_position– Devuelve la coordenada x del punto de referencia en el campo.y_position– Devuelve la coordenada y del punto de referencia en el campo.heading– Devuelve el encabezado del punto de referencia en función de la orientación del campo.acceleration– Devuelve la aceleración del robot en un eje seleccionado.gyro_rate– Devuelve la velocidad de rotación del robot en un eje seleccionado.orientation– Devuelve la orientación de balanceo, cabeceo o guiñada del robot en grados.quality– Devuelve la intensidad de la señal del sensor GPS.changed– Registra una función que se llamará cada vez que el sensor GPS detecte un cambio en el rumbo.
Constructor: inicializa manualmente un sensor GPS.
Gps– Crea un sensor GPS.
calibrar#
calibrate calibra el punto de referencia, estableciendo su rumbo configurado como el rumbo actual del tren motriz. Durante este tiempo, el robot debe permanecer completamente inmóvil, ya que el movimiento durante la calibración producirá resultados inexactos.
Usage:
gps_sensor.calibrate()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
set_origin#
set_origin establece la posición del punto de referencia en el robot manualmente. Esto se puede hacer para establecer manualmente la ubicación de un sensor GPS en un robot en lugar de hacerlo en los ajustes de configuración.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Parámetros |
Descripción |
|---|---|
x |
La coordenada x del punto de referencia en el robot. |
y |
La coordenada y del punto de referencia en el robot. |
distance_units |
La unidad de medida para las coordenadas x e y:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
set_location#
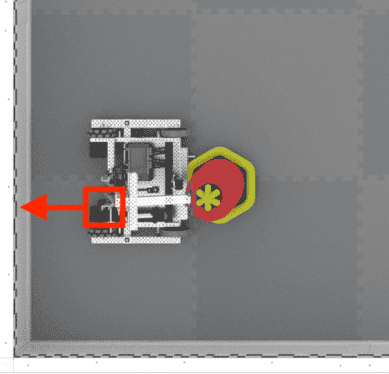
set_location establece la posición y el encabezado del punto de referencia en el campo manualmente. Esto se puede hacer para ayudar a reducir las inexactitudes si el sensor GPS está demasiado cerca de las paredes del campo en el arranque para obtener una cantidad suficiente del código de campo GPS a la vista.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Parámetros |
Descripción |
|---|---|
x |
La coordenada x del punto de referencia en el Campo. |
y |
La coordenada y del punto de referencia en el Campo. |
distance_units |
La unidad de medida para las coordenadas x e y:
|
encabezado |
El rumbo del punto de referencia está orientado en relación con el rumbo absoluto del campo de 0 a 359,9 grados. |
heading_units |
La unidad de medida para el encabezado: |
x_position#
x_position devuelve la coordenada x del punto de referencia en el campo.
Usage:
gps_sensor.x_position(units)
Parámetros |
Descripción |
|---|---|
unidad |
La unidad de medida:
|
y_position#
y_position devuelve la coordenada y del punto de referencia en el campo.
Usage:
gps_sensor.y_position(units)
Parámetros |
Descripción |
|---|---|
unidad |
La unidad de medida:
|
encabezado#
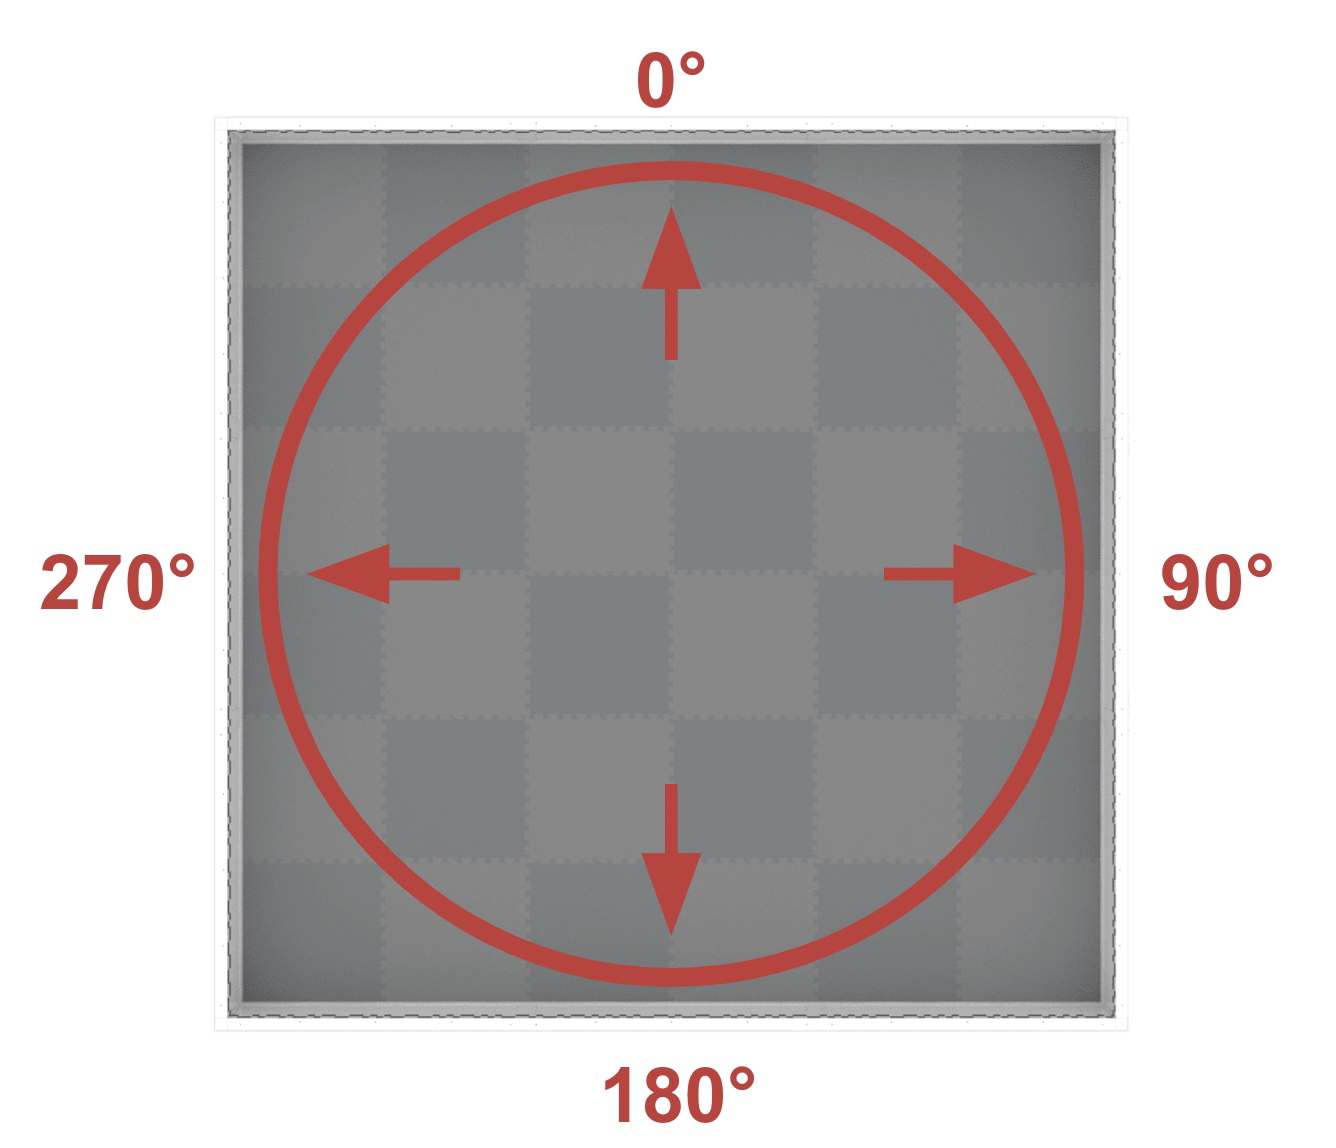
el heading devuelve el encabezado del punto de referencia en función de la orientación del campo de 0 a 359,9 grados.
El encabezado corresponde al encabezado de campo absoluto, que es un rango de 0º a 359,9º en el sentido de las agujas del reloj. El 0º está en la posición de las 12 en punto.
Usage:
gps_sensor.heading()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
aceleración#
la acceleration devuelve la aceleración del robot en un eje especificado de -4.0 a 4.0 Gs.
Usage:
gps_sensor.acceleration(axis)
Parámetros |
Descripción |
|---|---|
eje |
Qué eje utilizar:
|
gyro_rate#
gyro_rate devuelve la velocidad de rotación del robot en un eje seleccionado.
Usage:
gps_sensor.gyro_rate(axis, units)
Parámetros |
Descripción |
|---|---|
eje |
Qué eje utilizar:
|
unidades |
La unidad de medida:
|
orientación#
la orientation devuelve la orientación de balanceo, cabeceo o guiñada del robot en grados.
Usage:
gps_sensor.orientation(axis, units)
Parámetros |
Descripción |
|---|---|
eje |
Qué orientación usar:
|
unidades |
La unidad de medida: |
calidad#
la quality devuelve la intensidad de la señal del sensor GPS como un porcentaje.
Valores posibles |
Descripción |
|---|---|
100 |
Todos los datos de posición y rumbo informados desde el sensor GPS son válidos. |
~90 |
Cualquier dato posicional ya no se calcula capturando información del Código de Campo GPS, sino a través de medios alternativos. |
0 - 80 |
Solo los valores de rumbo del sensor GPS son válidos, pero a medida que pase más tiempo cuando un sensor GPS no esté escaneando lo suficiente el código de campo GPS para determinar con precisión la posición y la información de rumbo, la calidad de la señal informada continuará disminuyendo hasta 0, donde los datos del sensor GPS se congelan efectivamente y ya no son válidos. |
Usage:
gps_sensor.quality()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
cambió#
changed registra una función que se llamará cada vez que el sensor GPS detecte un cambio en el rumbo.
Usage:
gps_sensor.changed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función previamente definida que se ejecuta cuando cambia el rumbo del sensor GPS. |
|
Opcional. Una tupla que contiene argumentos para pasar a la función de devolución de llamada. Consulte Uso de funciones con parámetros para obtener más información. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Constructor#
Los constructores se utilizan para crear manualmente objetos Gps, que son necesarios para configurar un sensor GPS fuera de VEXcode.
Gps#
Gps crea un sensor GPS.
Usage:
Gps(smartport)
Parámetro |
Descripción |
|---|---|
|
El puerto inteligente al que está conectado el sensor GPS, escrito como |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)