
Moottorit ja moottoriryhmät#
Johdanto#
Motors and motor groups control how parts of a robot move. A motor controls one configured Smart Motor, while a motor group controls two configured Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two motors can work together as a drivetrain to move and turn the whole robot.
Jokainen moottori konfiguroidaan Laitteet-ikkunassa. Moottorien nimet ja suunnat voivat muuttua kokoonpanosta riippuen. Mukautettu robotti voi käyttää eri moottorien nimiä tai suuntia.
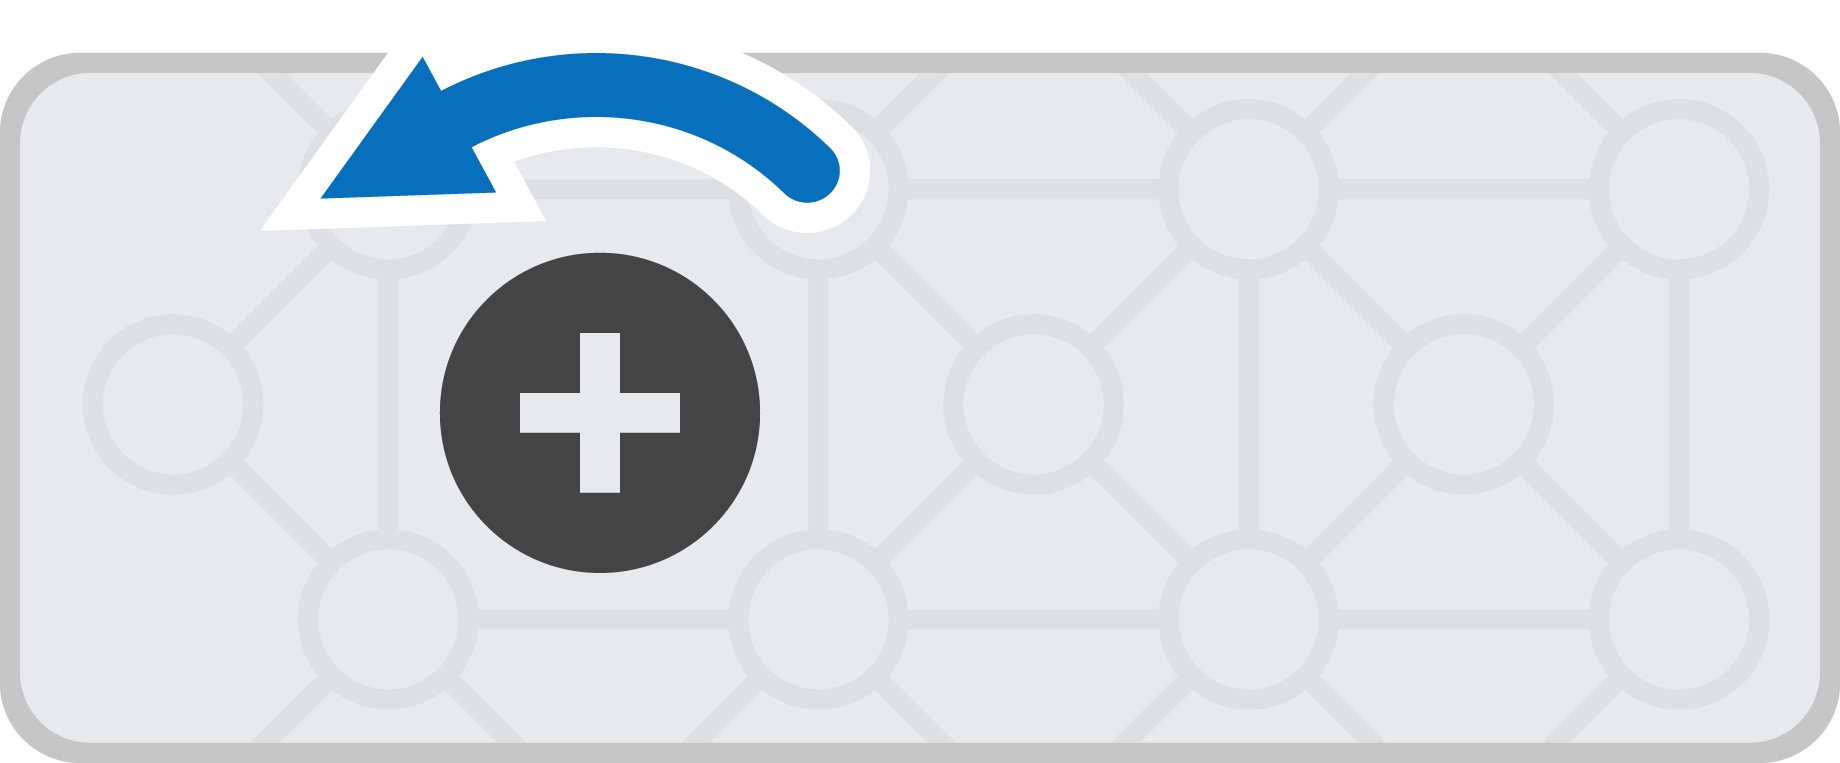
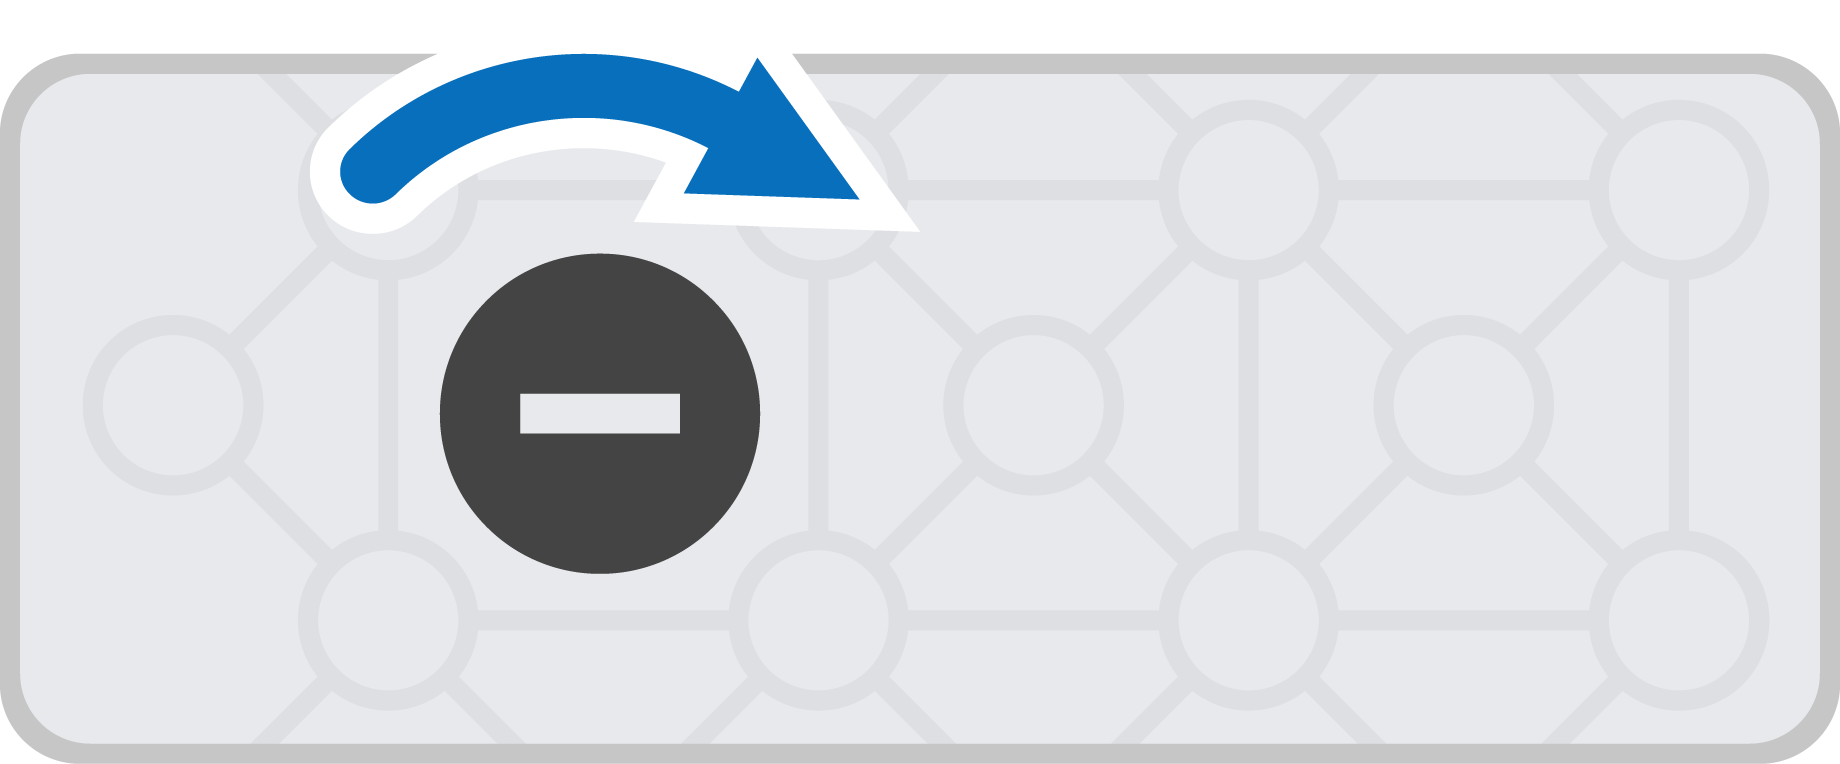
Oletusarvoisesti eteen pyörittää moottoria vastapäivään ja taakse myötäpäivään. Jos moottori on asetettu pyörimään taaksepäin Laitteet-ikkunassa, suunnat vaihtuvat.
Moottoreita ja moottoriryhmiä voi koodata monella tapaa. Alla on luettelo kaikista moottorien ja moottoriryhmien lohkoista:
Toiminnot — Pysäytä ja pyöritä moottoreita ja moottoriryhmiä.
pyöritä moottoria — Pyörittää moottoria tai moottoriryhmää eteen- tai taaksepäin ikuisesti.
pyöritä moottoria — Pyörittää moottoria tai moottoriryhmää tietyn matkan.
pyöritä moottoria haluamaasi asentoon — Pyörittää moottoria tai moottoriryhmää tiettyyn asentoon.
pysäytä moottori — Pysäyttää moottorin tai moottoriryhmän pyörimisen.
Asetukset — Säädä moottorin ja moottoriryhmän asetuksia.
aseta moottorin sijainti — Muuttaa moottorin tai moottoriryhmän nykyisen sijainnin uuteen arvoon.
aseta moottorin nopeus — Kertoo moottorille tai moottoriryhmälle, kuinka nopeasti sen tulee pyöriä.
aseta moottorin pysäytys — Määrittää, miten moottori tai moottoriryhmä pysäytetään: jarruttamalla, rullaamalla tai pitämällä.
aseta moottorin maksimivääntömomentti — Määrittää, kuinka voimakkaasti moottori tai moottoriryhmä saa työntää pyöriessään.
aseta moottorin aikakatkaisu — Asettaa, kuinka monta sekuntia moottori tai moottoriryhmä yrittää suorittaa liikkeen loppuun.
Arvot — Tarkista moottorin ja moottoriryhmän tila.
moottori on valmis — Ilmoittaa, onko moottorin tai moottoriryhmän liike valmis.
moottori pyörii — Ilmoittaa, pyöriikö moottori vai moottoriryhmä.
moottorin sijainti — Ilmoittaa moottorin tai moottoriryhmän nykyisen sijainnin.
moottorin nopeus — Ilmoittaa moottorin tai moottoriryhmän pyörimisnopeuden.
moottorin virta — Ilmoittaa, kuinka paljon sähkövirtaa moottori tai moottoriryhmä käyttää.
Toiminnot#
pyörimismoottori#
Pyöri moottori -pinolohko pyörittää moottoria tai moottoriryhmää eteen- tai taaksepäin loputtomasti. Moottori tai moottoriryhmä jatkaa pyörimistä, kunnes sille annetaan toinen toiminto, kuten pyöriminen eri suuntaan tai pysäytys.
pyöritä [Motor1 v] [eteenpäin v]
Parametrit |
Kuvaus |
|---|---|
moottori |
Pyöritettävä moottori tai moottoriryhmä. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
suunta |
Moottorin tai moottoriryhmän pyörimissuunta. Oletusarvoisesti vaihtoehdot ovat eteen ja taakse. Suuntavalinnat voivat muuttua moottorin kokoonpanon mukaan. |
Esimerkki
kun käynnistetään
[Spin the motor forward, then stop.]
pyöritä [Motor1 v] [eteenpäin v]
odota (1) sekuntia
pysäytä [Motor1 v]
pyöritysmoottori#
Pyöri moottoria -pinolohko pyörittää moottoria tai moottoriryhmää tietyn matkan. Pyöritys on suhteessa moottorin tai moottoriryhmän nykyiseen sijaintiin. Projekti odottaa, kunnes moottori tai moottoriryhmä on pyörinyt, ennen kuin pinon seuraava lohko suoritetaan.
pyöritä [Motor1 v] [eteenpäin v] (90) [astetta v] ▶
Parametrit |
Kuvaus |
|---|---|
moottori |
Pyöritettävä moottori tai moottoriryhmä. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
suunta |
Moottorin tai moottoriryhmän pyörimissuunta. Oletusarvoisesti vaihtoehdot ovat eteen ja taakse. Suuntavalinnat voivat muuttua moottorin kokoonpanon mukaan. |
etäisyys |
Moottorin tai moottoriryhmän pyörimismatka. Asteet ilmaisevat kokonaisluvut. Kierrokset voivat olla kokonaislukuja tai desimaalilukuja. |
yksikkö |
Etäisyyden yksikkö: asteet tai käännökset. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Spin the motor forward once, then reset.]
pyöritä [Motor1 v] [eteenpäin v] (90) [astetta v] ▶
pyöritä [Motor1 v] [taaksepäin v] (90) [astetta v] ▶
pyöritä moottoria asentoon#
Pyörätä moottoria asentoon -pino-lohko pyörittää moottoria tai moottoriryhmää tiettyyn asentoon.
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna asteina tai kierroksina. Yksi kierros vastaa 360 astetta. Projektin alussa moottorin asento asetetaan 0 asteeseen. Moottorin asento voidaan asettaa myös set motor position -lohkolla.
Paikka-arvot ovat absoluuttisia. Tämä tarkoittaa, että pyörimissuunta riippuu moottorin tai moottoriryhmän nykyisestä sijainnista.
pyöritä [Motor1 v] sijaintiin (90) [astetta v] ▶
Parametrit |
Kuvaus |
|---|---|
moottori |
Pyöritettävä moottori tai moottoriryhmä. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
asema |
Moottorin tai moottoriryhmän pyörimisasennon arvo. Asteet voivat olla kokonaislukuja. Kierrokset voivat olla kokonaislukuja tai desimaalilukuja. |
yksikkö |
Sijaintiyksikkö: astetta tai käännökset. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Spin the motor, then put the motor at half of a rotation.]
pyöritä [Motor1 v] [eteenpäin v]
odota (2) sekuntia
pyöritä [Motor1 v] sijaintiin (180) [astetta v] ▶
pysäytä moottori#
Pysäytä moottori -pino-lohko pysäyttää valitun moottorin tai moottoriryhmän välittömästi.
pysäytä [Motor1 v]
Parametrit |
Kuvaus |
|---|---|
moottori |
Pysäytettävä moottori tai moottoriryhmä. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
Esimerkki
kun käynnistetään
[Stop the motor after 1 second.]
pyöritä [Motor1 v] [eteenpäin v]
odota (1) sekuntia
pysäytä [Motor1 v]
Asetukset#
aseta moottorin asento#
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna asteina tai kierroksina. Yksi kierros vastaa 360 astetta. Aseta moottorin asento -pino-lohko muuttaa moottorin tai moottoriryhmän nykyisen sijainnin uuteen arvoon.
Esimerkiksi jos moottori on pyörinyt 180 astetta, asennon asettaminen 0 asteeseen palauttaa asennon 180:stä 0 asteeseen. Tämän jälkeen moottori voi pyöriä asentoihin tämän uuden arvon perusteella.
aseta [Motor1 v] sijainti (0) [astetta v]
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka sijainti asetetaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
asema |
Moottorille tai moottoriryhmälle asetettava sijaintiarvo. Asteet voivat käyttää kokonaislukuja. Kierrokset voivat käyttää kokonaislukuja tai desimaaleja. |
yksikkö |
Sijaintiyksikkö: astetta tai käännökset. |
Esimerkki
kun käynnistetään
[Spin the motor to the new 0 position.]
aseta [Motor1 v] sijainti [180] [astetta v]
pyöritä [Motor1 v] sijaintiin [0] [astetta v] ▶
asetettu moottorin nopeus#
Aseta moottorin nopeus -pino-lohko kertoo moottorille tai moottoriryhmälle, kuinka nopeasti sen tulee pyöriä. Suurempi prosenttiosuus saa moottorin tai moottoriryhmän pyörimään nopeammin ja pienempi prosenttiosuus saa moottorin tai moottoriryhmän pyörimään hitaammin.
Jokainen projekti alkaa siten, että jokainen moottori pyörii oletusarvoisesti 50 % nopeudella.
Huomautus: Suurempi nopeus saa moottorin pyörimään nopeammin, mutta se voi olla epätarkempi. Pienempi nopeus saa moottorin pyörimään hitaammin, mutta se voi olla tarkempi.
aseta [Motor1 v] nopeus (50) [% v]
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka nopeus asetetaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
nopeus |
Moottorin tai moottoriryhmän pyörimisnopeus. Prosentti käyttää kokonaislukuja väliltä 0–100 %. RPM käyttää kokonaislukuja väliltä 0–127. |
yksikkö |
Nopeuden yksikkö: % tai rpm (kierrosta minuutissa). |
Esimerkki
kun käynnistetään
[Spin forward at the default velocity.]
pyöritä [Motor1 v] [eteenpäin v] (90) [kierrokset v] ▶
[Spin slower.]
aseta [Motor1 v] nopeus (20) [% v]
pyöritä [Motor1 v] [taaksepäin v] (90) [kierrokset v] ▶
[Spin faster.]
aseta [Motor1 v] nopeus (100) [% v]
pyöritä [Motor1 v] [eteenpäin v] (90) [kierrokset v] ▶
aseta moottorin pysäytys#
Aseta moottorin pysäytys -pino-lohko määrittää, miten moottori tai moottoriryhmä pysäytetään: jarruttamalla, rullaamalla tai pitämällä.
aseta [Motor1 v] pysäytys [jarru v]
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka pysäytyskäyttäytyminen asetetaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
pysäyttävä käyttäytyminen |
Miten moottori tai moottoriryhmä pysähtyy:
|
Jos tätä lohkoa ei käytetä, moottori käyttää jarrua pysäytettäessä.
aseta moottorin maksimivääntömomentti#
Vääntömomentti on vääntövoima. Se osoittaa, kuinka voimakkaasti moottori pystyy työntämään tai vetämään pyöriessään.
Aseta moottorin maksimivääntömomentti -pino-lohko asettaa moottorin tai moottoriryhmän käyttämän suurimman vääntömomentin.
Suurempi prosenttiosuus antaa moottorin tai moottoriryhmän työntää kovemmin, esimerkiksi raskasta esinettä nostettaessa. Pienempi prosenttiosuus rajoittaa sitä, kuinka kovaa moottori tai moottoriryhmä voi työntää. Tämä voi auttaa suojaamaan robottia, jos moottori jumiutuu tai saavuttaa liikeratansa rajan.
Jokainen projekti aloitetaan oletusarvoisesti moottorin 50 %:n vääntömomentilla.
aseta [Motor1 v] maksimivääntö [50] %
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka maksimivääntömomentti asetetaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
vääntömomentti |
Moottorin tai moottoriryhmän käyttämä suurin vääntömomentti 0–100 %. |
Esimerkki
kun käynnistetään
[Spin the motor at the default torque.]
pyöritä [Motor1 v] sijaintiin (200) [astetta v] ▶
odota (0.5) sekuntia
[Spin at a lower torque.]
aseta [Motor1 v] maksimivääntö (20) %
pyöritä [Motor1 v] sijaintiin (0) [astetta v] ▶
odota (0.5) sekuntia
[Spin at the maximum torque.]
aseta [Motor1 v] maksimivääntö (100) %
pyöritä [Motor1 v] sijaintiin (200) [astetta v] ▶
aseta moottorin aikakatkaisu#
Aseta moottorin aikakatkaisu -pinolohko asettaa, kuinka monta sekuntia moottori tai moottoriryhmä yrittää suorittaa liikkeen loppuun. Jos moottori tai moottoriryhmä ei pysty suorittamaan sitä tässä ajassa, se lopettaa yrittämisen ja siirtyy pinon seuraavaan lohkoon. Tämä estää moottoria tai moottoriryhmää jumiutumasta liikkeeseen.
aseta [Motor1 v] aikakatkaisu (1) sekuntia
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jolle aikakatkaisu asetetaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
aika |
Sekuntimäärä, jonka moottori tai moottoriryhmä voi yrittää suorittaa liikkeen loppuun. Tämä voi olla kokonaisluku tai desimaaliluku. |
Esimerkki
kun käynnistetään
[Spin the motor forward for 1 second, then reset it.]
aseta [Motor1 v] aikakatkaisu (1) sekuntia
pyöritä [Motor1 v] [eteenpäin v] (5) [kierrokset v] ▶
pyöritä [Motor1 v] sijaintiin (0) [astetta v] ▶
Arvot#
moottori on valmis#
Boolen lohko moottori on valmis raportoi, onko moottorin tai moottoriryhmän liike päättynyt. Tätä voidaan käyttää muiden moottorin tai moottoriryhmän liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
Tosi — Moottorin tai moottoriryhmän liike on päättynyt.
Väärin — Moottori tai moottoriryhmä liikkuu edelleen.
Tämä lohko toimii yhdessä seuraavien liikelohkojen kanssa, joilla on ja älä odota -parametri: pyöritä moottoria ja pyöritä moottoria haluamaasi paikkaan.
<[Motor1 v] valmis?>
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, josta ilmoitetaan, onko se liikkunut. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
Esimerkki
kun käynnistetään
[Drive forward until the motor is done spinning.]
pyöritä [Motor1 v] [eteenpäin v] (200) [astetta v] ◀ eikä odota
ikuisesti
jos <[Motor1 v] valmis?> niin
pysäytä ajaminen
muuten
aja [eteenpäin v]
moottori pyörii#
Boolen lohko Moottori pyörii raportoi, pyöriikö moottori vai moottoriryhmä. Tätä voidaan käyttää muiden toimintojen ajoituksen ohjaamiseen moottorin tai moottoriryhmän liikkeen perusteella.
Tosi — Moottori tai moottoriryhmä pyörii.
Väärin — Moottori tai moottoriryhmä ei pyöri.
Tämä lohko toimii yhdessä seuraavien liikelohkojen kanssa, joilla on ja älä odota -parametri: pyöritä moottoria ja pyöritä moottoria haluamaasi paikkaan.
<[Motor1 v] pyörii?>
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, josta raportoidaan pyöriminen. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
Esimerkki
kun käynnistetään
[Move forward while the motor is spinning.]
pyöritä [Motor1 v] [eteenpäin v] (200) [astetta v] ◀ eikä odota
kun <[Motor1 v] pyörii?>
aja [eteenpäin v]
Loppu
pysäytä ajaminen
moottorin asento#
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna asteina tai kierroksina. Yksi kierros vastaa 360 astetta. Moottorin asento -raportointilohko raportoi moottorin tai moottoriryhmän nykyisen sijainnin.
Projektin alussa moottorin asento on asetettu arvoon 0 astetta. Jos moottori pyörii yhden täyden kierroksen eteenpäin, asento on 360 astetta eli 1 kierros. Jos moottori pyörii vastakkaiseen suuntaan, asento on negatiivinen.
([Motor1 v] sijainti yksikköinä [astetta v])
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka sijainnin raportoidaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
yksikkö |
Moottorin sijainnin ilmoittava yksikkö: asteina tai käännöksinä. |
Esimerkki
kun käynnistetään
[Display the motor's position after spinning.]
tulosta ([Motor1 v] sijainti yksikköinä [astetta v]) näytöllä ◀ ja siirrä kursori seuraavalle riville
pyöritä [Motor1 v] [eteenpäin v]
odota (1) sekuntia
tulosta ([Motor1 v] sijainti yksikköinä [astetta v]) näytöllä ▶
pysäytä [Motor1 v]
moottorin nopeus#
Moottorin nopeuden raportointilohko raportoi moottorin tai moottoriryhmän pyörimisnopeuden prosentteina välillä -100 % - 100 % tai kierroksina minuutissa (rpm) välillä -127 - 127.
([Motor1 v] nopeus yksikköinä [% v])
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka nopeus raportoidaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
yksikkö |
Moottorin nopeuden ilmoittava yksikkö: % tai rpm (kierrosta minuutissa). |
Esimerkki
kun käynnistetään
[Display the motor's velocity from spinning.]
tulosta ([Motor1 v] nopeus yksikköinä [rpm v]) näytöllä ◀ ja siirrä kursori seuraavalle riville
pyöritä [Motor1 v] [eteenpäin v]
odota (1) sekuntia
tulosta ([Motor1 v] nopeus yksikköinä [rpm v]) näytöllä ▶
pysäytä [Motor1 v]
moottorin virta#
Moottorivirran raportointilohko raportoi, kuinka paljon sähkövirtaa valittu moottori tai moottoriryhmä käyttää. Virta mitataan ampeereina välillä 0,0–1,2 A. Virta on moottorin tai moottoriryhmän läpi virtaavan sähkön määrä.
Suurempi virta-arvo tarkoittaa, että moottori tai moottoriryhmä käyttää enemmän sähkövirtaa. Näin voi käydä, kun moottori tai moottoriryhmä nostaa jotain raskasta, työntää jotakin esinettä vasten tai yrittää liikkua jumissa ollessaan.
Tätä voidaan käyttää tarkistamaan, onko moottorissa tai moottoriryhmässä ongelmia liikkeen aikana. Jos virta pysyy korkeana, moottori voi lämmetä tai käyttää tehoa tehottomammin.
([Motor1 v] virta yksikköinä [amps v])
Parametrit |
Kuvaus |
|---|---|
moottori |
Moottori tai moottoriryhmä, jonka virta raportoidaan. Valitse Laitteet-ikkunassa määritetyistä moottoreista. |
yksikkö |
Virran ilmoittava yksikkö: ampeereina. |
Esimerkki
kun käynnistetään
[Display the motor's current from spinning.]
aseta tulostuksen tarkkuus [0.01 v] näytöllä
tulosta ([Motor1 v] virta yksikköinä [amps v]) näytöllä ◀ ja siirrä kursori seuraavalle riville
pyöritä [Motor1 v] [eteenpäin v]
odota (1) sekuntia
tulosta ([Motor1 v] virta yksikköinä [amps v]) näytöllä ▶
pysäytä [Motor1 v]