
Inertia- ja gyroskooppianturi#
Johdanto#
VEX IQ (2. sukupolvi) -aivoissa on sisäänrakennettu inertia-anturi. Tämä anturi mittaa aivojen liikettä ja pyörimistä.
Sisäänrakennettu inertia-anturi käyttää tätä varten kahta osaa. Gyroskooppi mittaa kääntymistä, kuten suuntaa, pyörimistä, gyroskoopin nopeutta ja suuntaa. Kiihtyvyysanturi mittaa liikkeen muutoksia, kuten kiihtymistä tai hidastumista.
Sisäänrakennettu inertia-anturi konfiguroituu automaattisesti ja on käyttövalmis jokaisen projektin alussa. Ulkoista gyroskooppia voidaan myös käyttää, mutta se on konfiguroitava ennen käyttöä. Ulkoinen VEX IQ -gyroskooppi mittaa vain kääntymistä.
Alla on luettelo kaikista lohkoista:
Gyrosensiointi – Työskentele suunta- ja kiertoarvojen kanssa.
kalibroi gyro — Kalibroi konfiguroidun ulkoisen gyroskooppianturin.
kalibroi BrainInertial — Kalibroi aivojen sisäänrakennetun inertia-anturin.
aseta inertia-/gyroskooppisuunta — Asettaa anturin nykyisen suunnan uuteen suunta-arvoon.
aseta inertia-/gyroskooppikierto — Asettaa anturin nykyisen pyörimissuunnan uuteen pyörimisarvoon.
inertia-/gyroskooppisuuntakulma — Ilmoittaa anturin suunnan 0–359,99 astetta.
inertia-/gyroskoopin kiertokulma — Ilmoittaa, kuinka paljon anturi on kääntynyt.
gyroskoopin nopeus — Ilmoittaa ulkoisen gyroskooppianturin nykyisen pyörimisnopeuden.
Inertia-anturi – Käytä sisäänrakennettua BrainInertial Sensor -anturia.
kiihtyvyys — Raportoi, kuinka nopeasti aivot kiihtyvät tai hidastuvat valitulla akselilla.
gyronopeus — Kertoo, kuinka nopeasti aivot pyörivät valitun akselin ympäri.
orientation — Raportoi aivojen kallistus-, kallistus- tai kääntökulman.
Gyroskooppianturi#
kalibroi gyroskooppi#
Gyroskalibrointi-pino-lohko kalibroi konfiguroidun ulkoisen gyroskooppianturin.
Kalibrointi auttaa gyroskooppia mittaamaan käännökset oikein. Pidä anturi paikallaan kalibroinnin aikana. Jos anturi liikkuu kalibroinnin aikana, suunta- ja pyörimisarvot eivät välttämättä mittaa käännöksiä oikein.
Projekti odottaa kalibroinnin valmistumista ennen pinon seuraavan lohkon suorittamista.
Huomautus: Tämä lohko on vain käytettävissä, jos gyroskooppianturi on määritetty.
kalibroi [Gyro1 v] [2 v] sekuntia
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Ulkoinen gyroskooppianturi kalibrointia varten. |
kesto |
Anturin kalibroinnin kesto sekunteina:
|
Esimerkki
kun käynnistetään
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibroi [Gyro1 v] [2 v] sekuntia
tulosta ([Gyro1 v] suuntakulma asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
kalibroi BrainInertial#
Kalibroi BrainInertial -pinolohko kalibroi aivojen sisäänrakennetun inertia-anturin.
Kalibrointi auttaa inertia-anturia mittaamaan käännökset oikein. Pidä aivot paikallaan kalibroinnin aikana. Jos aivot liikkuvat kalibroinnin aikana, suunta-, kierto-, gyroskooppinopeus- ja suunta-arvot eivät välttämättä mittaudu oikein.
Projekti odottaa kalibroinnin valmistumista ennen pinon seuraavan lohkon suorittamista.
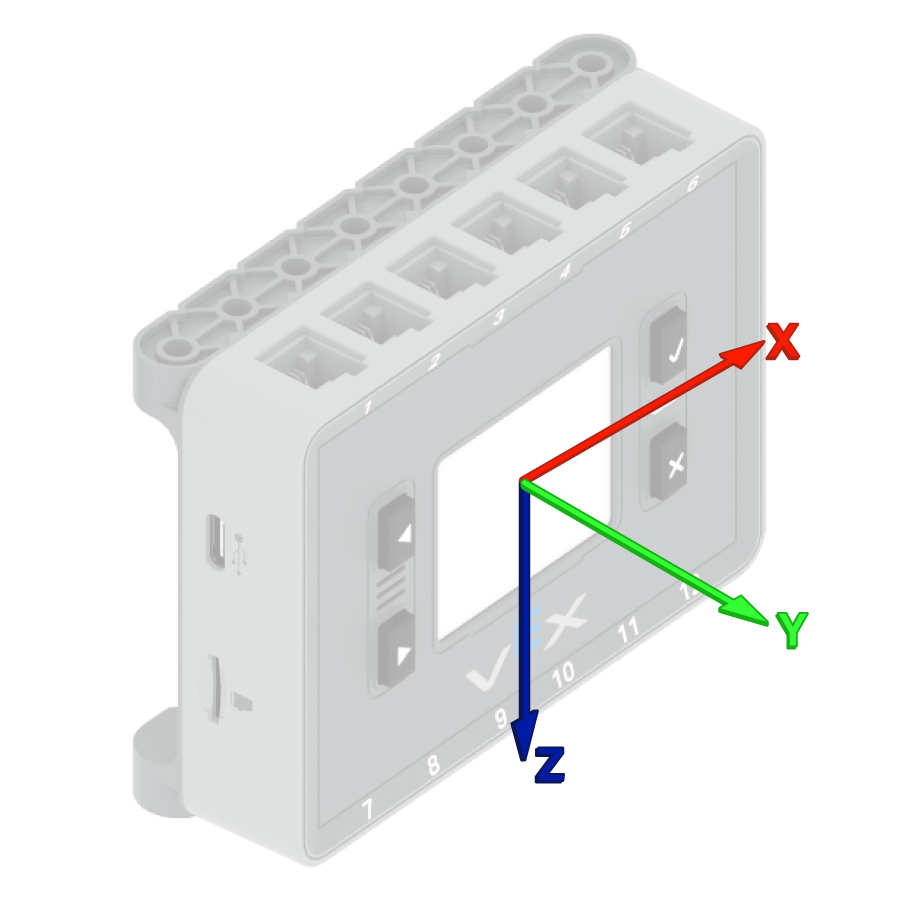
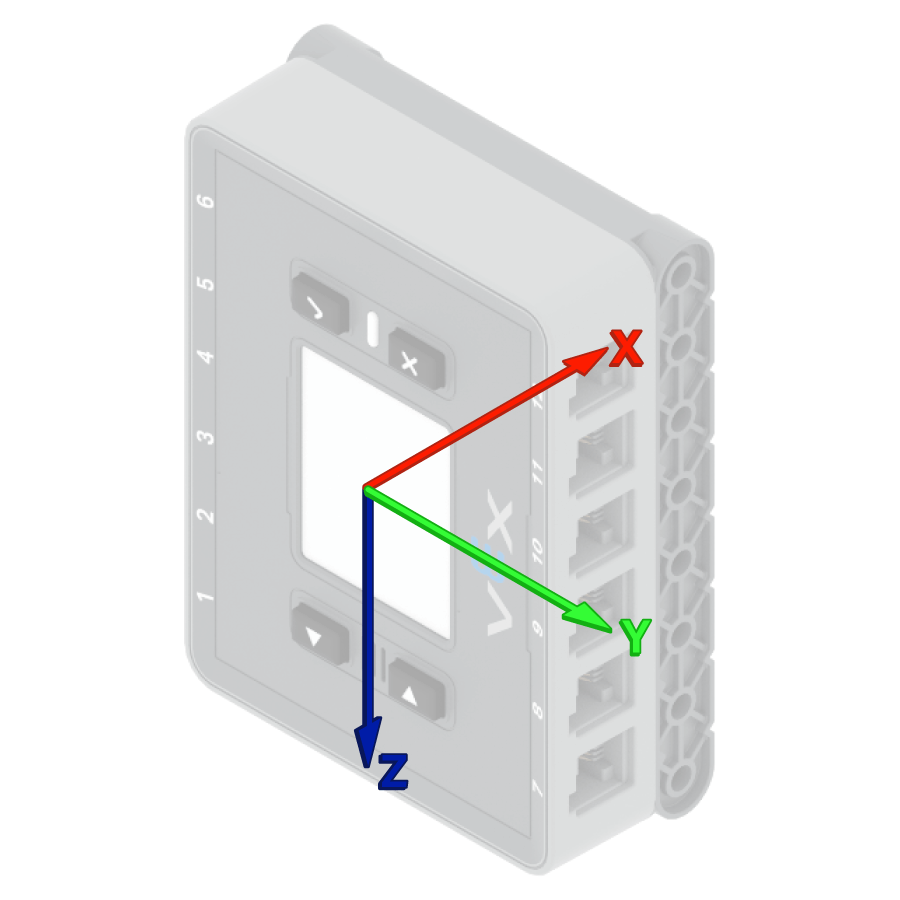
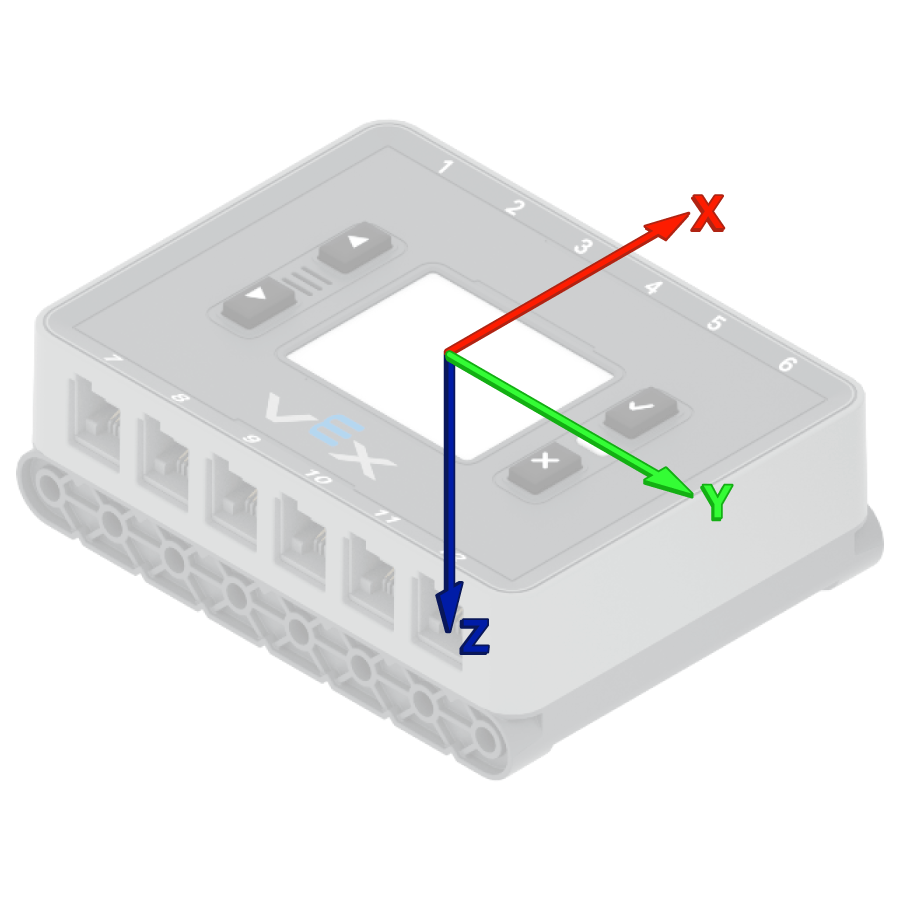
VEX-aivot yrittävät kalibroida itsensä automaattisesti jokaisen projektin alussa. Jos robottia kuitenkin kannetaan tai liikutetaan projektin alkaessa, anturin kalibrointi ei välttämättä onnistu tai kalibrointi voi olla virheellistä.
kalibroi BrainInertial
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Calibrate the Brain's sensor and display its angle of heading.]
kalibroi BrainInertial
tulosta ([BrainInertial v] suuntakulma asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
Aseta inertia-/gyroskooppisuunta#
Suunta on anturin suunta, mitattuna asteina välillä 0–359,99. Aseta inertia-/gyroskooppisuunta -pino-lohko muuttaa anturin nykyisen suunnan uudeksi suunta-arvoksi.
Jos anturi on esimerkiksi kääntynyt oikealle ja suunnan asettaminen 0 asteeseen tekee oikealle osoittavasta asennosta uuden 0 asteen. Tämän jälkeen anturi voi seurata muita suuntia tämän uuden suunnan perusteella.
aseta [Gyro1 v] suuntakulma (0) asteeseen
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Käytettävä inertia- tai gyroskooppianturi. |
otsikko |
Anturille asetettava suunta-arvo asteina. Tämä voi olla arvo väliltä 0–359,99. |
Esimerkki
kun käynnistetään
[Turn to the new 0 degrees heading.]
aseta [Gyro1 v] suuntakulma (90) asteeseen
käänny suuntakulmaan (0) astetta ▶
Aseta inertia-/gyroskooppikierto#
Kierto ilmaisee, kuinka paljon anturi on kääntynyt asteina. Toisin kuin suunnassa, kierto voi kasvaa yli 359,99 asteen tai laskea alle 0 asteen. Projektin alussa kiertoarvoksi asetetaan 0 astetta. Aseta inertia-/gyroskooppikierto -pino-lohko muuttaa anturin nykyisen kiertoarvon uuteen arvoon.
Jos anturi on esimerkiksi tehnyt kaksi täyttä käännöstä oikealle, sen kiertoarvo on 720 astetta. Kierron asettaminen 0 asteeseen palauttaa kiertoarvon 720 asteesta 0 asteeseen. Tämän jälkeen anturi voi seurata kierroksia tämän uuden arvon perusteella.
aseta [Gyro1 v] kierros (0) asteeseen
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Käytettävä inertia- tai gyroskooppianturi. |
kierto |
Anturille asetettava kiertoarvo asteina. Tämä voi olla kokonaisluku tai desimaaliluku. |
Esimerkki
kun käynnistetään
[Turn to the new 0 rotation.]
aseta [Gyro1 v] kierros (-100) asteeseen
käänny kierrokseen (0) astetta ▶
inertia-/gyroskooppisuuntakulma#
Suunta on anturin suunta, mitattuna asteina välillä 0–359,99. inertia-/gyroskooppisuunnan kulman raportointilohko raportoi anturin nykyisen suunnan.
Lähtösuunta on 0 astetta. Jos anturi kääntyy yli 359,99 asteen, suunta palautuu takaisin 0 asteeseen.
([Gyro1 v] suuntakulma asteina)
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Inertia- tai gyroskooppianturi, josta suunta raportoidaan. |
Esimerkki
kun käynnistetään
[Display the Gyro Sensor's heading before and after rotating.]
tulosta ([Gyro1 v] suuntakulma asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
käänny [oikealle v] (390) astetta ▶
tulosta ([Gyro1 v] suuntakulma asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
inertia-/gyroskooppikiertokulma#
Kierto ilmaisee, kuinka paljon anturi on kääntynyt asteina. Toisin kuin suunnassa, kierto voi kasvaa yli 359,99 asteen tai laskea alle 0 asteen. Projektin alussa kiertoarvoksi asetetaan 0 astetta. inertia-/gyroskooppikiertokulman raportointilohko raportoi anturin nykyisen pyörimisen.
Kääntyminen oikealle lisää kiertoa ja kääntäminen vasemmalle vähentää sitä. Esimerkiksi kaksi täyttä käännöstä oikealle tuottaa 720 asteen kiertoa. Yksi täysi kierros vasemmalle 0 asteesta tuottaa -360 asteen kiertoa.
([Gyro1 v] kierros asteina)
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Inertia- tai gyroskooppianturi, josta kierto raportoidaan. |
Esimerkki
kun käynnistetään
[Display the Gyro Sensor's angle of rotation before and after rotating.]
tulosta ([Gyro1 v] kierros asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
käänny [oikealle v] (390) astetta ▶
tulosta ([Gyro1 v] kierros asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
gyroskoopin nopeus#
Gyroskoopin nopeus-raportointilohko raportoi ulkoisen gyroskooppianturin nykyisen pyörimisnopeuden asteina sekunnissa \(dps\). Arvo voi olla positiivinen tai negatiivinen gyroskooppianturin pyörimissuunnasta riippuen.
([Gyro1 v] nopeus dps:nä)
Parametrit |
Kuvaus |
|---|---|
gyroskooppi |
Ulkoinen gyroskooppianturi pyörimisnopeuden raportoimiseksi. |
Esimerkki
kun käynnistetään
[Display the Gyro Sensor's current rotation speed.]
käänny [oikealle v]
odota (1) sekuntia
tulosta ([Gyro1 v] nopeus dps:nä) näytöllä ◀ ja siirrä kursori seuraavalle riville
Inertiaalinen tunnistus#
kiihtyvyys#
Kiihtyvyys kuvaa sitä, kuinka nopeasti aivot kiihtyvät tai hidastuvat. Kiihtyvyyden raportointilohko raportoi aivojen kiihtyvyyden valitun akselin suuntaisesti välillä -4,00 G - 4,00 G.
G on kiihtyvyyden yksikkö. Yksi G on suunnilleen painovoiman aiheuttama kiihtyvyys, jonka tunnet paikallasi istuessasi.
Arvo voi olla positiivinen tai negatiivinen valitun akselin kiihtyvyyden suunnasta riippuen. Akseleiden vaihtoehdot ovat x, y ja z.
(BrainInertial kiihtyvyys [x v]-akselin suunnassa g:nä)
Parametrit |
Kuvaus |
|---|---|
akseli |
Kiihtyvyyden mittausakseli:
|
Esimerkki
kun käynnistetään
[Display the acceleration along the x-axis while the drivetrain is moving.]
aseta tulostuksen tarkkuus [0.01 v] näytöllä
aseta ajonopeus (100) %
tulosta [Resting: ] näytöllä ◀ ja siirrä kursori seuraavalle riville
tulosta (BrainInertial kiihtyvyys [x v]-akselin suunnassa g:nä) näytöllä ◀ ja siirrä kursori seuraavalle riville
odota (1) sekuntia
aja [eteenpäin v] (500) [mm v] ◀ eikä odota
odota (0.1) sekuntia
tulosta [Startup: ] näytöllä ◀ ja siirrä kursori seuraavalle riville
tulosta (BrainInertial kiihtyvyys [x v]-akselin suunnassa g:nä) näytöllä ◀ ja siirrä kursori seuraavalle riville
gyroskooppinopeus#
Gyrosnopeus ilmaisee aivojen pyörimisnopeuden. Gyrosnopeuden raportointilohko raportoi aivojen nykyisen pyörimisnopeuden valitun akselin suuntaan asteina sekunnissa \(dps\) desimaalilukuna.
Arvo voi olla positiivinen tai negatiivinen riippuen siitä, mihin suuntaan aivot pyörivät kyseisen akselin ympäri.
(BrainInertial gyroskooppikulmanopeus [x v]-akselilla dps:nä)
Parametrit |
Kuvaus |
|---|---|
akseli |
Gyroskoopin nopeus raportoiva akseli:
|
Esimerkki
kun käynnistetään
[Display the gyro rate around the z-axis while the drivetrain is turning.]
käänny [oikealle v]
odota (1) sekuntia
tulosta (BrainInertial gyroskooppikulmanopeus [z v]-akselilla dps:nä) näytöllä ◀ ja siirrä kursori seuraavalle riville
suuntautuminen#
Suunta on aivojen nykyinen kulma valitun kääntöakselin suhteen. Suunta-raporttilohko raportoi aivojen kallistuksen, kallistuksen tai kääntökulman välillä -180,00 - 180,00 astetta.
Rullaus, kallistus ja kallistus kuvaavat erilaisia tapoja, joilla aivot voivat kallistua tai kääntyä.
(BrainInertial orientaatio [roll v] asteina)
Parametrit |
Kuvaus |
|---|---|
akseli |
Ilmoitettava suunta-akseli:
|
Esimerkki
kun käynnistetään
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
ikuisesti
tyhjennä näyttö
tulosta (BrainInertial orientaatio [roll v] asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
tulosta (BrainInertial orientaatio [pitch v] asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
tulosta (BrainInertial orientaatio [yaw v] asteina) näytöllä ◀ ja siirrä kursori seuraavalle riville
aseta kursori riville (1) sarakkeeseen (1) näytöllä
odota (0.05) sekuntia
Loppu