
Sensor Objek#
Perkenalan#
Sensor Objek adalah sensor jarak inframerah (IR) yang mendeteksi keberadaan suatu objek dengan menggunakan cahaya IR yang dipantulkan.
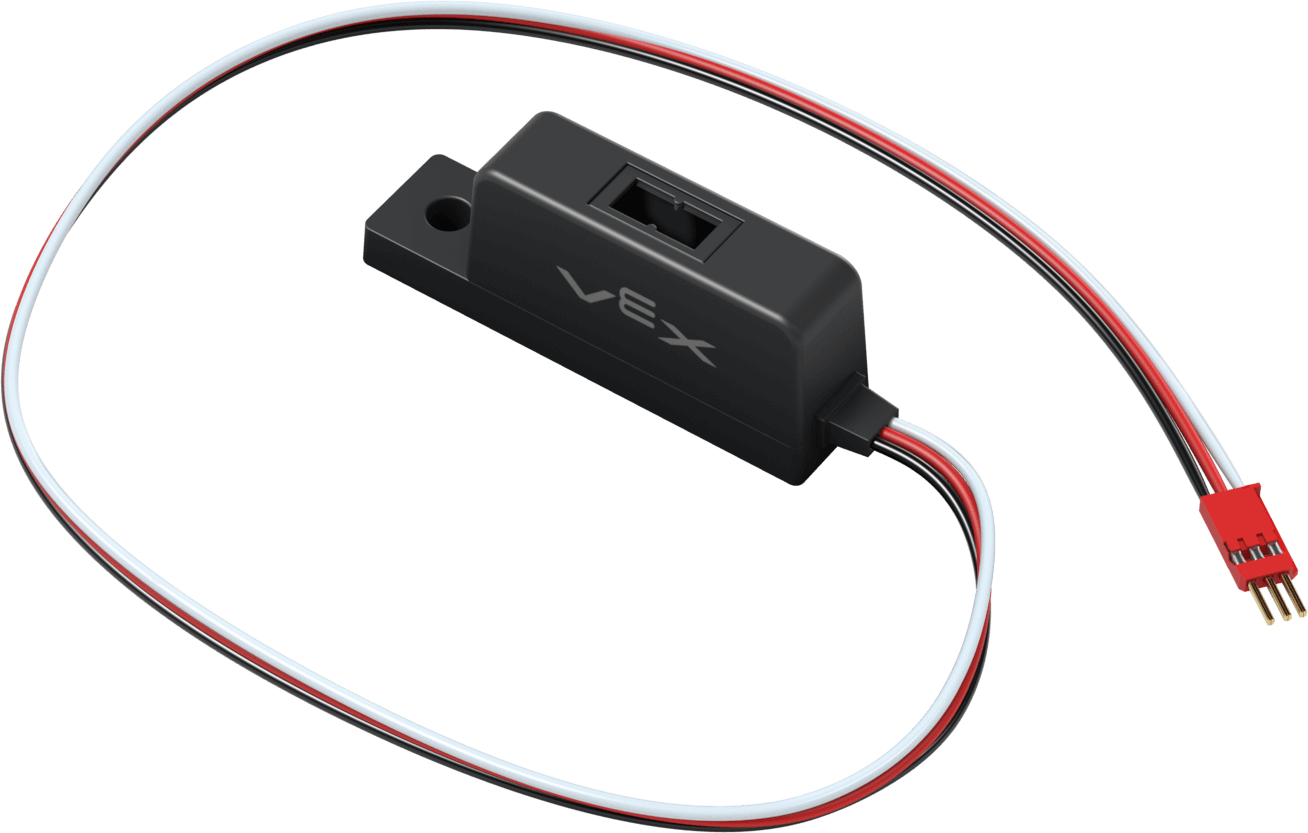
Halaman ini menggunakan object_sensor sebagai contoh nama Sensor Objek. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
reflectivity– Mengembalikanintegeryang mewakili jumlah cahaya yang dipantulkan dari objek dalam persen.is_object_detected– Mengembalikan apakah Sensor Objek mendeteksi suatu objek.set_threshold– Mengatur jumlah cahaya pantulan yang dibutuhkan sebelum suatu objek dianggap terdeteksi.object_detected– Mendaftarkan fungsi yang akan dipanggil setiap kali Sensor Objek mendeteksi objek baru.object_lost– Mendaftarkan fungsi yang akan dipanggil setiap kali Sensor Objek kehilangan objek yang terdeteksi.changed– Mendaftarkan fungsi yang akan dipanggil setiap kali nilai Sensor Objek berubah.
Konstruktor – Menginisialisasi Sensor Objek secara manual.
ObjectDetector– Buat Sensor Objek.
daya pemantulan#
reflectivity mengembalikan integer yang mewakili jumlah cahaya yang dipantulkan dari objek sebagai persentase.
Catatan:
Reflektivitas 0% berarti objek tersebut sangat gelap. Sensor melihat nilai mentah 3000 atau lebih tinggi.
Reflektivitas 100% berarti objek tersebut sangat terang. Sensor melihat nilai mentah sebesar 0.
Usage:
object_sensor.reflectivity()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
objek terdeteksi#
is_object_detected mengembalikan nilai boolean yang menunjukkan apakah Sensor Objek mendeteksi suatu objek.
True– Sensor Objek mendeteksi sebuah objek.False– Sensor Objek tidak mendeteksi objek.
Usage:
object_sensor.is_object_detected()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
menetapkan ambang batas#
set_threshold menetapkan jumlah cahaya pantulan yang dibutuhkan dalam persentase sebelum suatu objek dianggap terdeteksi.
Usage:
object_sensor.set_threshold(value)
Parameter |
Keterangan |
|---|---|
|
Jumlah cahaya pantulan yang dibutuhkan agar suatu objek dianggap terdeteksi sebagai bilangan bulat, dari 0 hingga 100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
objek_terdeteksi#
object_detected mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Sensor Objek mendeteksi objek baru.
Usage:
object_sensor.object_detected(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Sensor Objek mendeteksi objek baru. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
objek_hilang#
object_lost mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Sensor Objek kehilangan objek yang terdeteksi.
Usage:
object_sensor.object_lost(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Sensor Objek kehilangan objek yang terdeteksi. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
berubah#
changed mendaftarkan sebuah fungsi yang akan dipanggil setiap kali nilai Sensor Objek berubah.
Usage:
object_sensor.changed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika nilai Sensor Objek berubah. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Konstruktor#
Konstruktor digunakan untuk membuat ObjectDetector secara manual, yang diperlukan untuk mengkonfigurasi Sensor Objek.
ObjectDetector#
ObjectDetector membuat Sensor Objek.
Usage:
ObjectDetector(port, reverse_det)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung ke Sensor Objek:
|
|
Opsional. Apakah akan membalikkan logika deteksi:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)