
Nesne Sensörü#
giriiş#
Nesne Sensörü, yansıyan kızılötesi (IR) ışığı kullanarak bir nesnenin yakın olup olmadığını algılayan bir kızılötesi (IR) yakınlık sensörüdür.
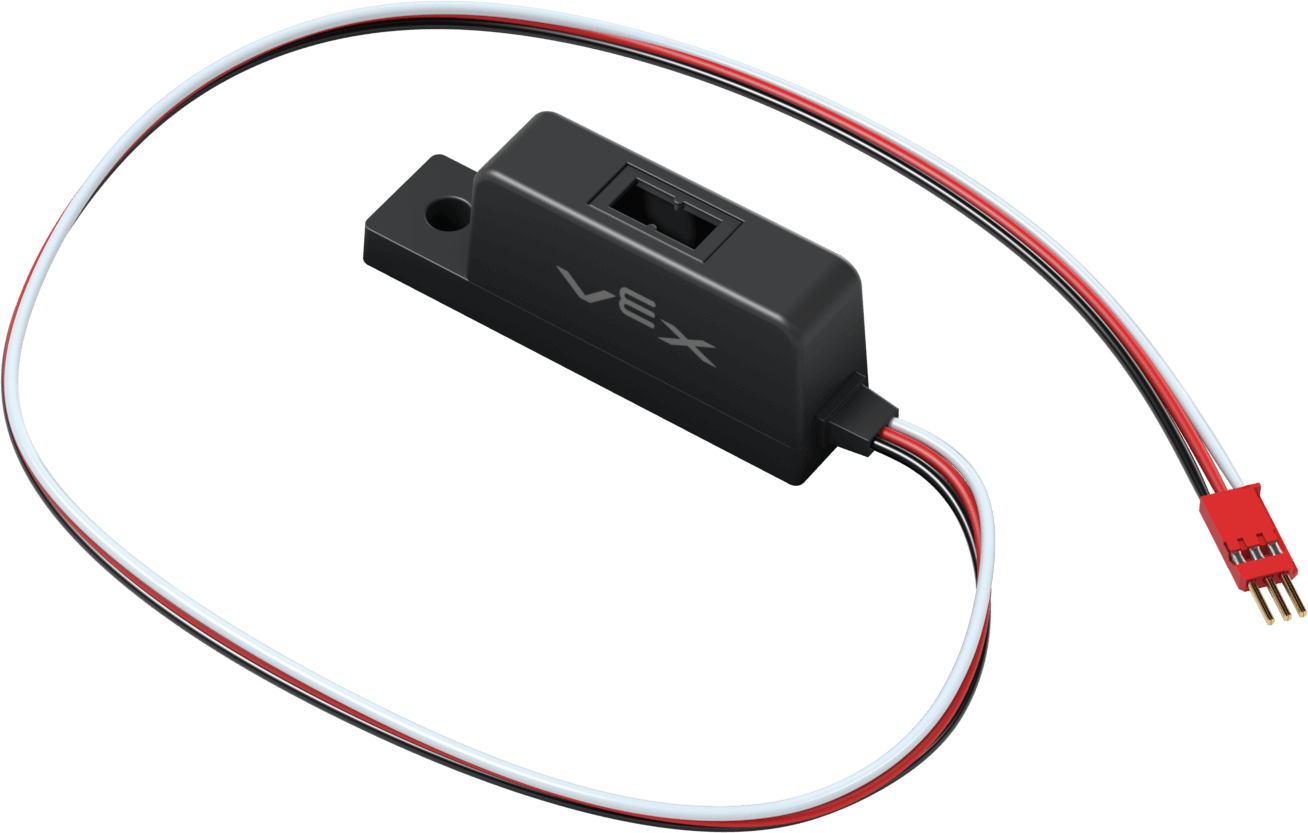
Bu sayfada örnek Nesne Sensörü adı olarak object_sensor kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
reflectivity– Nesneden yansıyan ışık miktarını yüzde olarak temsil eden birintegerdöndürür.is_object_detected– Nesne Sensörünün bir nesne algılayıp algılamadığını döndürür.set_threshold– Bir nesnenin algılanmış olarak kabul edilmesi için gereken yansıyan ışık miktarını ayarlar.object_detected– Nesne Sensörü yeni bir nesne algıladığında çağrılacak bir fonksiyonu kaydeder.object_lost– Nesne Sensörü algılanan bir nesneyi kaybettiğinde çağrılacak bir fonksiyonu kaydeder.changed– Nesne Sensörünün değeri değiştiğinde çağrılacak bir fonksiyonu kaydeder.
Yapıcı Fonksiyon – Bir Nesne Sensörünü manuel olarak başlatın.
ObjectDetector– Bir Nesne Sensörü oluşturun.
yansıtıcılık#
reflectivity nesneden yansıyan ışık miktarını yüzde olarak temsil eden bir integer döndürür.
Not:
0% reflectivity means the object is very dark. The sensor sees a raw value of 3000 or higher.
100% reflectivity means the object is very bright. The sensor sees a raw value of 0.
Usage:
object_sensor.reflectivity()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
nesne_tespit edildi#
is_object_detected Nesne Sensörünün bir nesne algılayıp algılamadığını döndürür.
True– Nesne Sensörü bir nesne algılıyor.False– Nesne Sensörü bir nesne algılamıyor.
Usage:
object_sensor.is_object_detected()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
eşik belirle#
set_threshold , bir nesnenin algılanmış olarak kabul edilmesi için gereken yansıyan ışık miktarını yüzde olarak ayarlar.
Usage:
object_sensor.set_threshold(value)
Parametreler |
Tanım |
|---|---|
|
Bir cismin algılanabilmesi için gereken yansıyan ışık miktarı, 0 ile 100 arasında tam sayı olarak ifade edilir. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
nesne_tespit edildi#
object_detected , Nesne Sensörü yeni bir nesne algıladığında çağrılacak bir fonksiyonu kaydeder.
Usage:
object_sensor.object_detected(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Nesne Sensörü yeni bir nesne algıladığında yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
nesne_kayboldu#
object_lost , Nesne Sensörü algılanan bir nesneyi kaybettiğinde çağrılacak bir fonksiyonu kaydeder.
Usage:
object_sensor.object_lost(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Nesne Sensörü algılanan bir nesneyi kaybettiğinde yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
değişti#
changed nesne sensörünün değeri değiştiğinde çağrılacak bir fonksiyonu kaydeder.
Usage:
object_sensor.changed(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Nesne Sensörünün değeri değiştiğinde yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
İnşaatçılar#
Yapıcılar, Nesne Sensörlerini yapılandırmak için gerekli olan ObjectDetector nesnesini manuel olarak oluşturmak için kullanılır.
ObjectDetector#
ObjectDetector bir Nesne Sensörü oluşturur.
Usage:
ObjectDetector(port, reverse_det)
Parametre |
Tanım |
|---|---|
|
Nesne Sensörünün bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
|
İsteğe bağlı. Algılama mantığını tersine çevirip çevirmeme:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)