
Saklar Bumper#
Perkenalan#
Saklar Bumper adalah saklar mekanis yang melengkapi rangkaian saat ditekan, memungkinkan robot untuk mendeteksi penekanan dan pelepasan.
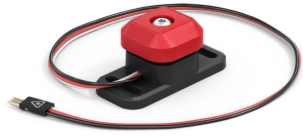
Halaman ini menggunakan bumper_switch sebagai contoh nama Bumper Switch. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
pressing– Mengembalikan apakah Saklar Bumper sedang ditekan.pressed– Mendaftarkan fungsi yang akan dipanggil setiap kali Saklar Bumper ditekan.released– Mendaftarkan fungsi yang akan dipanggil setiap kali Saklar Bumper dilepaskan.
Konstruktor – Menginisialisasi dan mengkonfigurasi Saklar Bumper secara manual.
Bumper– Buat Saklar Bumper.
mendesak#
pressing mengembalikan Boolean yang menunjukkan apakah Saklar Bumper saat ini sedang ditekan. Ini dapat digunakan untuk memeriksa apakah robot menabrak objek lain.
True– Tombol Bumper sedang ditekan.False– Tombol Bumper tidak ditekan.
Usage:
bumper_switch.pressing()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
ditekan#
pressed mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Saklar Bumper ditekan.
Usage:
bumper_switch.pressed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Saklar Bumper ditekan. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
dilepaskan#
released mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Saklar Bumper dilepas.
Usage:
bumper_switch.released(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Saklar Bumper dilepas. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
Konstruktor#
Konstruktor digunakan untuk membuat objek Bumper secara manual, yang diperlukan untuk mengkonfigurasi Saklar Bumper di luar VEXcode.
Bumper#
Bumper menciptakan Saklar Bumper.
Usage:
Bumper(port)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung dengan Saklar Bumper:
|
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)