
Objektianturi#
Johdanto#
Kohdeanturi on infrapunaläheisyysanturi (IR), joka havaitsee kohteen lähellä heijastuneen infrapunavalon avulla.
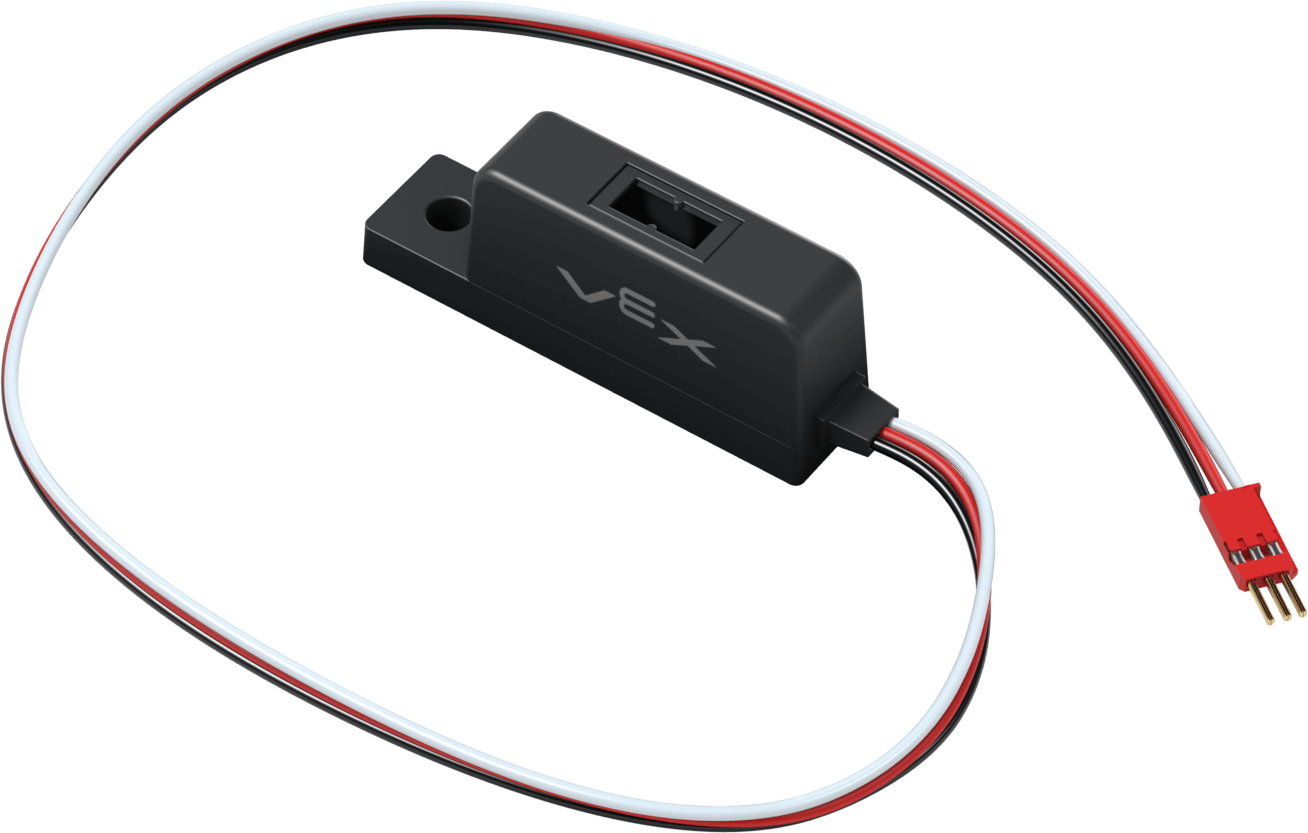
Tällä sivulla käytetään esimerkkinä objektianturin nimeä object_sensor Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
reflectivity– Palauttaainteger, joka edustaa kohteesta heijastuneen valon määrää prosentteina.is_object_detected– Palauttaa, havaitseeko objektianturi objektia.set_threshold– Asettaa heijastuneen valon määrän, joka tarvitaan, ennen kuin kohdetta pidetään havaittuna.object_detected– Rekisteröi funktion, jota kutsutaan aina, kun objektianturi havaitsee uuden objektin.object_lost– Rekisteröi funktion, jota kutsutaan aina, kun objektianturi kadottaa havaitun objektin.changed– Rekisteröi funktion kutsuttavaksi aina, kun objektianturin arvo muuttuu.
Konstructor – Alusta objektianturi manuaalisesti.
ObjectDetector– Luo objektianturi.
heijastavuus#
reflectivity palauttaa arvon integer, joka edustaa kohteesta heijastuneen valon määrää prosentteina.
Huomautus:
0 %:n heijastavuus tarkoittaa, että kohde on hyvin tumma. Anturi havaitsee raaka-arvon, joka on 3000 tai suurempi.
100 %:n heijastavuus tarkoittaa, että kohde on erittäin kirkas. Anturi näkee raaka-arvon 0.
Usage:
object_sensor.reflectivity()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
on_objekti_havaittu#
is_object_detected palauttaa, havaitseeko objektianturi objektia.
True– Kohdeanturi havaitsee kohteen.False– Kohdeanturi ei havaitse kohdetta.
Usage:
object_sensor.is_object_detected()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
asetettu_kynnys#
set_threshold asettaa heijastuneen valon määrän prosentteina, joka tarvitaan ennen kuin kohdetta pidetään havaittuna.
Usage:
object_sensor.set_threshold(value)
Parametrit |
Kuvaus |
|---|---|
|
Heijastuneen valon määrä, joka tarvitaan, jotta kohdetta voidaan pitää kokonaislukuna väliltä 0-100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
havaittu_objekti#
object_detected rekisteröi funktion kutsuttavaksi aina, kun objektianturi havaitsee uuden objektin.
Usage:
object_sensor.object_detected(callback, arg)
Parametrit |
Kuvaus |
|---|---|
|
Aiemmin määritelty function, joka suoritetaan, kun objektianturi havaitsee uuden objektin. |
|
Valinnainen. |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
kadonnut_objekti#
object_lost rekisteröi funktion kutsuttavaksi aina, kun objektianturi kadottaa havaitun objektin.
Usage:
object_sensor.object_lost(callback, arg)
Parametrit |
Kuvaus |
|---|---|
|
Aiemmin määritelty funktio, joka suoritetaan, kun objektianturi kadottaa havaitun objektin. |
|
Valinnainen. |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
muuttunut#
changed rekisteröi funktion kutsuttavaksi aina, kun objektianturin arvo muuttuu.
Usage:
object_sensor.changed(callback, arg)
Parametrit |
Kuvaus |
|---|---|
|
Aiemmin määritelty function, joka suoritetaan, kun objektianturin arvo muuttuu. |
|
Valinnainen. |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Rakentajat#
Konstruktoreita käytetään luomaan manuaalisesti ObjectDetector -objektia, jotka ovat välttämättömiä objektiantureiden konfiguroimiseksi.
ObjectDetector#
ObjectDetector luo objektianturin.
Usage:
ObjectDetector(port, reverse_det)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon objektianturi on kytketty:
|
|
Valinnainen. Käännetäänkö tunnistuslogiikka:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)