
Akselerometer#
Perkenalan#
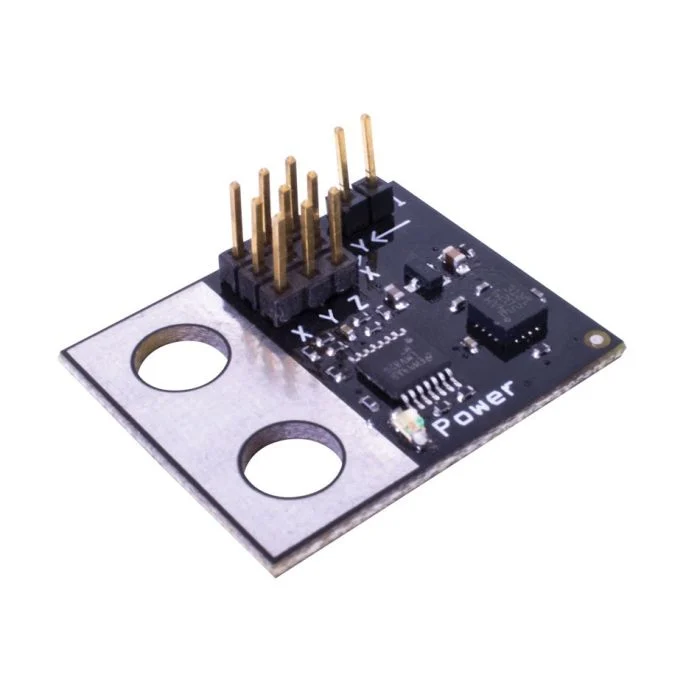
Akselerometer mengukur percepatan robot di sepanjang satu atau lebih sumbu. Sensor ini mengeluarkan tegangan analog yang berubah berdasarkan percepatan dalam gaya G (G).
Sebuah jumper pada akselerometer menentukan rentang sensitivitasnya:
2G – Mengukur percepatan dari -2G hingga +2G
6G – Mengukur percepatan dari -6G hingga +6G
Halaman ini menggunakan accel_a sebagai contoh nama Akselerometer. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
acceleration– Mengembalikan percepatan yang terdeteksi oleh Akselerometer dalam G.changed– Mendaftarkan fungsi yang akan dipanggil setiap kali nilai Akselerometer berubah.
Konstruktor – Menginisialisasi dan mengkonfigurasi Akselerometer secara manual.
Accelerometer– Buat Akselerometer.
percepatan#
acceleration mengembalikan percepatan yang diukur dalam G sebagai desimal float.
Usage:
accel_a.acceleration()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
berubah#
changed mendaftarkan sebuah fungsi yang akan dipanggil setiap kali nilai Akselerometer berubah.
Usage:
accel_a.changed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika nilai Akselerometer berubah. |
|
Opsional. Sebuah |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Konstruktor#
Konstruktor digunakan untuk membuat Accelerometer secara manual, yang diperlukan untuk mengkonfigurasi Akselerometer di luar VEXcode.
Accelerometer#
Accelerometer menciptakan sebuah Akselerometer.
Usage:
Accelerometer(port, sensitivity)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung ke Akselerometer:
|
|
Opsional. Apakah akan mengaktifkan mode sensitivitas tinggi pada Akselerometer: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)