
Objectsensor#
Invoering#
De objectsensor is een infrarood (IR) nabijheidssensor die detecteert wanneer een object zich in de buurt bevindt door middel van gereflecteerd IR-licht.
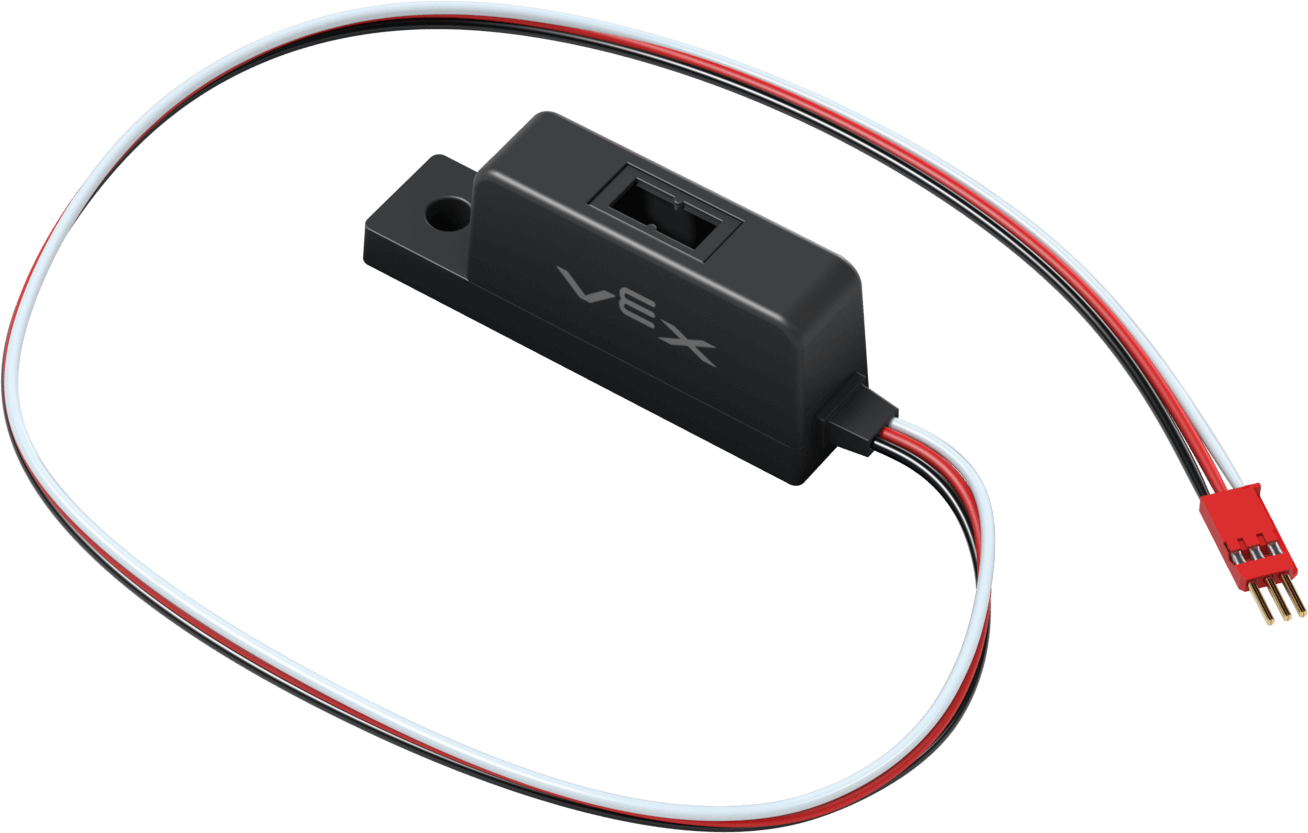
Op deze pagina wordt object_sensor als voorbeeld van een objectsensornaam gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
reflectivity– Retourneert eenintegerdat de hoeveelheid licht weergeeft die door het object wordt gereflecteerd als een percentage.is_object_detected– Geeft aan of de objectsensor een object detecteert.set_threshold– Stelt de hoeveelheid gereflecteerd licht in die nodig is voordat een object als gedetecteerd wordt beschouwd.object_detected– Registreert een functie die wordt aangeroepen wanneer de objectsensor een nieuw object detecteert.object_lost– Registreert een functie die wordt aangeroepen wanneer de objectsensor een gedetecteerd object verliest.changed– Registreert een functie die wordt aangeroepen wanneer de waarde van de objectsensor verandert.
Constructor – Initialiseer handmatig een objectsensor.
ObjectDetector– Maak een objectsensor aan.
reflectiviteit#
reflectivity retourneert een integer die de hoeveelheid licht vertegenwoordigt die door het object wordt gereflecteerd als een percentage.
Opmerking:
0% reflectiviteit betekent dat het object erg donker is. De sensor registreert een ruwe waarde van 3000 of hoger.
100% reflectiviteit betekent dat het object zeer helder is. De sensor registreert een ruwe waarde van 0.
Usage:
object_sensor.reflectivity()
Parameters |
Beschrijving |
|---|---|
Deze methode heeft geen parameters. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
is_object_detected#
is_object_detected geeft aan of de objectsensor een object detecteert.
True– De objectsensor detecteert een object.False– De objectsensor detecteert geen object.
Usage:
object_sensor.is_object_detected()
Parameters |
Beschrijving |
|---|---|
Deze methode heeft geen parameters. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
set_threshold#
set_threshold stelt de hoeveelheid gereflecteerd licht in als percentage voordat een object als gedetecteerd wordt beschouwd.
Usage:
object_sensor.set_threshold(value)
Parameters |
Beschrijving |
|---|---|
|
De hoeveelheid gereflecteerd licht die nodig is om een object als detecteerbaar te beschouwen, is een geheel getal van 0 tot 100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
object_detected#
object_detected registreert een functie die wordt aangeroepen wanneer de objectsensor een nieuw object detecteert.
Usage:
object_sensor.object_detected(callback, arg)
Parameters |
Beschrijving |
|---|---|
|
Een eerder gedefinieerde functie die wordt uitgevoerd wanneer de objectsensor een nieuw object detecteert. |
|
Optioneel. Een |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
object_lost#
object_lost registreert een functie die wordt aangeroepen wanneer de objectsensor een gedetecteerd object verliest.
Usage:
object_sensor.object_lost(callback, arg)
Parameters |
Beschrijving |
|---|---|
|
Een eerder gedefinieerde functie die wordt uitgevoerd wanneer de objectsensor een gedetecteerd object verliest. |
|
Optioneel. Een |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
veranderd#
changed registreert een functie die wordt aangeroepen wanneer de waarde van de objectsensor verandert.
Usage:
object_sensor.changed(callback, arg)
Parameters |
Beschrijving |
|---|---|
|
Een eerder gedefinieerde functie die wordt uitgevoerd wanneer de waarde van de objectsensor verandert. |
|
Optioneel. Een |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Constructeurs#
Constructors worden gebruikt om handmatig ObjectDetector objecten te creëren, die nodig zijn voor het configureren van objectsensoren.
ObjectDetector#
ObjectDetector creëert een objectsensor.
Usage:
ObjectDetector(port, reverse_det)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de objectsensor is aangesloten:
|
|
Optioneel. Of de detectielogica moet worden omgekeerd:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)