
Αισθητήρας αντικειμένων#
Εισαγωγή#
Ο Αισθητήρας Αντικειμένου είναι ένας αισθητήρας εγγύτητας υπέρυθρης (IR) που ανιχνεύει πότε ένα αντικείμενο είναι κοντά χρησιμοποιώντας ανακλώμενο υπέρυθρο φως.
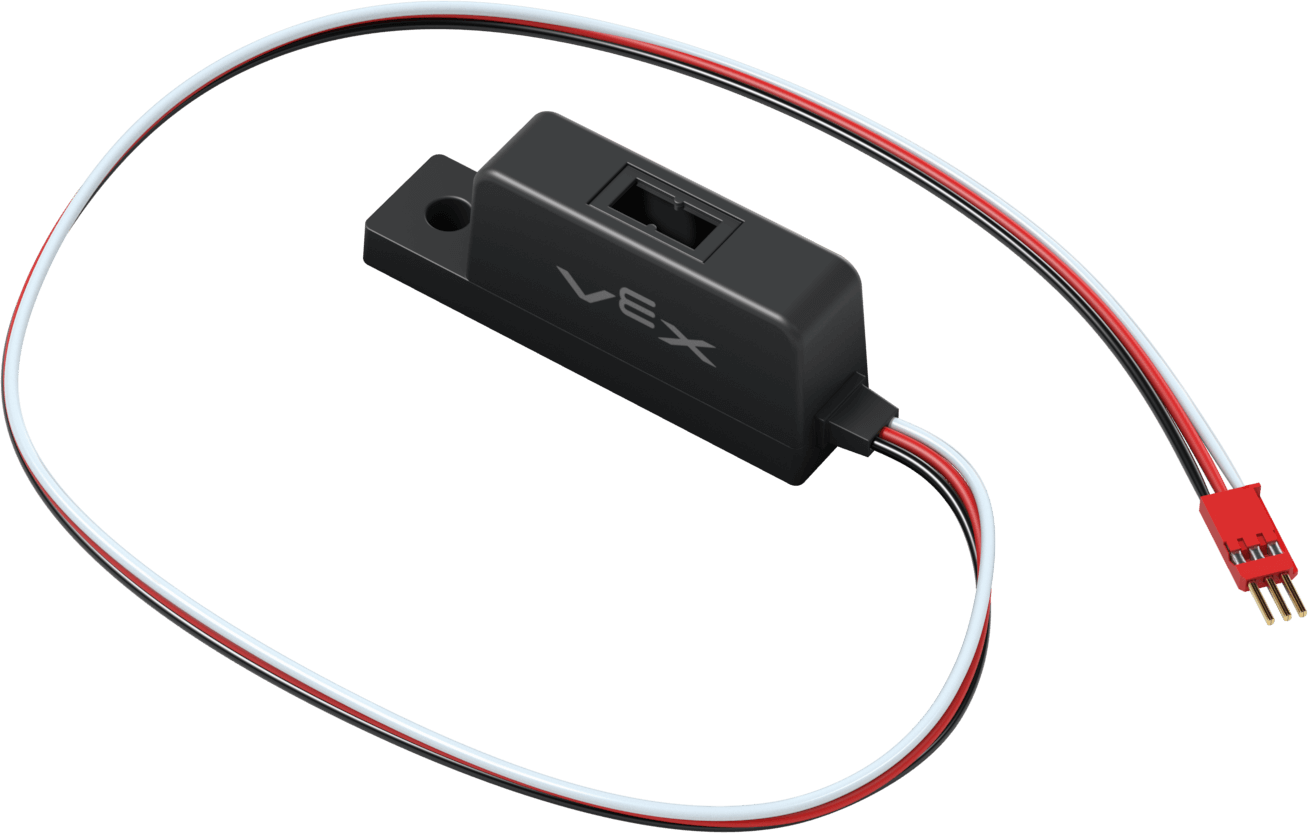
Αυτή η σελίδα χρησιμοποιεί object_sensor ως παράδειγμα ονόματος Object Sensor. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
reflectivity– Επιστρέφει ένανintegerπου αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από το αντικείμενο ως ποσοστό.is_object_detected– Επιστρέφει εάν ο Αισθητήρας Αντικειμένου ανιχνεύει ένα αντικείμενο.set_threshold– Ορίζει την ποσότητα ανακλώμενου φωτός που απαιτείται πριν θεωρηθεί ότι ένα αντικείμενο έχει ανιχνευθεί.object_detected– Καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που ο Αισθητήρας Αντικειμένου ανιχνεύει ένα νέο αντικείμενο.object_lost– Καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που ο Αισθητήρας Αντικειμένου χάνει ένα ανιχνευμένο αντικείμενο.changed– Καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που αλλάζει η τιμή του Αισθητήρα Αντικειμένου.
Κατασκευαστής – Χειροκίνητη αρχικοποίηση ενός αισθητήρα αντικειμένων.
ObjectDetector– Δημιουργήστε έναν Αισθητήρα Αντικειμένου.
ανακλαστικότητα#
reflectivity επιστρέφει έναν integer που αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από το αντικείμενο ως ποσοστό.
Σημείωμα:
Η ανακλαστικότητα 0% σημαίνει ότι το αντικείμενο είναι πολύ σκοτεινό. Ο αισθητήρας βλέπει μια ακατέργαστη τιμή 3000 ή υψηλότερη.
Η ανακλαστικότητα 100% σημαίνει ότι το αντικείμενο είναι πολύ φωτεινό. Ο αισθητήρας βλέπει μια ακατέργαστη τιμή 0.
Usage:
object_sensor.reflectivity()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
ανιχνεύτηκε_αντικείμενο#
is_object_detected επιστρέφει εάν ο Αισθητήρας Αντικειμένου ανιχνεύει ένα αντικείμενο.
True– Ο αισθητήρας αντικειμένων ανιχνεύει ένα αντικείμενο.False– Ο αισθητήρας αντικειμένων δεν ανιχνεύει κάποιο αντικείμενο.
Usage:
object_sensor.is_object_detected()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
set_threshold#
set_threshold ορίζει την ποσότητα ανακλώμενου φωτός που απαιτείται ως ποσοστό πριν θεωρηθεί ότι ένα αντικείμενο έχει ανιχνευθεί.
Usage:
object_sensor.set_threshold(value)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η ποσότητα ανακλώμενου φωτός που απαιτείται για να θεωρηθεί ένα αντικείμενο ως ακέραιος αριθμός, από το 0 έως το 100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
ανιχνευμένο_αντικείμενο#
object_detected καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που ο Αισθητήρας Αντικειμένου ανιχνεύει ένα νέο αντικείμενο.
Usage:
object_sensor.object_detected(callback, arg)
Παράμετροι |
Περιγραφή |
|---|---|
|
Μια προηγουμένως καθορισμένη συνάρτηση που εκτελείται όταν ο Αισθητήρας Αντικειμένου ανιχνεύει ένα νέο αντικείμενο. |
|
Προαιρετικό. Μια πλειάδα |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
αντικείμενο_χαμένο#
object_lost καταγράφει μια συνάρτηση που θα καλείται κάθε φορά που ο Αισθητήρας Αντικειμένου χάνει ένα ανιχνευμένο αντικείμενο.
Usage:
object_sensor.object_lost(callback, arg)
Παράμετροι |
Περιγραφή |
|---|---|
|
Μια προηγουμένως καθορισμένη συνάρτηση που εκτελείται όταν ο Αισθητήρας Αντικειμένου χάνει ένα ανιχνευμένο αντικείμενο. |
|
Προαιρετικό. Μια πλειάδα |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
άλλαξε#
changed καταχωρεί μια συνάρτηση που θα καλείται κάθε φορά που αλλάζει η τιμή του Αισθητήρα Αντικειμένου.
Usage:
object_sensor.changed(callback, arg)
Παράμετροι |
Περιγραφή |
|---|---|
|
Μια προηγουμένως ορισμένη συνάρτηση που εκτελείται όταν αλλάζει η τιμή του Αισθητήρα Αντικειμένου. |
|
Προαιρετικό. Μια πλειάδα |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Κατασκευαστές#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων ObjectDetector , τα οποία είναι απαραίτητα για τη διαμόρφωση των Object Sensors.
ObjectDetector#
ObjectDetector δημιουργεί έναν Αισθητήρα Αντικειμένου.
Usage:
ObjectDetector(port, reverse_det)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένος ο αισθητήρας αντικειμένων:
|
|
Προαιρετικό. Εάν θα αντιστραφεί η λογική ανίχνευσης:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)