
Objektsensor#
Introduktion#
Objektsensorn är en infraröd (IR) närhetssensor som detekterar när ett objekt är nära med hjälp av reflekterat IR-ljus.
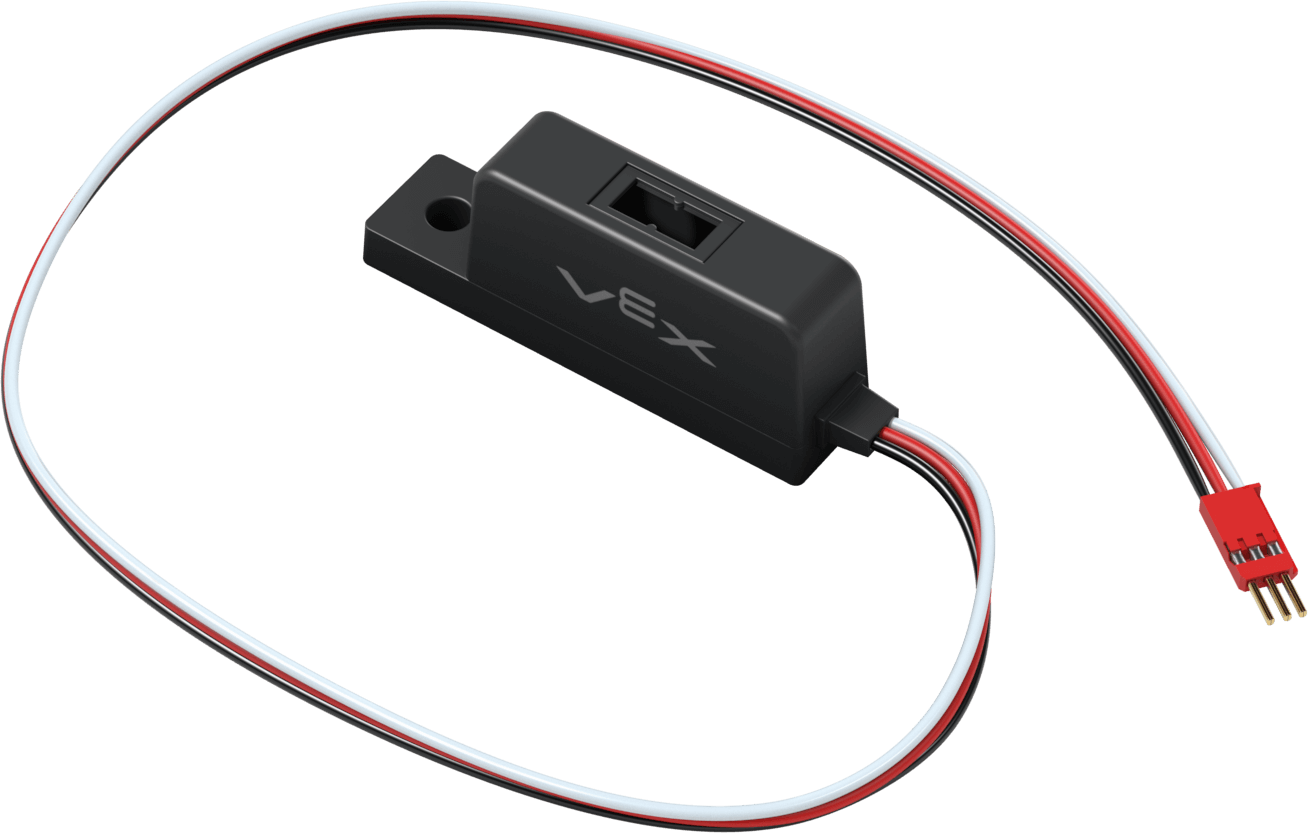
Den här sidan använder object_sensor som exempelnamn för objektsensorn. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
reflectivity– Returnerar ettintegersom representerar mängden ljus som reflekteras från objektet i procent.is_object_detected– Returnerar om objektsensorn detekterar ett objekt.set_threshold– Ställer in mängden reflekterat ljus som behövs innan ett objekt anses vara detekterat.object_detected– Registrerar en funktion som ska anropas när objektsensorn detekterar ett nytt objekt.object_lost– Registrerar en funktion som ska anropas när objektsensorn förlorar ett detekterat objekt.changed– Registrerar en funktion som ska anropas när objektsensorns värde ändras.
Konstruktor – Initiera en objektsensor manuellt.
ObjectDetector– Skapa en objektsensor.
reflektivitet#
reflectivity returnerar ett integer som representerar mängden ljus som reflekteras från objektet i procent.
Notera:
0 % reflektivitet betyder att objektet är mycket mörkt. Sensorn ser ett råvärde på 3000 eller högre.
100 % reflektivitet innebär att objektet är mycket ljusstarkt. Sensorn ser ett råvärde på 0.
Usage:
object_sensor.reflectivity()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
is_object_detekted#
is_object_detected returnerar om objektsensorn detekterar ett objekt.
True– Objektsensorn detekterar ett objekt.False– Objektsensorn detekterar inte ett objekt.
Usage:
object_sensor.is_object_detected()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
set_threshold#
set_threshold anger mängden reflekterat ljus som behövs i procent innan ett objekt anses vara detekterat.
Usage:
object_sensor.set_threshold(value)
Parametrar |
Beskrivning |
|---|---|
|
Mängden reflekterat ljus som behövs för att betrakta ett objekt som detekteras som ett heltal, från 0 till 100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
objekt_upptäckt#
object_detected registrerar en funktion som ska anropas varje gång objektsensorn detekterar ett nytt objekt.
Usage:
object_sensor.object_detected(callback, arg)
Parametrar |
Beskrivning |
|---|---|
|
En tidigare definierad funktion som körs när objektsensorn detekterar ett nytt objekt. |
|
Valfritt. En |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
objekt_förlorat#
object_lost registrerar en funktion som ska anropas när objektsensorn förlorar ett detekterat objekt.
Usage:
object_sensor.object_lost(callback, arg)
Parametrar |
Beskrivning |
|---|---|
|
En tidigare definierad funktion som körs när objektsensorn förlorar ett detekterat objekt. |
|
Valfritt. En |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
ändrad#
changed registrerar en funktion som ska anropas när objektsensorns värde ändras.
Usage:
object_sensor.changed(callback, arg)
Parametrar |
Beskrivning |
|---|---|
|
En tidigare definierad funktion som körs när objektsensorns värde ändras. |
|
Valfritt. En |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Konstruktörer#
Konstruktorer används för att manuellt skapa ObjectDetector objekt, vilka är nödvändiga för att konfigurera objektsensorer.
ObjectDetector#
ObjectDetector skapar en objektsensor.
Usage:
ObjectDetector(port, reverse_det)
Parameter |
Beskrivning |
|---|---|
|
Den 3-trådsport som objektsensorn är ansluten till:
|
|
Valfritt. Huruvida detekteringslogiken ska reverseras:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)