
범퍼 스위치#
소개#
범퍼 스위치는 누르면 회로가 완성되는 기계식 스위치로, 로봇이 누름과 떼는 동작을 감지할 수 있게 해줍니다.
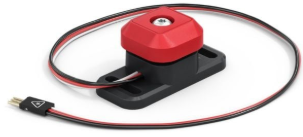
이 페이지에서는 범퍼 스위치 이름의 예시로 bumper_switch 사용합니다. 필요에 따라 직접 설정한 이름으로 바꿔주세요.
다음은 사용 가능한 방법 목록입니다.
pressing누르기 – 범퍼 스위치가 눌러지고 있는지 여부를 반환합니다.pressed눌림 – 범퍼 스위치가 눌릴 때마다 호출될 함수를 등록합니다.released– 범퍼 스위치가 해제될 때마다 호출될 함수를 등록합니다.
생성자 – 범퍼 스위치를 수동으로 초기화하고 구성합니다.
Bumper– 범퍼 스위치를 생성합니다.
누르다#
pressing 누르면 범퍼 스위치가 현재 눌려 있는지 여부를 나타내는 Boolean이 반환됩니다. 이를 사용하여 로봇이 다른 물체에 부딪히는지 확인할 수 있습니다.
True– 범퍼 스위치가 눌리고 있습니다.False– 범퍼 스위치가 눌리지 않았습니다.
Usage:
bumper_switch.pressing()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
눌러진#
pressed 범퍼 스위치가 눌렸을 때 호출될 함수를 등록합니다.
Usage:
bumper_switch.pressed(callback, arg)
매개변수 |
설명 |
|---|---|
|
범퍼 스위치가 눌렸을 때 실행되는 이전에 정의된 함수입니다. |
|
선택 사항. 콜백 함수에 전달할 인수를 포함하는 |
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
출시된#
released 스위치가 해제될 때마다 호출될 함수를 등록합니다.
Usage:
bumper_switch.released(callback, arg)
매개변수 |
설명 |
|---|---|
|
범퍼 스위치가 해제될 때 실행되는 이전에 정의된 함수. |
|
선택 사항. 콜백 함수에 전달할 인수를 포함하는 |
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
건설자#
생성자는 VEXcode 외부에서 범퍼 스위치를 구성하는 데 필요한 Bumper 객체를 수동으로 생성하는 데 사용됩니다.
Bumper#
Bumper 범퍼 스위치를 생성합니다.
Usage:
Bumper(port)
매개변수 |
설명 |
|---|---|
|
범퍼 스위치가 연결된 3선 포트: |
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)