
保險桿開關#
介紹#
碰撞開關是一種機械開關,按下時會接通電路,使機器人能夠偵測到按下和釋放動作。
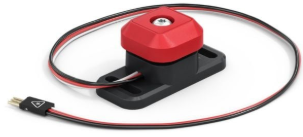
本頁面使用 bumper_switch 作為範例保險桿開關名稱。您可以根據需要將其替換為您自己配置的名稱。
以下是可用方法清單:
建構函式 – 手動初始化和配置碰撞開關。
Bumper– 建立一個保險桿開關。
緊迫#
pressing 返回 Boolean,指示碰撞開關目前是否被按下。這可用於檢查機器人是否撞到其他物體。
True– 保險桿開關被按下。False– 保險桿開關未被按下。
Usage:
bumper_switch.pressing()
參數 |
描述 |
|---|---|
此方法沒有參數。 |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
按下#
pressed 註冊一個函數,該函數會在每次按下保險桿開關時呼叫。
Usage:
bumper_switch.pressed(callback, arg)
參數 |
描述 |
|---|---|
|
一個先前定義的函數,當按下保險桿開關時執行。 |
|
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
發布#
released 註冊一個函數,該函數將在 Bumps Switch 釋放時呼叫。
Usage:
bumper_switch.released(callback, arg)
參數 |
描述 |
|---|---|
|
先前定義的 函數,當 Bumper 開關釋放時執行。 |
|
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
建構函數#
建構函數用於手動建立 Bumper 對象,這是在 VEXcode 之外配置 Bumper Switch 所必需的。
Bumper#
Bumper 創建一個保險桿開關。
Usage:
Bumper(port)
範圍 |
描述 |
|---|---|
|
The 3-Wire Port that the Bumper Switch is connected to:
|
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)