
バンパースイッチ#
導入#
バンパースイッチは、押されると回路が完成する機械式スイッチで、ロボットが押下と解放を検出できるようにします。
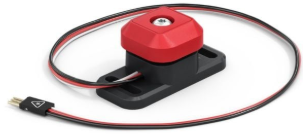
このページでは、例として bumper_switch というバンパースイッチ名を使用しています。必要に応じて、ご自身の設定名に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
pressingを押している – バンパースイッチが押されているかどうかを返します。pressed– バンパースイッチが押されるたびに呼び出される関数を登録します。released– バンパースイッチが離されるたびに呼び出される関数を登録します。
コンストラクター – バンパースイッチを手動で初期化および構成します。
Bumper– バンパースイッチを作成します。
押す#
pressing 返され、バンパー スイッチが現在押されているかどうかを示す Boolean が返されます。これは、ロボットが他の物体にぶつかるかどうかを確認するために使用できます。
True– バンパースイッチが押されています。False– バンパースイッチが押されていません。
Usage:
bumper_switch.pressing()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
押された#
pressed 押され、バンパースイッチが押されるたびに呼び出される関数が登録されます。
Usage:
bumper_switch.pressed(callback, arg)
パラメータ |
説明 |
|---|---|
|
バンパースイッチが押されたときに実行される、事前に定義された関数。 |
|
オプション。コールバック関数に渡す引数を含む |
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
リリース#
released バンパースイッチが解放されるたびに呼び出される関数を登録します。
Usage:
bumper_switch.released(callback, arg)
パラメータ |
説明 |
|---|---|
|
バンパースイッチが離されたときに実行される、事前に定義された関数。 |
|
オプション。コールバック関数に渡す引数を含む |
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
コンストラクタ#
コンストラクタは、VEXcode の外部でバンパースイッチを設定するために必要な、 Bumper オブジェクトを手動で作成するために使用されます。
Bumper#
Bumper はバンパー スイッチを作成します。
Usage:
Bumper(port)
パラメータ |
説明 |
|---|---|
|
バンパースイッチが接続されている3線式ポート:
|
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)