
Przełącznik zderzaka#
Wstęp#
Bumper Switch to przełącznik mechaniczny, który po naciśnięciu zamyka obwód, umożliwiając robotowi wykrywanie naciśnięć i zwolnień.
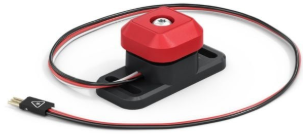
Ta strona używa bumper_switch jako przykładowej nazwy przełącznika zderzaka. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
pressing– Zwraca informację, czy przełącznik zderzaka jest naciśnięty.naciśnięto
pressed– Rejestruje funkcję, która ma zostać wywołana po naciśnięciu przełącznika zderzaka.released– Rejestruje funkcję, która ma zostać wywołana po zwolnieniu przełącznika zderzaka.
Konstruktor – Ręczna inicjalizacja i konfiguracja przełącznika zderzakowego.
Bumper– Utwórz przełącznik zderzaka.
pilny#
pressing returns a Boolean indicating whether the Bumper Switch is currently being pressed. This can be used to check if the robot bumps into other objects.
True– Wciśnięty jest przełącznik zderzaka.False– Przełącznik zderzaka nie jest wciśnięty.
Usage:
bumper_switch.pressing()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
prasowany#
pressed registers a function to be called whenever the Bumper Switch is pressed.
Usage:
bumper_switch.pressed(callback, arg)
Parametry |
Opis |
|---|---|
|
Wcześniej zdefiniowana funkcja, która jest wykonywana po naciśnięciu przełącznika zderzaka. |
|
Opcjonalnie. Krotka |
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
wydany#
released rejestruje funkcję, która ma zostać wywołana po każdym zwolnieniu przełącznika zderzaka.
Usage:
bumper_switch.released(callback, arg)
Parametry |
Opis |
|---|---|
|
Wcześniej zdefiniowana funkcja, która jest wykonywana po zwolnieniu przełącznika zderzaka. |
|
Opcjonalnie. Krotka |
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
Konstruktor#
Konstruktory służą do ręcznego tworzenia obiektów Bumper , które są niezbędne do skonfigurowania przełącznika Bumper poza VEXcode.
Bumper#
Bumper tworzy przełącznik zderzaka.
Usage:
Bumper(port)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest przełącznik zderzakowy:
|
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)