
서보 모터#
소개#
VEX 3선 서보 모터는 EXP Brain의 제어 신호에 따라 특정 위치로 회전할 수 있는 3선 장치입니다.
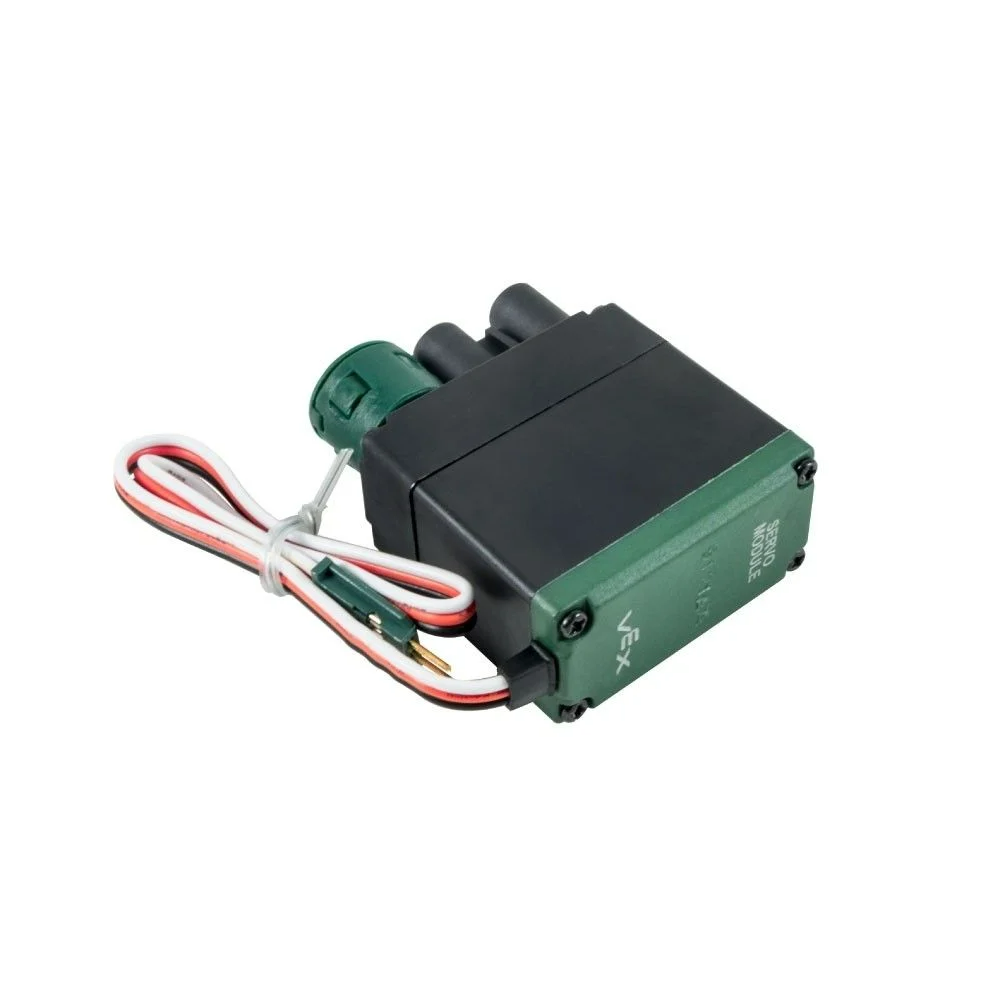
이 페이지에서는 예시 서보 모터 이름으로 servo_motor 사용합니다. 필요에 따라 직접 설정한 이름으로 변경하십시오.
다음은 사용 가능한 방법 목록입니다.
set_position– 서보 모터를 0도에서 100도 사이의 지정된 위치로 이동합니다.
생성자 - 서보 모터를 수동으로 초기화합니다.
Servo– 서보 모터를 생성합니다.
위치 설정#
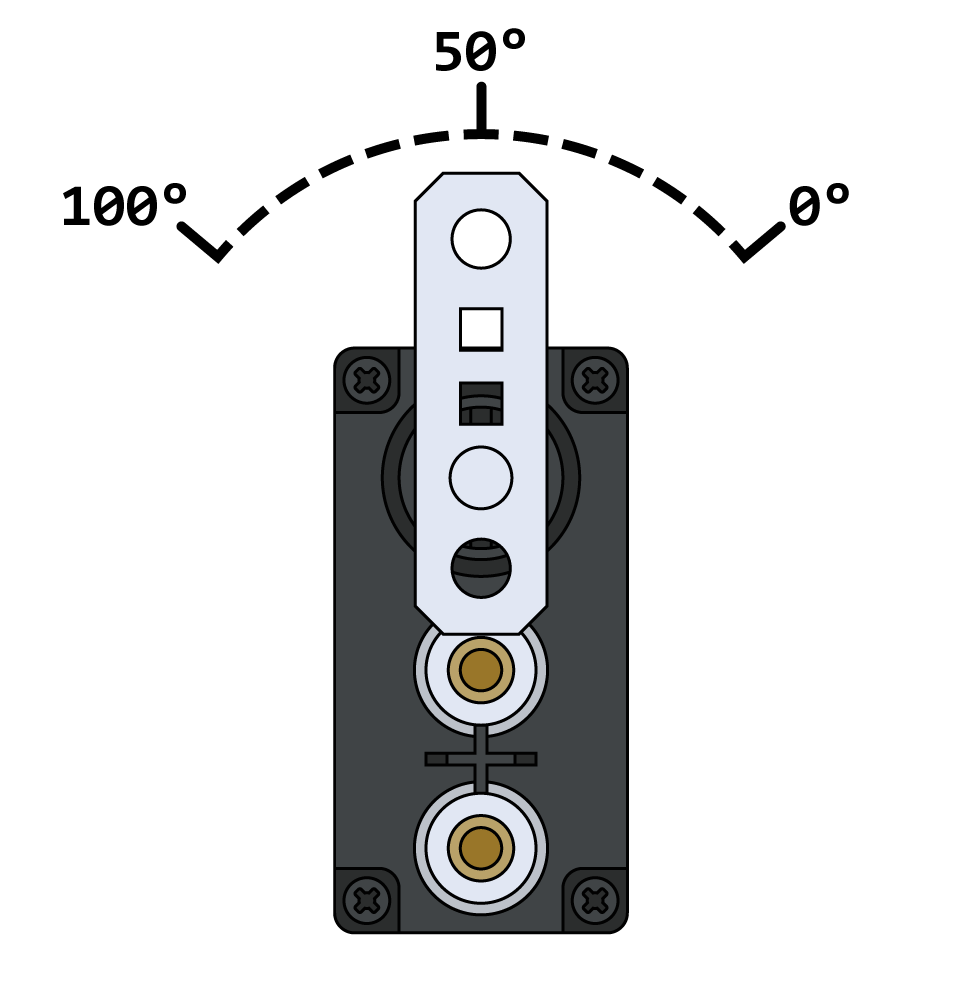
set_position 은 서보 모터를 0도에서 100도 사이의 지정된 위치로 이동시킵니다.
참고: 서보 모터는 모든 작업을 시작하기 전에 자동으로 50도 각도로 중앙을 맞춘 후 움직임을 완료합니다.
Usage:
servo_motor.set_position(value, units)
매개변수 |
설명 |
|---|---|
|
서보 모터에 설정할 위치 값입니다. 이 값은 |
|
위치 단위: |
건설업자#
생성자는 VEXcode 외부에서 서보 모터를 구성하는 데 필요한 Servo 객체를 수동으로 생성하는 데 사용됩니다.
Servo#
Servo 서보 모터를 생성합니다.
Usage:
Servo(port)
매개변수 |
설명 |
|---|---|
|
서보 모터가 연결된 3선 포트: |
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)