
Variklis 393 (variklio valdiklis 29)#
Įvadas#
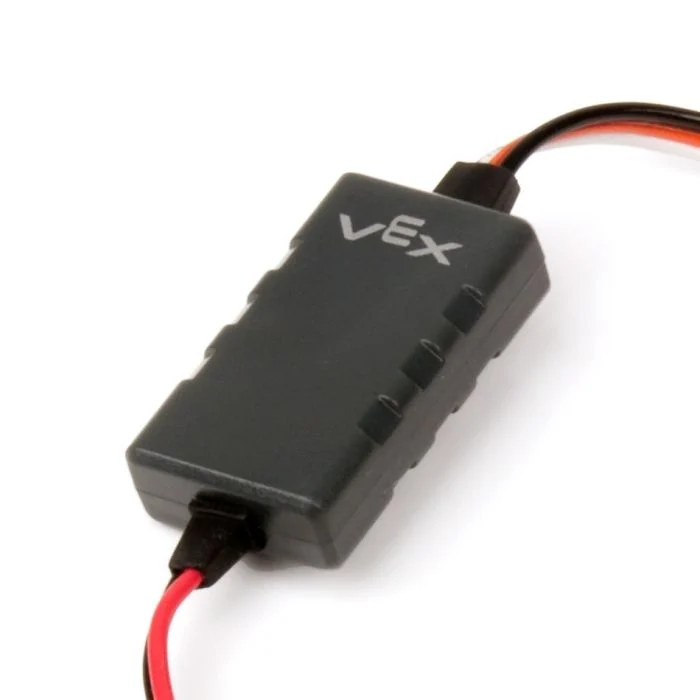
motor29 klasė naudojama valdyti variklio valdiklį 29, prijungtą prie 3 laidų prievado. Variklio valdiklis 29 siunčia PWM signalą iš EXP smegenų, kad valdytų VEX variklį 393.
Klasės konstruktoriai#
1 — Sukuria
motor29objektą nurodytame 3 laidų prievade.motor29( triport::port &port );
2 — Sukuria
motor29objektą nurodytame 3 laidų prievade ir pakeičia teigiamą sukimosi kryptį.motor29( triport::port &port, bool reverse );
Klasės destruktorius#
Sunaikina motor29 objektą ir išlaisvina susijusius išteklius.
~motor29();
Parametrai#
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
3 laidų prievadas, prie kurio prijungtas variklio valdiklis 29, užrašomas kaip |
|
|
Nustato, ar variklio sukimosi kryptis yra atvirkštinė:
|
Pavyzdys#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Narių funkcijos#
motor29 klasė apima šias narines funkcijas:
sukimasis — Suka variklį nurodyta kryptimi.
stop — Sustabdo variklį.
setVelocity — Nurodo varikliui 393, kaip greitai suktis.
setReversed — Nustato, ar variklio sukimosi kryptis yra atvirkštinė.
Prieš iškviečiant bet kokias motor29 nario funkcijas, reikia sukurti egzempliorių, kaip parodyta žemiau:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Suka variklį 393 nurodyta kryptimi amžinai.
Galimos funkcijos
1 — Sukasi naudodamas šiuo metu sukonfigūruotą greitį.
void spin(
 directionType dir );
2 — Sukasi nurodytu greičiu.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametrai
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Variklio sukimosi kryptis: |
|
|
Sukimosi greitis nuo 0 % iki 100 %, kai naudojama |
|
|
Greičio vienetas:
|
Grąžina reikšmes
Ši funkcija negrąžina reikšmės.
Pastabos
Ši funkcija nelaukia ir projektas bus tęsiamas iškart po iškvietimo.
Variklis 393 toliau suksis, kol bus iškviesta
stoparba bus panaudotas kitasspin.
stop#
Sustabdo variklį.
Galimos funkcijos
void stop();
Parametrai
Ši funkcija nepriima jokių parametrų.
Grąžina reikšmes
Ši funkcija negrąžina reikšmės.
setVelocity#
Nurodo varikliui 393, kokiu greičiu suktis. Didesnis procentas leidžia varikliui 393 suktis greičiau, o mažesnis procentas – lėčiau.
Kiekvienas projektas pradedamas nuo to, kad kiekvienas variklis 393 pagal numatytuosius nustatymus sukasi 50 % greičiu.
Galimos funkcijos
void setVelocity(
    double velocity,
    percentUnits units );
Parametrai
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Sukimosi greitis nuo 0 % iki 100 %, kai naudojama |
|
|
Greičio vienetas: |
Grąžina reikšmes
Ši funkcija negrąžina reikšmės.
setReversed#
Nustato, ar variklio sukimosi kryptis yra atvirkštinė.
Galimos funkcijos
void setReversed(
    bool value );
Parametrai
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Ar variklio 393 kryptis yra atvirkštinė:
|
Grąžina reikšmes
Ši funkcija negrąžina reikšmės.
Pastabos
setReversediškvietimas yra tas pats, kasreverseparametro keitimas konstruktoriuje.