
Afstandsmeter#
Invoering#
De ultrasone afstandsmeter meet de afstand tot het dichtstbijzijnde object met behulp van geluidsgolven. Het apparaat werkt door een ultrasone puls uit te zenden en te meten hoe lang het duurt voordat het geluid terugkaatst.
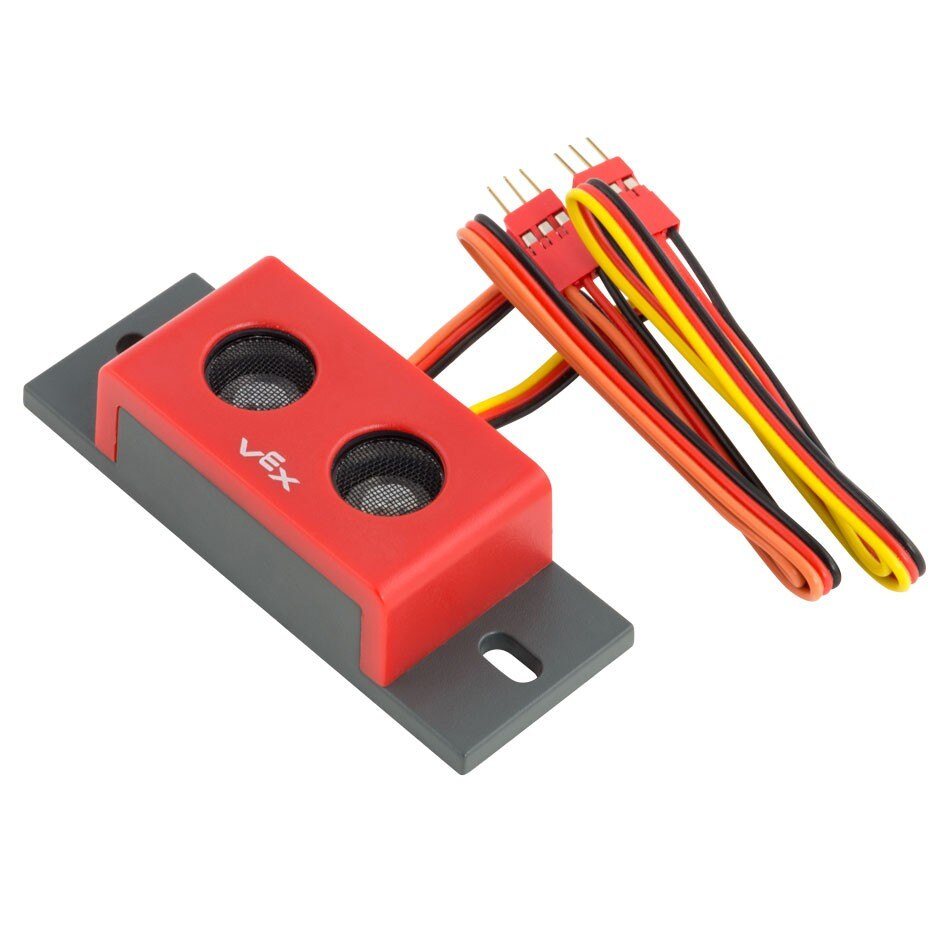
Op deze pagina wordt range_finder als voorbeeldnaam voor de afstandsmeter gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
found_object– Geeft aan of de afstandsmeter een object detecteert.distance– Geeft de afstand weer tussen de afstandsmeter en het dichtstbijzijnde gedetecteerde object.
Constructors – Initialiseer handmatig een bereikzoeker.
Sonar– Maak een afstandsmeter aan.
gevonden_object#
found_object retourneert een Boolean die aangeeft of de afstandsmeter een object binnen zijn gezichtsveld detecteert.
True– De afstandsmeter detecteert een object.False– De afstandsmeter detecteert geen object.
Usage:
range_finder.found_object()
Parameters |
Beschrijving |
|---|---|
Deze methode heeft geen parameters. |
afstand#
distance retourneert de gemeten afstand tot het dichtstbijzijnde object dat door de sensor is gedetecteerd als een decimaal float.
Usage:
range_finder.distance(units)
Parameter |
Beschrijving |
|---|---|
|
De eenheid die de afstand zal weergeven: |
Constructeurs#
Constructors worden gebruikt om handmatig Sonar objecten te creëren, die nodig zijn voor het configureren van afstandsmeters buiten VEXcode.
Sonar#
Sonar creëert een afstandsmeter.
Usage:
Sonar(port)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de afstandsmeter is aangesloten:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)