
Lijnvolger#
Invoering#
De Line Tracker is een analoge sensor die een infrarood-LED en een lichtsensor gebruikt om de reflectiviteit van het oppervlak ervoor te detecteren. Hij is ontworpen om onder het chassis van een robot te worden gemonteerd, zodat de robot een vooraf gemarkeerd pad kan volgen.
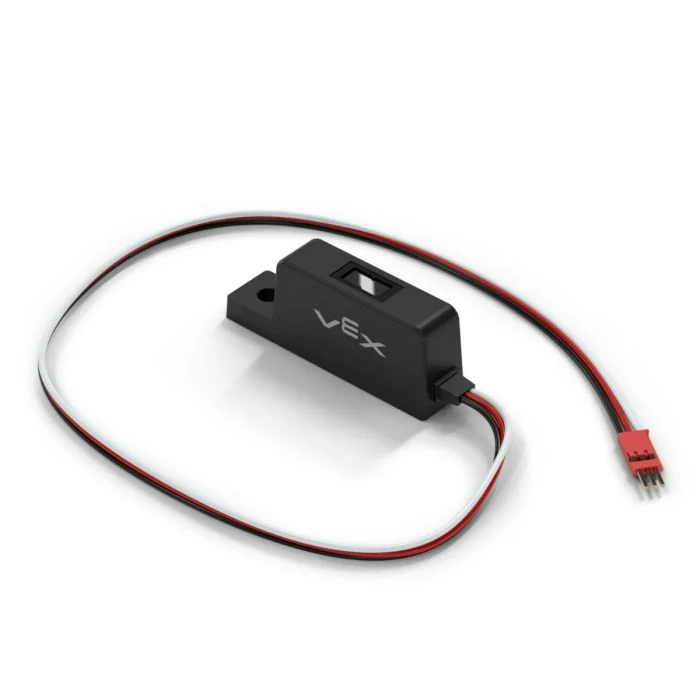
Op deze pagina wordt line_tracker als voorbeeldnaam voor de lijntracker gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
reflectivity– Retourneert eenintegerdat de hoeveelheid licht weergeeft die van het oppervlak wordt gereflecteerd als een percentage.
Constructor – Initialiseer handmatig een lijntracker.
Line– Maak een regeltracker aan.
reflectiviteit#
reflectivity retourneert een integer die de hoeveelheid licht weergeeft die van het oppervlak wordt gereflecteerd als een percentage. Dit kan worden gebruikt om een robot te helpen een vooraf gemarkeerd pad te volgen.
Opmerking:
0% reflectiviteit betekent dat het object erg donker is.
100% reflectiviteit betekent dat het object zeer helder is.
Usage:
line_tracker.reflectivity(units)
Parameter |
Beschrijving |
|---|---|
|
Optioneel. De eenheid waarmee de reflectiviteit wordt weergegeven: |
Constructor#
Constructors worden gebruikt om handmatig Line objecten te creëren, die nodig zijn voor het configureren van een Line Tracker buiten VEXcode.
Line#
Regel Line.
Usage:
Line(port)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de lijntracker is aangesloten:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)