
Układ napędowy#
Wstęp#
Układ napędowy obejmuje koła i silniki, które sterują jazdą i skręcaniem robota. Układy napędowe można znaleźć w takich zestawach jak Code Base 2.0, Super Car czy w niestandardowych robotach.
Układy napędowe wykorzystują Czujnik bezwładności w mózgu do wykrywania kolizji i wspomagania precyzyjnego poruszania się i skręcania robota. Na początku każdego projektu układ napędowy automatycznie kalibruje czujnik bezwładności. Podczas kalibracji należy unieruchomić robota na około 2 sekundy, aby mógł on poruszać się i skręcać prawidłowo.
Istnieje wiele sposobów kodowania układu napędowego. Poniżej znajduje się lista wszystkich metod kodowania układu napędowego:
Akcje — poruszanie i obracanie robotem.
drive— Przesuwa robota do przodu lub do tyłu w nieskończoność.drive_for— Przesuwa robota do przodu lub do tyłu na określoną odległość.drive_until— Przesuwa robota do przodu, aż czujnik oka wykryje obiekt lub robot wykryje zderzenie.turn— Obraca robota w lewo lub prawo na zawsze.turn_for— Obraca robota w lewo lub prawo o określoną liczbę stopni.turn_to_heading— Obraca robota w kierunku określonego kierunku od -359 do 359 stopni. Robot obróci się w najkrótszym kierunku, aby osiągnąć docelowy kierunek.turn_to_rotation— Obraca robota o określoną wartość.stop— Zatrzymuje ruch robota.
Mutatory — Dostosuj ustawienia układu napędowego.
set_drive_velocity— Informuje robota, z jaką prędkością ma jechać.set_turn_velocity— Informuje robota, jak szybko ma skręcić.set_stopping— Informuje, w jaki sposób robot zatrzyma się: poprzez hamowanie, jazdę bez obciążenia lub przytrzymanie.set_timeout— Ustawia, jak długo robot będzie próbował zakończyć ruch.set_heading— Zmienia aktualny kierunek robota na nowy kierunek.set_rotation— Zmienia aktualny obrót robota na nowy obrót.
Gettery — sprawdź status ruchu.
get_heading— Zwraca aktualny kierunek robota od 0 do 359 stopni.get_rotation— Zwraca aktualny obrót robota.get_velocity— Zwraca szybkość, z jaką porusza się robot, w procentach od -100% do 100%.get_yaw— Zwraca aktualne odchylenie robota.get_roll— Zwraca aktualny rzut robota.get_pitch— Zwraca aktualny ton głosu robota.get_crashed— Zwraca wartość logiczną, czy robot wykrył awarię.is_stopped— Zwraca wartość logiczną, czy robot zakończył ruch.
Akcje#
drive#
Napęd drive porusza robota do przodu lub do tyłu w nieskończoność. Robot będzie się poruszał, dopóki nie otrzyma innej akcji, takiej jak obrót lub zatrzymanie.
Usage:
drivetrain.drive(direction)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym porusza się robot: |
# Build Used: Code Base 2.0
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
drive_for#
drive_for przesuwa robota do przodu lub do tyłu na określoną odległość.
Usage:
drivetrain.drive_for(direction, distance, units, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym porusza się robot: |
|
Odległość pokonywana przez robota. Może być liczbą całkowitą lub dziesiętną. |
|
Opcjonalnie. Jednostka odległości: |
|
Opcjonalnie. |
# Build Used: Code Base 2.0
def main():
    # Drive back and forth
    drivetrain.drive_for(FORWARD, 100, MM)
    drivetrain.drive_for(REVERSE, 4, INCHES)


# Start threads — Do not delete
start_thread(main)
drive_until#
drive_until przesuwa robota do przodu, aż czujnik oka wykryje obiekt lub robot wykryje zderzenie.
Usage:
drivetrain.drive_until(condition, wait)
Parametry |
Opis |
|---|---|
|
Warunek, który zatrzymuje robota: |
|
Opcjonalnie. |
# Build Used: Code Base 2.0
def main():
    # Turn right after a crash
    drivetrain.drive_until(CRASH)
    drivetrain.turn_for(RIGHT, 90)

# Start threads — Do not delete
start_thread(main)
turn#
turn obraca robota w lewo lub w prawo w nieskończoność. Robot będzie się obracał, dopóki nie zostanie mu wydana inna czynność, np. jazda do zatrzymania.
Usage:
drivetrain.turn(direction)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym obraca się robot: |
# Build Used: Code Base 2.0
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
turn_for#
turn_for obraca robota w lewo lub w prawo o określoną liczbę stopni. Obrót jest względny w stosunku do aktualnej pozycji robota.
Usage:
drivetrain.turn_for(direction, angle, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym obraca się robot: |
|
Liczba stopni, o jaką obróci się robot. Może to być liczba całkowita lub dziesiętna. |
|
Opcjonalnie. |
# Build Used: Code Base 2.0
def main():
    # Turn right then left
    drivetrain.turn_for(RIGHT, 90)
    drivetrain.turn_for(LEFT, 90)

# Start threads — Do not delete
start_thread(main)
turn_to_heading#
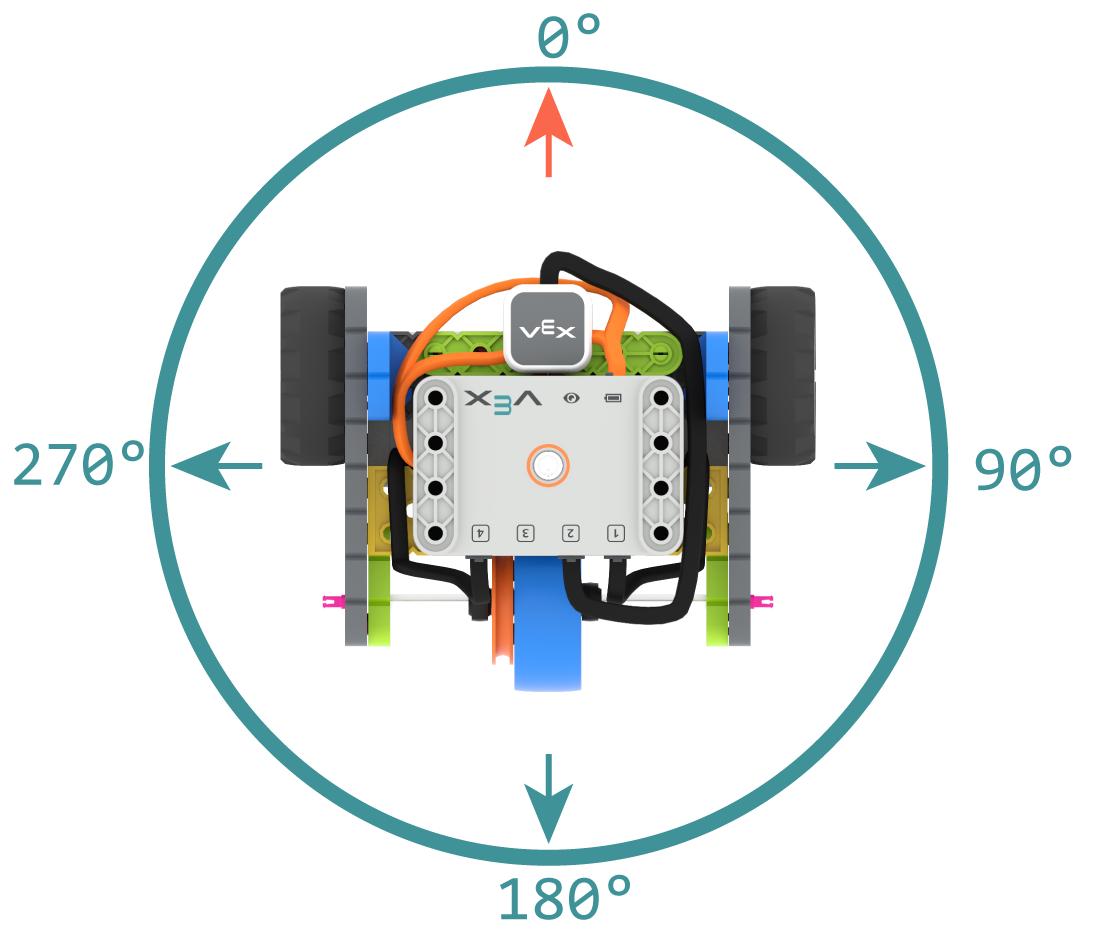
Kurs to kierunek, w którym zwrócony jest mózg robota, mierzony w stopniach. turn_to_heading obraca robota w określonym kierunku od -359 do 359 stopni. Robot obróci się w najkrótszym kierunku, aby osiągnąć docelowy kurs.
Początkowy kurs wynosi 0 stopni.
Usage:
drivetrain.turn_to_heading(angle, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym robot powinien być zwrócony, wyrażony liczbą całkowitą z zakresu od -359 do 359 stopni. |
|
Opcjonalnie. |
# Build Used: Code Base 2.0
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0)

# Start threads — Do not delete
start_thread(main)
turn_to_rotation#
turn_to_rotation obraca robota o określoną wartość.
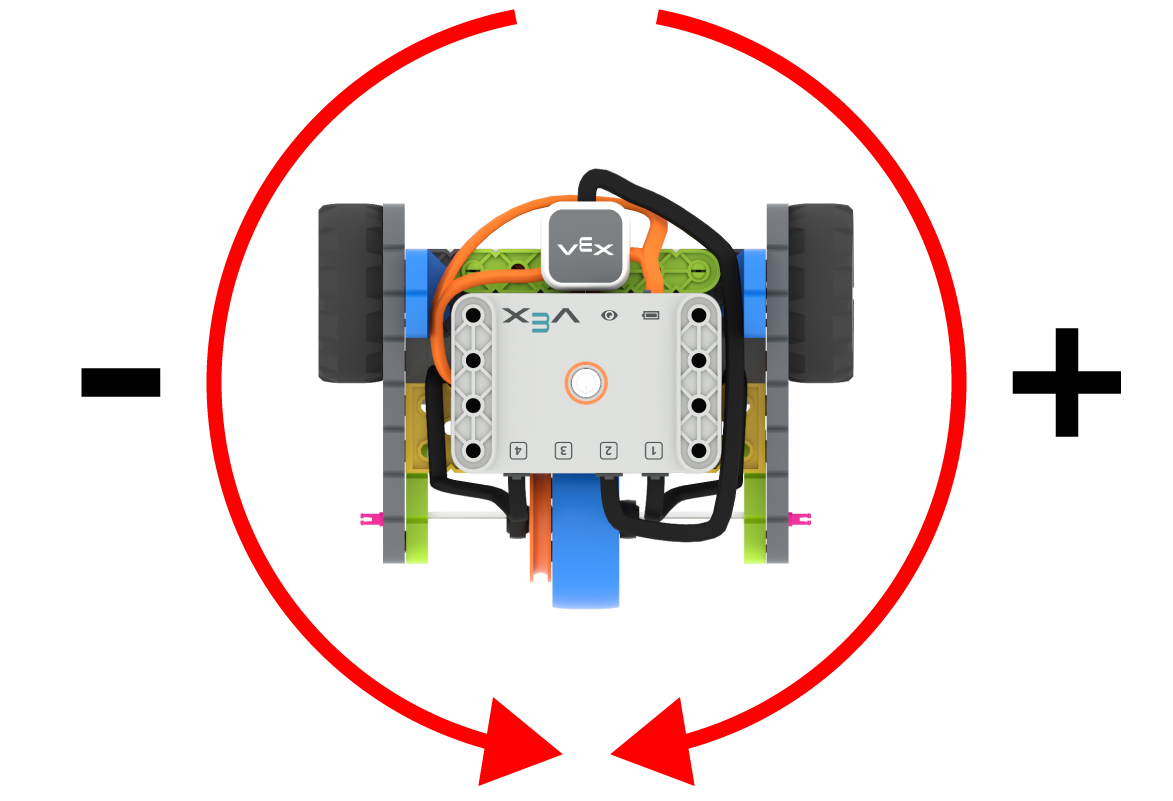
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Obrót można również ustawić za pomocą set_rotation.
Wartości obrotu są bezwzględne. Oznacza to, że kierunek obrotu zależy od aktualnego obrotu robota. Skręt w prawo zwiększa obrót, a w lewo zmniejsza.
Na przykład, jeśli robot zaczyna od 0 stopni i obrócisz go o 720 stopni, skręci w prawo dwa razy. Jeśli następnie obrócisz go o 360 stopni, skręci raz w lewo, ponieważ 360 stopni to mniej niż 720.
Usage:
drivetrain.turn_to_rotation(angle, wait)
Parametry |
Opis |
|---|---|
|
Wartość obrotu, w stopniach, o jaką obróci się robot. Może to być liczba całkowita. |
|
Opcjonalnie. |
# Build Used: Code Base 2.0
def main():
    # Make one full turn to the right
    drivetrain.turn_to_rotation(360)
    # Make another full turn to the right
    drivetrain.turn_to_rotation(720)
    # Make one full turn to the left, returning to 360 degrees
    drivetrain.turn_to_rotation(360)
# Start threads — Do not delete
start_thread(main)
stop#
stop zatrzymuje ruch robota.
Usage:
drivetrain.stop()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Code Base 2.0
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
Mutatory#
set_drive_velocity#
set_drive_velocity określa prędkość, z jaką robot ma jechać. Wyższy procent sprawia, że robot jedzie szybciej, a niższy – wolniej.
Każdy projekt rozpoczyna się od tego, że robot domyślnie porusza się z prędkością równą 50%.
Uwaga: Większa prędkość sprawia, że robot jedzie szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że robot jedzie wolniej, ale jest bardziej precyzyjny.
Usage:
drivetrain.set_drive_velocity(velocity)
Parametry |
Opis |
|---|---|
|
Prędkość jazdy od 0% do 100%. |
# Build Used: Code Base 2.0
def main():
    # Drive at different velocities
    drivetrain.drive_for(FORWARD, 100, MM)
    wait(1, SECONDS)
    # Drive slow
    drivetrain.set_drive_velocity(20)
    drivetrain.drive_for(FORWARD, 100, MM)
    wait(1, SECONDS)
    # Drive fast
    drivetrain.set_drive_velocity(100)
    drivetrain.drive_for(FORWARD, 100, MM)

# Start threads — Do not delete
start_thread(main)
set_turn_velocity#
set_turn_velocity określa, jak szybko robot ma się skręcić. Wyższy procent powoduje, że robot skręca szybciej, a niższy – że skręca wolniej.
Każdy projekt rozpoczyna się od ustawienia robota tak, aby domyślnie obracał się z prędkością równą 50%.
Uwaga: Większa prędkość sprawia, że robot skręca szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że robot skręca wolniej, ale jest bardziej precyzyjny.
Usage:
drivetrain.set_turn_velocity(velocity)
Parametry |
Opis |
|---|---|
|
Prędkość skrętu od 0% do 100%. |
# Build Used: Code Base 2.0
def main():
    # Turn at different velocities
    drivetrain.turn_for(RIGHT, 180)
    wait(1, SECONDS)
    # Turn fast
    drivetrain.set_turn_velocity(100)
    drivetrain.turn_for(RIGHT, 180)

# Start threads — Do not delete
start_thread(main)
set_stopping#
set_stopping ustawia sposób zatrzymania robota: poprzez hamowanie, jazdę bez obciążenia lub przytrzymywanie.
Usage:
drivetrain.set_stopping(brake)
Parametry |
Opis |
|---|---|
|
Jak robot się zatrzyma:
|
Jeśli ta metoda nie zostanie użyta, robot będzie używał hamulca BRAKE podczas zatrzymywania.
# Build Used: Code Base 2.0
def main():
    # Drive, then coast to a stop
    drivetrain.set_drive_velocity(100)
    drivetrain.set_stopping(COAST)
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
set_timeout#
set_timeout ustawia, jak długo robot będzie próbował zakończyć ruch. Jeśli robot nie zdoła tego zrobić w tym czasie, przerwie próbę i przejdzie do następnej linijki kodu. Zapobiega to zablokowaniu ruchu przez robota.
Usage:
drivetrain.set_timeout(value, units)
Parametry |
Opis |
|---|---|
|
Czas, w którym robot może próbować wykonać ruch. Może to być liczba całkowita lub dziesiętna. |
|
Opcjonalnie. Jednostka czasu: |
# Build Used: Code Base 2.0
def main():
    # Drive as far as possible for 1 second before turning right
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# Start threads — Do not delete
start_thread(main)
set_heading#
Kierunek to kierunek, w którym zwrócony jest mózg robota, mierzony w stopniach. set_heading zmienia bieżący kierunek robota na nową wartość kierunku.
Na przykład, jeśli robot obrócił się w prawo, ustawienie kierunku na 0 stopni spowoduje, że ta pozycja skierowana w prawo stanie się nowym 0 stopniem. Następnie robot może obrócić się w inne pozycje w oparciu o ten nowy kierunek.
Usage:
drivetrain.set_heading(value)
Parametry |
Opis |
|---|---|
|
Wartość kierunku (w stopniach), którą należy ustawić dla robota. Może to być liczba całkowita od 0 do 359. |
# Build Used: Code Base 2.0
def main():
    # Face the new 0 degree heading
    drivetrain.set_heading(90)
    drivetrain.turn_to_heading(0)

# Start threads — Do not delete
start_thread(main)
set_rotation#
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. set_rotation zmienia bieżący obrót robota na nową wartość.
Na przykład, jeśli robot wykonał dwa pełne obroty w prawo, jego wartość obrotu wyniesie 720 stopni. Ustawienie obrotu na 0 stopni zresetuje ten obrót z 720 do 0 stopni. Następnie robot może wykonać obrót w oparciu o tę nową wartość.
Usage:
drivetrain.set_rotation(value)
Parametry |
Opis |
|---|---|
|
Wartość obrotu (w stopniach), którą należy ustawić dla robota. Może to być liczba całkowita. |
# Build Used: Code Base 2.0
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720)
    drivetrain.turn_to_rotation(0)

# Start threads — Do not delete
start_thread(main)
Getters#
get_heading#
Kierunek to kierunek, w którym zwrócony jest mózg robota, mierzony w stopniach. get_heading zwraca kierunek z zakresu od 0 do 359 stopni.
Początkowy kierunek robota wynosi 0 stopni.
Usage:
drivetrain.get_heading()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Code Base 2.0
def main():
    # Display the heading while turning
    monitor_sensor("drivetrain.get_heading")
    drivetrain.turn_for(RIGHT, 450)


# Start threads — Do not delete
start_thread(main)
get_rotation#
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. get_rotation zwraca aktualny obrót robota.
Skręt w prawo zwiększa obrót, a skręt w lewo zmniejsza. Na przykład, wykonanie dwóch pełnych obrotów w prawo spowoduje obrót o 720 stopni.
Usage:
drivetrain.get_rotation()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Code Base 2.0
def main():
    # Display the rotation while turning
    monitor_sensor("drivetrain.get_rotation")
    drivetrain.turn_for(RIGHT, 450)


# Start threads — Do not delete
start_thread(main)
get_velocity#
get_velocity zwraca szybkość, z jaką porusza się robot, w procentach od -100% do 100%.
Wartość dodatnia oznacza, że robot jedzie do przodu. Wartość ujemna oznacza, że robot jedzie do tyłu.
Usage:
drivetrain.get_velocity()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Code Base 2.0
def main():
    # Display the velocity of the robot before and while moving
    console.print("Start: ")
    console.print(drivetrain.get_velocity())
    console.new_line()
    drivetrain.drive(FORWARD)
    wait(0.5, SECONDS)
    console.print("Moving: ")
    console.print(drivetrain.get_velocity())
    drivetrain.stop()


# Start threads — Do not delete
start_thread(main)
get_yaw#
Odchylenie to kąt, o jaki robot obrócił się w lewo lub w prawo od pozycji początkowej, mierzony w stopniach. get_yaw zwraca aktualną wartość odchylenia robota.
Skręt w prawo zwiększa wartość odchylenia, a skręt w lewo zmniejsza wartość odchylenia.
Usage:
drivetrain.get_yaw()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Super Code Base 2.0
def main():
    # Change the LED color based on the yaw while
    # moving the robot by hand
    monitor_sensor("drivetrain.get_yaw")
    while True:
        if drivetrain.get_yaw() > 0:
            bumper.set_color(GREEN)
        elif drivetrain.get_yaw() < 0:
            bumper.set_color(RED)
        else:
            bumper.set_color(NONE)

# Start threads — Do not delete
start_thread(main)
get_roll#
Przechylenie robota w lewo lub w prawo, mierzone w stopniach. get_roll zwraca aktualną wartość przechyłu robota.
Gdy mózg jest skierowany do przodu, pochylenie w lewo zwiększa wartość przechyłu, a pochylenie w prawo zmniejsza wartość przechyłu.
Usage:
drivetrain.get_roll()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Super Code Base 2.0
def main():
    # Change the LED color based on the roll while
    # moving the robot by hand
    monitor_sensor("drivetrain.get_roll")
    while True:
        if drivetrain.get_roll() > 0:
            bumper.set_color(GREEN)
        elif drivetrain.get_roll() < 0:
            bumper.set_color(RED)
        else:
            bumper.set_color(NONE)

# Start threads — Do not delete
start_thread(main)
get_pitch#
Kąt nachylenia to wartość, o jaką robot przechyla się do przodu lub do tyłu, mierzona w stopniach. get_pitch zwraca aktualną wartość kąta nachylenia robota.
Gdy mózg jest skierowany do przodu, pochylenie do przodu zwiększa wartość wysokości dźwięku, a pochylenie do tyłu zmniejsza wartość wysokości dźwięku.
Usage:
drivetrain.get_pitch()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Super Code Base 2.0
def main():
    # Change the LED color based on the pitch while
    # moving the robot by hand
    monitor_sensor("drivetrain.get_pitch")
    while True:
        if drivetrain.get_pitch() > 0:
            bumper.set_color(GREEN)
        elif drivetrain.get_pitch() < 0:
            bumper.set_color(RED)
        else:
            bumper.set_color(NONE)

# Start threads — Do not delete
start_thread(main)
get_crashed#
get_crashed zwraca wartość logiczną, czy robot wykrył awarię.
True— Wykryto awarię.False— Nie wykryto awarii.
Usage:
drivetrain.get_crashed()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Super Code Base 2.0
def main():
    # Drive until a crash
    drivetrain.drive(FORWARD)
    while not drivetrain.get_crashed():
        wait(50, MSEC)
    drivetrain.stop()
    drivetrain.turn_for(RIGHT, 90)

# Start threads — Do not delete
start_thread(main)
is_stopped#
is_stopped zwraca wartość logiczną, czy robot zakończył ruch. Można jej użyć do kontrolowania czasu innych zachowań na podstawie ruchu robota.
True— Robot zakończył ruch.False— Robot nadal się porusza.
Ta metoda działa razem z następującymi metodami układu napędowego, które mają parametr wait wait : drive_for, drive_until, turn_for, turn_to_heading i turn_to_rotation.
Usage:
drivetrain.is_stopped()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Build Used: Code Base 2.0
def main():
    # Turn when the drivetrain is done moving forward
    drivetrain.drive_for(FORWARD, 100, MM, wait=False)
    wait(0.25, SECONDS)
    while True:
        if drivetrain.is_stopped():
            drivetrain.turn_for(RIGHT, 180)
            break
        else:
            console.print("Still moving...")
            wait(0.1, SECONDS)
            console.clear()

# Start threads — Do not delete
start_thread(main)