
Czujnik bezwładnościowy i żyroskopowy#
Wstęp#
Mózg VEX IQ (2. generacji) ma wbudowany czujnik bezwładnościowy. Czujnik ten mierzy ruch i obrót mózgu.
Wbudowany czujnik bezwładnościowy wykorzystuje do tego celu dwie części. Żyroskop mierzy obroty, takie jak kierunek, obrót, prędkość żyroskopu i orientację. Akcelerometr mierzy zmiany ruchu, takie jak przyspieszenie lub zwolnienie.
Wbudowany czujnik bezwładnościowy jest automatycznie konfigurowany i gotowy do użycia na początku każdego projektu. Można również użyć zewnętrznego czujnika żyroskopowego, ale należy go skonfigurować przed użyciem. Zewnętrzny czujnik żyroskopowy VEX IQ mierzy tylko obrót.
Poniżej znajduje się lista wszystkich bloków:
Czujnik żyroskopowy — praca z wartościami kierunku i obrotu.
kalibracja żyroskopu — Kalibruje skonfigurowany zewnętrzny czujnik żyroskopowy.
kalibruj bezwładność mózgu — Kalibruje wbudowany czujnik bezwładności mózgu.
ustaw kierunek bezwładnościowy/żyroskopowy — Ustawia aktualny kierunek czujnika na nową wartość kierunku.
ustaw obrót bezwładnościowy/żyroskopowy — Ustawia aktualny obrót czujnika na nową wartość obrotu.
kąt kierunku bezwładnościowego/żyroskopowego — Raportuje kierunek, w którym skierowany jest czujnik, od 0 do 359,99 stopnia.
kąt obrotu bezwładnościowego/żyroskopowego — informuje, o ile obrócił się czujnik.
prędkość żyroskopu — Raportuje aktualną prędkość obrotową zewnętrznego czujnika żyroskopu.
Czuwanie bezwładności — użyj wbudowanego czujnika bezwładności Brain.
przyspieszenie — Raportuje, jak szybko mózg przyspiesza lub zwalnia na wybranej osi.
prędkość żyroskopu — Raportuje, jak szybko mózg obraca się wokół wybranej osi.
orientacja — Raportuje kąt przechyłu, pochylenia lub odchylenia mózgu.
Czujnik żyroskopowy#
kalibracja żyroskopu#
Blok stosu kalibracja żyroskopu kalibruje skonfigurowany zewnętrzny czujnik żyroskopowy.
Kalibracja pomaga czujnikowi żyroskopowemu prawidłowo mierzyć zakręty. Podczas kalibracji należy trzymać czujnik nieruchomo. Jeśli czujnik porusza się podczas kalibracji, wartości kierunku i obrotu mogą nie być w stanie prawidłowo mierzyć zakrętów.
Projekt będzie czekał na zakończenie kalibracji przed uruchomieniem kolejnego bloku w stosie.
Uwaga: Ten blok jest dostępny tylko, jeśli skonfigurowano czujnik żyroskopowy.
kalibruj [Gyro1 v] przez [2 v] sekund
Parametry |
Opis |
|---|---|
żyroskop |
Zewnętrzny czujnik żyroskopowy do kalibracji. |
czas trwania |
Czas kalibracji czujnika w sekundach:
|
Przykład
gdy uruchomiony
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibruj [Gyro1 v] przez [2 v] sekund
wydrukuj (kurs [Gyro1 v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
kalibracja BrainInertial#
Blok stosu kalibracja BrainInertial kalibruje wbudowany czujnik bezwładnościowy mózgu.
Kalibracja pomaga czujnikowi bezwładnościowemu prawidłowo mierzyć zakręty. Podczas kalibracji należy utrzymywać mózg w bezruchu. Jeśli mózg porusza się podczas kalibracji, wartości kierunku, obrotu, prędkości żyroskopu i orientacji mogą być niepoprawne.
Projekt będzie czekał na zakończenie kalibracji przed uruchomieniem kolejnego bloku w stosie.
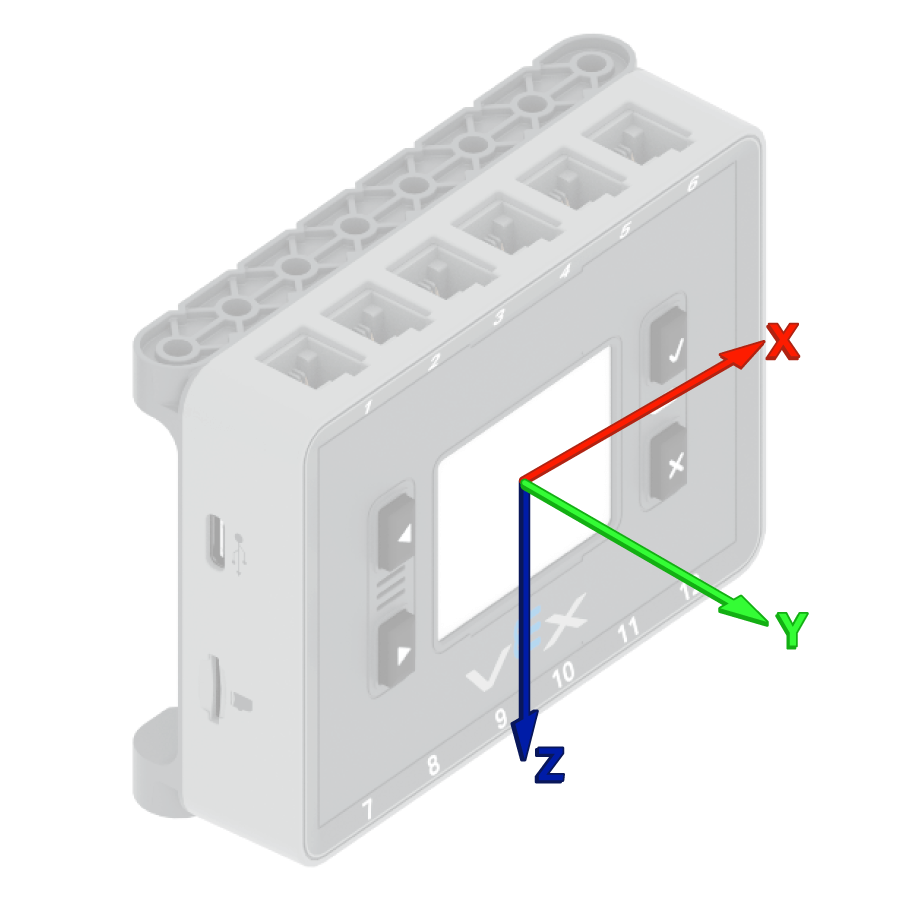
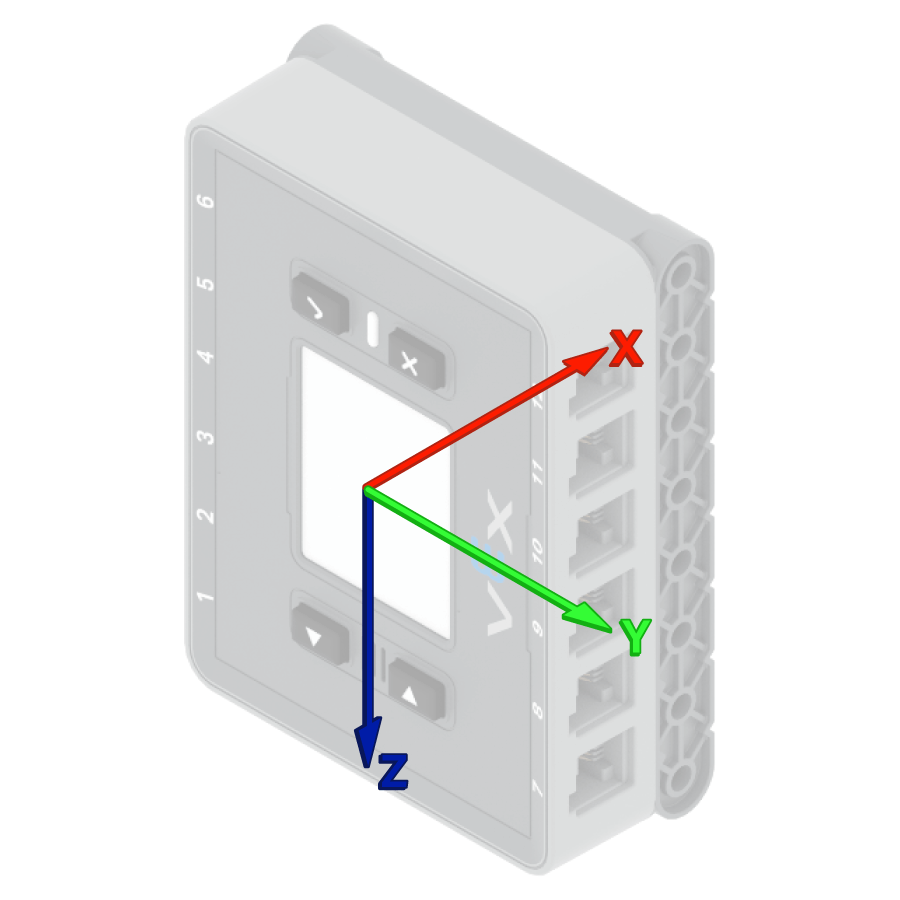
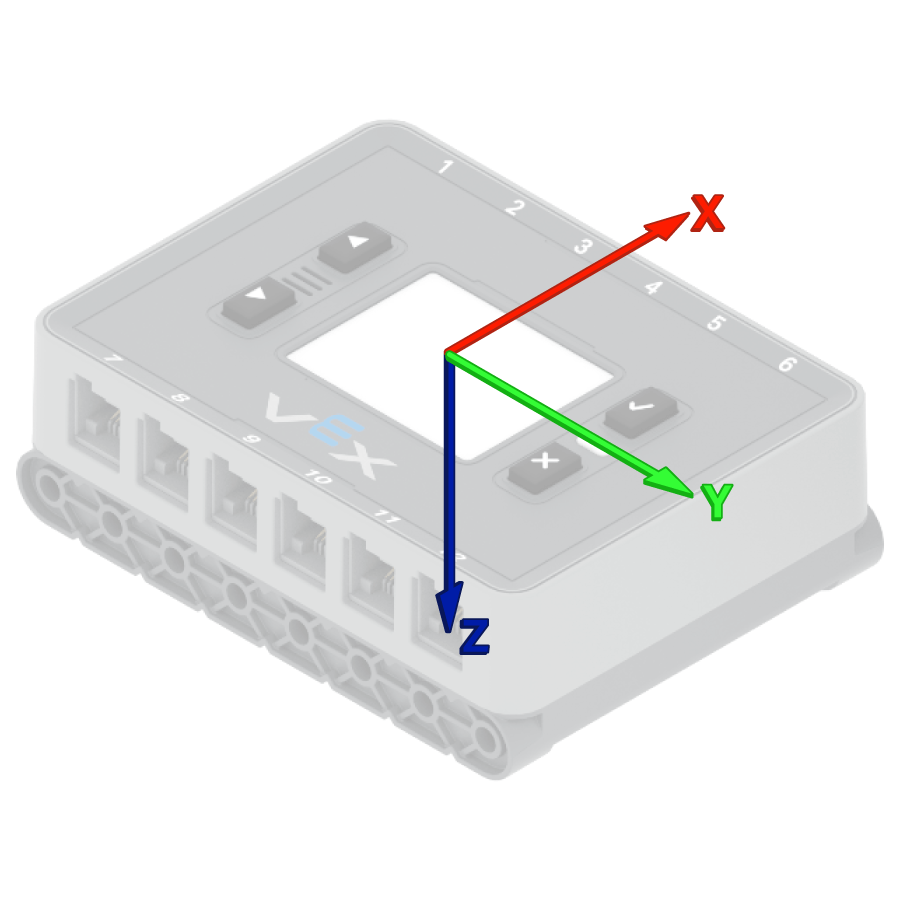
Roboty VEX Brains próbują automatycznie kalibrować się na początku każdego projektu. Jeśli jednak robot jest przenoszony lub przemieszczany na początku projektu, czujnik może nie skalibrować się prawidłowo lub uzyskać nieprawidłową kalibrację.
kalibruj BrainInertial
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Calibrate the Brain's sensor and display its angle of heading.]
kalibruj BrainInertial
wydrukuj (kurs [BrainInertial v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
ustaw kurs bezwładnościowy/żyroskopowy#
Kurs to kierunek, w którym skierowany jest czujnik, mierzony w stopniach od 0 do 359,99. Blok stosu ustaw kurs bezwładnościowy/żyroskopowy zmienia aktualny kurs czujnika na nową wartość.
Na przykład, jeśli czujnik obrócił się w prawo, ustawienie kierunku na 0 stopni spowoduje, że ta pozycja skierowana w prawo stanie się nowym 0 stopniem. Wtedy czujnik może śledzić inne kierunki na podstawie tego nowego kierunku.
ustaw kurs [Gyro1 v] na (0) stopni
Parametry |
Opis |
|---|---|
żyroskop |
Jaki czujnik bezwładnościowy lub żyroskopowy należy zastosować. |
nagłówek |
Wartość kierunku (w stopniach) do ustawienia dla czujnika. Może to być wartość z zakresu od 0 do 359,99. |
Przykład
gdy uruchomiony
[Turn to the new 0 degrees heading.]
ustaw kurs [Gyro1 v] na (90) stopni
skręć do kursu (0) stopni ▶
ustaw obrót bezwładnościowy/żyroskopowy#
Obrót to wartość, o jaką obrócił się czujnik, mierzona w stopniach. W przeciwieństwie do kierunku, obrót może wzrosnąć powyżej 359,99 stopnia lub spaść poniżej 0 stopni. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Blok stosu Ustaw obrót bezwładnościowy/żyroskopowy zmienia aktualną wartość obrotu czujnika na nową.
Na przykład, jeśli czujnik wykonał dwa pełne obroty w prawo, jego wartość obrotu wyniesie 720 stopni. Ustawienie obrotu na 0 stopni zresetuje ten obrót z 720 do 0 stopni. Wtedy czujnik będzie mógł śledzić obroty na podstawie tej nowej wartości.
ustaw obrót [Gyro1 v] na (0) stopni
Parametry |
Opis |
|---|---|
żyroskop |
Jaki czujnik bezwładnościowy lub żyroskopowy należy zastosować. |
obrót |
Wartość obrotu (w stopniach), którą należy ustawić dla czujnika. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony
[Turn to the new 0 rotation.]
ustaw obrót [Gyro1 v] na (-100) stopni
skręć do obrotu (0) stopni ▶
kąt kierunku bezwładnościowego/żyroskopowego#
Kurs to kierunek, w którym skierowany jest czujnik, mierzony w stopniach od 0 do 359,99. Blok raportujący kąt kierunku bezwładnościowego/żyroskopowego podaje aktualny kurs czujnika.
Początkowy kurs wynosi 0 stopni. Jeśli czujnik przekroczy 359,99 stopnia, kurs powróci do 0 stopni.
(kurs [Gyro1 v] w stopniach)
Parametry |
Opis |
|---|---|
żyroskop |
Czujnik bezwładnościowy lub żyroskopowy służący do raportowania kierunku. |
Przykład
gdy uruchomiony
[Display the Gyro Sensor's heading before and after rotating.]
wydrukuj (kurs [Gyro1 v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
skręć [w prawo v] o (390) stopni ▶
wydrukuj (kurs [Gyro1 v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
kąt obrotu bezwładnościowego/żyroskopowego#
Obrót to wartość, o jaką obrócił się czujnik, mierzona w stopniach. W przeciwieństwie do kierunku, obrót może wzrosnąć powyżej 359,99 stopnia lub spaść poniżej 0 stopni. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Blok raportujący kąt obrotu bezwładnościowego/żyroskopu raportuje aktualny obrót czujnika.
Skręt w prawo zwiększa obrót, a skręt w lewo zmniejsza. Na przykład, wykonanie dwóch pełnych obrotów w prawo spowoduje obrót o 720 stopni. Jeden pełny obrót w lewo od 0 stopni spowoduje obrót o -360 stopni.
(obrót [Gyro1 v] w stopniach)
Parametry |
Opis |
|---|---|
żyroskop |
Czujnik bezwładnościowy lub żyroskopowy do raportowania obrotów. |
Przykład
gdy uruchomiony
[Display the Gyro Sensor's angle of rotation before and after rotating.]
wydrukuj (obrót [Gyro1 v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
skręć [w prawo v] o (390) stopni ▶
wydrukuj (obrót [Gyro1 v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
szybkość żyroskopu#
Blok raportujący prędkość żyroskopu podaje aktualną prędkość obrotową zewnętrznego czujnika żyroskopu w stopniach na sekundę \(dps\). Wartość może być dodatnia lub ujemna w zależności od kierunku obrotu czujnika żyroskopu.
(prędkość [Gyro1 v] w dps)
Parametry |
Opis |
|---|---|
żyroskop |
Zewnętrzny czujnik żyroskopowy do raportowania prędkości obrotowej. |
Przykład
gdy uruchomiony
[Display the Gyro Sensor's current rotation speed.]
skręć [w prawo v]
czekaj (1) sekund
wydrukuj (prędkość [Gyro1 v] w dps) na ekranie ◀ i ustaw kursor na następny wiersz
Czujniki bezwładnościowe#
przyśpieszenie#
Przyspieszenie to szybkość, z jaką mózg przyspiesza lub zwalnia. Blok raportujący przyspieszenie raportuje przyspieszenie mózgu wzdłuż wybranej osi, od -4,00 G do 4,00 G.
G to jednostka miary przyspieszenia. 1 G to przyspieszenie, jakie odczuwasz pod wpływem grawitacji, siedząc nieruchomo.
Wartość może być dodatnia lub ujemna w zależności od kierunku przyspieszenia na wybranej osi. Dostępne opcje osi to x, y i z.
(przyspieszenie BrainInertial osi [x v] w g)
Parametry |
Opis |
|---|---|
oś |
Oś pomiaru przyspieszenia:
|
Przykład
gdy uruchomiony
[Display the acceleration along the x-axis while the drivetrain is moving.]
ustaw precyzję drukowania na [0.01 v] na ekranie
ustaw prędkość jazdy na (100) %
wydrukuj [Resting: ] na ekranie ◀ i ustaw kursor na następny wiersz
wydrukuj (przyspieszenie BrainInertial osi [x v] w g) na ekranie ◀ i ustaw kursor na następny wiersz
czekaj (1) sekund
jedź [do przodu v] przez (500) [mm v] ◀ i nie czekaj
czekaj (0.1) sekund
wydrukuj [Startup: ] na ekranie ◀ i ustaw kursor na następny wiersz
wydrukuj (przyspieszenie BrainInertial osi [x v] w g) na ekranie ◀ i ustaw kursor na następny wiersz
prędkość żyroskopu#
Prędkość obrotowa żyroskopu to szybkość, z jaką obraca się mózg. Blok raportujący prędkość obrotową żyroskopu podaje aktualną prędkość obrotową mózgu wzdłuż wybranej osi w stopniach na sekundę \(dps\) jako liczbę dziesiętną.
Wartość może być dodatnia lub ujemna w zależności od kierunku obrotu mózgu wokół danej osi.
(prędkość żyroskopowa BrainInertial osi [x v] w dps)
Parametry |
Opis |
|---|---|
oś |
Oś, na której ma być raportowana prędkość żyroskopu:
|
Przykład
gdy uruchomiony
[Display the gyro rate around the z-axis while the drivetrain is turning.]
skręć [w prawo v]
czekaj (1) sekund
wydrukuj (prędkość żyroskopowa BrainInertial osi [z v] w dps) na ekranie ◀ i ustaw kursor na następny wiersz
orientacja#
Orientacja to aktualny kąt, pod jakim mózg znajduje się względem wybranej osi obrotu. Blok raportujący orientację raportuje przechylenie, pochylenie lub odchylenie mózgu w zakresie od -180,00 do 180,00 stopni.
Przechylenie, pochylenie i odchylenie opisują różne sposoby, w jakie mózg może się przechylać lub obracać.
(orientacja BrainInertial [roll v] w stopniach)
Parametry |
Opis |
|---|---|
oś |
Oś orientacji do zgłoszenia:
|
Przykład
gdy uruchomiony
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
zawsze
wyczyść ekran
wydrukuj (orientacja BrainInertial [roll v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
wydrukuj (orientacja BrainInertial [pitch v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
wydrukuj (orientacja BrainInertial [yaw v] w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
ustaw kursor na wiersz (1) kolumnę (1) na ekranie
czekaj (0.05) sekund
koniec