
มอเตอร์ 393 (ตัวควบคุมมอเตอร์ 29)#
การแนะนำ#
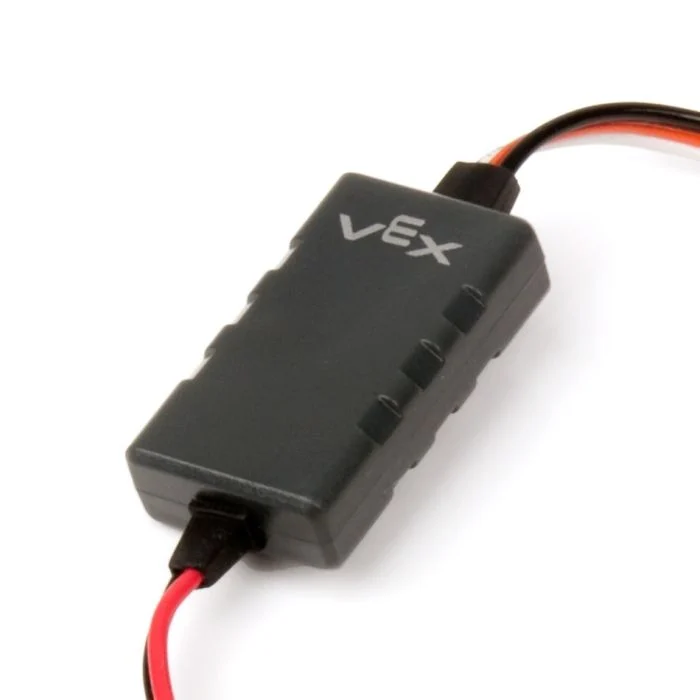
คลาส motor29 ใช้สำหรับควบคุมตัวควบคุมมอเตอร์ 29 ที่เชื่อมต่อกับ พอร์ต 3 สาย ตัวควบคุมมอเตอร์ 29 ส่งสัญญาณ PWM จาก EXP Brain เพื่อใช้งานมอเตอร์ VEX 393
ตัวสร้างคลาส#
1 — สร้างอ็อบเจ็กต์
motor29บนพอร์ต 3 สายที่ระบุmotor29( triport::port &port );
2 — สร้างวัตถุ
motor29บนพอร์ต 3 สายที่ระบุ และเปลี่ยนทิศทางการหมุนบวกmotor29( triport::port &port, bool reverse );
ตัวทำลายคลาส#
ทำลายวัตถุ motor29 และปล่อยทรัพยากรที่เกี่ยวข้อง
~motor29();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายที่เชื่อมต่อกับตัวควบคุมมอเตอร์ 29 เขียนเป็น |
|
|
ตั้งค่าว่าจะกลับทิศทางการหมุนของมอเตอร์หรือไม่:
|
ตัวอย่าง#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
ฟังก์ชันสมาชิก#
คลาส motor29 ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
สปิน — หมุนมอเตอร์ไปในทิศทางที่กำหนด
stop — หยุดมอเตอร์
setVelocity — สั่งให้มอเตอร์ 393 หมุนด้วยความเร็วเท่าใด
setReversed — ตั้งค่าว่าจะกลับทิศทางการหมุนของมอเตอร์หรือไม่
ก่อนเรียกใช้ฟังก์ชันสมาชิก motor29 ใดๆ จะต้องสร้างอินสแตนซ์ก่อน ดังแสดงด้านล่าง:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
หมุนมอเตอร์ 393 ไปในทิศทางที่กำหนดอย่างต่อเนื่อง
ฟังก์ชันที่ใช้งานได้
1 — หมุนโดยใช้ ความเร็วที่กำหนดค่าไว้ในปัจจุบัน
void spin(
 directionType dir );
2 — หมุนด้วยความเร็วที่กำหนด
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
พารามิเตอร์
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
ทิศทางการหมุนของมอเตอร์: |
|
|
ความเร็วในการหมุนตั้งแต่ 0% ถึง 100% เมื่อใช้ |
|
|
หน่วยความเร็ว:
|
ค่าที่ส่งคืน
ฟังก์ชันนี้ไม่ส่งค่ากลับ
หมายเหตุ
ฟังก์ชันนี้ไม่ต้องรอ และโปรเจ็กต์จะดำเนินการต่อทันทีหลังจากเรียกใช้ฟังก์ชันเสร็จสิ้น
มอเตอร์ 393 จะหมุนต่อไปจนกว่าจะมีการเรียก
stopหรือใช้การหมุนspinอีกครั้ง
stop#
หยุดการทำงานของมอเตอร์
ฟังก์ชันที่ใช้งานได้
void stop();
พารามิเตอร์
ฟังก์ชันนี้ไม่รับพารามิเตอร์ใดๆ
ค่าที่ส่งคืน
ฟังก์ชันนี้ไม่ส่งค่ากลับ
setVelocity#
คำสั่งนี้จะบอกมอเตอร์ 393 ว่าควรหมุนเร็วแค่ไหน ค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์ 393 หมุนเร็วขึ้น และค่าเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์ 393 หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์ 393 แต่ละตัวหมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
ฟังก์ชันที่ใช้งานได้
void setVelocity(
    double velocity,
    percentUnits units );
พารามิเตอร์
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
ความเร็วในการหมุนตั้งแต่ 0% ถึง 100% เมื่อใช้ |
|
|
หน่วยความเร็ว: |
ค่าที่ส่งคืน
ฟังก์ชันนี้ไม่ส่งค่ากลับ
setReversed#
ตั้งค่าว่าจะกลับทิศทางการหมุนของมอเตอร์หรือไม่
ฟังก์ชันที่ใช้งานได้
void setReversed(
    bool value );
พารามิเตอร์
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
ทิศทางการหมุนของมอเตอร์ 393 กลับทิศทางหรือไม่:
|
ค่าที่ส่งคืน
ฟังก์ชันนี้ไม่ส่งค่ากลับ
หมายเหตุ
การเรียก
setReversedเหมือนกับการเปลี่ยนพารามิเตอร์reverseใน constructor