
เครื่องวัดระยะ#
การแนะนำ#
เครื่องวัดระยะด้วยคลื่นเสียงอัลตราโซนิก วัดระยะห่างจากวัตถุที่ใกล้ที่สุดโดยใช้คลื่นเสียง หลักการทำงานคือการส่งคลื่นเสียงอัลตราโซนิกออกไปและวัดระยะเวลาที่เสียงสะท้อนกลับมา
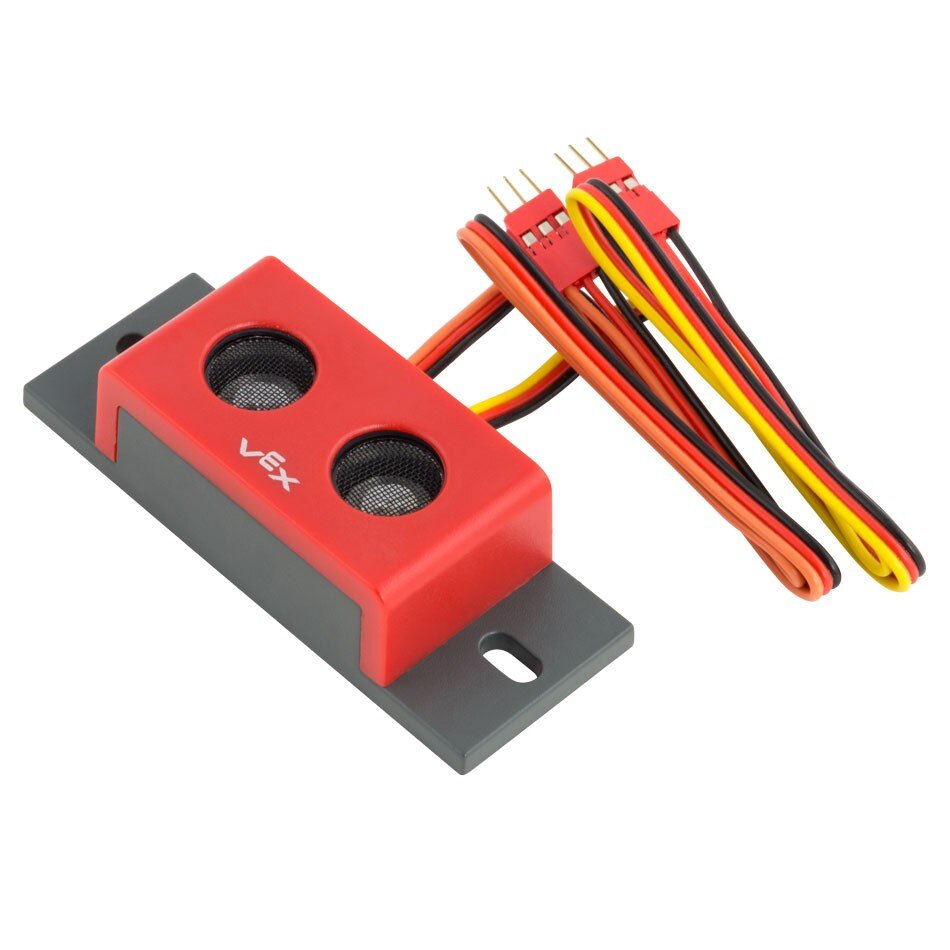
หน้านี้ใช้ range_finder เป็นตัวอย่างชื่อ Range Finder โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
found_object– คืนค่าว่า Range Finder ตรวจพบวัตถุหรือไม่distance– ส่งคืนระยะทางระหว่าง Range Finder กับวัตถุที่ตรวจพบใกล้ที่สุด
ตัวสร้าง – กำหนดค่าเริ่มต้นให้กับตัวค้นหาระยะด้วยตนเอง
Sonar– สร้างเครื่องวัดระยะ
พบวัตถุ#
found_object ส่งคืน Boolean ที่ระบุว่า Range Finder ตรวจพบวัตถุภายในขอบเขตการมองเห็นหรือไม่
True– เครื่องวัดระยะกำลังตรวจจับวัตถุอยู่False– เครื่องวัดระยะไม่ตรวจพบวัตถุ
Usage:
range_finder.found_object()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
ระยะทาง#
distance ส่งคืนระยะทางที่วัดไปยังวัตถุที่ใกล้ที่สุดที่ตรวจพบโดยเซ็นเซอร์เป็นทศนิยม float
Usage:
range_finder.distance(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
หน่วยที่ใช้แทนระยะทาง: |
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้างอ็อบเจ็กต์ Sonar ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่า Range Finder นอก VEXcode
Sonar#
Sonar สร้างเครื่องวัดระยะทาง
Usage:
Sonar(port)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่เชื่อมต่อกับ Range Finder:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)