
وحدات خاصة بالروبوت#
مقدمة#
يشتمل الروبوت البطل، موبي، على مجموعة محركات، ومستشعر بصري، ومستشعر دوران، ومستشعر نظام تحديد المواقع في اللعبة (GPS).
جميع كتل الواقع الافتراضي القياسية VEXcode متاحة للاستخدام في V5 21-22 Tipping Point Playground.
فيما يلي قائمة بجميع الكتل المتاحة الخاصة بالروبوت:
نظام الحركة – تحريك الروبوت وتدويره.
الإجراءات
drive — يحرك الروبوت للأمام أو للخلف إلى الأبد.
drive for — يحرك الروبوت للأمام أو للخلف لمسافة محددة.
turn — يقوم بتدوير الروبوت إلى اليسار أو اليمين إلى الأبد.
turn for — يقوم بتدوير الروبوت إلى اليسار أو اليمين لعدد محدد من الدرجات.
استدر إلى اتجاه — يقوم بتدوير الروبوت لمواجهة اتجاه محدد.
التحويل إلى الدوران — يحول الروبوت إلى دوران محدد.
توقف عن القيادة — يوقف حركة الروبوت.
إعدادات
ضبط سرعة القيادة — يخبر الروبوت بمدى سرعة القيادة.
ضبط سرعة الدوران — يخبر الروبوت بمدى سرعة الدوران.
set drive heading — يغير اتجاه الروبوت الحالي إلى اتجاه جديد.
ضبط دوران المحرك — يغير دوران الروبوت الحالي إلى دوران جديد.
set drive timeout — يحدد عدد الثواني التي سيحاول فيها الروبوت إنهاء الحركة.
قيم
تم الانتهاء من القيادة — يشير إلى ما إذا كان الروبوت قد انتهى من الحركة.
المحرك يتحرك — يُبلغ عما إذا كان الروبوت يتحرك.
اتجاه القيادة — يُبلغ عن الاتجاه الحالي للروبوت من 0 إلى 359.99 درجة.
دوران المحرك — يُبلغ عن الدوران الحالي للروبوت.
سرعة القيادة — يبلغ عن مدى سرعة قيادة الروبوت.
الحركة – تحريك وتتبع محركات الروبوت.
الإجراءات
محرك الدوران – يدور مجموعة المحركات لأسفل أو لأعلى إلى الأبد.
محرك الدوران لـ – يدور مجموعة محركات لمسافة محددة بالدرجات أو الدورات.
تدوير المحرك إلى الموضع – يقوم بتدوير مجموعة محركات إلى موضع محدد.
إيقاف المحرك – يوقف مجموعة المحركات من الدوران.
إعدادات
ضبط سرعة المحرك – يخبر مجموعة المحركات بمدى سرعة دورانها.
ضبط مهلة المحرك – يحدد مقدار الوقت الذي ستحاول فيه مجموعة المحركات إنهاء الحركة.
ضبط موضع المحرك – يغير الموضع الحالي لمجموعة المحركات إلى قيمة جديدة.
قيم
تم الانتهاء من المحرك – يشير إلى ما إذا كانت مجموعة المحركات قد انتهت من الحركة.
المحرك يدور – يشير إلى ما إذا كانت مجموعة المحركات تدور.
موضع المحرك – يُبلغ عن الموضع الحالي لمجموعة المحركات.
سرعة المحرك – يبلغ عن مدى سرعة دوران مجموعة المحرك، كنسبة مئوية من -100% إلى 100%.
الاستشعار – استخدم أجهزة الاستشعار المختلفة للروبوت.
بصري
تم العثور على جسم بصري – يشير إلى ما إذا كان المستشعر يكتشف جسمًا ضمن النطاق.
الكشف البصري عن اللون – يُبلغ عما إذا كان المستشعر البصري يكتشف لونًا محددًا.
السطوع البصري – يبلغ عن السطوع الذي تم اكتشافه بواسطة المستشعر البصري.
اللون البصري – يُبلغ عن اللون الذي تم اكتشافه بواسطة المستشعر البصري.
عندما يكون بصريًا – يقوم بتشغيل مجموعة الكتل المرفقة عندما يكتشف المستشعر البصري أو يفقد كائنًا.
تناوب
ضبط موضع مستشعر الدوران – يضبط الموضع الحالي لمستشعر الدوران على قيمة محددة.
زاوية مستشعر الدوران – تُرجع الزاوية الحالية للمستشعر بين 0 و 359.99 درجة.
موضع مستشعر الدوران – يعيد الموضع الدوراني الكلي بالدرجات أو الدورات.
نظام تحديد المواقع العالمي (GPS)
موقع GPS – يعيد موضع X أو Y من مستشعر GPS.
GPS heading – تُرجع الاتجاه الذي يواجهه الروبوت حاليًا.
تستخدم الأمثلة الموجودة في هذه الصفحة موضع البداية الافتراضي في ساحة اللعب.
نظام نقل الحركة#
يتحكم نظام الحركة في كيفية قيادة الروبوت الواقع الافتراضي وانعطافه. يمكن لنظام الحركة التحرك للأمام أو للخلف، والانعطاف يمينًا أو يسارًا، والانعطاف باتجاهات محددة، وتتبع دورانه.
الإجراءات#
يقود#
تقوم كتلة drive بتحريك الروبوت للأمام أو للخلف بشكل مستمر. سيستمر الروبوت في الحركة حتى يتم إعطاؤه إجراءً آخر، مثل الانعطاف أو التوقف.
تشغيل [للأمام v]
حدود |
وصف |
|---|---|
اتجاه |
اتجاه حركة الروبوت: إلى الأمام أو إلى الخلف. |
مثال
عند البدء :: hat events
[Drive forward, then stop.]
تشغيل [للأمام v]
انتظر (2) ثانية
إيقاف القيادة
القيادة من أجل#
تقوم كتلة drive for بتحريك الروبوت للأمام أو للخلف لمسافة محددة. سينتظر البرنامج حتى ينتهي الروبوت من الحركة قبل تشغيل الكتلة التالية في المجموعة.
تشغيل [للأمام v] لمسافة (200) [مم v] ▶
حدود |
وصف |
|---|---|
اتجاه |
اتجاه حركة الروبوت: إلى الأمام أو إلى الخلف. |
مسافة |
المسافة التي يقطعها الروبوت. يمكن أن تكون هذه المسافة عددًا صحيحًا أو عددًا عشريًا. |
وحدة |
وحدة قياس المسافة: مم (ملليمترات) أو بوصات |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء :: hat events
[Drive forward.]
تشغيل [للأمام v] لمسافة (500) [مم v] ▶
دور#
تقوم كتلة الدوران بتدوير الروبوت يمينًا أو يسارًا بشكل دائم. سيستمر الروبوت في الدوران حتى يتم إعطاؤه إجراءً آخر، مثل القيادة أو التوقف.
استدر [يمين v]
حدود |
وصف |
|---|---|
اتجاه |
اتجاه دوران الروبوت: يسار أو يمين. |
مثال
عند البدء :: hat events
[Turn right, then stop.]
استدر [يمين v]
انتظر (2) ثانية
إيقاف القيادة
استدر لـ#
تقوم كتلة turn for بتدوير الروبوت يمينًا أو يسارًا بزاوية محددة. ويكون الدوران نسبيًا لموقع الروبوت الحالي. سينتظر البرنامج حتى ينتهي الروبوت من الدوران قبل تنفيذ الكتلة التالية في المكدس.
استدر [يمين v] بمقدار (90) درجة ▶
حدود |
وصف |
|---|---|
اتجاه |
اتجاه دوران الروبوت: يسار أو يمين. |
زاوية |
عدد الدرجات التي يدور بها الروبوت. يمكن أن يكون هذا عددًا صحيحًا أو عددًا عشريًا. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء :: hat events
[Turn left, then turn around to the right.]
استدر [يسار v] بمقدار (90) درجة ▶
استدر [يمين v] بمقدار (180) درجة ▶
انعطف إلى العنوان#
الاتجاه هو المسار الذي يواجهه الروبوت، ويُقاس بالدرجات. تقوم كتلة الانعطاف إلى اتجاه بتوجيه الروبوت نحو اتجاه محدد من -359 إلى 359 درجة. سيسلك الروبوت أقصر مسار للوصول إلى الاتجاه المستهدف.
اتجاه البداية هو صفر درجة.
سينتظر المشروع حتى ينتهي الروبوت من الدوران قبل تشغيل الكتلة التالية في المكدس.
استدر نحو الاتجاه (90) درجة ▶
حدود |
وصف |
|---|---|
عنوان |
الاتجاه الذي يجب أن يواجهه الروبوت، من -359 إلى 359 درجة. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء :: hat events
[Turn to face the cardinal directions.]
استدر نحو الاتجاه (90) درجة ▶
انتظر (2) ثانية
استدر نحو الاتجاه (180) درجة ▶
انتظر (2) ثانية
استدر نحو الاتجاه (270) درجة ▶
انتظر (2) ثانية
استدر نحو الاتجاه (0) درجة ▶
انتظر (2) ثانية
قم بالتدوير#
تقوم كتلة التحويل إلى دوران بتحويل الروبوت إلى دوران محدد.
الدوران هو مقدار دوران الروبوت، ويُقاس بالدرجات. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. كما يمكن ضبط الدوران باستخدام كتلة set drive rotation.
قيم الدوران مطلقة. وهذا يعني أن اتجاه الدوران يعتمد على دوران الروبوت الحالي. الدوران إلى اليمين يزيد من الدوران، والدوران إلى اليسار يقلل منه.
على سبيل المثال، إذا بدأ الروبوت من زاوية صفر درجة، ثم قمت بتدويره بزاوية 720 درجة، فسيدور إلى اليمين مرتين. وإذا قمت بعد ذلك بتدويره بزاوية 360 درجة، فسيدور إلى اليسار مرة واحدة، لأن 360 درجة أقل من 720 درجة.
سينتظر المشروع حتى ينتهي الروبوت من الدوران قبل تشغيل الكتلة التالية في المكدس.
استدر إلى دوران (90) درجة ▶
حدود |
وصف |
|---|---|
تناوب |
قيمة الدوران، بالدرجات، التي سيدور إليها الروبوت. يمكن أن تكون هذه القيمة عددًا صحيحًا أو عددًا عشريًا. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء :: hat events
[Turn left, then spin in a circle clockwise and face right.]
استدر إلى دوران (-90) درجة ▶
انتظر (2) ثانية
استدر إلى دوران (450) درجة ▶
توقف عن القيادة#
تقوم كتلة إيقاف القيادة بإيقاف حركة الروبوت.
إيقاف القيادة
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء :: hat events
[Drive forward, then stop.]
تشغيل [للأمام v]
انتظر [4] ثانية
إيقاف القيادة
إعدادات#
ضبط سرعة القيادة#
تحدد كتلة ضبط سرعة القيادة سرعة قيادة الروبوت. كلما زادت النسبة المئوية، زادت سرعة قيادة الروبوت، وكلما انخفضت النسبة المئوية، قلت سرعته.
يبدأ كل مشروع بالروبوت وهو يقود بسرعة 50% بشكل افتراضي.
ملاحظة: السرعة العالية تجعل الروبوت يتحرك بسرعة أكبر، لكنها قد تكون أقل دقة. السرعة المنخفضة تجعل الروبوت يتحرك ببطء، لكنها قد تكون أكثر دقة.
اضبط سرعة القيادة إلى (50) [% v]
حدود |
وصف |
|---|---|
سرعة |
السرعة التي يتم القيادة بها تتراوح من 0% إلى 100%. |
وحدة |
وحدة السرعة: % |
مثال
عند البدء :: hat events
[Drive forward at the default velocity.]
تشغيل [للأمام v] لمسافة (100) [مم v] ▶
انتظر (1) ثانية
[Move slower.]
اضبط سرعة القيادة إلى (20) [% v]
تشغيل [للأمام v] لمسافة (100) [مم v] ▶
انتظر (1) ثانية
[Move faster.]
اضبط سرعة القيادة إلى (100) [% v]
تشغيل [للأمام v] لمسافة (100) [مم v] ▶
انتظر (1) ثانية
ضبط سرعة الدوران#
تحدد كتلة ضبط سرعة الدوران سرعة دوران الروبوت. كلما زادت النسبة المئوية، زادت سرعة دوران الروبوت، وكلما انخفضت النسبة المئوية، قلت سرعة دورانه.
يبدأ كل مشروع بالروبوت وهو يدور بسرعة 50% بشكل افتراضي.
ملاحظة: السرعة العالية تجعل الروبوت يدور بشكل أسرع، لكنها قد تكون أقل دقة. السرعة المنخفضة تجعل الروبوت يدور بشكل أبطأ، لكنها قد تكون أكثر دقة.
اضبط سرعة الدوران إلى (50) [% v]
حدود |
وصف |
|---|---|
سرعة |
سرعة الانعطاف من 0% إلى 100%. |
وحدة |
وحدة السرعة: % |
مثال
عند البدء :: hat events
[Turn at default velocity.]
استدر [يمين v] بمقدار (100) درجة ▶
انتظر (1) ثانية
[Turn slower.]
اضبط سرعة الدوران إلى (20)%
استدر [يمين v] بمقدار (100) درجة ▶
انتظر (1) ثانية
[Turn faster.]
اضبط سرعة الدوران إلى (100)%
استدر [يمين v] بمقدار (100) درجة ▶
انتظر (1) ثانية
حدد اتجاه القيادة#
الاتجاه هو المسار الذي يواجهه الروبوت، ويُقاس بالدرجات. تقوم كتلة set drive heading بتغيير اتجاه الروبوت الحالي إلى قيمة اتجاه جديدة.
على سبيل المثال، إذا استدار الروبوت ليواجه اليمين، فإن ضبط اتجاهه على صفر درجة يجعل وضعية مواجهة اليمين هي الصفر الجديدة. بعد ذلك، يمكن للروبوت أن يستدير إلى أوضاع أخرى بناءً على هذا الاتجاه الجديد.
اضبط اتجاه القيادة إلى (0) درجة
حدود |
وصف |
|---|---|
عنوان |
قيمة الاتجاه، بالدرجات، التي سيتم ضبطها للروبوت. |
مثال
عند البدء :: hat events
[Turn to the left.]
اضبط اتجاه القيادة إلى (90) درجة
استدر نحو الاتجاه (0) درجة ▶
ضبط دوران محرك الأقراص#
الدوران هو مقدار دوران الروبوت، ويُقاس بالدرجات. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. تقوم كتلة set drive rotation بتغيير قيمة الدوران الحالية للروبوت إلى قيمة جديدة.
على سبيل المثال، إذا أكمل الروبوت دورتين كاملتين إلى اليمين، ستكون قيمة دورانه 720 درجة. ضبط قيمة الدوران على 0 درجة سيعيد ضبطها من 720 إلى 0 درجة. بعد ذلك، يمكن للروبوت الدوران وفقًا لهذه القيمة الجديدة.
اضبط دوران القيادة إلى (0) درجة
حدود |
وصف |
|---|---|
تناوب |
قيمة الدوران، بالدرجات، التي سيتم ضبطها للروبوت. يمكن أن تكون هذه القيمة عددًا صحيحًا أو عددًا عشريًا. |
مثال
عند البدء :: hat events
[Spin counterclockwise two times.]
اضبط دوران القيادة إلى (720) درجة
استدر إلى دوران (0) درجة ▶
ضبط مهلة محرك الأقراص#
تحدد كتلة set drive timeout عدد الثواني التي سيحاول فيها الروبوت إكمال حركة معينة. إذا لم يتمكن الروبوت من إكمالها خلال هذا الوقت، فسيتوقف عن المحاولة وينتقل إلى الكتلة التالية في المكدس. هذا يمنع الروبوت من التوقف في حركة معينة.
اضبط مهلة القيادة إلى (1) ثانية
حدود |
وصف |
|---|---|
وقت |
عدد الثواني التي يمكن للروبوت خلالها محاولة إكمال حركة معينة. يمكن أن يكون هذا العدد صحيحًا أو عشريًا. |
مثال
عند البدء :: hat events
[Drive forward for 1 second, then turn.]
اضبط مهلة القيادة إلى (1) ثانية
تشغيل [للأمام v] لمسافة (25) [بوصة v] ▶
استدر [يمين v] بمقدار (90) درجة ▶
قيم#
تم الانتهاء من القيادة#
تُشير كتلة “انتهى التحرك” المنطقية إلى ما إذا كان الروبوت قد انتهى من الحركة. ويمكن استخدام هذه الكتلة للتحكم في توقيت سلوكيات أخرى بناءً على حركة الروبوت.
صحيح — انتهى الروبوت من الحركة.
خطأ — الروبوت لا يزال يتحرك.
تعمل هذه الوحدة مع وحدات نظام نقل الحركة التي تحتوي على المعلمة وليس الانتظار.
<القيادة انتهت؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء :: hat events
[Start spinning when the drive is complete.]
تشغيل [للأمام v] لمسافة (200) [مم v] ◀ ولا تنتظر
انتظر حتى <القيادة انتهت؟>
استدر [يمين v] بمقدار (360) درجة ▶
محرك السيارة يتحرك#
تُبلغ كتلة “القيادة تتحرك” المنطقية عما إذا كان الروبوت يتحرك أم لا. ويمكن استخدام هذه الكتلة للتحكم في توقيت سلوكيات أخرى بناءً على حركة الروبوت.
صحيح — الروبوت يتحرك.
خطأ — الروبوت لا يتحرك.
تعمل هذه الوحدة مع وحدات نظام نقل الحركة التي تحتوي على المعلمة وليس الانتظار.
<القيادة في حركة؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء :: hat events
[Print that the robot is moving while it is still driving.]
تشغيل [للأمام v] لمسافة (200) [مم v] ◀ ولا تنتظر
بينما <القيادة في حركة؟>
اطبع [Still Moving...] ▶
انتظر (0.1) ثانية
امسح الشاشة
fin
اطبع [Done!] ▶
اتجاه القيادة#
الاتجاه هو المسار الذي يواجهه الروبوت، ويُقاس بالدرجات. تقوم وحدة الإبلاغ عن اتجاه القيادة بالإبلاغ عن هذا الاتجاه من 0 إلى 359.99 درجة.
اتجاه بدء الروبوت هو 0 درجة.
(اتجاه القيادة بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء :: hat events
[Display the heading after turning.]
استدر [يمين v] بمقدار (450) درجة ▶
اطبع (اتجاه القيادة بالدرجات) على الشاشة ◀ وانتقل للصف التالي
دوران المحرك#
الدوران هو مقدار دوران الروبوت، ويُقاس بالدرجات. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. تُبلغ وحدة drive rotation عن الدوران الحالي للروبوت.
يؤدي الانعطاف يمينًا إلى زيادة الدوران، بينما يؤدي الانعطاف يسارًا إلى تقليله. على سبيل المثال، سيؤدي القيام بدورتين كاملتين إلى اليمين إلى دوران مقداره 720 درجة.
(دوران القيادة بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء :: hat events
[Display the rotation after turning.]
استدر [يمين v] بمقدار (450) درجة ▶
اطبع (دوران القيادة بالدرجات) على الشاشة ◀ وانتقل للصف التالي
سرعة القيادة#
تقوم وحدة الإبلاغ عن سرعة القيادة بالإبلاغ عن مدى سرعة قيادة الروبوت.
(سرعة القيادة بـ [% v])
حدود |
وصف |
|---|---|
وحدة |
وحدة السرعة: % |
مثال
عند البدء :: hat events
[Display the velocity after driving.]
تشغيل [للأمام v] لمسافة (200) [مم v] ▶
اطبع (سرعة القيادة بـ [% v]) على الشاشة ◀ وانتقل للصف التالي
حركة#
يستخدم موبي مجموعة محركات الشوكة لرفع وخفض الشوكات حتى يمكن نقل الحلقات والأهداف المتنقلة وتسجيل النقاط.
الإجراءات#
محرك الدوران#
تقوم وحدة محرك الدوران بتدوير مجموعة المحركات لأعلى أو لأسفل بشكل مستمر. ستستمر مجموعة المحركات في الدوران حتى يتم إعطاؤها إجراءً آخر، مثل الدوران في اتجاه مختلف أو التوقف.
أدر [ForkMotorGroup v] [لأسفل v]
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات المراد تدويرها: ForkMotorGroup. |
اتجاه |
اتجاه دوران مجموعة المحرك: للأسفل أو للأعلى. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
أدر [ForkMotorGroup v] [لأعلى v]
انتظر (1) ثانية
أوقف [ForkMotorGroup v]
محرك دوار لـ#
يقوم محرك الدوران الخاص بكتلة التجميع بتدوير مجموعة من المحركات لمسافة محددة. وتكون سرعة الدوران نسبيةً إلى الموضع الحالي لمجموعة المحركات. سينتظر البرنامج حتى تنتهي مجموعة المحركات من الدوران قبل تشغيل الكتلة التالية في التجميع.
أدر [ForkMotorGroup v] [لأعلى v] بمقدار (90) [درجات v] ▶
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات المراد تدويرها: ForkMotorGroup. |
اتجاه |
اتجاه دوران مجموعة المحرك: للأسفل أو للأعلى. |
مسافة |
المسافة التي تدورها مجموعة المحركات. الدرجات تُستخدم أعدادًا صحيحة. اللفات يمكن أن تُستخدم أعدادًا صحيحة أو عشرية. |
وحدة |
وحدة قياس المسافة: درجات أو دورات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
أدر [ForkMotorGroup v] [لأعلى v] بمقدار [1] [دورات v] ▶
محرك الدوران لوضعه#
تقوم وحدة محرك الدوران لتحديد الموضع بتدوير مجموعة من المحركات إلى موضع محدد.
يُشير موضع مجموعة المحركات إلى مقدار دورانها، ويُقاس بالدرجات أو الدورات. الدورة الواحدة تساوي 360 درجة. في بداية المشروع، يُضبط موضع مجموعة المحركات على 0 درجة. كما يُمكن ضبط موضع مجموعة المحركات باستخدام كتلة set motor position.
قيم الموضع مطلقة. وهذا يعني أن اتجاه الدوران يعتمد على الموضع الحالي لمجموعة المحركات.
على سبيل المثال، إذا بدأت مجموعة المحركات من الصفر درجة ودارت إلى موضع 720 درجة، فإنها ستدور دورتين للأمام. وإذا دارت بعد ذلك إلى موضع 360 درجة، فإنها ستدور دورة واحدة للخلف، لأن 360 أقل من 720.
أدر [ForkMotorGroup v] إلى الموقع (90) [درجات v] ▶
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات المراد تدويرها: ForkMotorGroup. |
موضع |
قيمة الموضع الذي ستدور إليه مجموعة المحركات. الدرجات تُستخدم أعدادًا صحيحة. الدورات يمكن أن تُستخدم أعدادًا صحيحة أو عشرية. |
وحدة |
وحدة تحديد الموضع: درجات أو دورات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
أدر [ForkMotorGroup v] إلى الموقع [270] [درجات v] ▶
أوقف المحرك#
تقوم كتلة إيقاف المحرك بإيقاف مجموعة المحركات المحددة.
أوقف [ForkMotorGroup v]
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات المراد إيقافها: ForkMotorGroup. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
أدر [ForkMotorGroup v] [لأعلى v]
انتظر (1) ثانية
أوقف [ForkMotorGroup v]
إعدادات#
ضبط سرعة المحرك#
تحدد كتلة ضبط سرعة المحرك سرعة دوران مجموعة المحركات. كلما زادت النسبة المئوية، زادت سرعة دوران مجموعة المحركات، وكلما انخفضت النسبة المئوية، قلت سرعة دورانها.
يبدأ كل مشروع بدوران كل مجموعة محركات بسرعة 50% بشكل افتراضي.
ملاحظة: السرعة العالية تجعل مجموعة المحركات تدور بشكل أسرع، ولكنها قد تكون أقل دقة. السرعة المنخفضة تجعل مجموعة المحركات تدور بشكل أبطأ، ولكنها قد تكون أكثر دقة.
اضبط سرعة [ForkMotorGroup v] إلى [50] [% v]
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات لضبط سرعة: ForkMotorGroup. |
سرعة |
سرعة دوران مجموعة المحركات. النسبة المئوية تستخدم أعدادًا صحيحة من 0% إلى 100%. |
وحدة |
وحدة السرعة: %. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
اضبط سرعة [ForkMotorGroup v] إلى [75] [% v]
أدر [ForkMotorGroup v] [لأعلى v] بمقدار [1] [دورات v] ▶
ضبط مهلة المحرك#
تحدد كتلة set motor timeout المدة الزمنية التي ستحاول فيها مجموعة المحركات إنهاء حركة معينة. إذا لم تتمكن المجموعة من الإنهاء خلال هذه المدة، ستتوقف عن المحاولة وتنتقل إلى الكتلة التالية في المكدس. هذا يمنع تعطل مجموعة المحركات أثناء الحركة.
اضبط مهلة [ForkMotorGroup v] إلى [1] ثانية
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات التي سيتم ضبط مهلة لها: ForkMotorGroup. |
وقت |
عدد الثواني التي يمكن للمجموعة الحركية خلالها محاولة إنهاء حركة ما. يمكن أن يكون هذا العدد صحيحًا أو عشريًا. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
اضبط مهلة [ForkMotorGroup v] إلى [2] ثانية
أدر [ForkMotorGroup v] [لأعلى v] بمقدار [3] [دورات v] ▶
موضع#
موضع المحرك#
يُقاس موضع مجموعة المحركات بمدى دورانها، ويُقاس بالدرجات أو الدورات. الدورة الواحدة تساوي 360 درجة. تُبلغ وحدة قياس موضع المحرك عن الموضع الحالي لمجموعة المحركات.
في بداية المشروع، يتم ضبط موضع مجموعة المحركات على صفر درجة. إذا دارت مجموعة المحركات دورة كاملة للأمام، فسيكون الموضع 360 درجة أو دورة واحدة. أما إذا دارت مجموعة المحركات في الاتجاه المعاكس، فسيكون الموضع سالباً.
(موقع [ForkMotorGroup v] بـ [درجات v])
حدود |
وصف |
|---|---|
محرك |
يجب على مجموعة المحركات الإبلاغ عن موقع: ForkMotorGroup. |
وحدة |
الوحدة المستخدمة للإبلاغ عن موضع المحرك بوحدات: الدرجات أو الدورات. |
ضبط موضع المحرك#
يُحدد موضع مجموعة المحركات بمدى دورانها، ويُقاس بالدرجات أو الدورات. الدورة الواحدة تساوي 360 درجة. تقوم كتلة “ضبط موضع المحرك” بتغيير موضع مجموعة المحركات الحالي إلى قيمة جديدة.
على سبيل المثال، إذا دارت مجموعة محركات بزاوية 180 درجة، فإن ضبط الموضع على 0 درجة سيعيد ضبط ذلك الموضع من 180 إلى 0 درجة. بعد ذلك، يمكن لمجموعة المحركات الدوران إلى مواضع بناءً على تلك القيمة الجديدة.
اضبط موقع [ForkMotorGroup v] إلى (0) [درجات v]
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات لضبط موضع: ForkMotorGroup. |
موضع |
قيمة الموضع المراد ضبطها لمجموعة المحركات. الدرجات تُستخدم أعدادًا صحيحة. اللفات يمكن أن تُستخدم أعدادًا صحيحة أو عشرية. |
وحدة |
وحدة تحديد الموضع: درجات أو دورات. |
مثال
عند البدء
[Spin the Fork Motor Group forward and then stop.]
اضبط موقع [ForkMotorGroup v] إلى [90] [درجات v]
أدر [ForkMotorGroup v] إلى الموقع [0] [درجات v] ▶
قيم#
تم الانتهاء من المحرك#
تُشير كتلة “انتهى عمل المحرك” المنطقية إلى ما إذا كانت مجموعة المحركات قد انتهت من الحركة. ويمكن استخدام هذه الكتلة للتحكم في توقيت السلوكيات الأخرى بناءً على حركة مجموعة المحركات.
صحيح — انتهت مجموعة المحركات من الحركة.
خطأ — لا تزال مجموعة المحركات تتحرك.
تعمل هذه الكتلة مع كتل الحركة التالية التي تحتوي على المعلمة و لا تنتظر: محرك الدوران لـ و محرك الدوران إلى الموضع.
<[ForkMotorGroup v] انتهى؟>
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات التي يجب الإبلاغ عنها ما إذا كانت قد انتهت من الحركة: ForkMotorGroup. |
المحرك يدور#
تُشير كتلة “دوران المحرك” المنطقية إلى ما إذا كانت مجموعة المحركات تدور أم لا. ويمكن استخدام هذه الكتلة للتحكم في توقيت سلوكيات أخرى بناءً على حركة مجموعة المحركات.
صحيح — مجموعة المحرك تدور.
خطأ — مجموعة المحركات لا تدور.
تعمل هذه الكتلة مع كتل الحركة التالية التي تحتوي على المعلمة و لا تنتظر: محرك الدوران لـ و محرك الدوران إلى الموضع.
<[ForkMotorGroup v] يدور؟>
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات التي يجب الإبلاغ عنها ما إذا كانت تدور: ForkMotorGroup. |
مثال
عند البدء
[Take a ring onto the Forks.]
أدر [ForkMotorGroup v] [لأعلى v] بمقدار [90] [درجات v] ◀ ولا تنتظر
بينما <[ForkMotorGroup v] يدور؟>
أدر [ForkMotorGroup v] إلى الموقع [1000] [درجات v] ◀ ولا تنتظر
fin
سرعة المحرك#
تقوم وحدة الإبلاغ عن سرعة المحرك بالإبلاغ عن مدى سرعة دوران مجموعة المحرك، كنسبة مئوية من -100% إلى 100%.
(سرعة [ForkMotorGroup v] بـ [% v] :: custom-motion)
حدود |
وصف |
|---|---|
محرك |
مجموعة المحركات التي يجب الإبلاغ عن سرعة: ForkMotorGroup. |
وحدة |
وحدة قياس سرعة المحرك هي: %. |
الاستشعار#
بصري#
عثرت وحدة بصرية على جسم ما#
تقوم كتلة Optical found an object المنطقية بالإبلاغ عما إذا كان المستشعر البصري يكتشف وجود جسم ضمن النطاق أم لا.
صحيح — يقوم المستشعر البصري باكتشاف جسم ما.
خطأ — لا يكتشف المستشعر البصري أي جسم.
<[Optical v] وجد كائناً؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
الكشف البصري عن اللون#
تقوم كتلة الكشف البصري عن اللون المنطقية بالإبلاغ عما إذا كان المستشعر البصري يكتشف لونًا محددًا، بناءً على قيمة اللون المكتشفة.
صحيح – يكتشف المستشعر اللون المحدد.
خطأ – لا يكتشف المستشعر اللون المحدد.
ملاحظة: يبحث المستشعر البصري عن نطاقات ألوان تتطابق مع اللون المحدد. لاكتشاف نطاقات ألوان محددة، راجع قسم اللون البصري.
<[Optical v] يكشف [أحمر v]؟>
حدود |
وصف |
|---|---|
لون |
أي لون تبحث عنه؟
|
السطوع البصري#
تقوم وحدة الإبلاغ عن السطوع البصري بالإبلاغ عن مقدار الضوء المنعكس مرة أخرى إلى المستشعر البصري، كنسبة مئوية من 0% إلى 100%.
نسبة أعلى تعني انعكاس المزيد من الضوء إلى المستشعر البصري. نسبة أقل تعني انعكاس كمية أقل من الضوء.
(سطوع [Optical v] بـ %)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
اللون البصري#
تقوم وحدة الإبلاغ عن اللون البصري بالإبلاغ عن اللون الذي تم اكتشافه بواسطة المستشعر البصري كرقم من 0 إلى 359 درجة.
اللون هو طريقة لوصف اللون باستخدام الأرقام الموجودة على عجلة الألوان.
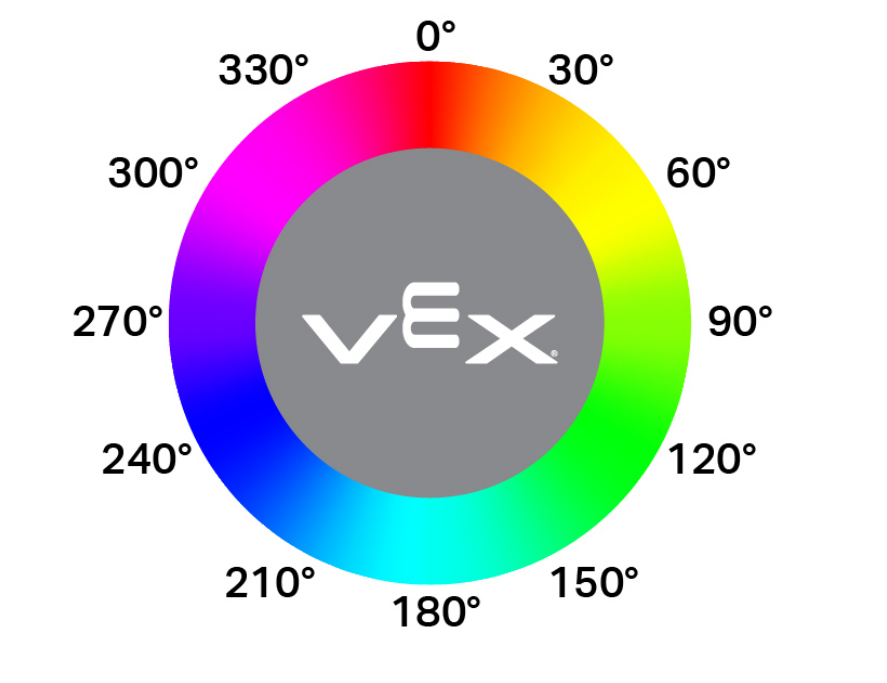
(تدرج لون [Optical v] بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
بصري#
تقوم كتلة عندما يكون المستشعر البصري بتشغيل مجموعة الكتل المرفقة كلما اكتشف المستشعر البصري جسمًا أو فقده.
عند [Optical v] [يكشف v] كائناً
حدود |
وصف |
|---|---|
ولاية |
متى سيتم تشغيل مجموعة الكتل المرفقة: يكتشف يتم تشغيله عند اكتشاف كائن غير مكتشف، بينما يفقد يتم تشغيله عندما لا يتم اكتشاف كائن مكتشف بعد الآن. |
تناوب#
ضبط موضع مستشعر الدوران#
تقوم كتلة ضبط موضع مستشعر الدوران بتعيين الموضع الحالي لمستشعر الدوران إلى قيمة بالدرجات.
اضبط موقع [Rotation v] إلى [0] درجة
حدود |
وصف |
|---|---|
موضع |
الوضع الذي يجب ضبط مستشعر الدوران عليه. |
زاوية مستشعر الدوران#
تقوم كتلة زاوية مستشعر الدوران بإرجاع الزاوية الحالية للمستشعر بين 0 و 359.99 درجة.
(زاوية [Rotation v] بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
موضع مستشعر الدوران#
تقوم وحدة موضع مستشعر الدوران بإرجاع الموضع الدوراني الكلي بالدرجات أو الدورات.
(موقع [Rotation v] بـ [درجات v] :: custom-sensing)
حدود |
وصف |
|---|---|
وحدات |
وحدة الدوران: درجات أو دورات. |
نظام تحديد المواقع العالمي (GPS)#
تحديد الموقع عبر نظام تحديد المواقع العالمي (GPS)#
تقوم كتلة موقع GPS بإرجاع الإزاحة الموضعية لنقطة مرجع دوران الروبوت من مركز الحقل باستخدام مستشعر GPS (نظام تحديد المواقع في الألعاب™).
(موقع [GPS v] [X v] بـ [مم v])
حدود |
وصف |
|---|---|
محور |
أي محور يجب الإبلاغ عنه:
|
وحدات |
الوحدة المستخدمة لتمثيل الموضع: مم أو بوصة |
اتجاه نظام تحديد المواقع العالمي (GPS)#
تقوم كتلة GPS heading بإرجاع الاتجاه الذي يواجهه الروبوت حاليًا بناءً على قراءات مستشعر GPS (نظام تحديد المواقع في اللعبة™) من VEX GPS Field Code من 0.00 إلى 359.99 درجة.
(اتجاه [GPS v] بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |