
Roboterspezifische Blöcke#
Einführung#
Der Hero Bot, Moby, umfasst eine Motorengruppe, einen optischen Sensor, einen Rotationssensor und einen Game Positioning System (GPS)-Sensor.
Alle Standard-VEXcode-VR-Blöcke können im V5 21-22 Tipping Point Playground verwendet werden.
Nachfolgend finden Sie eine Liste aller verfügbaren roboterspezifischen Blöcke:
Antriebsstrang – Den Roboter bewegen und drehen.
Aktionen
drive — Bewegt den Roboter unendlich vorwärts oder rückwärts.
drive for — Bewegt den Roboter vorwärts oder rückwärts über eine bestimmte Distanz.
turn — Dreht den Roboter endlos nach links oder rechts.
turn for — Dreht den Roboter um eine bestimmte Anzahl von Grad nach links oder rechts.
in eine bestimmte Richtung drehen — Dreht den Roboter so, dass er in eine bestimmte Richtung zeigt.
Drehung — Dreht den Roboter in eine bestimmte Rotationsrichtung.
Fahren stoppen — Stoppt die Bewegung des Roboters.
Einstellungen
set drive velocity — Sagt dem Roboter, wie schnell er fahren soll.
set turn velocity — Sagt dem Roboter, wie schnell er sich drehen soll.
set drive heading — Ändert die aktuelle Fahrtrichtung des Roboters auf eine neue Fahrtrichtung.
set drive rotation — Ändert die aktuelle Drehrichtung des Roboters in eine neue Drehrichtung.
set drive timeout — Legt fest, wie viele Sekunden der Roboter versucht, eine Bewegung abzuschließen.
Werte
Fahrt beendet — Meldet, ob der Roboter seine Fahrt beendet hat.
Antrieb bewegt sich — Meldet, ob sich der Roboter bewegt.
Fahrrichtung — Gibt die aktuelle Fahrtrichtung des Roboters von 0 bis 359,99 Grad an.
Antriebsdrehung — Gibt die aktuelle Drehrichtung des Roboters an.
Fahrgeschwindigkeit — Gibt an, wie schnell der Roboter fährt.
Bewegung – Die Motoren des Roboters bewegen und verfolgen.
Aktionen
Motor drehen – Lässt eine Motorgruppe unendlich lange laufen oder beschleunigen.
Motor drehen für – Dreht eine Motorgruppe um eine bestimmte Distanz in Grad oder Umdrehungen.
Motor in Position drehen – Dreht eine Motorgruppe in eine bestimmte Position.
Motor stoppen – Stoppt die Drehung einer Motorgruppe.
Einstellungen
Motorgeschwindigkeit einstellen – Gibt einer Motorgruppe die gewünschte Drehgeschwindigkeit an.
set motor timeout – Legt fest, wie lange eine Motorgruppe versucht, eine Bewegung abzuschließen.
Motorposition festlegen – Ändert die aktuelle Position der Motorgruppe auf einen neuen Wert.
Werte
Motor beendet – Meldet, ob die Motorgruppe ihre Bewegung beendet hat.
Motor dreht sich – Meldet, ob sich die Motorgruppe dreht.
Motorposition – Gibt die aktuelle Position der Motorgruppe an.
Motorgeschwindigkeit – Gibt an, wie schnell sich die Motorgruppe dreht, als Prozentsatz von -100% bis 100%.
Sensorik – Nutzen Sie die verschiedenen Sensoren des Roboters.
Optisch
Optisch wurde ein Objekt gefunden – Meldet, ob der Sensor ein Objekt innerhalb der Reichweite erkennt.
Optisch erkennt Farbe – Meldet, ob der optische Sensor eine bestimmte Farbe erkennt.
Optische Helligkeit – Gibt die vom optischen Sensor erfasste Helligkeit an.
Optischer Farbton – Gibt den vom optischen Sensor erfassten Farbton an.
wenn optisch – Führt den zugehörigen Blockstapel aus, wenn der optische Sensor ein Objekt erkennt oder verliert.
Drehung
Position des Rotationssensors festlegen – Setzt die aktuelle Position des Rotationssensors auf einen bestimmten Wert.
Drehwinkel des Sensors – Gibt den aktuellen Winkel des Sensors zwischen 0 und 359,99 Grad zurück.
Position des Rotationssensors – Gibt die gesamte Rotationsposition in Grad oder Umdrehungen zurück.
GPS
GPS-Position – Gibt die X- oder Y-Position vom GPS-Sensor zurück.
GPS-Richtung – Gibt die Richtung zurück, in die der Roboter aktuell zeigt.
Die Beispiele auf dieser Seite verwenden die standardmäßige Startposition des Playgrounds.
Antriebsstrang#
Der Antriebsstrang steuert die Fahr- und Drehbewegungen des VR-Roboters. Er ermöglicht Vorwärts- und Rückwärtsfahrten, Links- und Rechtskurven, Drehungen in verschiedene Richtungen und die Nachführung der Rotation.
Aktionen#
fahren#
Der Antriebsblock bewegt den Roboter endlos vorwärts oder rückwärts. Der Roboter bewegt sich so lange, bis ihm eine andere Aktion zugewiesen wird, wie z. B. Drehen oder Anhalten.
fahre [vorwärts v]
Parameter |
Beschreibung |
|---|---|
Richtung |
Die Bewegungsrichtung des Roboters: vorwärts oder rückwärts. |
Beispiel
wenn gestartet :: hat events
[Drive forward, then stop.]
fahre [vorwärts v]
warte (2) Sekunden
Fahren stoppen
Fahrt für#
Der Antriebsblock bewegt den Roboter vorwärts oder rückwärts über eine bestimmte Strecke. Das Projekt wartet, bis der Roboter seine Bewegung abgeschlossen hat, bevor der nächste Block im Stapel ausgeführt wird.
fahre [vorwärts v] für (200) [mm v] ▶
Parameter |
Beschreibung |
|---|---|
Richtung |
Die Bewegungsrichtung des Roboters: vorwärts oder rückwärts. |
Distanz |
Die vom Roboter zurückgelegte Strecke. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Einheit |
Die Entfernungseinheit: mm (Millimeter) oder Zoll |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet :: hat events
[Drive forward.]
fahre [vorwärts v] für (500) [mm v] ▶
drehen#
Der Drehen-Stapelblock dreht den Roboter endlos nach links oder rechts. Der Roboter dreht sich so lange, bis ihm eine andere Aktion zugewiesen wird, z. B. Fahren oder Anhalten.
drehe [rechts v]
Parameter |
Beschreibung |
|---|---|
Richtung |
Die Richtung, in die sich der Roboter dreht: links oder rechts. |
Beispiel
wenn gestartet :: hat events
[Turn right, then stop.]
drehe [rechts v]
warte (2) Sekunden
Fahren stoppen
wenden für#
Der Drehung-Block im Stapel dreht den Roboter um eine bestimmte Gradzahl nach links oder rechts. Die Drehung erfolgt relativ zur aktuellen Position des Roboters. Das Projekt wartet, bis der Roboter die Drehung abgeschlossen hat, bevor der nächste Block im Stapel ausgeführt wird.
drehe [rechts v] für (90) Grad ▶
Parameter |
Beschreibung |
|---|---|
Richtung |
Die Richtung, in die sich der Roboter dreht: links oder rechts. |
Winkel |
Die Gradzahl, um die sich der Roboter dreht. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet :: hat events
[Turn left, then turn around to the right.]
drehe [links v] für (90) Grad ▶
drehe [rechts v] für (180) Grad ▶
Zum Titel wechseln#
Die Ausrichtung des Roboters wird in Grad gemessen. Der Ausrichtungsblock richtet den Roboter auf eine bestimmte Ausrichtung zwischen -359 und 359 Grad aus. Der Roboter wählt dabei den kürzesten Weg, um die Zielausrichtung zu erreichen.
Der Ausgangskurs beträgt 0 Grad.
Das Projekt wartet, bis der Roboter seine Drehung abgeschlossen hat, bevor der nächste Block im Stapel ausgeführt wird.
drehe zu Kurswinkel (90) Grad ▶
Parameter |
Beschreibung |
|---|---|
Überschrift |
Die Richtung, in die der Roboter zeigen sollte, von -359 bis 359 Grad. |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet :: hat events
[Turn to face the cardinal directions.]
drehe zu Kurswinkel (90) Grad ▶
warte (2) Sekunden
drehe zu Kurswinkel (180) Grad ▶
warte (2) Sekunden
drehe zu Kurswinkel (270) Grad ▶
warte (2) Sekunden
drehe zu Kurswinkel (0) Grad ▶
warte (2) Sekunden
Drehung zur Rotation#
Der Drehung zum Drehen-Stapelblock bringt den Roboter in eine bestimmte Drehung.
Die Rotation gibt an, um welchen Winkel sich der Roboter gedreht hat, gemessen in Grad. Zu Beginn eines Projekts ist der Rotationswert auf 0 Grad eingestellt. Die Rotation kann auch mit dem Block set drive rotation festgelegt werden.
Die Rotationswerte sind absolut. Das bedeutet, die Drehrichtung hängt von der aktuellen Rotation des Roboters ab. Eine Rechtsdrehung erhöht die Rotation, eine Linksdrehung verringert sie.
Wenn der Roboter beispielsweise bei 0 Grad startet und Sie ihn um 720 Grad drehen, dreht er sich zweimal nach rechts. Drehen Sie ihn anschließend um 360 Grad, dreht er sich einmal nach links, da 360 kleiner als 720 ist.
Das Projekt wartet, bis der Roboter seine Drehung abgeschlossen hat, bevor der nächste Block im Stapel ausgeführt wird.
drehe zu Drehung (90) Grad ▶
Parameter |
Beschreibung |
|---|---|
Drehung |
Der Drehwinkel in Grad, um den sich der Roboter drehen wird. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet :: hat events
[Turn left, then spin in a circle clockwise and face right.]
drehe zu Drehung (-90) Grad ▶
warte (2) Sekunden
drehe zu Drehung (450) Grad ▶
Fahren Sie nicht mehr#
Der Stop-Drive-Stapelblock stoppt die Bewegung des Roboters.
Fahren stoppen
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet :: hat events
[Drive forward, then stop.]
fahre [vorwärts v]
warte [4] Sekunden
Fahren stoppen
Einstellungen#
Antriebsgeschwindigkeit einstellen#
Der Antriebsgeschwindigkeit festlegen-Block gibt dem Roboter vor, wie schnell er fahren soll. Ein höherer Prozentwert beschleunigt den Roboter, ein niedrigerer Prozentwert verlangsamt ihn.
Jedes Projekt beginnt standardmäßig damit, dass der Roboter mit 50 % Geschwindigkeit fährt.
Hinweis: Eine höhere Geschwindigkeit lässt den Roboter schneller fahren, kann aber die Präzision verringern. Eine niedrigere Geschwindigkeit lässt den Roboter langsamer fahren, kann aber die Präzision erhöhen.
setze Fahrgeschwindigkeit auf (50) [% v]
Parameter |
Beschreibung |
|---|---|
Geschwindigkeit |
Die Geschwindigkeit, mit der von 0 % bis 100 % gefahren werden soll. |
Einheit |
Die Geschwindigkeitseinheit: % |
Beispiel
wenn gestartet :: hat events
[Drive forward at the default velocity.]
fahre [vorwärts v] für (100) [mm v] ▶
warte (1) Sekunden
[Move slower.]
setze Fahrgeschwindigkeit auf (20) [% v]
fahre [vorwärts v] für (100) [mm v] ▶
warte (1) Sekunden
[Move faster.]
setze Fahrgeschwindigkeit auf (100) [% v]
fahre [vorwärts v] für (100) [mm v] ▶
warte (1) Sekunden
Kurvengeschwindigkeit einstellen#
Der Drehgeschwindigkeit festlegen-Block gibt dem Roboter vor, wie schnell er sich drehen soll. Ein höherer Prozentwert beschleunigt die Drehung, ein niedrigerer Prozentwert verlangsamt sie.
Jedes Projekt beginnt standardmäßig damit, dass sich der Roboter mit 50 % Geschwindigkeit dreht.
Hinweis: Eine höhere Geschwindigkeit führt zu schnelleren Drehungen des Roboters, kann aber die Präzision verringern. Eine niedrigere Geschwindigkeit verlangsamt die Drehung, kann aber die Präzision erhöhen.
setze Drehgeschwindigkeit auf (50) [% v]
Parameter |
Beschreibung |
|---|---|
Geschwindigkeit |
Die Geschwindigkeit, mit der von 0 % auf 100 % gedreht werden soll. |
Einheit |
Die Geschwindigkeitseinheit: % |
Beispiel
wenn gestartet :: hat events
[Turn at default velocity.]
drehe [rechts v] für (100) Grad ▶
warte (1) Sekunden
[Turn slower.]
setze Drehgeschwindigkeit auf (20)%
drehe [rechts v] für (100) Grad ▶
warte (1) Sekunden
[Turn faster.]
setze Drehgeschwindigkeit auf (100)%
drehe [rechts v] für (100) Grad ▶
warte (1) Sekunden
Fahrtrichtung festlegen#
Die Fahrtrichtung gibt die Blickrichtung des Roboters in Grad an. Der Fahrtrichtung festlegen-Block ändert die aktuelle Fahrtrichtung des Roboters auf einen neuen Wert.
Wenn sich der Roboter beispielsweise nach rechts gedreht hat, wird durch Einstellen der Ausrichtung auf 0 Grad diese Position nach rechts zum neuen 0-Grad-Wert. Anschließend kann der Roboter basierend auf dieser neuen Ausrichtung andere Positionen anfahren.
setze Fahrrichtung auf (0) Grad
Parameter |
Beschreibung |
|---|---|
Überschrift |
Der für den Roboter einzustellende Kurswert in Grad. |
Beispiel
wenn gestartet :: hat events
[Turn to the left.]
setze Fahrrichtung auf (90) Grad
drehe zu Kurswinkel (0) Grad ▶
Antriebsrotation einstellen#
Die Rotation gibt an, um welchen Winkel sich der Roboter gedreht hat, gemessen in Grad. Zu Beginn eines Projekts ist der Rotationswert auf 0 Grad eingestellt. Der Antriebsrotation festlegen-Block ändert die aktuelle Rotation des Roboters auf einen neuen Wert.
Hat der Roboter beispielsweise zwei volle Drehungen nach rechts ausgeführt, beträgt sein Rotationswert 720 Grad. Durch Setzen der Rotation auf 0 Grad wird dieser Wert von 720 auf 0 Grad zurückgesetzt. Anschließend kann der Roboter Drehungen basierend auf diesem neuen Wert ausführen.
setze Fahrdrehung auf (0) Grad
Parameter |
Beschreibung |
|---|---|
Drehung |
Der für den Roboter einzustellende Rotationswert in Grad. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Beispiel
wenn gestartet :: hat events
[Spin counterclockwise two times.]
setze Fahrdrehung auf (720) Grad
drehe zu Drehung (0) Grad ▶
Laufwerks-Timeout festlegen#
Der Block „set drive timeout“ legt fest, wie viele Sekunden der Roboter versucht, eine Bewegung abzuschließen. Gelingt ihm dies nicht, bricht er den Versuch ab und fährt mit dem nächsten Block im Stapel fort. Dadurch wird verhindert, dass der Roboter bei einer Bewegung hängen bleibt.
setze Fahrzeitlimit auf (1) Sekunden
Parameter |
Beschreibung |
|---|---|
Zeit |
Die Anzahl der Sekunden, die der Roboter versuchen kann, eine Bewegung abzuschließen. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Beispiel
wenn gestartet :: hat events
[Drive forward for 1 second, then turn.]
setze Fahrzeitlimit auf (1) Sekunden
fahre [vorwärts v] für (25) [Zoll v] ▶
drehe [rechts v] für (90) Grad ▶
Werte#
Die Fahrt ist beendet.#
Der boolesche Block Fahrt beendet meldet, ob der Roboter seine Bewegung abgeschlossen hat. Dies kann genutzt werden, um den Zeitpunkt anderer Verhaltensweisen basierend auf der Roboterbewegung zu steuern.
Wahr — Der Roboter hat seine Bewegung beendet.
Falsch — Der Roboter bewegt sich noch.
Dieser Block funktioniert zusammen mit Antriebsstrangblöcken, die den Parameter und nicht warten haben.
<Fahrt abgeschlossen?>
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet :: hat events
[Start spinning when the drive is complete.]
fahre [vorwärts v] für (200) [mm v] ◀ und nicht warten
warte bis <Fahrt abgeschlossen?>
drehe [rechts v] für (360) Grad ▶
Das Laufwerk bewegt sich#
Der boolesche Block Antrieb bewegt sich meldet, ob sich der Roboter bewegt. Dies kann genutzt werden, um den Zeitpunkt anderer Verhaltensweisen basierend auf der Bewegung des Roboters zu steuern.
Wahr — Der Roboter bewegt sich.
Falsch — Der Roboter bewegt sich nicht.
Dieser Block funktioniert zusammen mit Antriebsstrangblöcken, die den Parameter und nicht warten haben.
<Fahrt aktiv?>
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet :: hat events
[Print that the robot is moving while it is still driving.]
fahre [vorwärts v] für (200) [mm v] ◀ und nicht warten
solange <Fahrt aktiv?>
drucke [Still Moving...] ▶
warte (0.1) Sekunden
Bildschirm löschen
Ende
drucke [Done!] ▶
Fahrtrichtung#
Die Fahrtrichtung gibt die Blickrichtung des Roboters in Grad an. Der Fahrtrichtungs-Reporterblock meldet diese Richtung von 0 bis 359,99 Grad.
Die Ausgangsrichtung des Roboters beträgt 0 Grad.
(Fahrtrichtung in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet :: hat events
[Display the heading after turning.]
drehe [rechts v] für (450) Grad ▶
drucke (Fahrtrichtung in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Antriebsrotation#
Die Rotation gibt an, um welchen Winkel sich der Roboter gedreht hat, gemessen in Grad. Zu Beginn eines Projekts ist der Rotationswert auf 0 Grad eingestellt. Der Antriebsrotations-Reporterblock meldet die aktuelle Rotation des Roboters.
Eine Rechtsdrehung erhöht die Rotation, eine Linksdrehung verringert sie. Beispielsweise ergibt eine zweifache Rechtsdrehung eine Rotation von 720 Grad.
(Fahrtdrehung in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet :: hat events
[Display the rotation after turning.]
drehe [rechts v] für (450) Grad ▶
drucke (Fahrtdrehung in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Antriebsgeschwindigkeit#
Der Fahrgeschwindigkeits-Reporterblock meldet, wie schnell der Roboter fährt.
(Fahrgeschwindigkeit in [% v])
Parameter |
Beschreibung |
|---|---|
Einheit |
Die Geschwindigkeitseinheit: % |
Beispiel
wenn gestartet :: hat events
[Display the velocity after driving.]
fahre [vorwärts v] für (200) [mm v] ▶
drucke (Fahrgeschwindigkeit in [% v]) auf Bildschirm ◀ und Cursor in nächste Zeile
Bewegung#
Moby nutzt die Gabelmotorgruppe, um die Gabeln anzuheben und abzusenken, damit Ringe und mobile Tore transportiert und gewertet werden können.
Aktionen#
Spinmotor#
Der Drehmotor-Stapelblock lässt eine Motorgruppe unendlich lange auf- oder abdrehen. Die Motorgruppe dreht sich so lange, bis ihr eine andere Aktion zugewiesen wird, z. B. eine andere Drehrichtung oder ein Stopp.
drehe [ForkMotorGroup v] [runter v]
Parameter |
Beschreibung |
|---|---|
Motor |
Die zu drehende Motorgruppe: ForkMotorGroup. |
Richtung |
Die Drehrichtung der Motorgruppe: nach unten oder nach oben. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
drehe [ForkMotorGroup v] [hoch v]
warte (1) Sekunden
stoppe [ForkMotorGroup v]
Spinmotor für#
Der Drehmotor für den Block „Stapel“ lässt eine Motorgruppe eine bestimmte Strecke drehen. Die Drehung erfolgt relativ zur aktuellen Position der Motorgruppe. Das Projekt wartet, bis die Motorgruppe ihre Drehung abgeschlossen hat, bevor der nächste Block im Stapel ausgeführt wird.
drehe [ForkMotorGroup v] [hoch v] für (90) [Grad v] ▶
Parameter |
Beschreibung |
|---|---|
Motor |
Die zu drehende Motorgruppe: ForkMotorGroup. |
Richtung |
Die Drehrichtung der Motorgruppe: nach unten oder nach oben. |
Distanz |
Die Strecke, die die Motorgruppe zurücklegt. Gradangaben erfolgen mit ganzen Zahlen. Umdrehungen können mit ganzen Zahlen oder Dezimalzahlen angegeben werden. |
Einheit |
Die Entfernungseinheit: Grad oder Umdrehungen. |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
drehe [ForkMotorGroup v] [hoch v] für [1] [Umdrehungen v] ▶
Drehmotor in Position#
Der Drehmotor-Positionierungsblock dreht eine Motorgruppe in eine bestimmte Position.
Die Position einer Motorgruppe gibt an, wie weit sie sich gedreht hat, gemessen in Grad oder Umdrehungen. Eine Umdrehung entspricht 360 Grad. Zu Beginn eines Projekts ist die Position der Motorgruppe auf 0 Grad eingestellt. Sie kann auch mit dem Block Motorposition festlegen eingestellt werden.
Die Positionswerte sind absolut. Das bedeutet, dass die Drehrichtung von der aktuellen Position der Motorgruppe abhängt.
Wenn sich die Motorgruppe beispielsweise von 0 Grad auf 720 Grad dreht, dreht sie sich zwei Umdrehungen vorwärts. Dreht sie sich anschließend auf 360 Grad, dreht sie sich eine Umdrehung rückwärts, da 360 kleiner als 720 ist.
drehe [ForkMotorGroup v] zu Position (90) [Grad v] ▶
Parameter |
Beschreibung |
|---|---|
Motor |
Die zu drehende Motorgruppe: ForkMotorGroup. |
Position |
Der Positionswert, bis zu dem sich die Motorgruppe dreht. Grad werden als ganze Zahlen angegeben. Umdrehungen können als ganze Zahlen oder Dezimalzahlen angegeben werden. |
Einheit |
Die Positionseinheit: Grad oder Umdrehungen. |
und warte nicht |
Wählen Sie den Pfeil ( ▶ ), um den Block zu erweitern und und warten Sie nicht anzuzeigen, damit der nächste Block im Stapel sofort ausgeführt wird. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
drehe [ForkMotorGroup v] zu Position [270] [Grad v] ▶
Motor stoppen#
Der Motorstopp-Stapelblock stoppt die ausgewählte Motorgruppe.
stoppe [ForkMotorGroup v]
Parameter |
Beschreibung |
|---|---|
Motor |
Die anzuhaltende Motorgruppe: ForkMotorGroup. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
drehe [ForkMotorGroup v] [hoch v]
warte (1) Sekunden
stoppe [ForkMotorGroup v]
Einstellungen#
Motorgeschwindigkeit einstellen#
Der Motorgeschwindigkeit festlegen-Block gibt einer Motorgruppe vor, wie schnell sie sich drehen soll. Ein höherer Prozentwert beschleunigt die Drehung, ein niedrigerer Prozentwert verlangsamt sie.
Jedes Projekt beginnt standardmäßig damit, dass sich jede Motorengruppe mit 50 % Drehzahl dreht.
Hinweis: Eine höhere Drehzahl lässt die Motorengruppe schneller rotieren, kann aber die Präzision verringern. Eine niedrigere Drehzahl lässt die Motorengruppe langsamer rotieren, kann aber die Präzision erhöhen.
setze [ForkMotorGroup v] Geschwindigkeit auf [50] [% v]
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, deren Geschwindigkeit eingestellt werden soll: ForkMotorGroup. |
Geschwindigkeit |
Die Drehzahl der Motorgruppe. Prozent werden in ganzen Zahlen von 0 % bis 100 % angegeben. |
Einheit |
Die Geschwindigkeitseinheit: %. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
setze [ForkMotorGroup v] Geschwindigkeit auf [75] [% v]
drehe [ForkMotorGroup v] [hoch v] für [1] [Umdrehungen v] ▶
Motor-Timeout einstellen#
Der Motor-Timeout festlegen-Block bestimmt, wie viel Zeit eine Motorgruppe hat, um eine Bewegung abzuschließen. Gelingt dies nicht, bricht die Motorgruppe den Versuch ab und fährt mit dem nächsten Block im Stapel fort. Dadurch wird verhindert, dass die Motorgruppe bei einer Bewegung hängen bleibt.
setze [ForkMotorGroup v] Zeitlimit auf [1] Sekunden
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, für die das Timeout festgelegt werden soll: ForkMotorGroup. |
Zeit |
Die Anzahl der Sekunden, die die Motorgruppe versuchen kann, eine Bewegung abzuschließen. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
setze [ForkMotorGroup v] Zeitlimit auf [2] Sekunden
drehe [ForkMotorGroup v] [hoch v] für [3] [Umdrehungen v] ▶
Position#
Motorposition#
Die Position einer Motorgruppe wird in Grad oder Umdrehungen gemessen und gibt an, wie weit sie sich gedreht hat. Eine Umdrehung entspricht 360 Grad. Der Block zur Meldung der Motorposition gibt die aktuelle Position der Motorgruppe aus.
Zu Beginn eines Projekts wird die Position der Motorgruppe auf 0 Grad eingestellt. Dreht sich die Motorgruppe eine volle Umdrehung vorwärts, beträgt die Position 360 Grad bzw. eine Umdrehung. Dreht sich die Motorgruppe in die andere Richtung, ist die Position negativ.
([ForkMotorGroup v] Position in [Grad v])
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, die die Position meldet: ForkMotorGroup. |
Einheit |
Die Einheit, in der die Motorposition angegeben werden soll: Grad oder Umdrehungen. |
Motorposition einstellen#
Die Position einer Motorgruppe wird in Grad oder Umdrehungen gemessen und gibt an, wie weit sie sich gedreht hat. Eine Umdrehung entspricht 360 Grad. Der Block „Motorposition festlegen“ ändert die aktuelle Position der Motorgruppe auf einen neuen Wert.
Wenn sich beispielsweise eine Motorgruppe um 180 Grad gedreht hat, wird durch Einstellen der Position auf 0 Grad diese Position von 180 auf 0 Grad zurückgesetzt. Anschließend kann sich die Motorgruppe basierend auf diesem neuen Wert in verschiedene Positionen drehen.
setze [ForkMotorGroup v] Position auf (0) [Grad v]
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, deren Position festgelegt werden soll: ForkMotorGroup. |
Position |
Der für die Motorgruppe einzustellende Positionswert. Grad werden als ganze Zahlen angegeben. Umdrehungen können als ganze Zahlen oder Dezimalzahlen angegeben werden. |
Einheit |
Die Positionseinheit: Grad oder Umdrehungen. |
Beispiel
wenn gestartet
[Spin the Fork Motor Group forward and then stop.]
setze [ForkMotorGroup v] Position auf [90] [Grad v]
drehe [ForkMotorGroup v] zu Position [0] [Grad v] ▶
Werte#
Der Motor ist fertig.#
Der boolesche Block Motor beendet meldet, ob die Motorgruppe ihre Bewegung abgeschlossen hat. Dies kann genutzt werden, um den Zeitpunkt anderer Aktionen basierend auf der Bewegung der Motorgruppe zu steuern.
Wahr — Die Motorgruppe hat ihre Bewegung abgeschlossen.
Falsch — Die Motorgruppe ist noch in Bewegung.
Dieser Block arbeitet mit den folgenden Motion-Blöcken zusammen, die den Parameter und nicht warten haben: Motor drehen für und Motor drehen zu Position.
<[ForkMotorGroup v] abgeschlossen?>
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, die meldet, ob die Bewegung beendet ist: ForkMotorGroup. |
Der Motor dreht sich#
Der boolesche Block Motor dreht sich meldet, ob sich die Motorgruppe dreht. Dies kann genutzt werden, um den Zeitpunkt anderer Aktionen basierend auf der Bewegung der Motorgruppe zu steuern.
Wahr — Die Motorengruppe dreht sich.
Falsch — Die Motorgruppe dreht sich nicht.
Dieser Block arbeitet mit den folgenden Motion-Blöcken zusammen, die den Parameter und nicht warten haben: Motor drehen für und Motor drehen zu Position.
<[ForkMotorGroup v] dreht?>
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, die meldet, ob sie sich dreht: ForkMotorGroup. |
Beispiel
wenn gestartet
[Take a ring onto the Forks.]
drehe [ForkMotorGroup v] [hoch v] für [90] [Grad v] ◀ und nicht warten
solange <[ForkMotorGroup v] dreht?>
drehe [ForkMotorGroup v] zu Position [1000] [Grad v] ◀ und nicht warten
Ende
Motorgeschwindigkeit#
Der Motorgeschwindigkeits-Reporterblock gibt an, wie schnell sich die Motorgruppe dreht, und zwar als Prozentsatz von -100% bis 100%.
([ForkMotorGroup v] Geschwindigkeit in [% v] :: custom-motion)
Parameter |
Beschreibung |
|---|---|
Motor |
Die Motorgruppe, die die Geschwindigkeit meldet: ForkMotorGroup. |
Einheit |
Die Einheit, in der die Motorgeschwindigkeit angegeben werden soll: %. |
Sensorik#
Optische#
Optisches Gerät hat ein Objekt gefunden#
Der boolesche Block Optisch Objekt gefunden gibt an, ob der optische Sensor ein Objekt innerhalb seiner Reichweite erkennt oder nicht.
Wahr — Der optische Sensor erkennt ein Objekt.
Falsch — Der optische Sensor erkennt kein Objekt.
<[Optical v] Objekt gefunden?>
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Optische Farberkennung#
Der Boolesche Block Optische Farberkennung gibt an, ob der optische Sensor eine bestimmte Farbe erkennt, basierend auf dem erkannten Farbtonwert.
Wahr – Der Sensor erkennt die angegebene Farbe.
Falsch – Der Sensor erkennt die angegebene Farbe nicht.
Hinweis: Der optische Sensor sucht nach Farbtonbereichen, die der angegebenen Farbe entsprechen. Informationen zur Erkennung spezifischer Farbtonbereiche finden Sie im Abschnitt Optischer Farbton.
<[Optical v] erkennt [rot v]?>
Parameter |
Beschreibung |
|---|---|
Farbe |
Welche Farbe ist zu suchen?
|
Optische Helligkeit#
Der Berichtsblock für die optische Helligkeit gibt an, wie viel Licht zum optischen Sensor zurückreflektiert wird, und zwar als Prozentsatz von 0 % bis 100 %.
Ein höherer Prozentsatz bedeutet, dass mehr Licht zum optischen Sensor zurückreflektiert wird. Ein niedrigerer Prozentsatz bedeutet, dass weniger Licht zurückreflektiert wird.
([Optical v] Helligkeit in %)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Optischer Farbton#
Der Optical Hue-Reporterblock gibt den vom optischen Sensor erfassten Farbton als Zahl zwischen 0 und 359 Grad aus.
Der Farbton ist eine Methode, Farben mithilfe von Zahlen auf einem Farbkreis zu beschreiben.
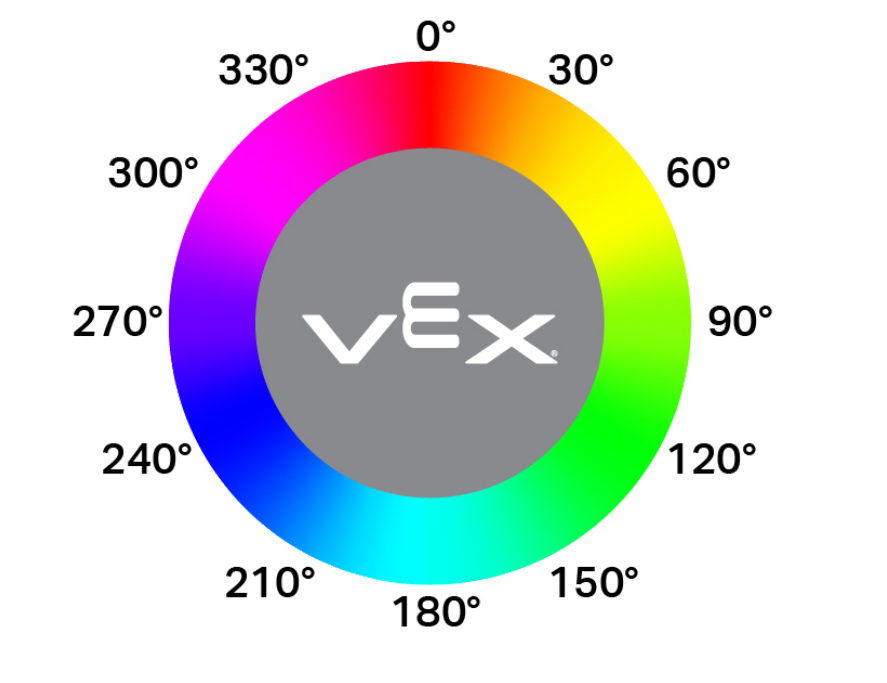
([Optical v] Farbton in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
wenn Optische#
Der when Optical Hutblock führt den zugehörigen Blockstapel immer dann aus, wenn der optische Sensor ein Objekt erkennt oder verliert.
wenn [Optical v] [erkennt v] ein Objekt
Parameter |
Beschreibung |
|---|---|
Zustand |
Wann der angehängte Blockstapel ausgeführt wird: detects wird ausgeführt, wenn ein nicht erkanntes Objekt erkannt wird, während loses ausgeführt wird, wenn ein erkanntes Objekt nicht mehr erkannt wird. |
Drehung#
Position des Rotationssensors einstellen#
Der Block Position des Rotationssensors festlegen legt die aktuelle Position des Rotationssensors auf einen Wert in Grad fest.
setze [Rotation v] Position auf [0] Grad
Parameter |
Beschreibung |
|---|---|
Position |
Die Position, auf die der Rotationssensor eingestellt werden soll. |
Drehwinkelsensor#
Der Block Drehwinkelsensor gibt den aktuellen Winkel des Sensors zwischen 0 und 359,99 Grad zurück.
([Rotation v] Winkel in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Position des Rotationssensors#
Der Block Rotationssensorposition gibt die gesamte Rotationsposition in Grad oder Umdrehungen zurück.
([Rotation v] Position in [Grad v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Einheiten |
Die Rotationseinheit: Grad oder Umdrehungen. |
GPS#
GPS-Position#
Der GPS-Positionsblock gibt die Positionsabweichung des Drehpunkts des Roboters vom Mittelpunkt des Spielfelds mithilfe des GPS-Sensors (Game Positioning System™) zurück.
([GPS v] Position [X v] in [mm v])
Parameter |
Beschreibung |
|---|---|
Achse |
Welche Achse soll angezeigt werden:
|
Einheiten |
Die Einheit zur Angabe der Position: mm oder Zoll |
GPS-Kurs#
Der GPS-Richtungsblock gibt die Richtung zurück, in die der Roboter aktuell zeigt, basierend auf den Messwerten des GPS-Sensors (Game Positioning System™) aus dem VEX GPS-Feldcode von 0,00 bis 359,99 Grad.
([GPS v] Kurswinkel in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |