الروبوتات#

يستخدم VEXcode VR مجموعة متنوعة من الروبوتات عبر منصات اللعب المجانية والمحسّنة والمدفوعة. يصنف هذا القسم صفحات واجهة برمجة التطبيقات (API) الخاصة بالروبوتات حسب الروبوت نفسه بدلاً من منصة اللعب.

صورة

الروبوت

يستخدم لـ

الملاعب

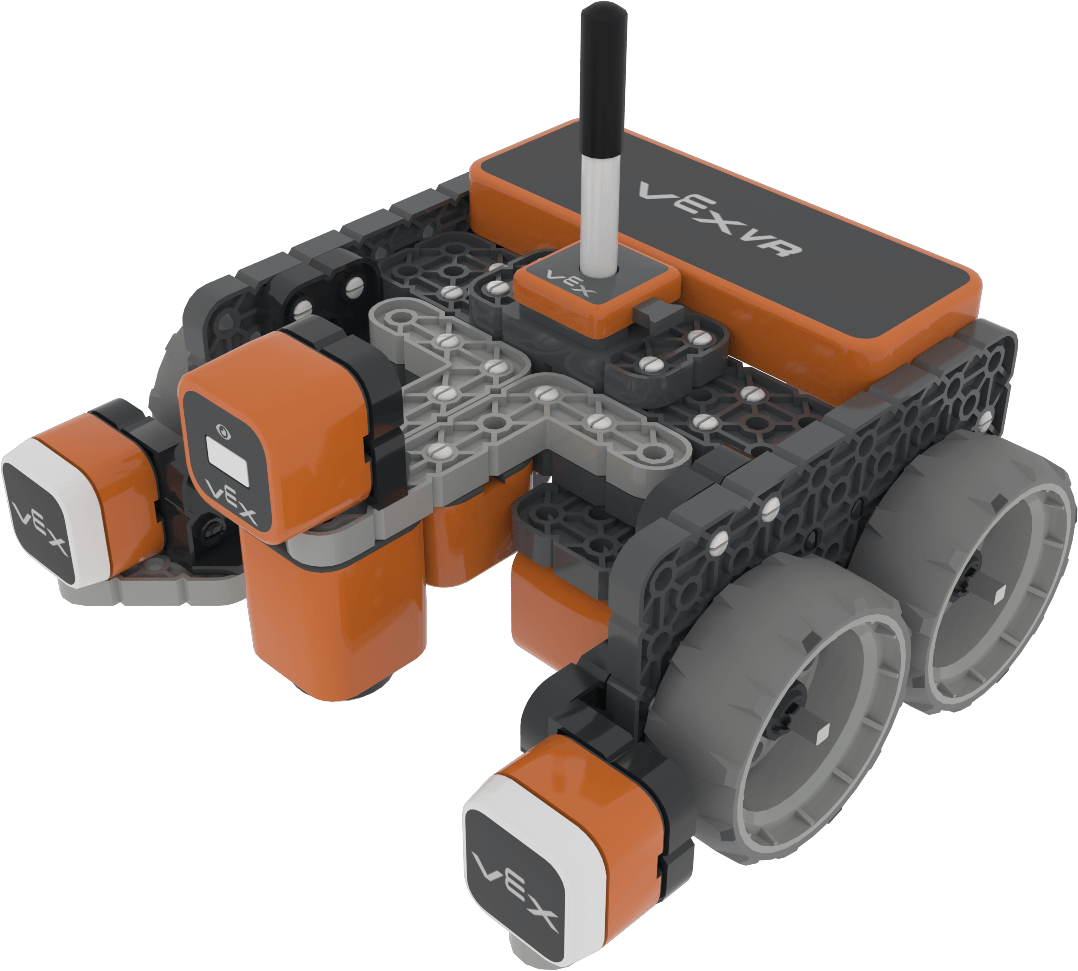
نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت الواقع الافتراضي القياسي. تُظهر هذه النافذة الروبوت وهو يتحرك ويدور، ويستشعر الأشياء باستخدام مستشعراته، ويرسم على ساحة اللعب.

روبوت الواقع الافتراضي القياسي

الحركة العامة، والاستشعار، والرسم، والتفاعلات القائمة على المغناطيس عبر أنشطة الواقع الافتراضي التمهيدية.

لوحة فنية، محطم القلعة، متاهة القرص، محرك القرص، نقل القرص، محطم القلعة الديناميكي، متاهة الجدار الديناميكية، رسالة مشفرة، خريطة الشبكة، فن البكسل المخفي، كاشف الخط، خريطة شبكة الأرقام، متتبع الشكل، متاهة الجدار، لوحة فنية+، محطم القلعة+

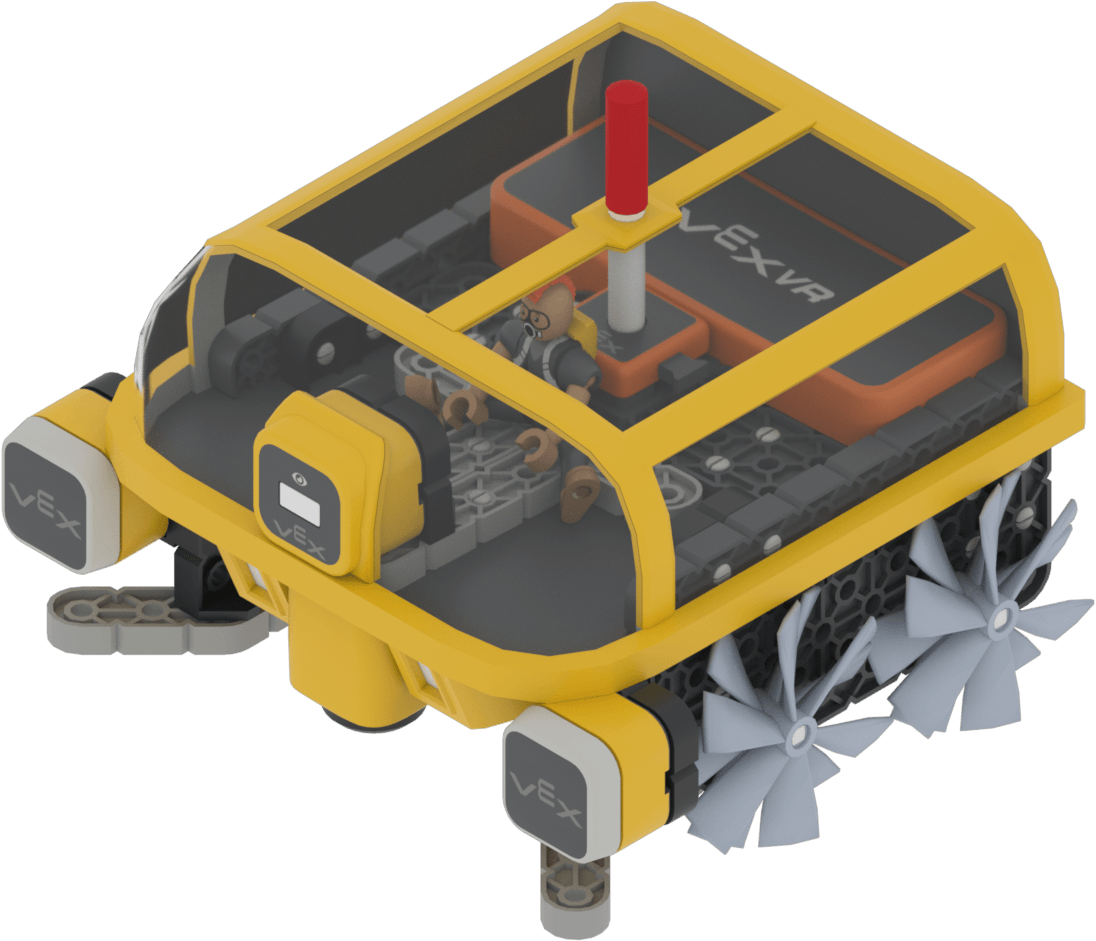
نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت الواقع الافتراضي تحت الماء. تُظهر النافذة الروبوت وهو يتحرك ويدور، ويستشعر الأشياء بواسطة مستشعراته، ويرسم على ساحة اللعب.

روبوت الواقع الافتراضي تحت الماء

نسخة مقاومة للماء من روبوت الواقع الافتراضي تُستخدم للتنظيف تحت الماء.

تنظيف الشعاب المرجانية

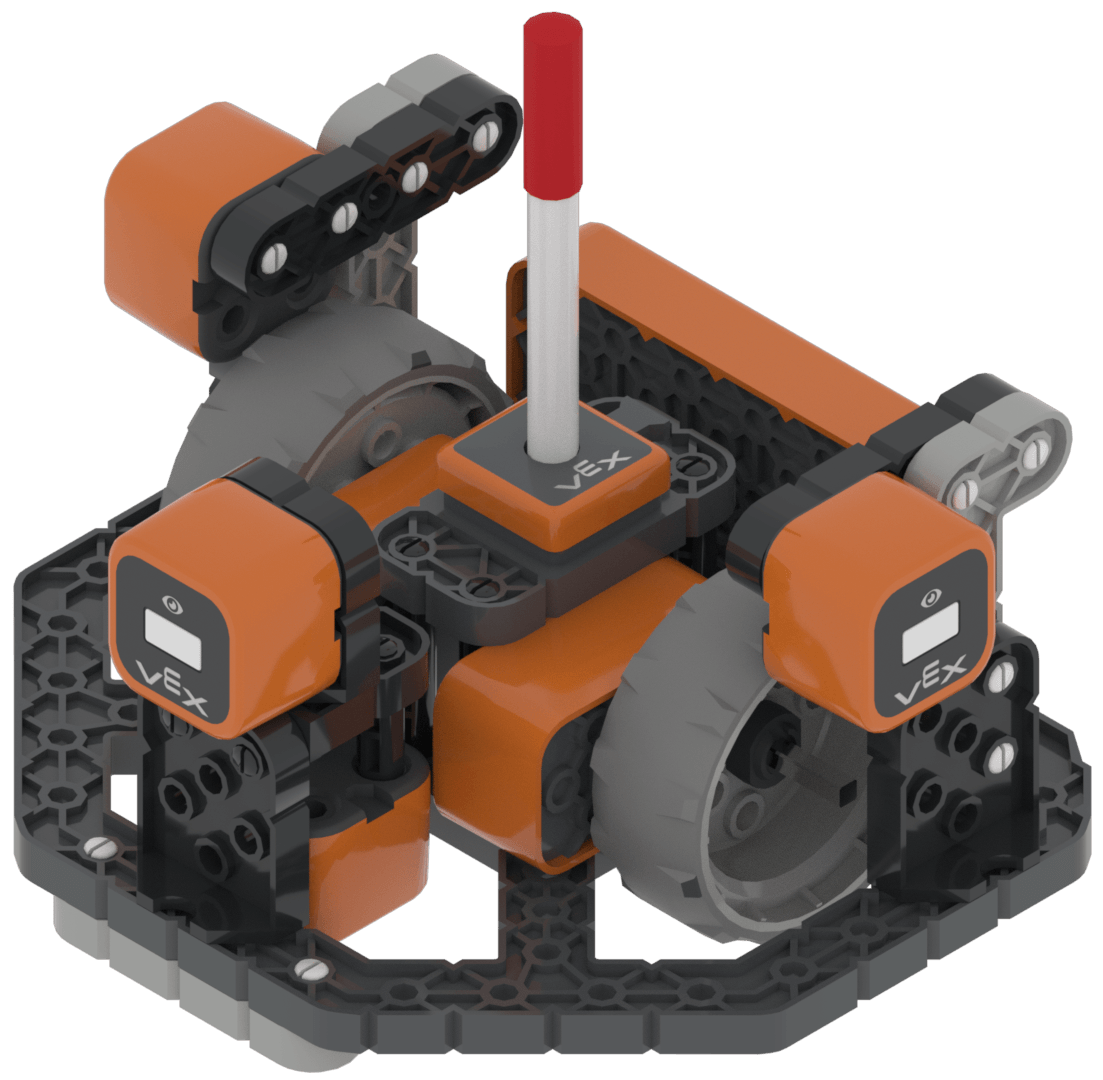
نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت المتاهة في الواقع الافتراضي. تُظهر الروبوت وهو يتنقل في متاهة باستخدام مستشعرات مسافة متعددة ومستشعر عين موجه للأسفل.

VR MazeBot

التنقل في المتاهة باستخدام مستشعرات المسافة المتعددة ومستشعر العين المواجه للأسفل.

متاهة الجدار+

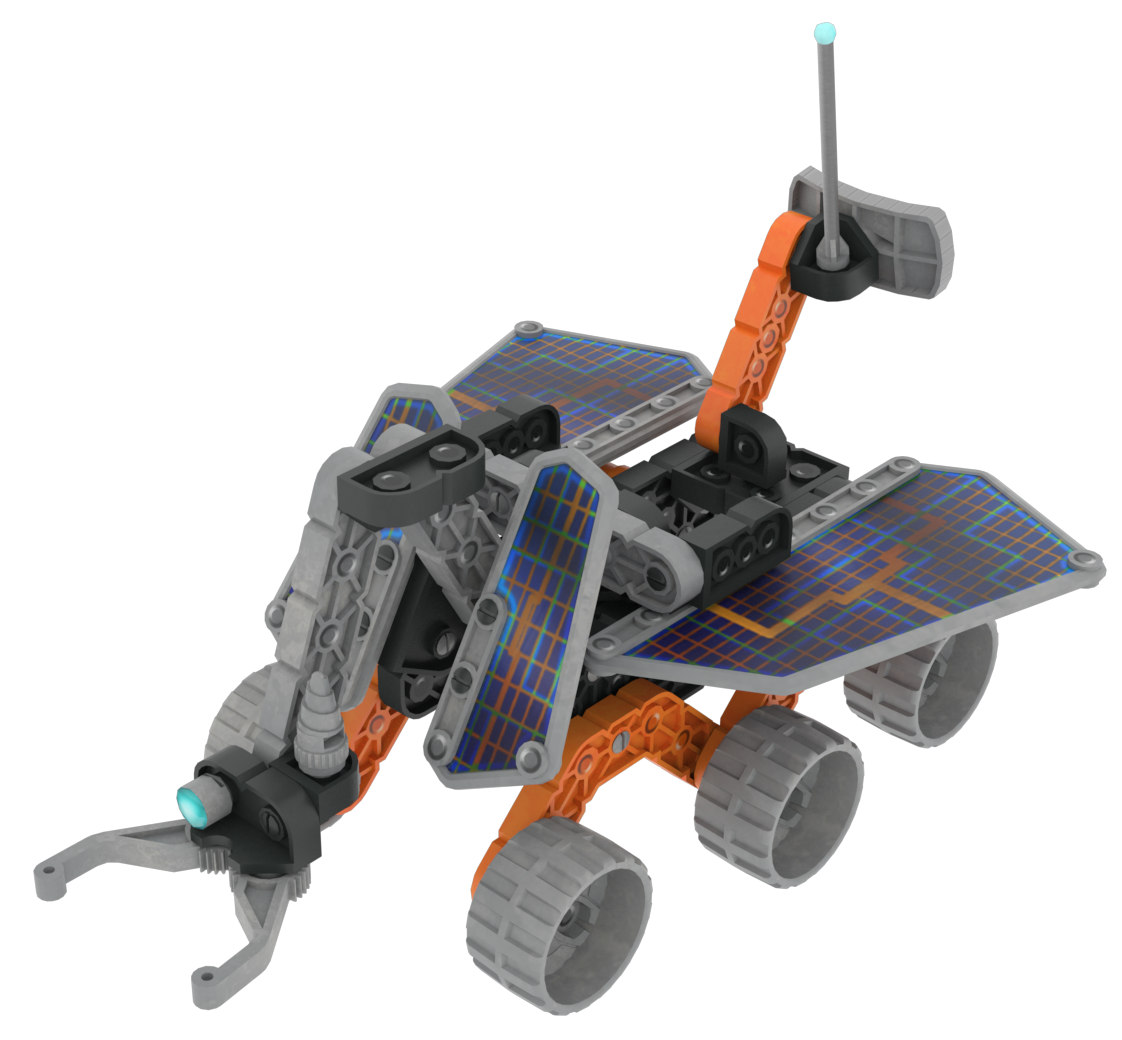
نافذة روبوت الواقع الافتراضي VEXcode تعرض مركبة الواقع الافتراضي الجوالة. تُظهر الروبوت وهو يستكشف بيئة غريبة، ويجمع المعادن، ويتجنب الأعداء، ويحافظ على سلامة المركبة.

VR Rover

الاستكشاف، وجمع المعادن، والتفاعل مع الأعداء، والسلوك التلقائي الذي يعتمد على البقاء.

إنقاذ المركبة الجوالة

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت 123. تُظهر هذه النافذة الروبوت وهو يستكشف خرائط أنشطة موجهة ومفتوحة باستخدام روبوت 123 الافتراضي.

123 روبوت

الروبوتات المبكرة القائمة على النشاط مع الحركة والأصوات وردود الفعل عبر مصابيح LED والإجراءات والاستشعار.

123 مساحة اللعب

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت مسابقة GO. تُظهر الروبوت وهو يقود ويتعامل مع أجسام حقل المريخ باستخدام محرك ذراع ومستشعر عين أمامي.

روبوت منافسة GO

قيادة ومعالجة الأجسام الموجودة في حقل المريخ باستخدام محرك ذراع ومستشعر للعين الأمامية.

مسابقة GO - رحلة استكشاف الرياضيات إلى المريخ

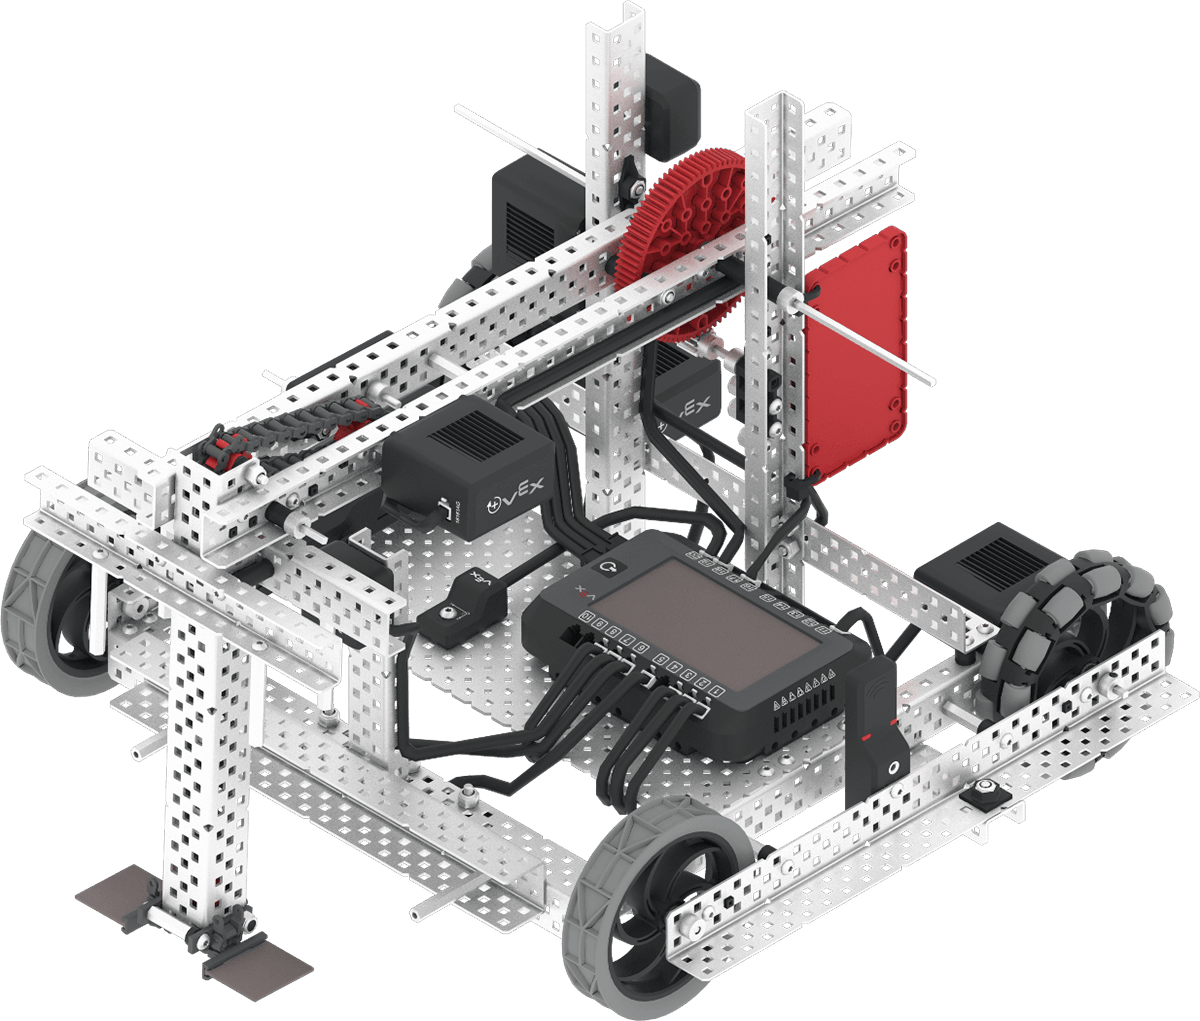
Flex

يقوم برفع وخفض عناصر اللعبة باستخدام آلية الذراع والمخلب في V5 26-27 Override Playground.

تجاوز الإصدار الخامس 26-27

نافذة روبوت VEXcode VR تعرض روبوت Dex. تُظهر الروبوت وهو يجمع ويرفع ويفرز المكعبات باستخدام مدخل وناقل.

Dex

جمع ورفع وفرز الكتل باستخدام مدخل وناقل.

V5 25-26 دفع للخلف

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت أكسل. تُظهر الروبوت وهو يُحرك الحلقات بذراع ودافع في ساحة منافسة مزودة بنظام تحديد المواقع العالمي (GPS).

أكسل

التلاعب بالحلقات باستخدام ذراع وأداة دفع في ميدان منافسة مزود بنظام تحديد المواقع العالمي (GPS).

V5 24-25 High Stakes

نافذة روبوت VEXcode VR تعرض روبوت Striker. تُظهر الروبوت وهو يحرك كرات Triballs بذراع ومدخل في حقل مزود بنظام تحديد المواقع العالمي (GPS).

المهاجم

تحريك كرات ثلاثية باستخدام ذراع ومدخل في حقل مزود بنظام تحديد المواقع العالمي (GPS).

V5 23-24 فوق وتحت

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت الديسكو. تُظهر الروبوت وهو يجمع الأقراص ويسجل النقاط، ويدير البكرات.

ديسكو

تجميع الأقراص وتسجيل النقاط، وتدوير البكرات.

V5 22-23 Spin Up

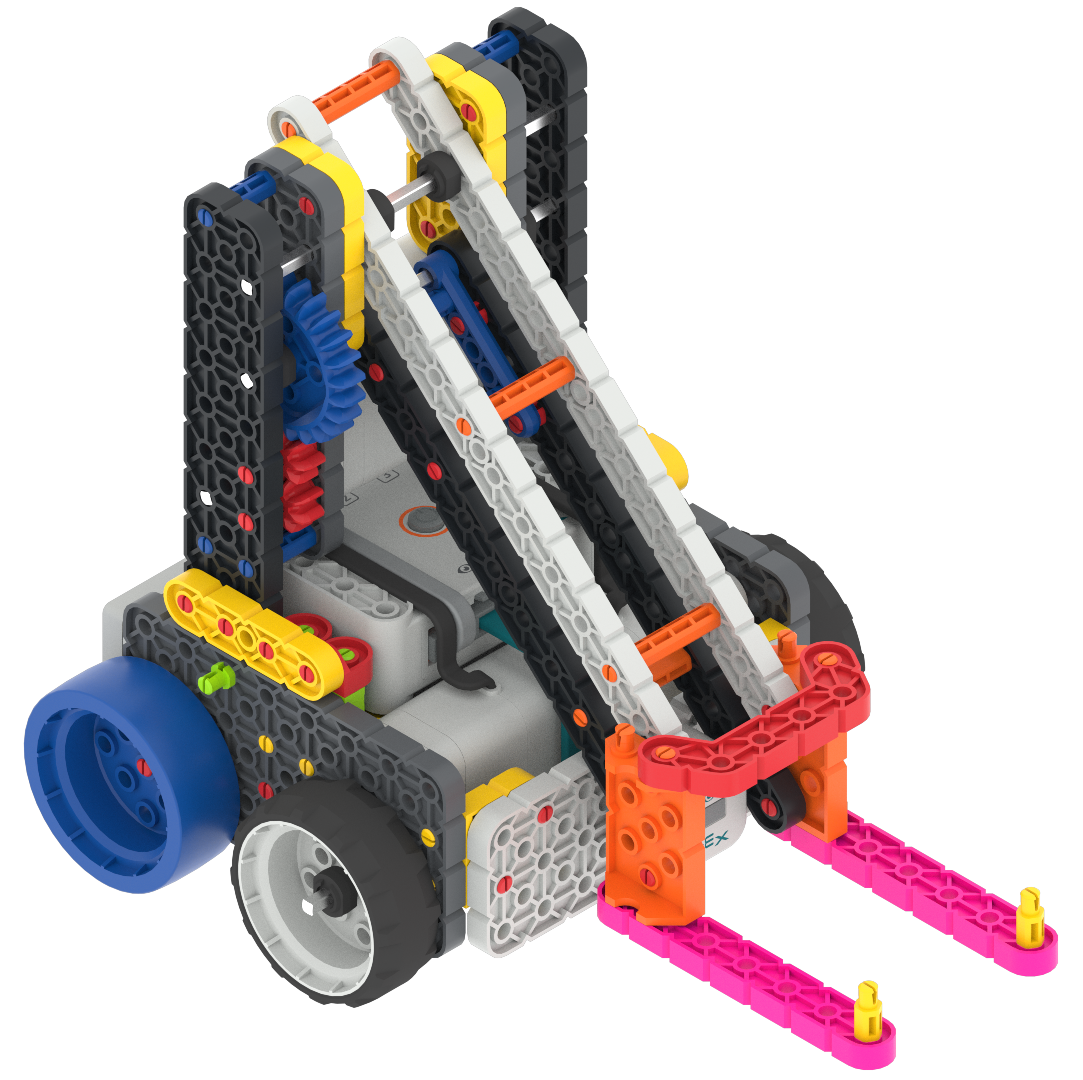
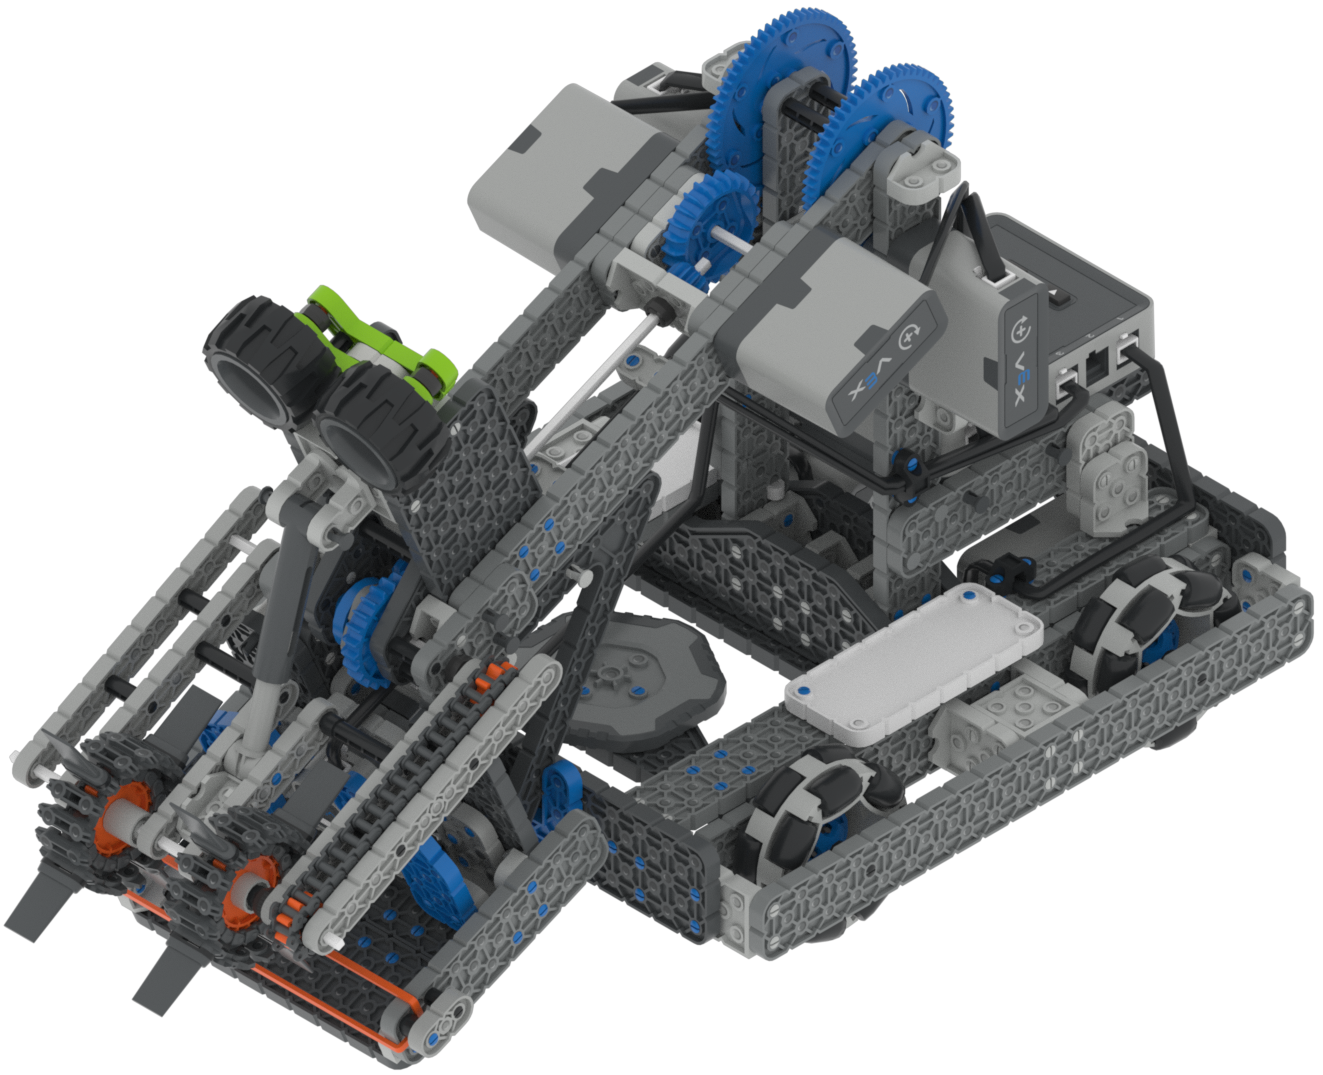
نافذة روبوت VEXcode VR تعرض روبوت Moby. تُظهر الروبوت وهو يرفع شوكات لحمل الحلقات والأهداف المتحركة وتسجيل النقاط.

موبي

رفع الشوكات لحمل وتسجيل الحلقات والأهداف المتنقلة.

نقطة التحول V5 21-22

Flop

رفع مستوى الذكاء 26-27

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت Huey. تُظهر الروبوت وهو يلتقط ويُركّب الدبابيس والعوارض باستخدام مخلب ورافعة.

هوي

التقاط وتجميع المسامير والعوارض باستخدام مخلب ورافعة.

معدل الذكاء 25-26 مزيج ومطابقة

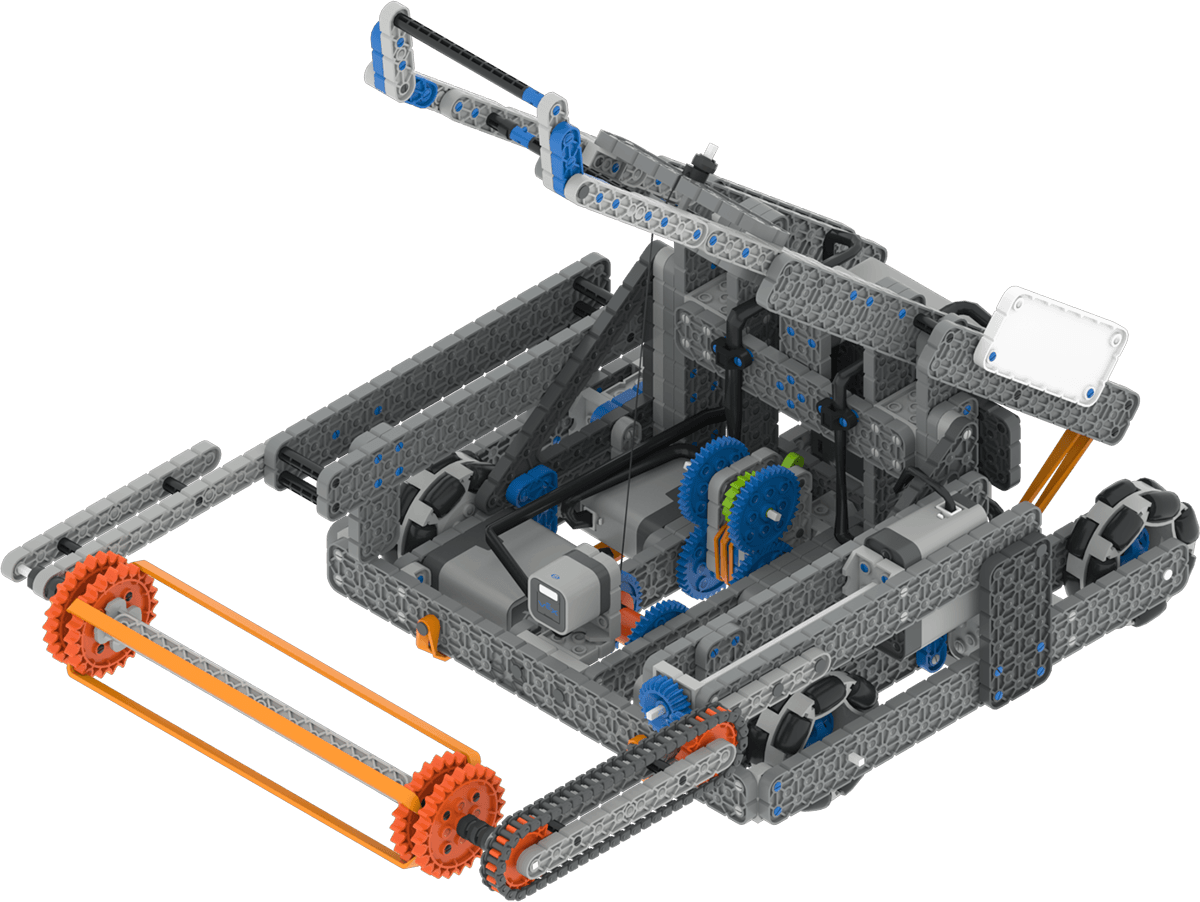
نافذة روبوت VEXcode VR تعرض روبوت Swish. تُظهر الروبوت وهو يجمع الكرات ويطلقها باستخدام ذراع سحب وذراع إطلاق.

صوت صفير

تجميع وإطلاق الكرات باستخدام ذراع سحب وذراع مقلاع.

معدل الذكاء 24-25 في اختبار التتابع السريع

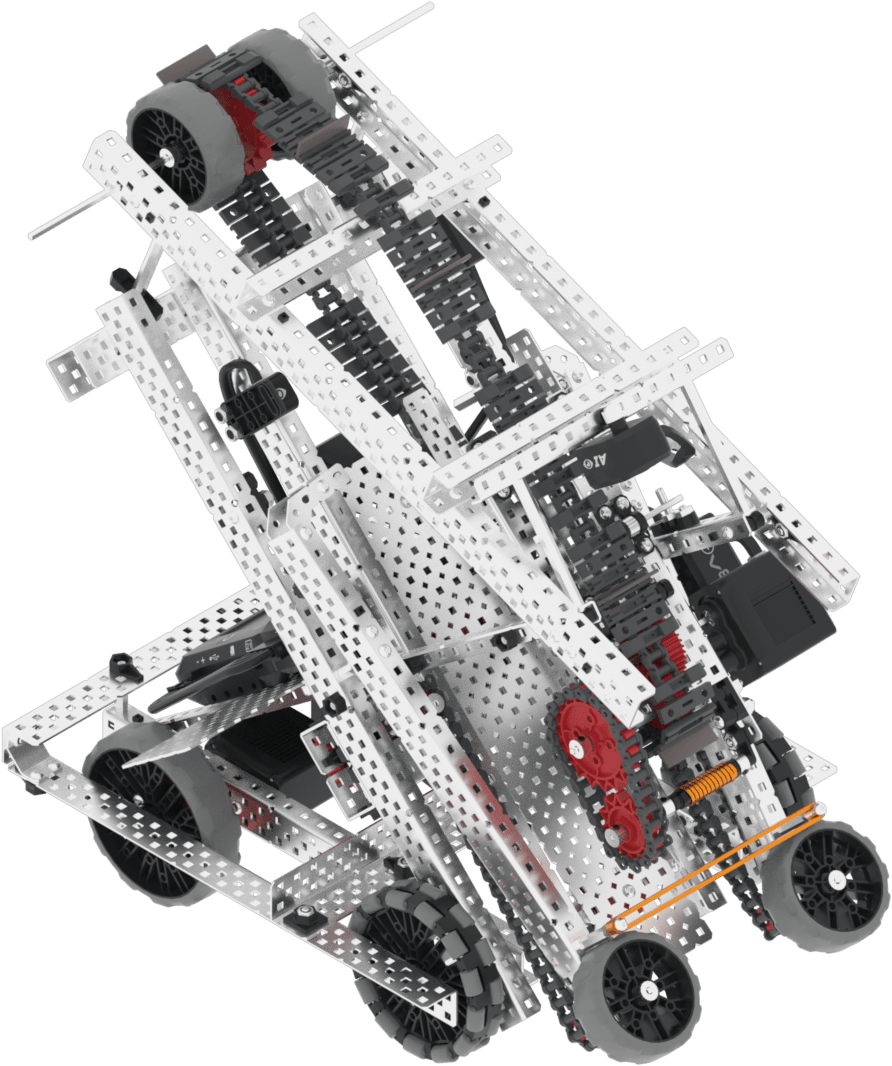
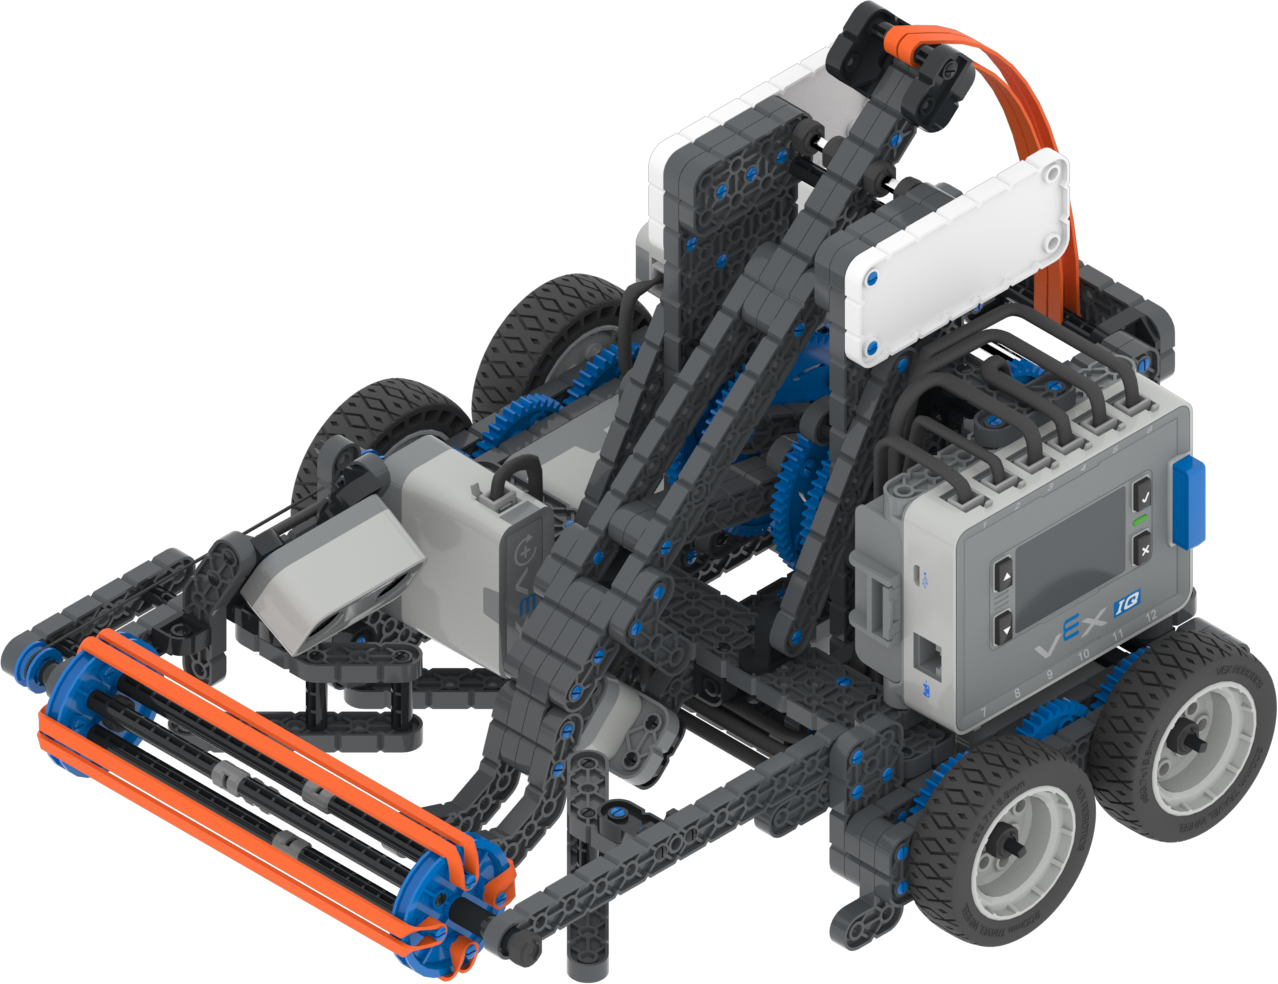
نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت بايت. تُظهر الروبوت وهو يرفع وينقل الكتل باستخدام ذراع ومجموعة محركات سحب.

بايت

رفع ونقل الكتل باستخدام ذراع ومجموعة محركات السحب.

معدل الذكاء 23-24 مستوى الصوت الكامل

نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت Snapshot. تُظهر الروبوت وهو يجمع الأقراص ويستخدم ذراعًا للتفاعل مع الموزعات وعناصر الحقل.

لقطة

جمع الأقراص واستخدام ذراع للتفاعل مع الموزعات وعناصر الميدان.

معدل الذكاء 22-23 لقطة سريعة

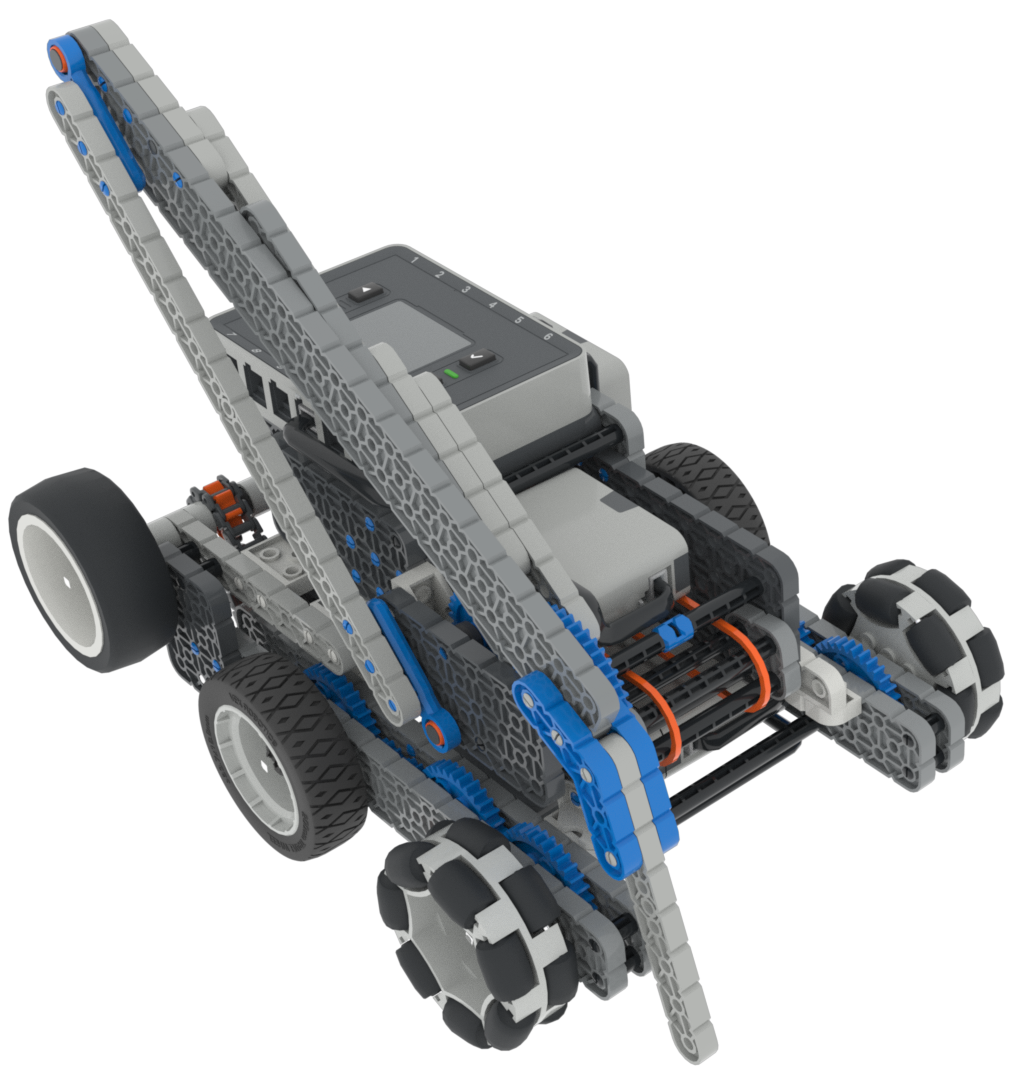
نافذة روبوت الواقع الافتراضي VEXcode تعرض روبوت Fling. تُظهر الروبوت وهو يجمع الكرات ويطلقها باستخدام نظام سحب وإطلاق.

Fling

جمع وإطلاق الكرات باستخدام نظام سحب وقذف.

معدل الذكاء 21-22 رمي الكرة