
V5 دفع للخلف (ديكس)#
Dex هو روبوت VEX V5 Hero المستخدم في V5 25-26 Push Back Playground.
نظرة عامة على الروبوت#
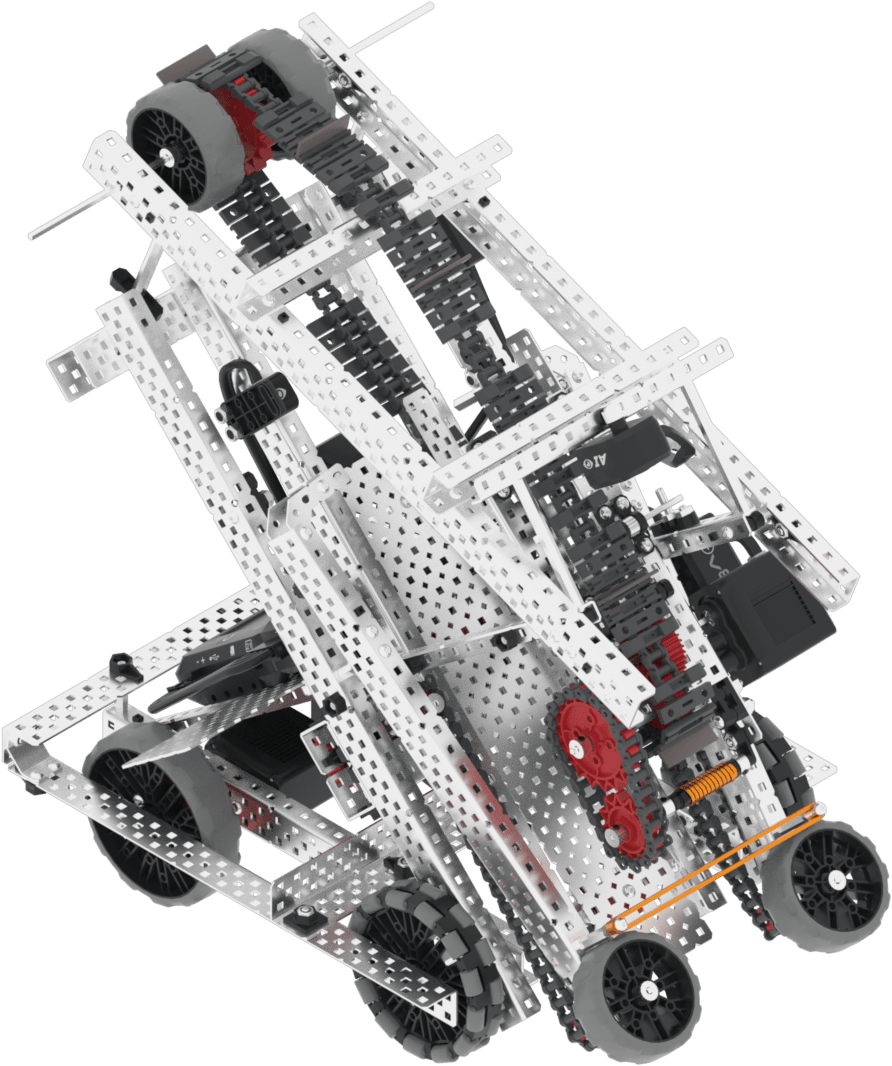
يدعم Dex عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Dex مغطاة في Robot-Specific Blocks و Robot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
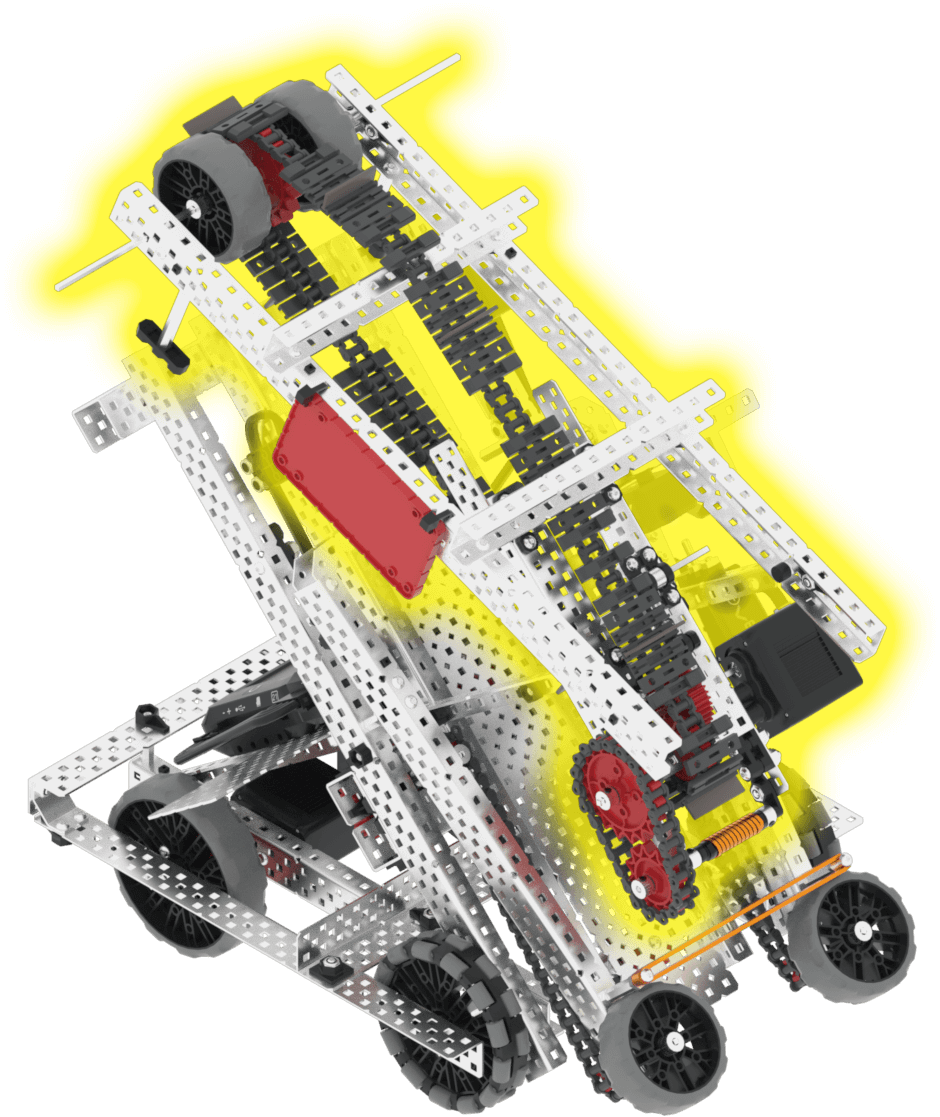
The conveyor motor moves Blocks from the intake up to the top of the robot so the Block can be pushed into a goal. |
|
The intake motor rotates the two wheels at the front of the robot. This allows Blocks to be picked up off the ground. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
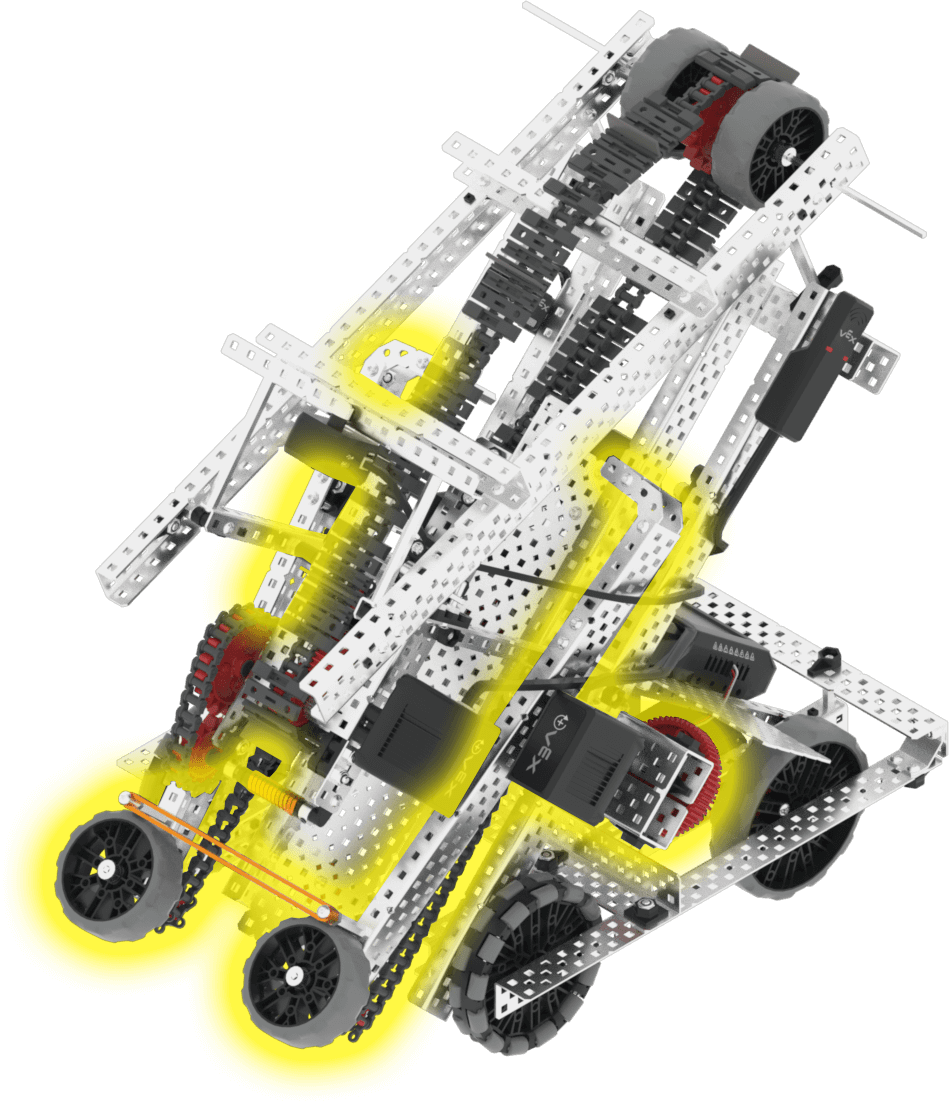
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك ناقل |
ينقل المكعبات من المدخل إلى أعلى الروبوت حتى يمكن دفع المكعب إلى الهدف. |
|
محرك السحب |
يقوم بتدوير العجلتين الأماميتين للروبوت. وهذا يسمح بالتقاط المكعبات من الأرض. |
|
مستشعر رؤية بالذكاء الاصطناعي |
يكتشف عناصر اللعبة حتى يتمكن الروبوت من توجيه نفسه بشكل مستقل. |
|
مفتاح الصدمات |
يكتشف متى تمر الكتلة عبر المدخل وتصبح الآن على الناقل. |
|
مستشعر المسافة |
يكتشف مدى بُعد مقدمة الروبوت عن الجسم. |
|
مستشعر بصري |
يكتشف لون الكتلة الموجودة في أعلى الناقل. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
ادفع المكعبات الحمراء والزرقاء نحو المرمى في ملعب المهارات الافتراضية V5 25-26. |