
لقطة سريعة للذكاء (لقطة سريعة)#
Snapshot هو VEX IQ Hero Bot المستخدم في IQ 22-23 Slapshot Playground.
نظرة عامة على الروبوت#
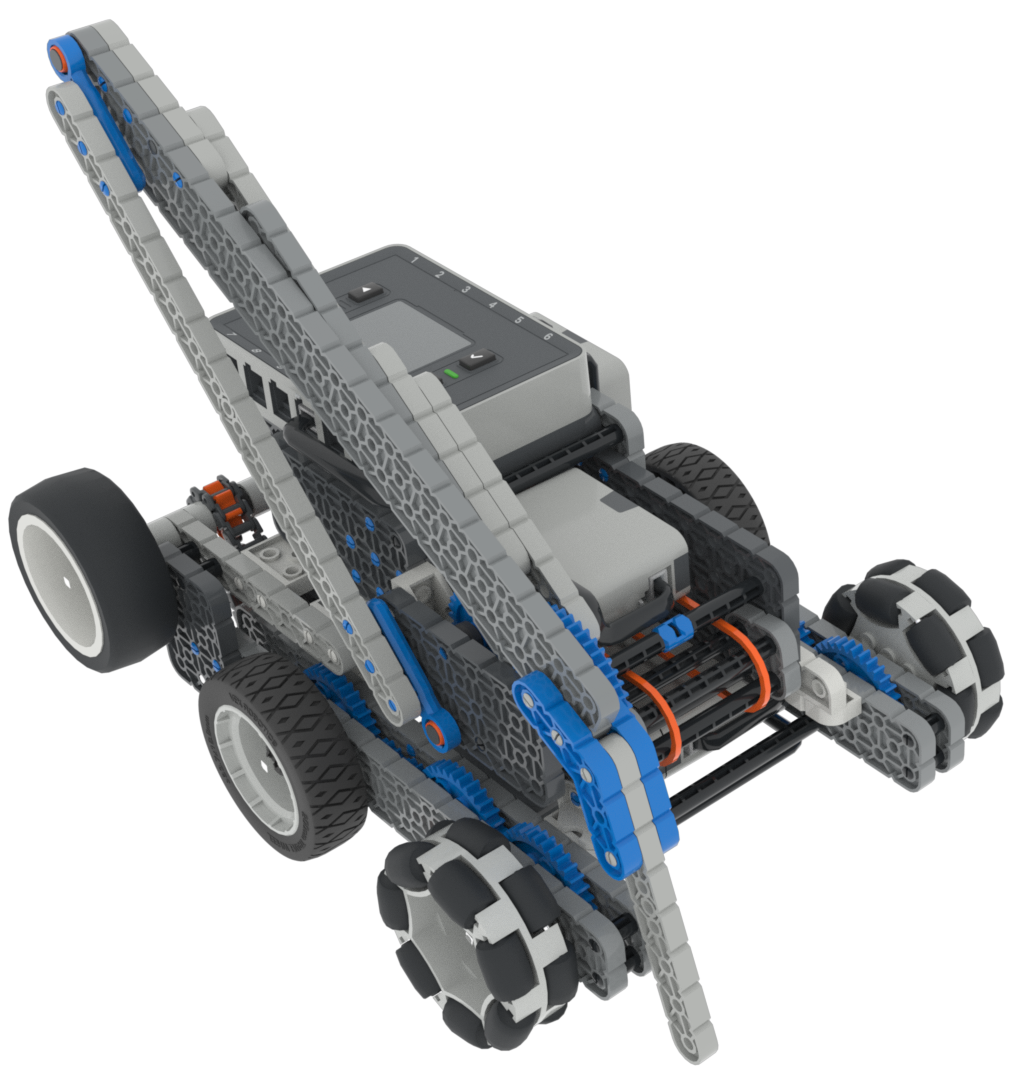
يدعم Snapshot عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل Brain Timer، مع ميزات إضافية خاصة بـ Snapshot مغطاة في Robot-Specific Blocks و Robot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
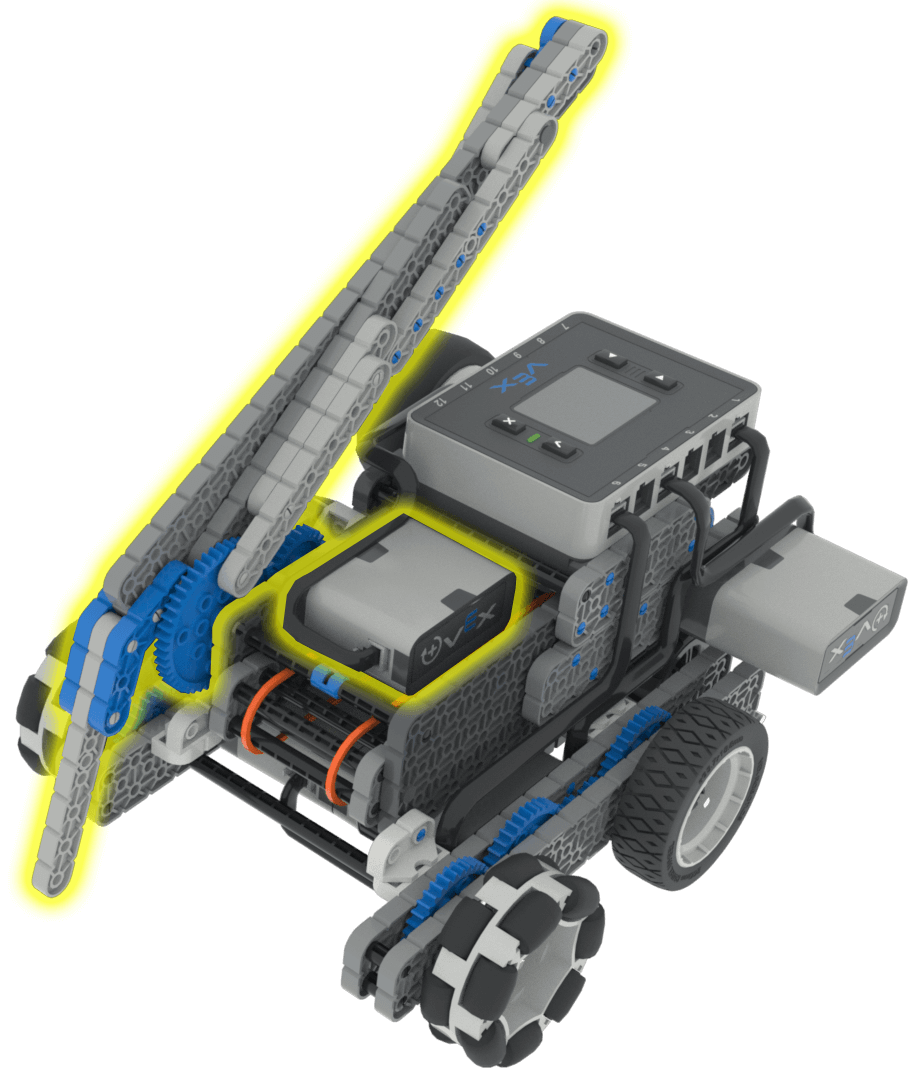
يسمح الذراع للروبوت بإطلاق الأقراص من بعض الموزعات والوصول إلى ما وراء الحاجز للمس منطقة التلامس في نهاية المباراة. |
|
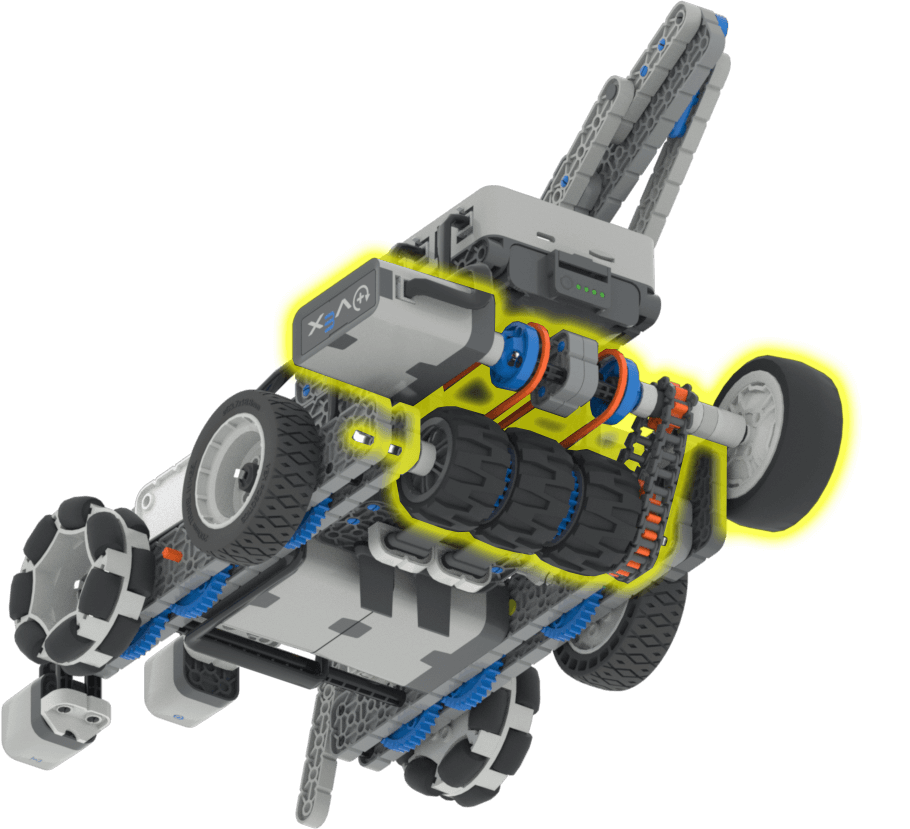
تسمح آلية الإدخال للروبوت باستقبال الأقراص، أو عكس اتجاه الإدخال لإخراج الأقراص بعيدًا عن آلية الإدخال وتسجيل النقاط. يبدأ محرك الإدخال من صفر درجة، ويلتقط قرصًا عند تدويره للأمام 180 درجة، ويسجل النقاط أو يسقط قرصًا عند تدويره للخلف 180 درجة. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك الذراع |
يرفع ويخفض الذراع. وهذا يسمح للروبوت بإطلاق الأقراص من بعض الموزعات والوصول إلى ما وراء الحاجز للمس منطقة التلامس في نهاية المباراة. |
|
محرك السحب |
يدير العجلتين الأماميتين للروبوت. وهذا يسمح بالتقاط الأقراص من الأرض. |
|
مفتاح مصد المدخل |
يكتشف متى يتم تحميل قرص في مدخل الهواء. |
|
مستشعر المسافة الأمامي |
يكتشف مدى بُعد القرص عن مقدمة الروبوت. |
|
مستشعر بصري أمامي |
يكشف ما إذا كان هناك قرص في مدخل الهواء. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
اجمع الأقراص وسجل نقاطها في مجال المهارات الافتراضية IQ 22-23. |